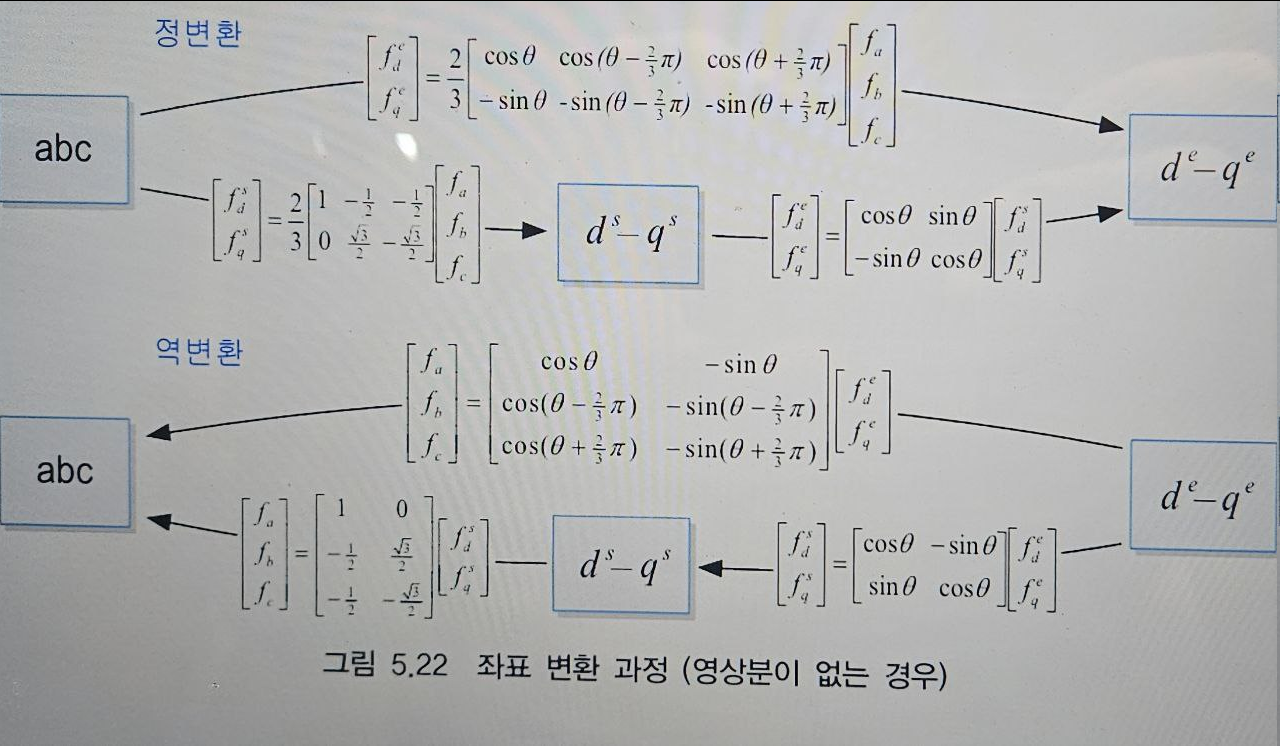
294 페이지 참조
좋은 질문이에요 🙂 이제 그 과정을 아주 정확하게 짚어드릴게요.
1️⃣ 출발점
우리가 알고 있는 관계는: $$[ \frac{dT}{dt},T^{-1} = \omega J ]$$
여기서$$ (T(\theta(t)))는 회전 행렬, (T^{-1}(\theta(t)))는 그 역행렬, (\omega = \frac{d\theta}{dt})$$는 각속도입니다.
2️⃣ 단위행렬의 미분 항등식
항등식: $$[ \frac{d}{dt}\big(T(t)T^{-1}(t)\big) = 0 ]$$
왜냐하면 $$(T(t)T^{-1}(t) = I)$$이므로, 그 미분은 항상 0입니다.
이를 전개하면: $$[ \frac{dT}{dt},T^{-1} + T,\frac{dT^{-1}}{dt} = 0 ]$$
3️⃣ 원하는 형태로 정리
위 식을 정리하면: $$[ T,\frac{dT^{-1}}{dt} = -,\frac{dT}{dt},T^{-1} ]$$
즉, 역행렬의 미분을 왼쪽에 곱한 형태와 원래 미분을 오른쪽에 곱한 형태가 부호만 다르게 연결됩니다.
4️⃣ 주어진 관계 대입
이미 알고 있는 관계: $$[ \frac{dT}{dt},T^{-1} = \omega J ]$$
이를 위 식에 대입하면: $$[ T,\frac{dT^{-1}}{dt} = -,\omega J ]$$
5️⃣ 핵심 포인트
- 교환법칙을 쓴 것이 아니라, 단위행렬의 미분 항등식을 사용한 것.
- 따라서 $$(\frac{dT}{dt}T^{-1} = \omega J)$$에서 곧바로
$$[ T\frac{dT^{-1}}{dt} = -\omega J ]$$로 넘어갈 수 있습니다. - 부호가 달라지는 이유는 바로 이 항등식 때문입니다.
✅ 정리하면:
행렬은 교환법칙이 성립하지 않지만, $$(T T^{-1} = I)$$라는 관계를 미분하면 두 형태가 정확히 연결되고, 그 과정에서 부호가 바뀌는 것이 핵심입니다.
혹시 원하시면, 제가 실제로 $$(T(\theta))$$를 2×2 회전 행렬로 두고 직접 계산해서 이 부호 차이가 어떻게 나타나는지 보여드릴까요?
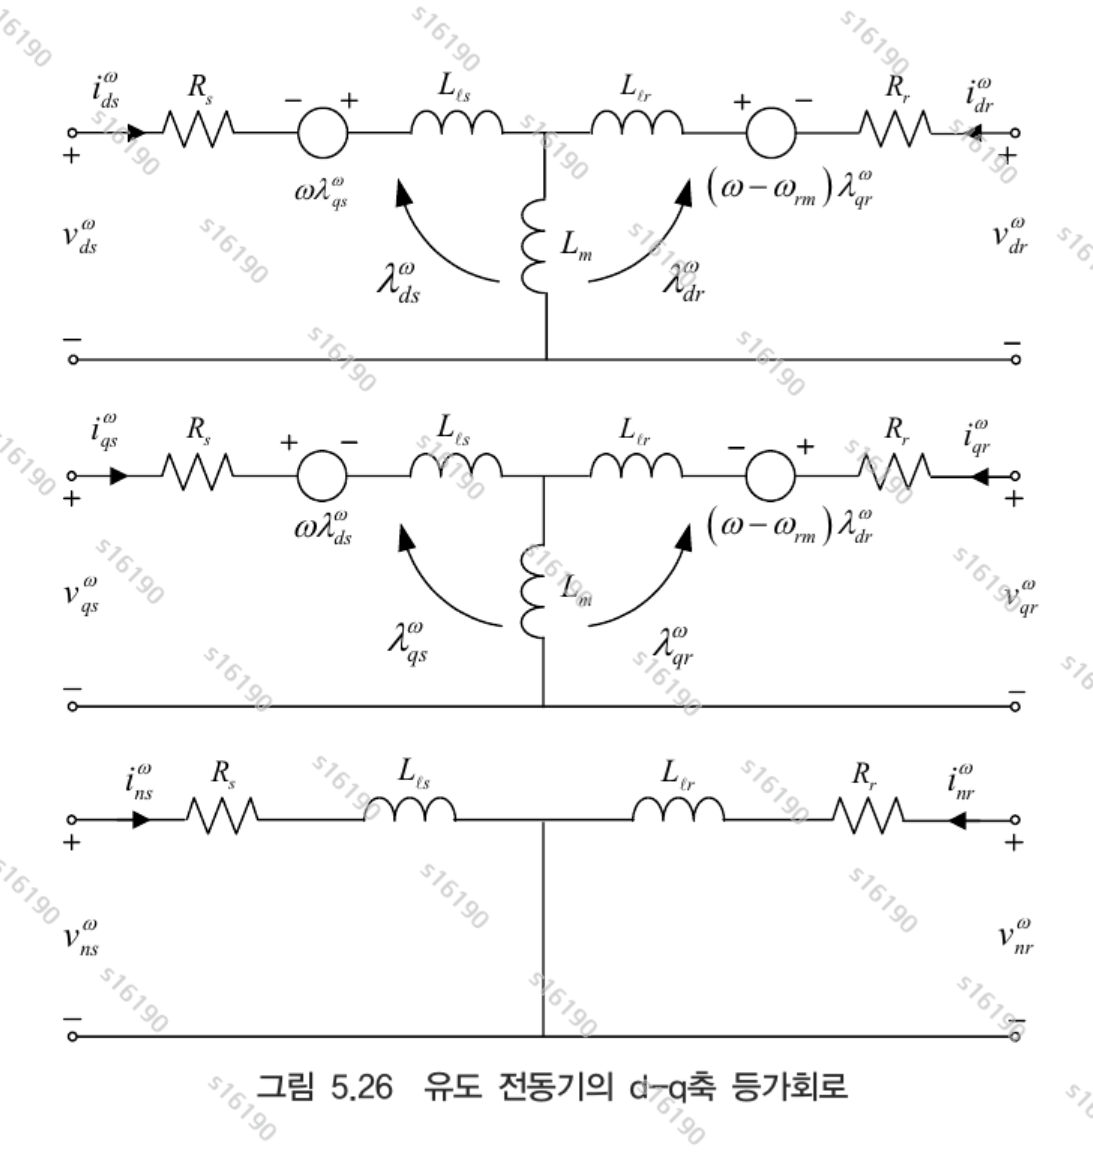
등가 회로
전체 수식
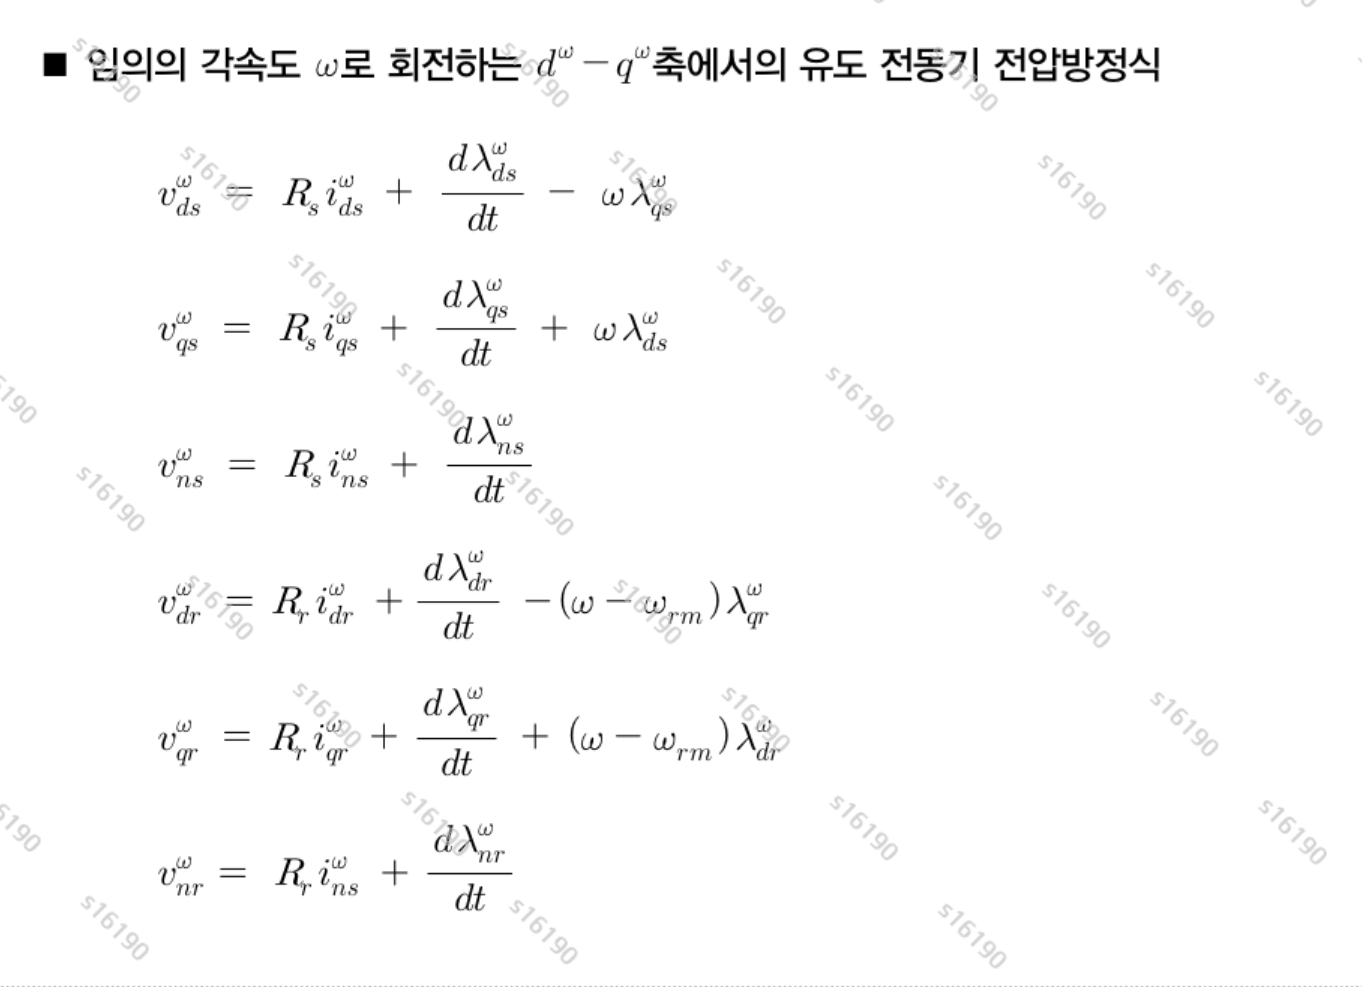
전압 방정식 (회전 좌표계)
토크 방정식 (d–q 좌표계)
단위 해석
Reference Frame Transform
1. 좌표변환의 전체 구조
일반 이미지에서는 3상 abc 좌표를 정지좌표계 ds-qs로 변환한 뒤, 다시 회전좌표계 dω-qω로 변환한다.
      abc
       │
       │ Clarke Transformation
       ▼
      d^s - q^s
       │
       │ Rotation
       ▼
      d^ω - q^ω
역변환은 반대 순서로 수행한다.
      d^ω - q^ω
          │
          ▼
      d^s - q^s
          │
          ▼
         abc
2. abc 3상 Vector
NeoStudio에서는 3상 물리량을 fa, fb, fc로 표시한다.
각 상은 공간적으로 120° 간격을 갖는 것으로 그려져 있다.
3. abc → 정지 d-q 좌표
첫 번째 NeoStudio PDF에서는 각 상 Vector를 ds, qs축으로 투영하여 좌표변환을 설명한다.
4. Clarke Transformation
θ = 2π/3을 대입하면 원본에는 다음 형태의 변환행렬이 기록되어 있다.
NeoStudio는 이를 Clarke Transformation으로 기록한다.
5. 영상분이 없는 경우
세 상의 합이 0인 경우를 영상분이 없는 조건으로 사용한다.
이 조건에서 원본은 다음과 같이 단순화한다.
6. 정변환과 역변환
일반 이미지에는 abc ↔ ds-qs의 정변환과 역변환이 함께 제시되어 있다.
          정변환
      abc ─────────▶ d^s-q^s

          역변환
      abc ◀───────── d^s-q^s
영상분이 없는 경우 2축 정보만으로 abc를 다시 복원하는 행렬도 함께 나타낸다.
7. 정지 d-q → 회전 d-q 좌표
정지좌표계 ds-qs에서 α만큼 회전한 좌표계로 변환한다.
8. Park Transformation
NeoStudio는 정지 d-q 좌표를 회전 d-q 좌표로 변환하는 과정을 Park’s Transformation으로 기록한다.
9. abc → 회전 d-q 직접변환
첫 번째 NeoStudio PDF 2페이지에는 abc를 회전 d-q 좌표로 직접 변환하는 행렬형식도 기록되어 있다.
행렬에는 각 상에 대해 cos, -sin 성분과 영상분 1/2 항이 포함되어 있다.
10. 회전각과 각속도
두 번째 NeoStudio PDF에서는 회전좌표계 각도를 다음과 같이 정의한다.
11. Rotation Matrix T(θ)
2차원 회전행렬은 다음과 같이 기록한다.
12. Rotation Matrix의 미분
θ̇ = ω이므로 T(θ)를 시간에 대해 미분하면 원본에는 다음 형태가 기록되어 있다.
13. J Matrix
NeoStudio에서는 90° 회전을 나타내는 J Matrix를 다음과 같이 둔다.
이에 따라
관계를 확인한다.
14. 역행렬 미분 관계
원본에서는
를 미분하여
의 관계를 사용한다.
15. abc 고정좌표계의 유도전동기 전압식
두 번째 NeoStudio PDF는 유도전동기의 abc 전압방정식에서 출발한다.
16. 좌표변환 적용
abc 전압 Vector에 회전변환 T(θ)를 적용한다.
이때 θ는
로 기록되어 있다.
17. 회전좌표계 전압방정식의 추가항
변환행렬이 시간에 따라 회전하므로 단순한 R·i와 dλ/dt뿐 아니라 ω에 비례하는 항이 추가된다.
원본은 이를 회전좌표계 변환으로 발생하는 전압항으로 설명한다.
18. 고정자 d-q 전압방정식
19. 회전자 d-q 전압방정식
Rotor에서는 회전좌표계 속도 ω와 Rotor 기계속도 ωrm의 차이가 사용된다.
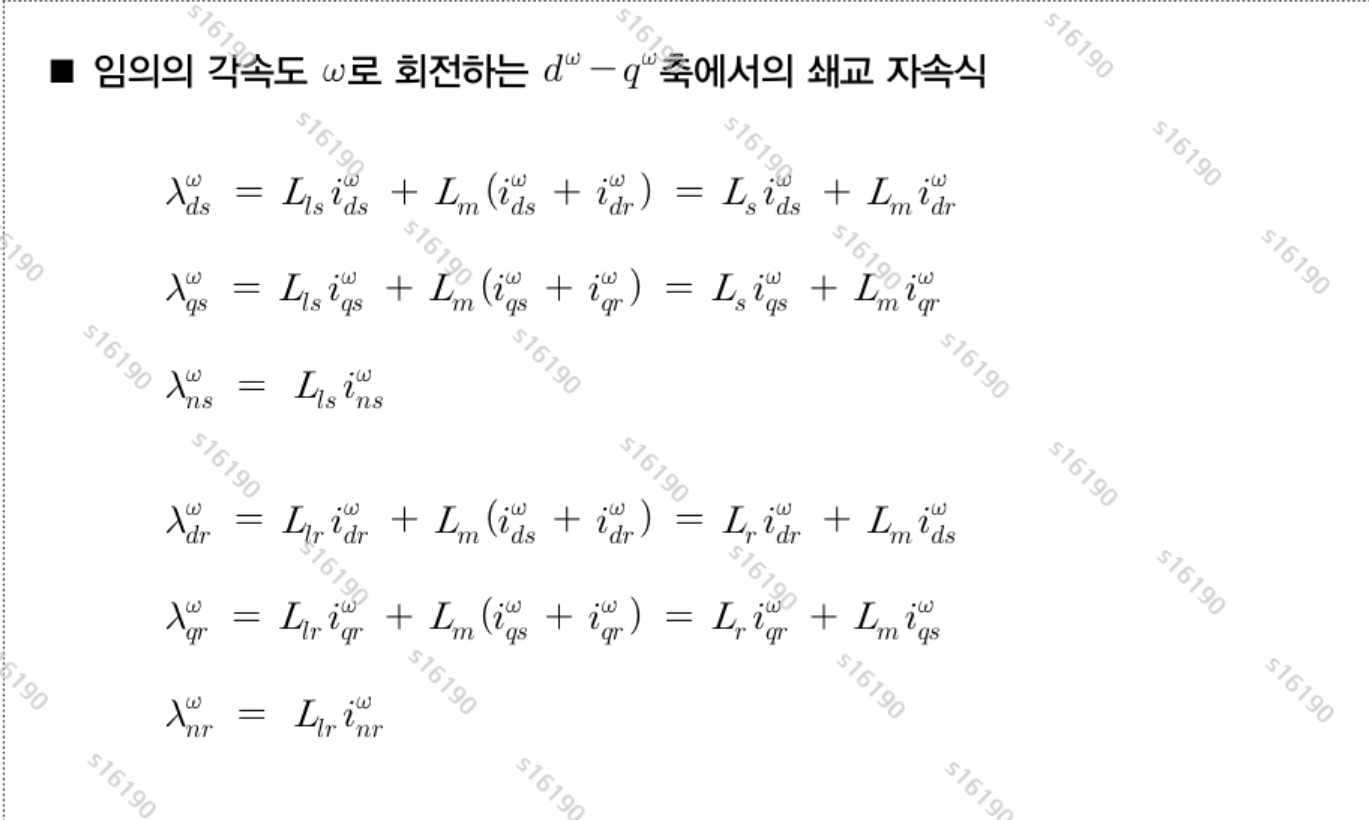
20. 쇄교자속 관계
일반 이미지에는 임의 각속도 ω로 회전하는 d-q축에서의 쇄교자속 관계가 정리되어 있다.
21. 유도전동기 d-q축 등가회로
일반 이미지에는 d축과 q축 각각에 대해 다음 요소가 포함된 등가회로가 제시되어 있다.
- Stator Resistance Rs
- Rotor Resistance Rr
- Stator Leakage Inductance Lls
- Rotor Leakage Inductance Llr
- Magnetizing Inductance Lm
- ωλ 교차전압항
- (ω-ωrm)λ Rotor 교차전압항
22. d-q축의 교차결합
회전좌표계에서는 d축 전압에 q축 쇄교자속이, q축 전압에 d축 쇄교자속이 나타난다.
Rotor에서는 ω 대신 상대속도 ω-ωrm가 사용된다.
23. Electromagnetic Torque
두 번째 NeoStudio PDF 마지막 페이지는 좌표변환 결과로 유도전동기의 Torque를 계산할 수 있다고 기록한다.
24. 전체 변환 흐름
             3-Phase abc
                  │
                  │ Clarke
                  ▼
             d^s - q^s
        Stationary Reference
                  │
                  │ Park / Rotation
                  ▼
             d^ω - q^ω
        Rotating Reference
                  │
          ┌───────┼────────┐
          ▼       ▼        ▼
       Voltage   Flux    Current
       Equation  Linkage
          │       │        │
          └───────┴────────┘
                  │
                  ▼
          Induction Motor
          d-q Equivalent
              Circuit
                  │
                  ▼
             Torque T_e
25. 이미지 · NeoStudio 핵심 정리
| 항목 | 원본 내용 |
|---|---|
| abc | 120° 간격의 3상 Vector |
| Clarke Transform | abc → 정지 ds-qs |
| 영상분 없음 | fa+fb+fc=0 |
| Park Transform | 정지 d-q → 회전 d-q |
| 회전각 | θ(t)=∫ω(t)dt |
| Rotation Matrix | T(θ)=[cosθ -sinθ; sinθ cosθ] |
| J Matrix | [0 -1; 1 0] |
| Matrix 미분 | dT/dt = ωJT |
| 역행렬 미분 | T·dT⁻¹/dt = -ωJ |
| Stator 교차항 | ±ωλ |
| Rotor 교차항 | ±(ω-ωrm)λ |
| Equivalent Circuit | Rs, Rr, Lls, Llr, Lm, 속도전압원 |
| Torque | d-q 전류로 Te 표현 |