Tracking System <—> Regulator System
State space에서 steady-state error가 0이 되지 않는 이유는 시스템의 구조적 특성과 제어 설계 방식에 있습니다. 아래에 자세히 설명드릴게요:
1. Control 방식의 한계:
- 주어진 제어 법칙 \( u = -Kx + r \)는 상태 \( x \)를 사용하여 피드백 제어를 수행하지만, **참조 입력 \( r \)**와의 직접적인 관계를 적절히 고려하지 않을 경우, steady-state error가 발생할 수 있습니다.
- 특히, 참조 입력이 step input(계단 입력)일 때, 시스템의 피드백 루프가 정확히 이를 추적하지 못할 가능성이 있습니다.
2. 극 배치(Pole Placement) 제어의 특성:
- 극 배치 제어 설계는 시스템의 **동적 응답(transient response)**를 개선하는 데 중점을 둡니다.
- 하지만 steady-state error를 자동으로 제거하는 기능은 포함되지 않을 수 있으며, 이를 추가적으로 보완해야 합니다.
3. 참조 입력과 시스템 모델의 불일치:
- 시스템에서 steady-state error를 없애기 위해서는 입력 신호 \( r \)와 시스템 출력 \( y \) 간의 차이를 줄여야 합니다.
- 시스템의 전달 함수 특성이 입력 \( r \)를 완벽히 추적할 수 없으면 error가 남습니다.
4. Integral Control (적분 제어) 부족:
- steady-state error를 제거하기 위해 제어 시스템에서 적분 제어기를 추가하는 경우가 많습니다.
- 적분 제어기는 steady-state에서 error를 누적하여 이를 보정하는 역할을 합니다. 하지만 적분 제어가 포함되지 않는 상태 공간 설계에서는 error를 줄이는 메커니즘이 부족할 수 있습니다.
해결 방안:
- 적분 제어기 추가: 적분 동작을 포함시켜 error를 누적하고 이를 보정하도록 설계합니다.
- 참조 상태 설계: \( r \)의 steady-state 값을 포함하여 상태 공간 모델을 수정함으로써, error를 최소화합니다.
- 피드포워드 제어: 적절한 feedforward term을 설계하여 참조 입력과 시스템 출력 간의 차이를 직접 보완합니다.
결론적으로, state space 설계에서 steady-state error를 제거하려면 참조 입력을 고려한 추가적인 설계 요소를 포함해야 합니다. 더 궁금한 점이나 구체적인 상황이 있으면 알려주세요! ?
“`htmlReference Input with Full-State Feedback
1. Full-State Feedback에 Reference 입력 추가
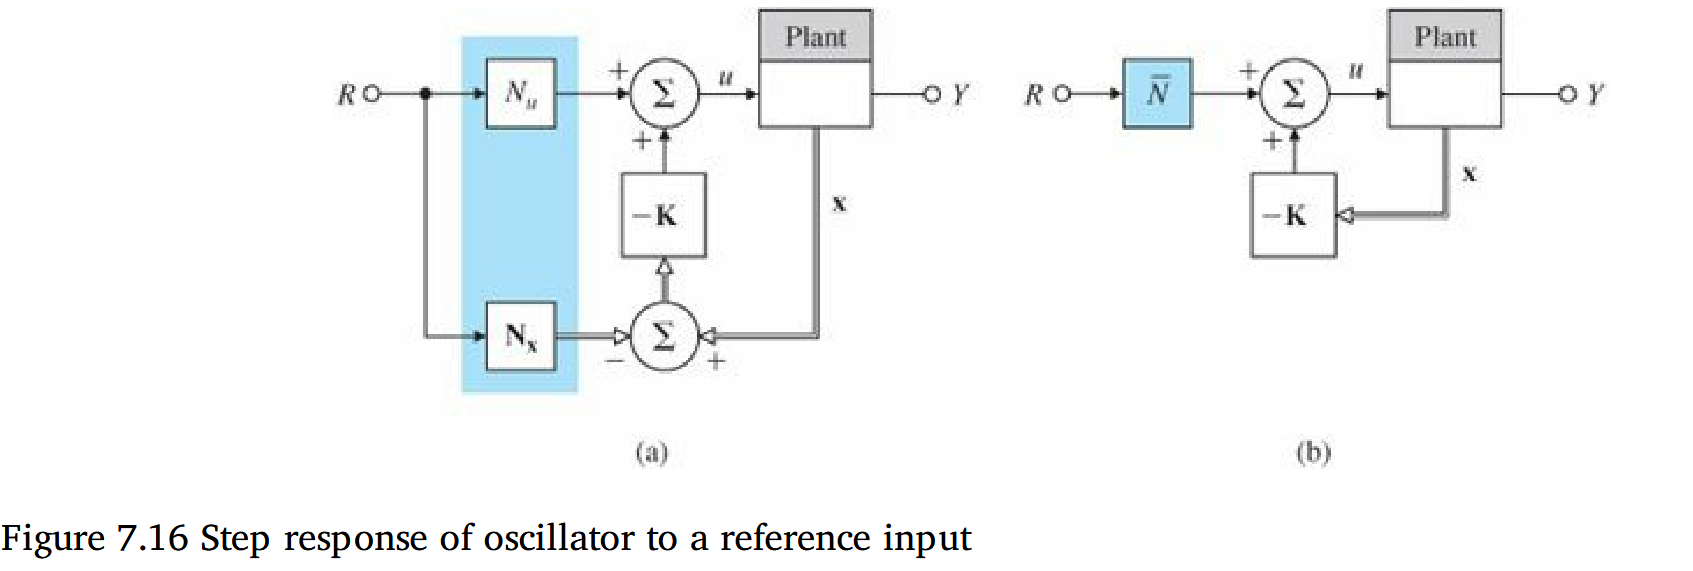
NeoStudio에서는 기존 Full-State Feedback에 Reference 입력을 추가하여 Tracking System으로 확장한다.
기존 상태피드백 입력은
이며, Reference를 직접 넣으면
형태가 된다.
2. u = -Kx의 역할
NeoStudio에서는 상태피드백
가 주로 Transient Response와 관련된다고 기록한다.
3. Reference를 단순히 더하는 문제
단순히
로 구성하면 원하는 정상상태 출력값과 실제 정상상태 출력값이 정확히 일치하지 않을 수 있다.
따라서 원하는 Steady-State Value를 먼저 계산하고, 그 상태를 만들기 위한 입력을 정해야 한다.
4. 정상상태 입력을 강제로 선정
NeoStudio에서는 Output Error가 0이 되도록 정상상태 입력을 선택하는 방향으로 정리한다.
상태가 정상상태에 도달하면
이므로
5. State-Space 기본식
NeoStudio에서는 시스템을 다음과 같이 둔다.
6. Steady-State 조건
정상상태에서는 상태가 더 이상 변하지 않으므로
이다.
따라서 State Equation은
가 된다.
7. 정상상태 출력
Output Equation도 정상상태에서
로 기록한다.
8. Reference와 정상상태 출력
Tracking System에서는 정상상태 출력이 Reference의 정상상태 값과 같도록 한다.
9. 정상상태 상태와 입력의 비례관계
NeoStudio에서는 정상상태 상태와 입력을 Reference에 비례하는 형태로 정의한다.
- Nx : Reference에서 정상상태 State로 가는 계수
- Nu : Reference에서 정상상태 Input으로 가는 계수
10. Nx · Nu 계산조건
정상상태 방정식에 xss=Nxrss, uss=Nurss를 대입한다.
State Equation에서는
이므로
11. Output 조건
정상상태에서 yss=rss이므로
따라서
12. Matrix 형태
두 조건을 Matrix로 합치면 NeoStudio에서 다음과 같이 기록한다.
13. Nx · Nu 계산
따라서 Nx, Nu는 다음과 같이 계산한다.
14. Full-State Feedback 입력식에 대입
앞에서 정의한
에
를 대입한다.
15. 입력식 전개
전개하면
16. Reference Gain N
NeoStudio에서는 Reference 앞에 곱해지는 전체 Gain을 다음과 같이 묶는다.
따라서 최종 입력식은
17. 최종 구조
                         Reference r
                             │
                             ▼
                             N
                             │
                             ▼
                       ┌──── (+) ─────┐
                       │              │
                       │              ▼
                       │              u
                       │              │
                       │              ▼
                       │           Plant
                       │              │
                       │              ▼
                       │              x
                       │              │
                       │              ▼
                       └────────── -Kx

      최종 입력:
      u = -Kx + Nr
18. Regulator와 Tracking System
| 구분 | 입력식 | NeoStudio의 핵심 |
|---|---|---|
| Regulator System | u = -Kx | 상태를 원점으로 조절, Transient Response 중심 |
| Tracking System | u = -Kx + Nr | Reference의 정상상태 값을 추종 |
19. 전체 흐름
                 Full-State Feedback
                         │
                         ▼
                      u = -Kx
                         │
                         ▼
                 Regulator System
                         │
                         ▼
               Reference Tracking 필요
                         │
                         ▼
                Steady-State 계산
                         │
          ┌──────────────┴──────────────┐
          ▼                             ▼
      x_ss = Nx r                   u_ss = Nu r
          │                             │
          └──────────────┬──────────────┘
                         ▼
              [F G; H J][Nx;Nu]
                      =
                    [0;1]
                         │
                         ▼
                 Nx, Nu 계산
                         │
                         ▼
              u = Nu r - K(x-Nx r)
                         │
                         ▼
                u = -Kx + Nr
                         │
                         ▼
               N = Nu + K Nx
                         │
                         ▼
                 Tracking System
20. NeoStudio PDF 핵심 정리
| 항목 | NeoStudio 내용 |
|---|---|
| 기존 상태피드백 | u = -Kx |
| 목적 | Regulator → Tracking System |
| 정상상태 입력식 | u = u_ss – K(x-x_ss) |
| State Equation | ẋ = Fx + Gu |
| Output Equation | y = Hx + Ju |
| 정상상태 조건 | 0 = F x_ss + G u_ss |
| 정상상태 출력 | y_ss = H x_ss + J u_ss |
| Tracking 조건 | y_ss = r_ss |
| State Reference | x_ss = Nx r_ss |
| Input Reference | u_ss = Nu r_ss |
| Nx, Nu 계산 | [Nx;Nu] = [F G; H J]⁻¹[0;1] |
| Reference Gain | N = Nu + K Nx |
| 최종 입력 | u = -Kx + Nr |