Transmission Zero
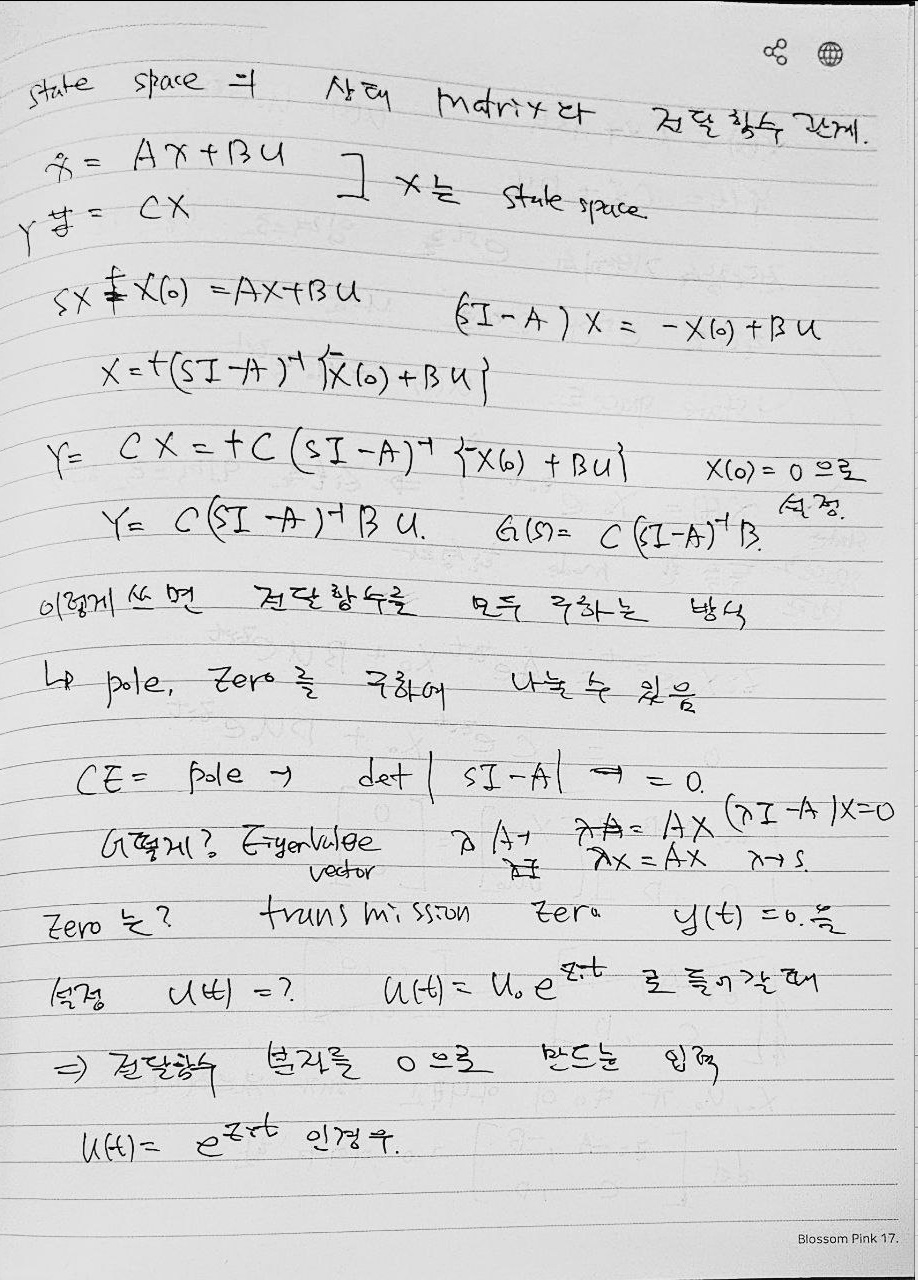
1. State Space 표현
이미지에서는 State Space를 시스템 행렬을 이용하여 표현한다.
여기서 x는 State를 나타낸다.
2. State Space에서 Transfer Function 유도
첫 번째 이미지에서는 State Space 식을 Laplace 영역으로 변환한다.
3. 초기조건이 0인 경우
이미지에서는 초기조건을 x(0) = 0으로 설정한다.
따라서 Transfer Function을 다음과 같이 기록한다.
4. Pole
이미지에서는 Pole을 다음 조건으로 기록한다.
이후 Eigenvalue와 Eigenvector 관계를 연결한다.
5. Pole과 Zero
첫 번째 이미지에는 Pole과 Zero를 구하여 시스템 특성을 나타낼 수 있다는 메모가 있다.
6. Transmission Zero의 개념
이미지에서는 Transmission Zero를 특정한 입력을 가했을 때 출력이 0이 되도록 만드는 값으로 접근한다.
입력은 다음 형태로 설정한다.
출력이 0이 되도록 하는 zᵢ를 찾는 방향으로 전개한다.
7. Exponential 입력
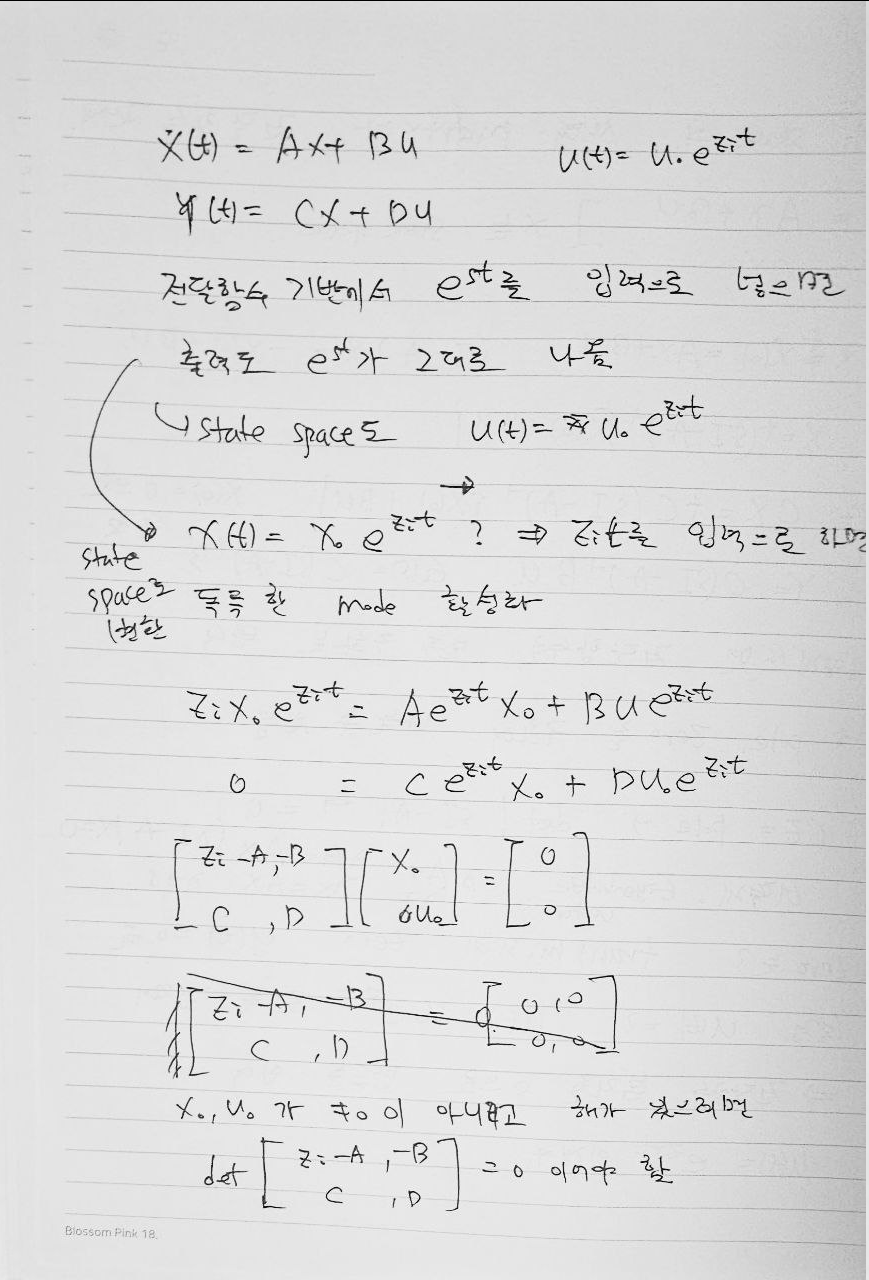
두 번째 이미지에서는 전달함수 기반에서 지수함수 입력을 사용하는 방향으로 기록한다.
State도 동일한 지수함수 형태의 Mode로 가정한다.
이미지에는 State Space의 특정 Mode 활성화라는 메모가 함께 기록되어 있다.
8. State Equation에 대입
다음 형태를 State Equation에 대입한다.
따라서
공통인 ezᵢt를 제거하면 다음 관계가 된다.
9. 출력이 0이 되는 조건
출력식은 두 번째 이미지에서 D항을 포함하여 다음과 같이 기록되어 있다.
Transmission Zero에서는 출력이 0이 되어야 한다.
10. 두 식의 결합
State Equation과 출력 0 조건을 하나의 행렬식으로 결합한다.
      ┌                     ┐ ┌    ┐   ┌   ┐
      │ zᵢI - A      -B     │ │ x₀ │   │ 0 │
      │                     │ │    │ = │   │
      │    C          D     │ │ u₀ │   │ 0 │
      └                     ┘ └    ┘   └   ┘
11. Non-Trivial Solution
이미지에서는 x₀와 u₀가 모두 0이 아닌 해가 존재해야 한다고 기록한다.
이를 만족하려면 결합된 System Matrix의 행렬식이 0이 되어야 하는 것으로 정리한다.
12. System Matrix
두 번째 이미지에서는 다음 결합 행렬을 이용하여 Transmission Zero 조건을 정리한다.
               ┌                    ┐
               │ zI - A       -B    │
      P(z) =   │                    │
               │   C          D     │
               └                    ┘
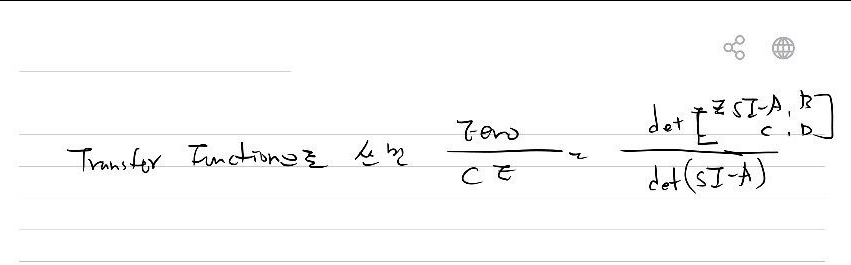
13. Transfer Function의 Zero
세 번째 이미지에서는 Transfer Function으로 표현한 Zero를 기록한다.
Transfer Function의 분자를 System Matrix의 determinant로 나타낸다.
14. Pole과 Transmission Zero의 차이
| 구분 | 이미지에서의 조건 |
|---|---|
| Pole | det(sI – A) = 0 |
| Transmission Zero | det([zI-A, -B; C, D]) = 0 |
| Pole의 연결 | A의 Eigenvalue |
| Zero의 연결 | 특정 입력에서 출력이 0이 되는 조건 |
15. Transmission Zero 유도 흐름
              State Space
                  │
                  ▼
        ẋ = Ax + Bu
        y  = Cx + Du
                  │
                  ▼
        u = u₀ e^(zᵢt)
        x = x₀ e^(zᵢt)
                  │
                  ▼
       (zᵢI-A)x₀ - Bu₀ = 0
                  │
                  ▼
            Cx₀ + Du₀ = 0
                  │
                  ▼
        ┌───────────────────┐
        │ zᵢI-A      -B     │
        │   C         D     │
        └───────────────────┘
                  │
                  ▼
             det = 0
                  │
                  ▼
         Transmission Zero
16. Transfer Function과 State Space 관계
세 이미지에서는 State Space와 Transfer Function의 관계를 다음 순서로 연결한다.
17. 이미지 핵심 정리
| 항목 | 이미지 내용 |
|---|---|
| State Equation | ẋ = Ax + Bu |
| Output Equation | y = Cx + Du |
| Transfer Function | G(s) = C(sI-A)-1B + D |
| Pole | det(sI-A) = 0 |
| 입력 가정 | u(t) = u₀ezᵢt |
| State 가정 | x(t) = x₀ezᵢt |
| Zero 조건 | y(t) = 0 |
| System Matrix | [zI-A, -B; C, D] |
| Transmission Zero | System Matrix가 특이해지는 z |