카테고리
ROS

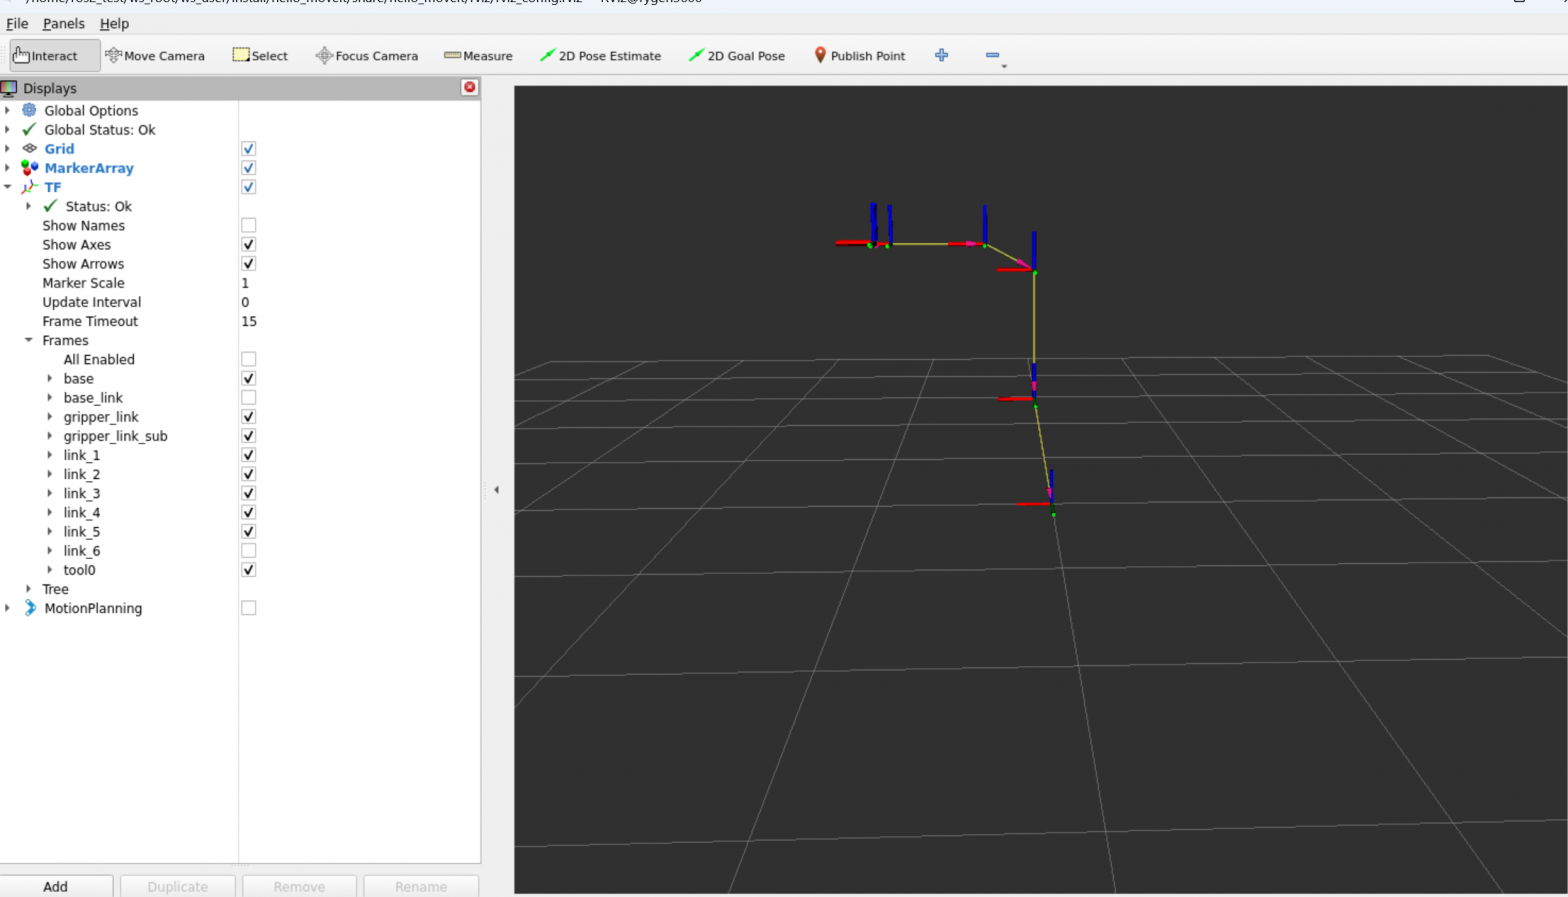
ros2 moveit TF 표시

moveit_setup_assistant를 사용하면 대상이 되는 package에서 urdf를 추출한 다음, 필요한 설정 파일을 만든 후 package+moveit_config 디렉토리에 생성한 파일을 저장한다. lanch 디렉토리에 demo.launch.py 파일이 있는데, 코드에는 별 내용은 없고, 같은 디렉토리 launch 파일들을 실행한다. 최소한 어느 부분을 실행해야 rviz에서 로봇이 제대로 보일지 궁금했다 demo.launch.py 파일이 다음을 실행한다. robot_state_publisher만 실행하면 로봇이 정확하게 보일 줄 알았다. robot_state_publisher가 입력으로 robot_description을 […]

카테고리
ROS

rviz 12.7 update 실패->성공

osrf/ros:humble-desktop 도커 이미지를 설치하면 rviz 12.6가 설치된다. 가끔 node를 만들어 robot_description을 입력하면, rviz2가 제대로 표시 안할 경우가 있다. moveit_setup_assistant도 기존 설정 파일을 수정하면 robot_model_loader가 실행되지 않을 경우도 있다. 아마 12.6 버전의 문제인 듯 하여 버전을 올려 보기로 했다. 최신 버전은 12.8인데, humble이 사용할 수 있는 가장 최근 버전은 12.7이다. 12.8을 사용하면 display panel이 안보이는 듯 […]

카테고리
ROS

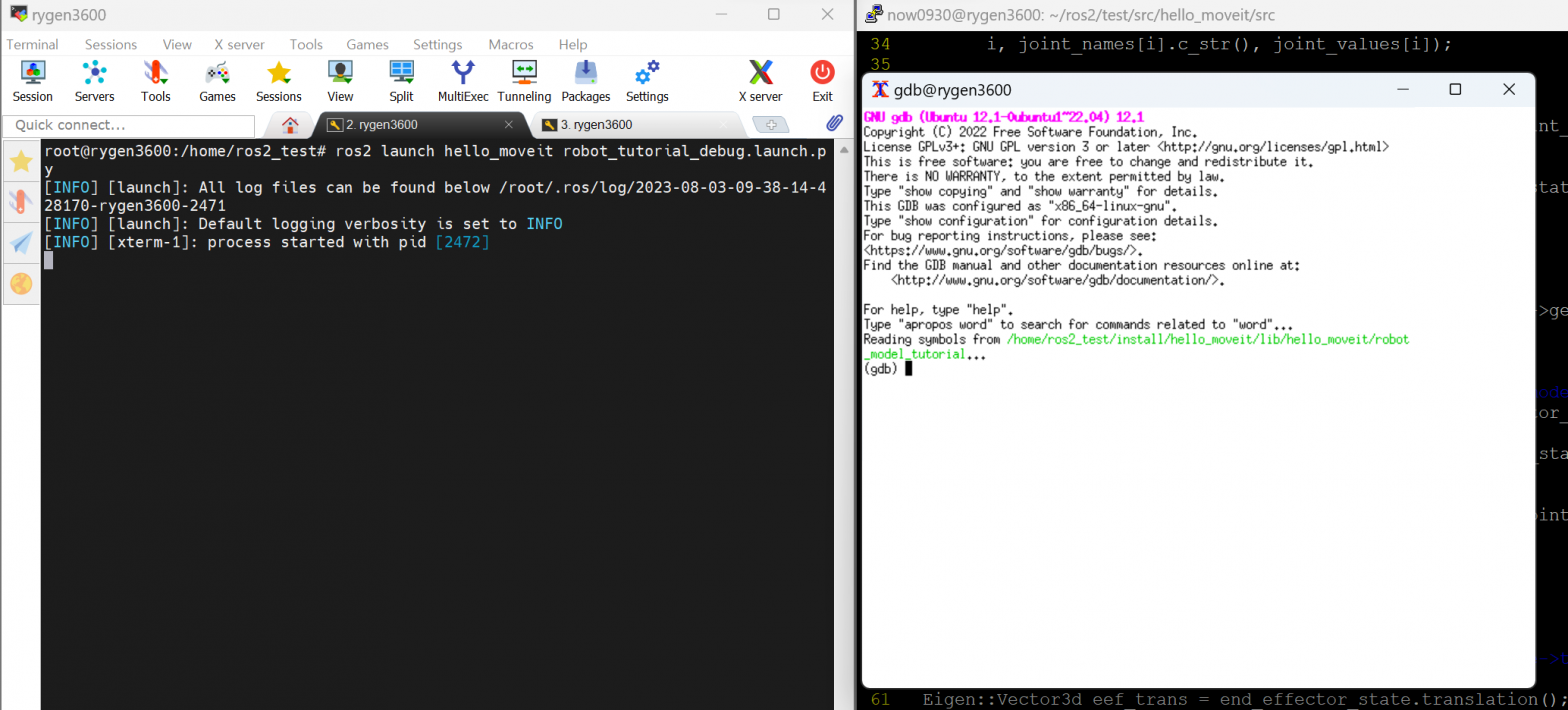
ros2 launch gdb

ros2를 gdb를 사용할 수 있다(대박!). 먼저 ros2 run 옵션으로 사용하는 포스트를 찾았다. 이러면 node를 만들 때 전달한 파라미터를 모두 넣어줘야 하여 어렵고 불편하다. 다행히 ros가 죽을 때 어떤 파일을 사용했는지 알려줬다. node를 실행할 때, tmp 디렉토리에 파일로 만들어 이를 args로 전달한다. 다음과 같이 ros run으로 gdb를 붙일 수 있다. 파라미터 입력이 귀찮으면, launch 옵션에 prefix로 […]

카테고리
ROS

MoveIt2 tutorial 따라하기(setFromIK)

인터넷에 공개된 MoveIt2 tutorial을 따라하다 보면 많은 사실을 학습할 수 있다. 다만 그대로 따라하면 그 감동이 적어, 내가 마음대로 해보기로 했다. ABB가 인터넷에 공개한 ABB_IRB2400 urdf 파일로 시작했다. 내가 한 삽질을 여기에 끄적인다. setup assistant로 urdf 파일을 로딩하고, move_group, kinematics solver, pose 등을 설정하여 움직이는 Manuplator를 프로젝트 이름 + moveit_config 디렉토리에 저장했다. 기본으로 제공된 demo.launch.py을 […]

카테고리
ROS

docker 내부 gazebo를 원격으로 실행

그래픽 드라이버가 있는 PC를 거실로 옮기고, TV에 연결해서 사용했다. 사용할 때는 좋은데, 원격으로 터미널로 접속하여 gazebo를 실행하기 어려웠다. 172.30.1.71 172.30.1.9 목표는 172.30.1.71 pc로 ssh 터미널로 172.30.1.9에 접속한 뒤 docker로 실행중인 gazebo를 172.30.1.71 화면으로 띄우기다. 172.30.1.9에서 sshd_config를 다음과 같이 설정한다. X11UseLocalhost no로 설정하면 xauth add 명령어가 실행되지 않는다. 172.30.1.71에서 ssh로 172.30.1.9로 접속한다. docker container를 다음 옵션으로 […]