카테고리
LEGO

Lego MindStorm EV3 제어기

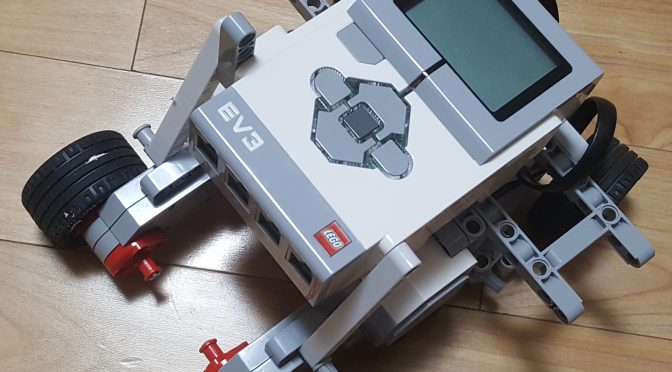
조종기 다음으로 Lego 마인드스톰으로 모터 제어기를 만들었다. 기본개념이 아래 그림에 표시되어 있다. 조종기의 역할 서버. 휴대폰 기울기를 확인하여, 공을 기울기 방향으로 이동. 공이 화면 구석으로 이동하면, 기울기가 공 위치를 변경하지 않음 공 위치를 135도 회전 후, 수평 이동시켜 “Left;…, Right:…” 형식으로 소켓으로 전송 Lego Mindstorm의 역할 (전에 만들었던 부분을 재활용 하여, 지저분함.) 클라이언트. 링 버퍼를 […]
카테고리
생활코딩

원격 조종기 만들기

집에서 놀고 있는 안드로이드 폰으로, LEGO EV3을 조종하는 리모콘을 만들어 보려고 한다. 갤럭시 노트1 조종기 개념 화면에 포켓 몬스터 볼을 표시한다. 사용자가 휴대폰을 기울이면, 공이 그 방향으로 이동한다. 이 공의 좌표가 레고를 전진/후진, 좌회전/우회전 등으로 움직인다. 좌표 설정의 문제점 처음에는 아래와 같이 그리면, 멋지게 움직인다고 생각했다!! 그림의 x,y 좌표가 휴대폰 디스플레이의 시스템이다. 1번: 레고가 전진한다. […]

카테고리
LEGO

가속도 센서로 pitch, roll 구하기

가속도 센서로 pitch, roll 알아내기 생각을 정리하기 위해서 기록으로 남긴다.. 처음에 3축 가속도 센서가 있으면 pitch, roll, yaw를 알 수 있다고 생각했다. 그러나 이는 불가능하다.. 아래 문서를 읽어보니 pitch와 roll 2개의 값만 알 수 있다. 나머지 yaw는 compass 센서로 확인이 가능하다. AN3461 위 문서를 읽다 보면, 아래와 같은 식이 어떻게 나왔는지 파악하는데 좀 걸렸다. x축으로 […]

카테고리
LEGO

Lego NXT에 dimu 사용하기

https://nxttime.wordpress.com/2011/11/22/imu-sensor-software/ By request I will publish the Lejos software for the dIMU sensor. The software contains of drivers for the Dexter Industries IMU sensor, programs to calibrate the sensor and the IMU filter that I wrote about on this blog before. The filter can be used for other IMU sensors as well. Also included is […]

카테고리
LEGO

우분투+LEGO NXT(Lejos)를 eclipse로 bluetooth로 연결하기

전에 우분투에 lejos가 깔린 lego nxt를 eclipse로 연결을 해서 파일 전송을 했었는데, 간만에 하니 시간이 좀 걸렸다. 이번에 정리한다.. 먼저 ubuntu의 bluetooth 모듈을 상태를 알아야 된다.. >hcitool dev Devices: hci0 00:1A:7D:DA:71:02   다음에 hci0의 상태를 알아낸다. >hciconfig hci0 hci0: Type: BR/EDR Bus: USB BD Address: 00:1A:7D:DA:71:02 ACL MTU: 310:10 SCO MTU: 64:8 UP RUNNING PSCAN […]