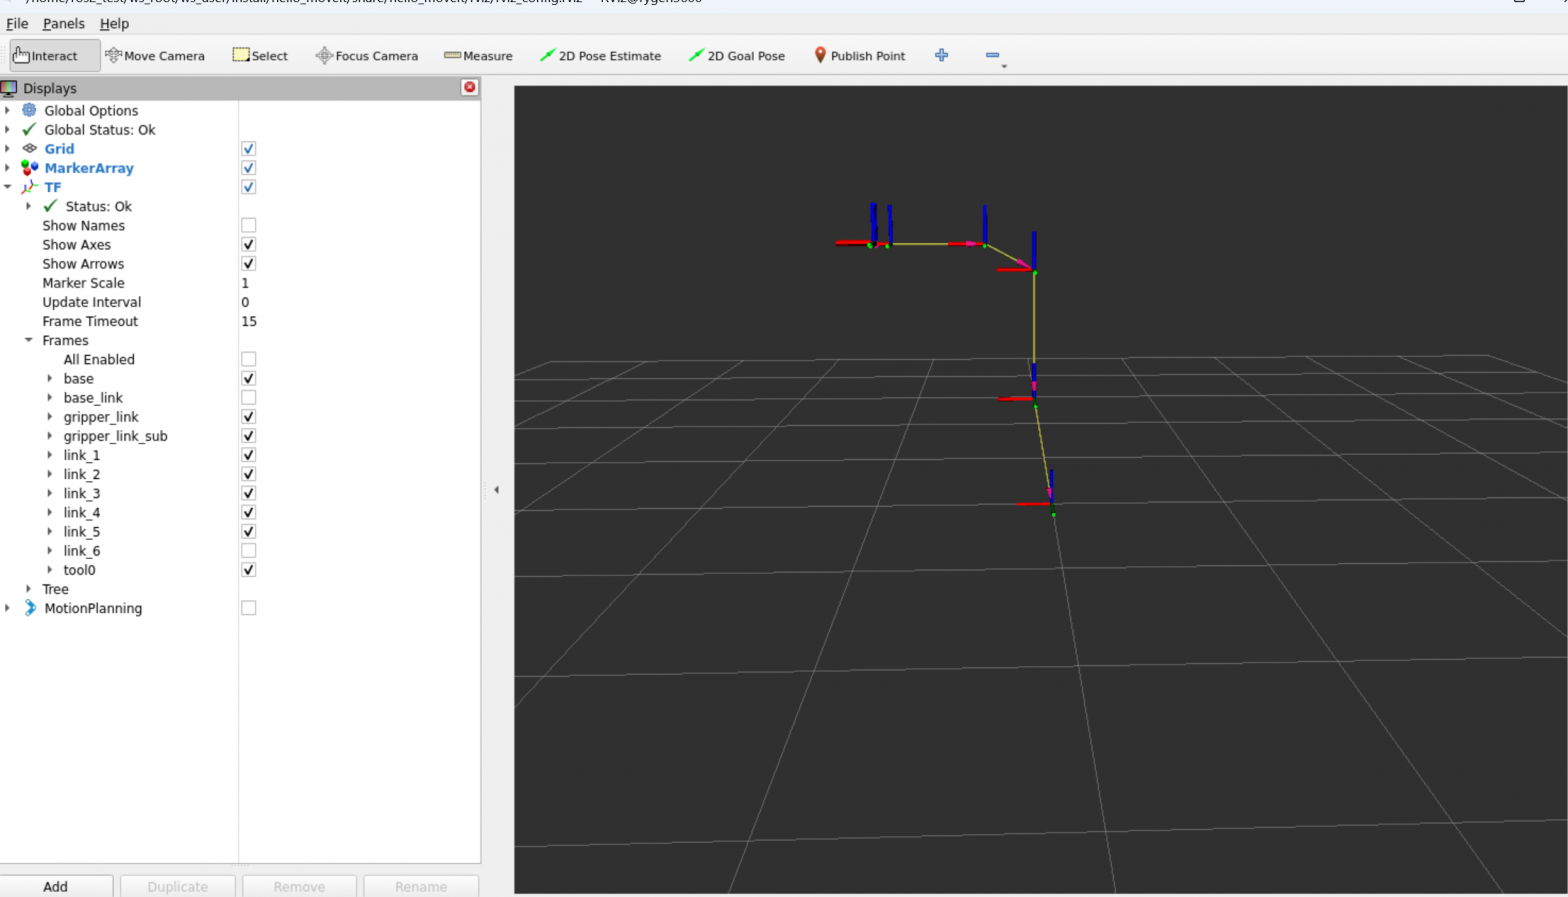
moveit_setup_assistant를 사용하면 대상이 되는 package에서 urdf를 추출한 다음, 필요한 설정 파일을 만든 후 package+moveit_config 디렉토리에 생성한 파일을 저장한다. lanch 디렉토리에 demo.launch.py 파일이 있는데, 코드에는 별 내용은 없고, 같은 디렉토리 launch 파일들을 실행한다. 최소한 어느 부분을 실행해야 rviz에서 로봇이 제대로 보일지 궁금했다 demo.launch.py 파일이 다음을 실행한다. robot_state_publisher만 실행하면 로봇이 정확하게 보일 줄 알았다. robot_state_publisher가 입력으로 robot_description을 […]
카테고리
ros2 moveit TF 표시