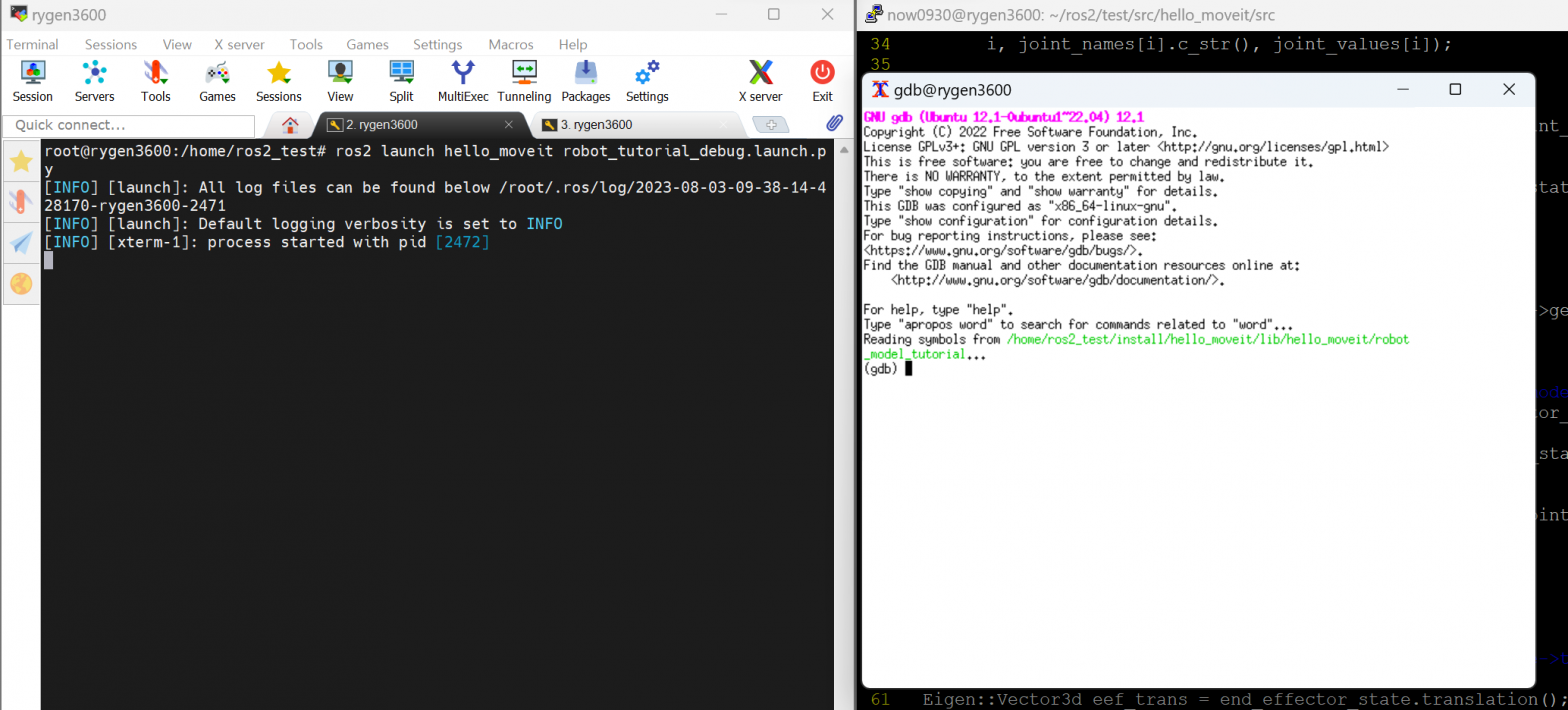
ros2를 gdb를 사용할 수 있다(대박!). 먼저 ros2 run 옵션으로 사용하는 포스트를 찾았다. 이러면 node를 만들 때 전달한 파라미터를 모두 넣어줘야 하여 어렵고 불편하다. 다행히 ros가 죽을 때 어떤 파일을 사용했는지 알려줬다. node를 실행할 때, tmp 디렉토리에 파일로 만들어 이를 args로 전달한다. 다음과 같이 ros run으로 gdb를 붙일 수 있다. 파라미터 입력이 귀찮으면, launch 옵션에 prefix로 […]
카테고리
ros2 launch gdb