모터제어, 2장 참조
DC 모터 모델링
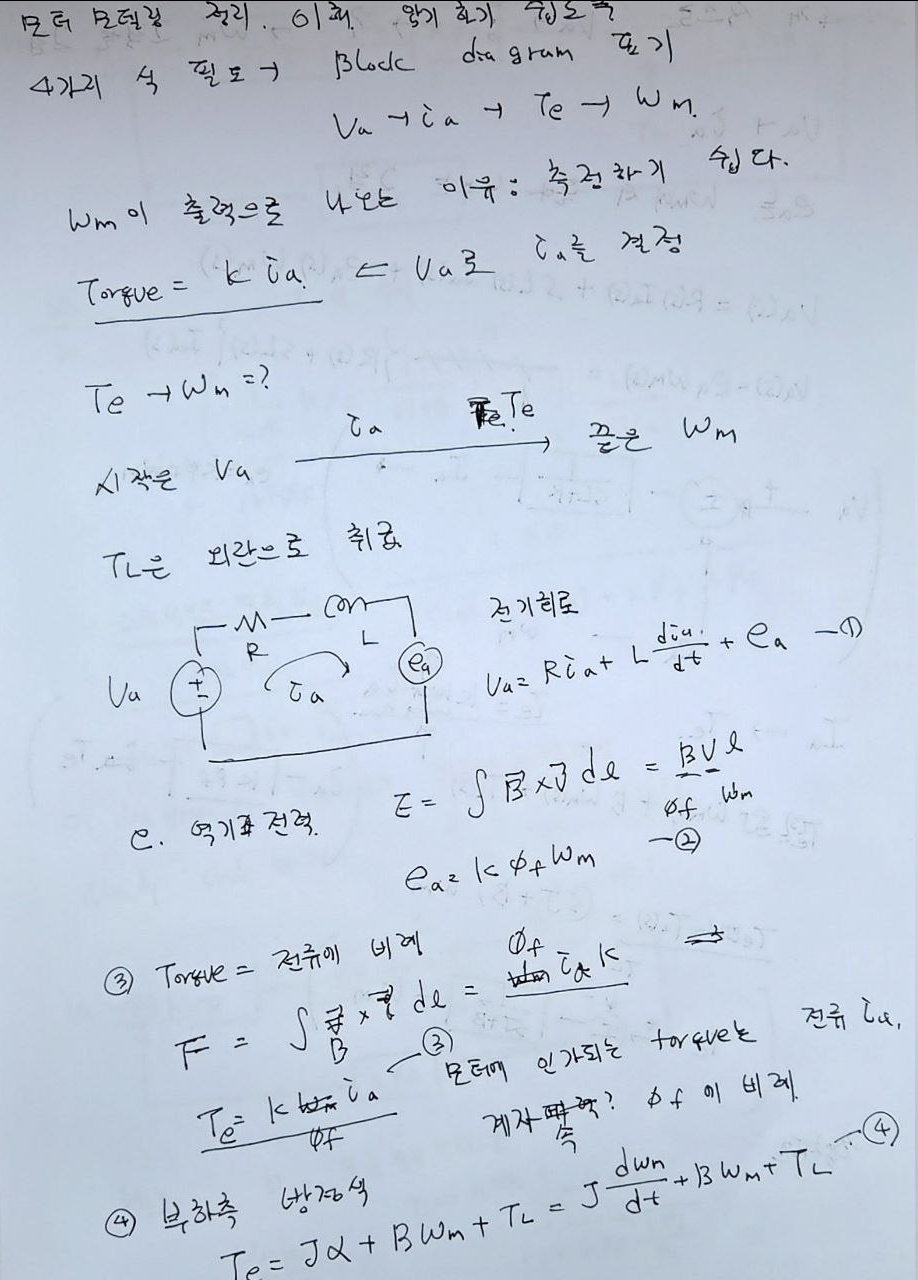
1. DC 모터 모델링의 흐름
이미지에서는 DC 모터의 입력전압 Va에서 전기자전류 ia, 전자기 토크 Te, 회전속도 ωm으로 이어지는 흐름을 정리한다.
      V_a
       │
       ▼
      i_a
       │
       ▼
      T_e
       │
       ▼
      ω_m
ωm이 출력으로 나타나며, 속도에 의해 역기전력 ea가 발생하여 입력 쪽으로 되먹임되는 구조로 그려져 있다.
2. 전기자 회로
전기자 회로는 저항 Ra, 인덕턴스 La, 역기전력 ea로 구성하여 기록한다.
            R_a        L_a
      ┌────/\/\/──────coil─────┐
      │                        │
     V_a                      e_a
      │                        │
      └────────── i_a ─────────┘
3. 역기전력
NeoStudio에서는 회전자가 회전하면서 자속을 통과하기 때문에 역기전력 ea가 발생한다고 기록한다.
회전운동에서는 자속과 각속도의 관계로 다음 형태를 사용한다.
4. 전자기 토크
전류가 흐르는 도체에 자기력이 작용하여 Torque가 발생하는 관계를 기록한다.
이를 회전계의 토크로 정리하여 다음 식을 사용한다.
5. 기계계 운동방정식
회전계에서는 전자기 토크 Te에서 부하 토크 TL와 마찰 영향을 제외한 값이 관성체를 가속시킨다.
- J : 회전계 관성모멘트
- B : 마찰계수
- TL : 부하 토크
- ωm : 모터 각속도
6. 회전계의 관성
NeoStudio에서는 모터와 부하가 Coupling으로 연결된 경우 전체 관성을 다음과 같이 기록한다.
      Motor          Coupling          Load
      J_m  ─────────────┬────────────  J_L
                        │
                       ω_m
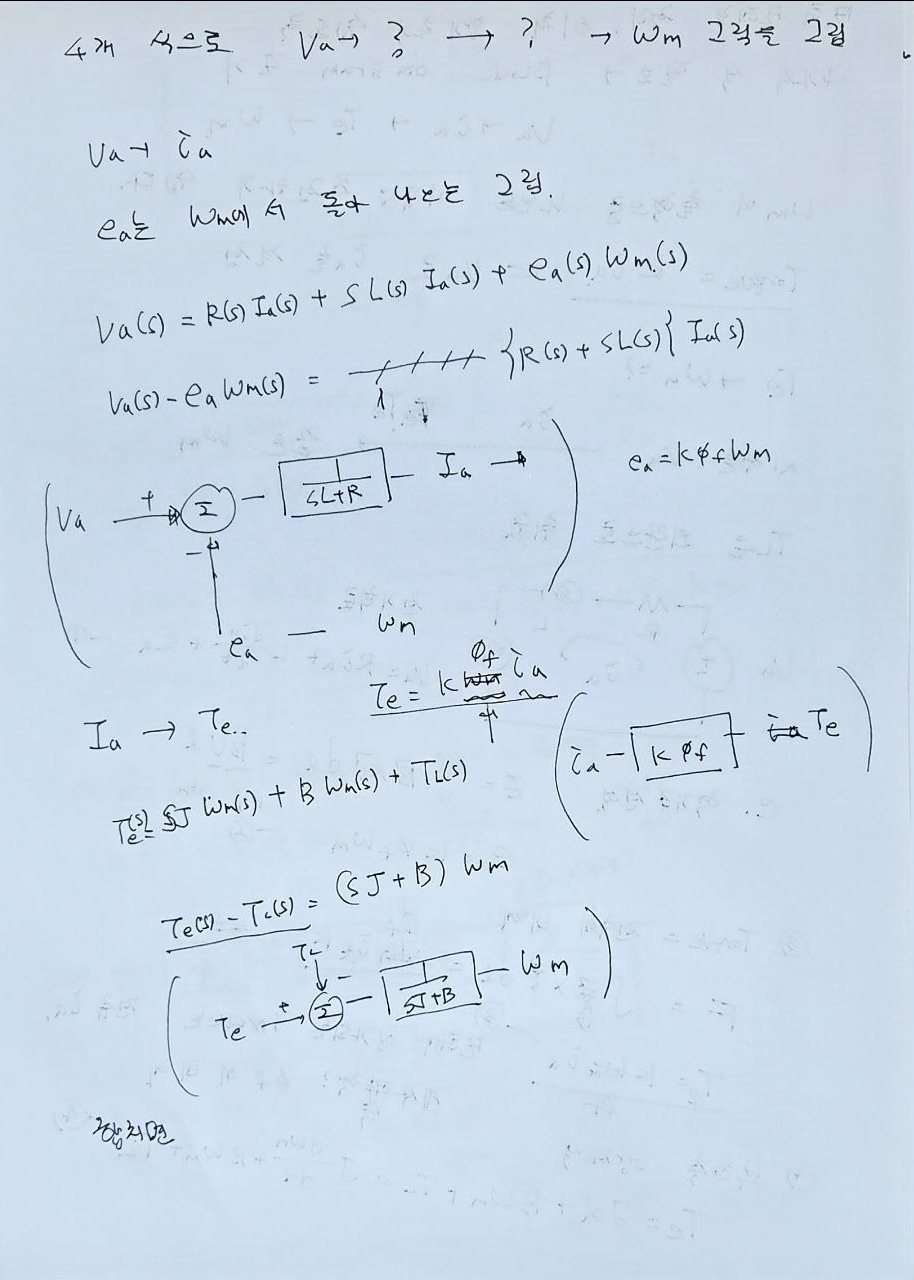
7. 전기계의 Laplace 변환
전기자 회로식을 Laplace 영역으로 옮기면 다음 관계가 된다.
8. 전기계 Block Diagram
전기자전류 Ia(s)는 입력전압에서 역기전력을 뺀 뒤 전기자 임피던스를 통과하여 얻는다.
                ┌────────────── e_a ──────────────┐
                │                                 │
      V_a ──► ( + ) ──► [ 1/(sL_a + R_a) ] ──► I_a
              ( - )                              │
                ▲                                │
                └────────────────────────────────┘
9. 전류에서 Torque로 변환
전기자전류는 Torque 상수에 의해 전자기 토크로 변환된다.
      I_a
       │
       ▼
     [ kφ_f ]
       │
       ▼
      T_e
10. 기계계의 Laplace 변환
기계계 식은 Laplace 영역에서 다음과 같이 기록된다.
11. 기계계 Block Diagram
      T_e ─────► ( + ) ─────► [ 1/(sJ+B) ] ─────► ω_m
                  ( - )
                    ▲
                    │
                   T_L
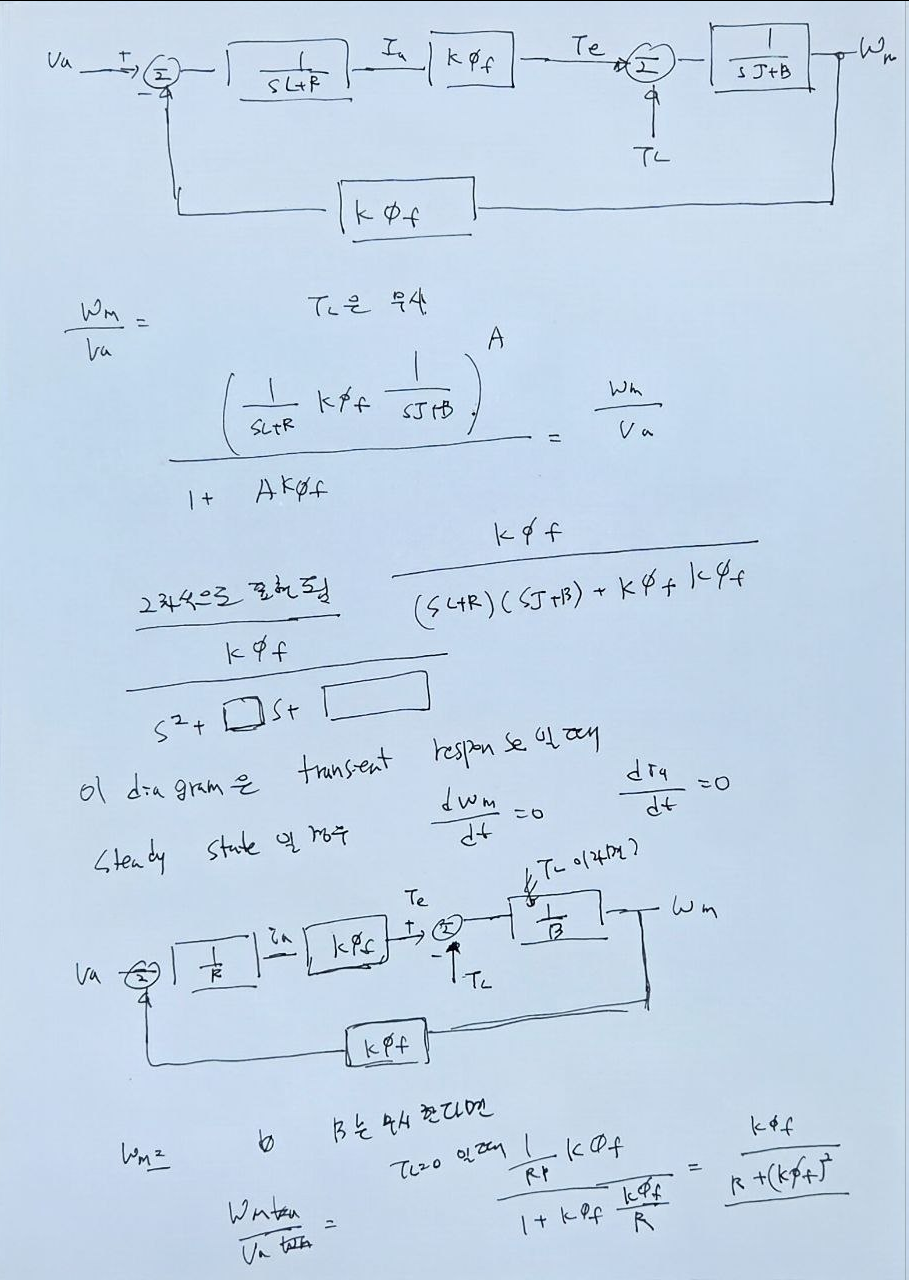
12. DC 모터 전체 Block Diagram
전기계와 기계계를 연결하면 전체 DC 모터 Block Diagram이 된다.
      V_a
       │
       ▼
      (+)───────────────┐
       │                │
       ▼                │
      [1/(sL_a+R_a)]    │
       │                │
       ▼                │
      I_a               │
       │                │
       ▼                │
      [kφ_f]            │
       │                │
       ▼                │
      T_e ──► (+) ──► [1/(sJ+B)] ──► ω_m
               ▲                         │
               │                         │
              -T_L                       │
                                         │
                    [ kφ_f ] ◄───────────┘
                        │
                        └──── e_a ─────► (-)
13. 입력전압과 속도의 전달함수
일반 이미지에서는 부하 토크를 0으로 두고 입력전압 Va에서 속도 ωm까지의 전달함수를 전개한다.
Forward Path를 다음과 같이 둔다.
Feedback에는 역기전력 계수 kφf가 사용된다.
14. 폐루프 전달함수
이미지에서 전개한 속도/입력전압의 전달함수는 다음 형태이다.
15. 2차 시스템 형태
일반 이미지에서는 위 전달함수를 2차 시스템 형태로 보고 있다.
이를 전개하면 s²항을 포함하는 2차 형태가 된다는 메모가 있다.
16. Transient와 Steady State
이미지에서는 Transient Response와 Steady State를 구분하여 정리한다.
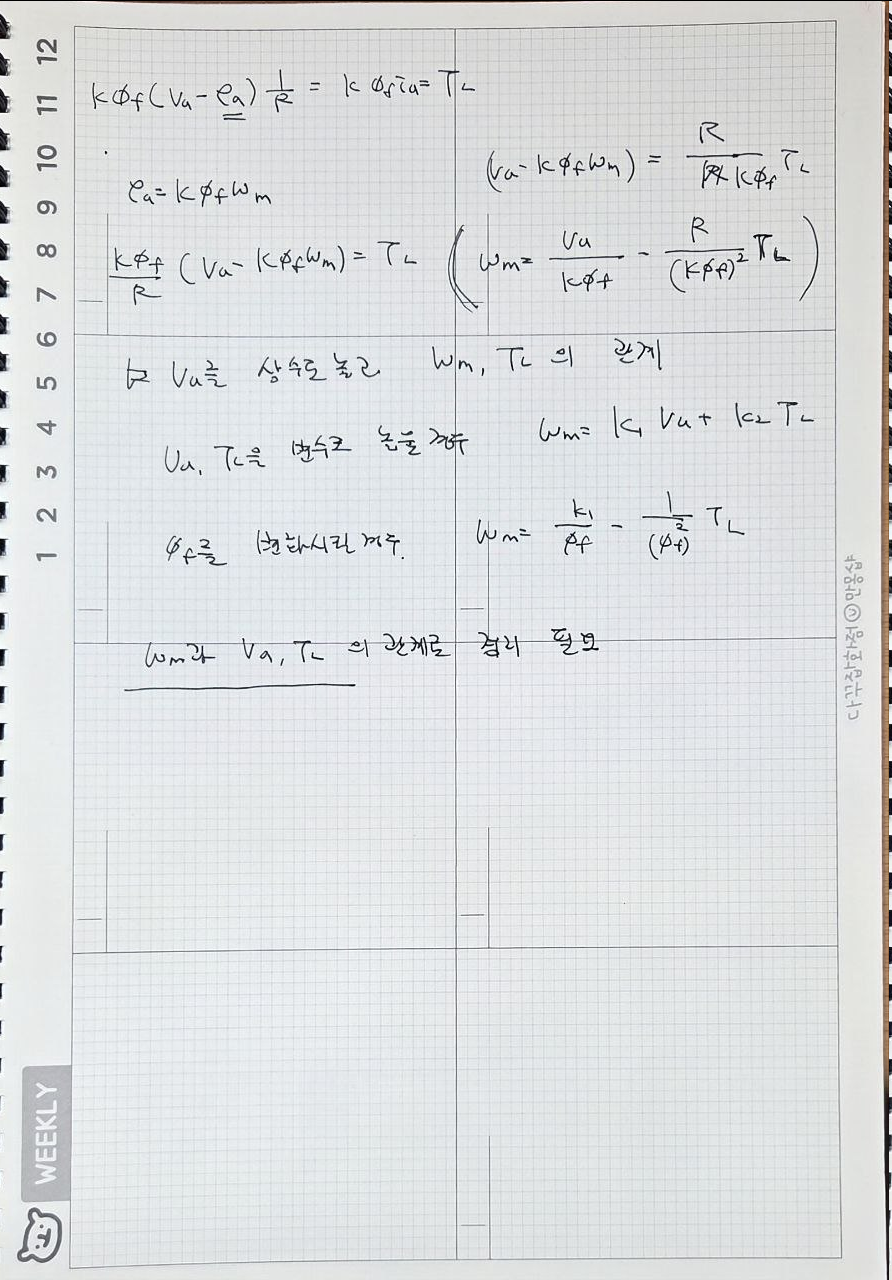
Steady State에서는 시간에 대한 변화율을 0으로 둔다.
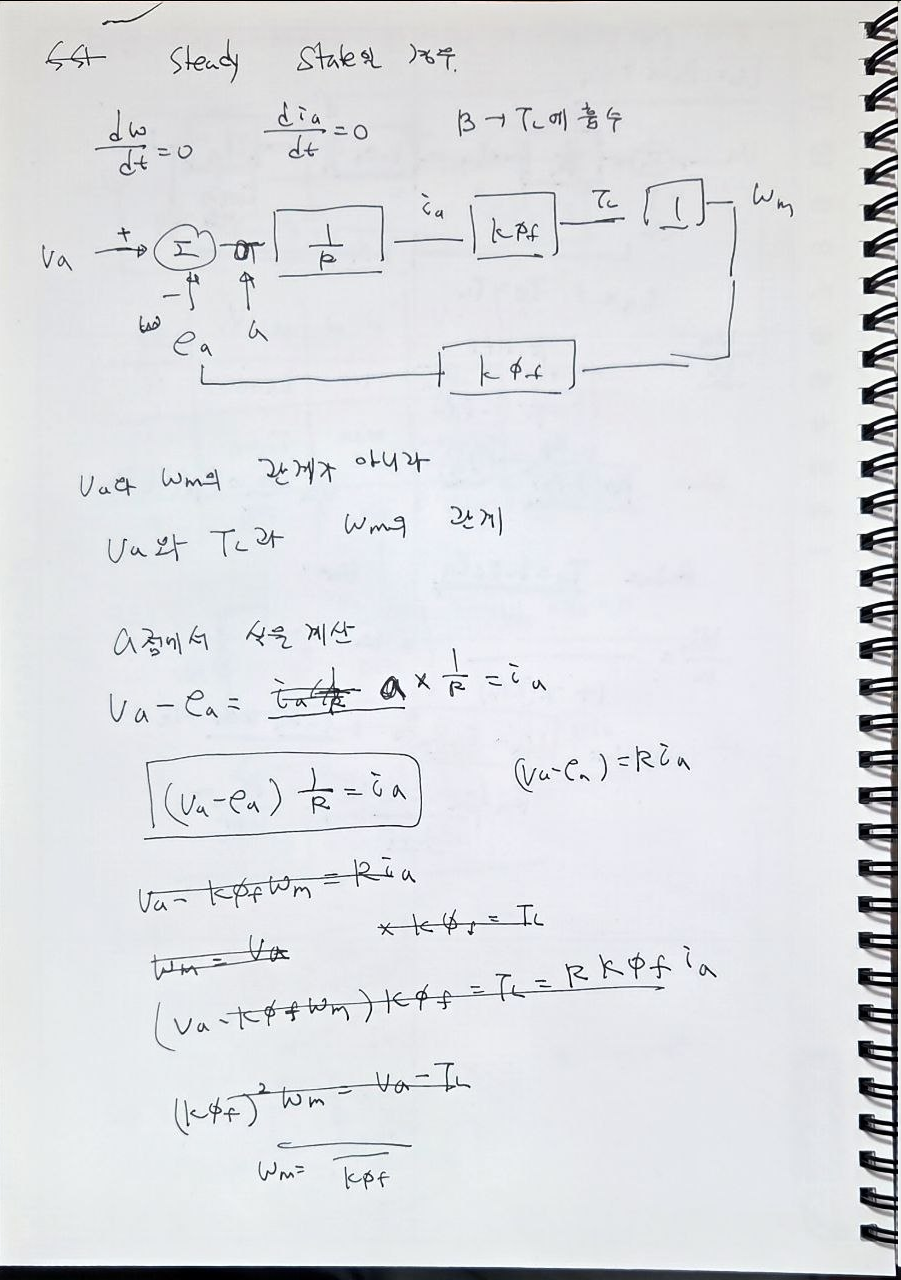
17. Steady State의 전기자 회로
정상상태에서는 인덕턴스에 의한 미분항이 사라지므로 다음 관계가 된다.
18. Steady State의 역기전력
따라서 정상상태의 전기자전류는 다음 형태로 표현된다.
19. Steady State의 토크 관계
정상상태에서는 관성에 의한 가속항이 0이 되므로 모터 토크와 부하 토크 및 마찰의 관계를 사용한다.
일반 이미지 일부에서는 B를 무시하는 경우도 별도로 검토한다.
20. B를 무시한 Steady State
이미지에서는 정상상태에서 마찰계수 B를 무시한 경우를 따로 전개한다.
21. 정상상태 속도와 입력·부하토크 관계
일반 이미지에서는 정상상태에서 ωm을 Va와 TL의 함수로 정리한다.
이를 ωm에 대해 정리하면 다음 형태가 기록되어 있다.
22. 입력전압과 부하토크의 영향
마지막 일반 이미지에서는 정상상태 속도가 입력전압과 부하토크의 두 입력에 의해 결정되는 형태로 정리한다.
필기에서는 Va가 증가하면 속도가 증가하고, TL가 증가하면 속도가 감소하는 관계로 정리한다.
23. DC 모터 모델 전체 관계
                     V_a
                      │
                      ▼
             Armature Circuit
          R_a · L_a · Back EMF
                      │
                      ▼
                     i_a
                      │
                      ▼
             T_e = kφ_f i_a
                      │
                      ▼
           Mechanical Dynamics
          T_e - T_L = J dω/dt + Bω
                      │
                      ▼
                     ω_m
                      │
                      ▼
            e_a = kφ_f ω_m
                      │
                      └──────────┐
                                 │
                         Back EMF Feedback
                                 │
                                 ▼
                                V_a
24. 이미지 · NeoStudio 핵심 정리
| 항목 | 원본 내용 |
|---|---|
| 입력 | 전기자전압 Va |
| 전기자 회로 | Ra, La, ea |
| 전기식 | Va = Raia + Ladia/dt + ea |
| 역기전력 | ea = kφfωm |
| 전자기 토크 | Te = kφfia |
| 기계식 | Te-TL = Jdωm/dt + Bωm |
| 전체 관성 | J = Jm + JL |
| 전기 전달요소 | 1/(sLa+Ra) |
| 기계 전달요소 | 1/(sJ+B) |
| Feedback | kφfωm |
| 속도 전달함수 | ωm/Va = kφf / [(sL+R)(sJ+B)+(kφf)²] |
| Steady State | dω/dt = 0, di/dt = 0 |
| 정상상태 속도 | ωm = Va/(kφf) – RTL/(kφf)² (이미지에서 B 무시 조건) |