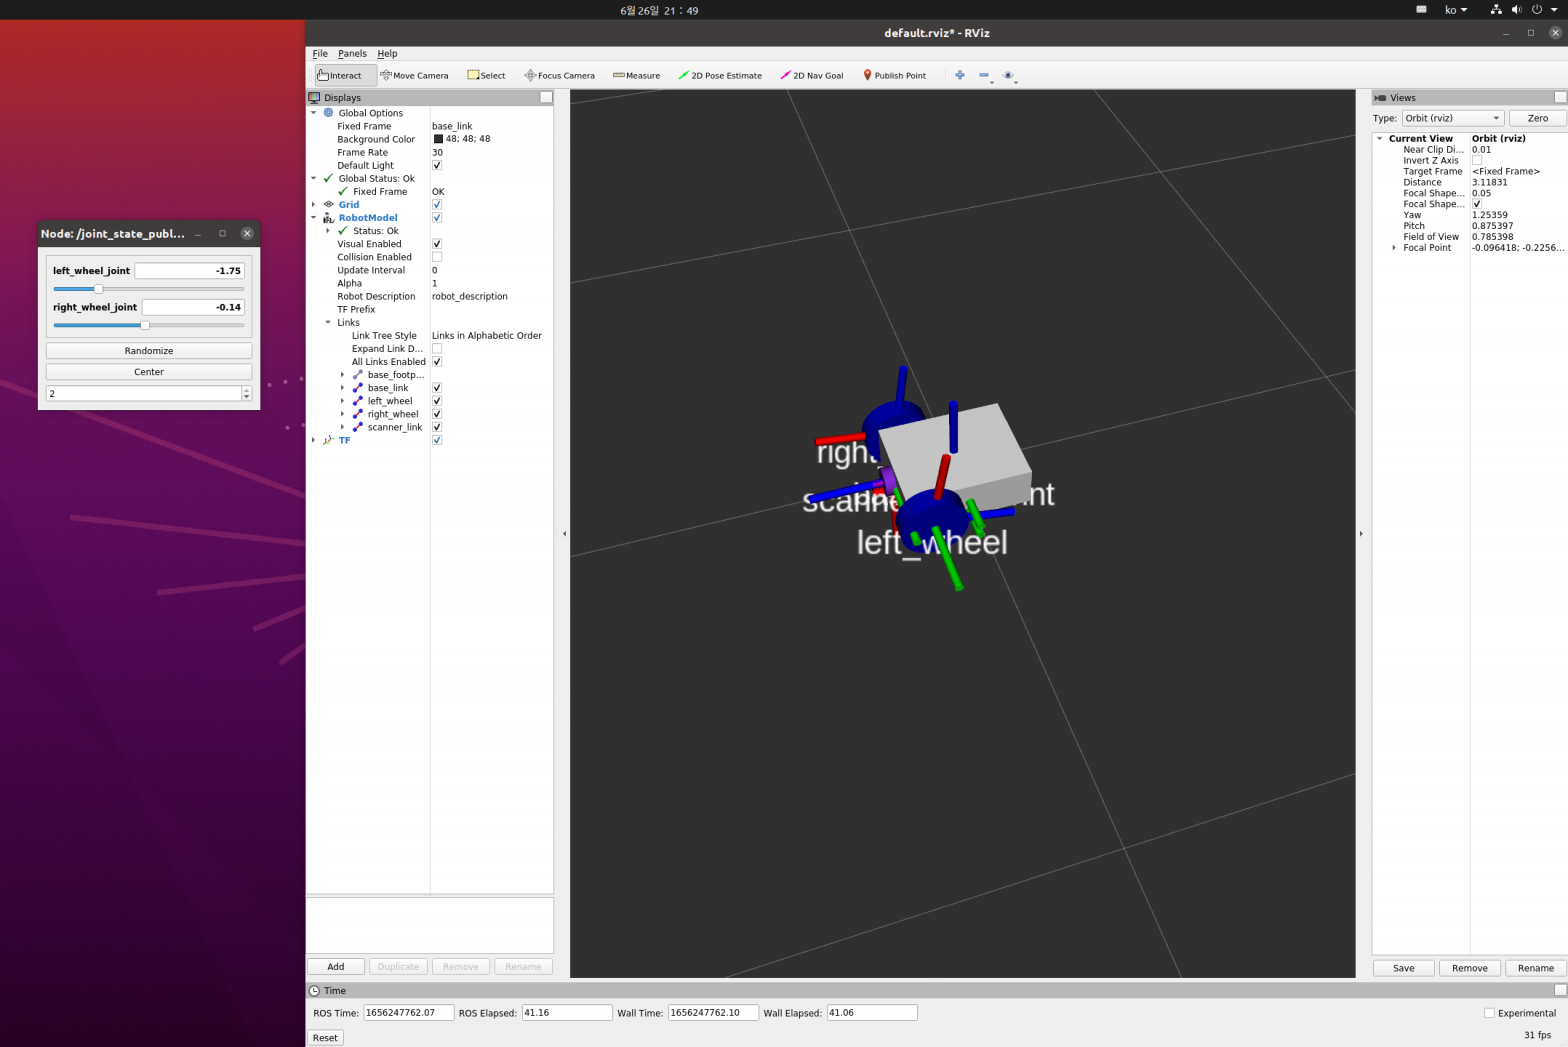
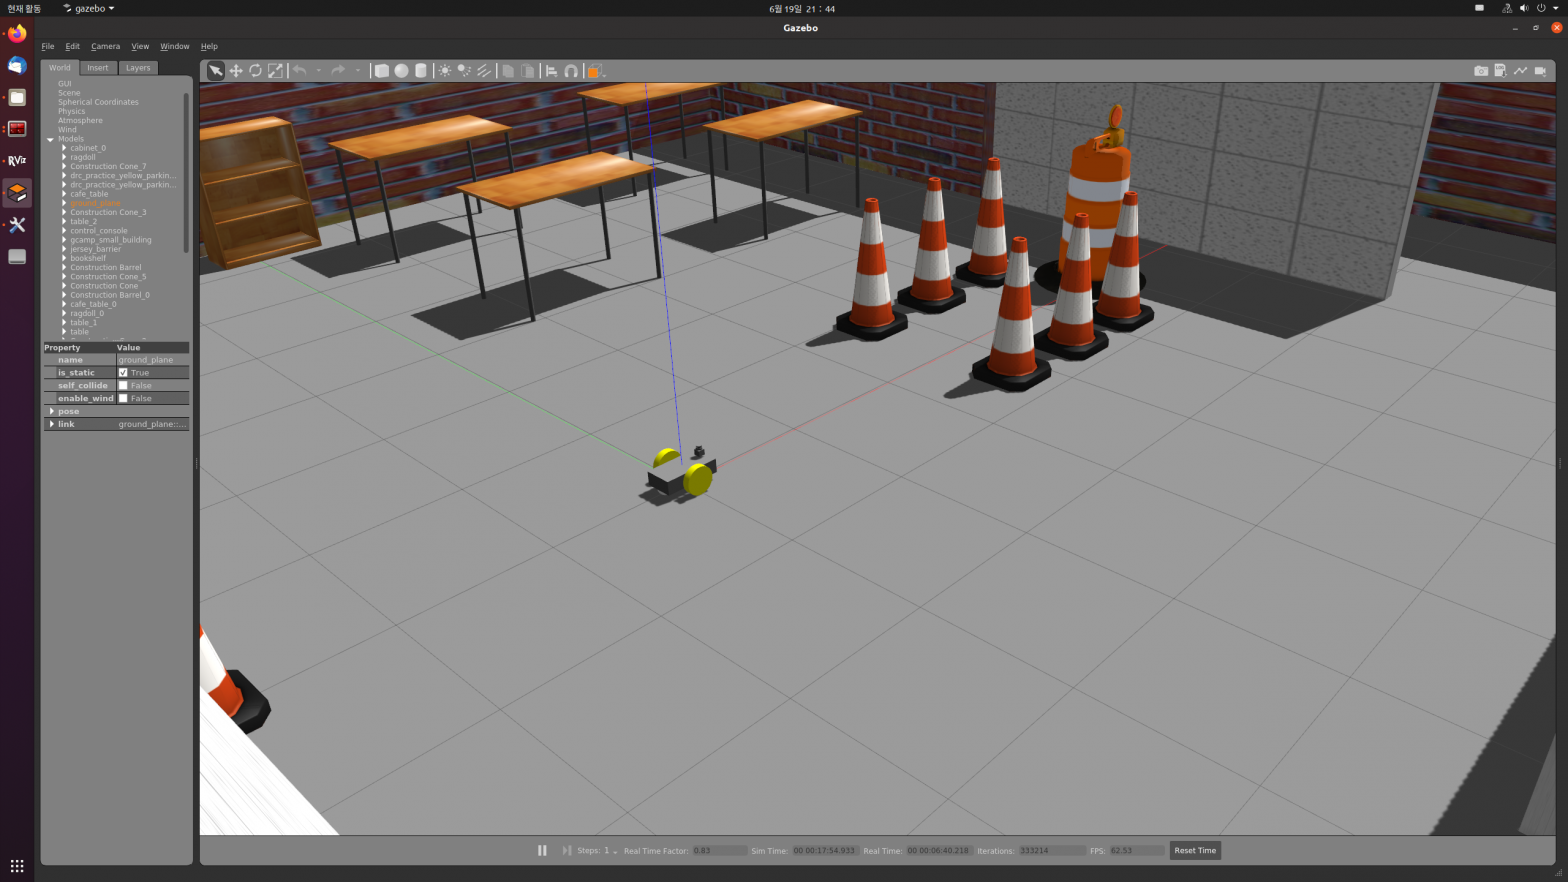
tutorial site를 참조하여 실습을 했다. 로봇 살 돈이 없어 몸으로 때우는 수 밖에. 요즘 원자재와 공급망 이슈로 값도 오르고 구하기도 힘들다. 막상 사 보면 그렇게 자주 쓰이지도 않아 보인다. https://www.notion.so/2-2-1-URDF-930e055d01ee49cd859ac02ea8770325 http://wiki.ros.org/urdf/Tutorials/Building%20a%20Visual%20Robot%20Model%20with%20URDF%20from%20Scratch 3차원 그래픽을 직접 수정하여 각 좌표를 찾으면 쉬운데, URDF 형식이 지원하지 않는다. 각 부품이 어디에 붙는지 계산하여 직접 입력해야 한다. urdf를 수정 한 후 […]
카테고리
urdf 작성하여 rviz로 표시하기