모터 제어 314 page
유도 전동기 순시 토크 제어
1. 유도 전동기와 순시 토크 제어
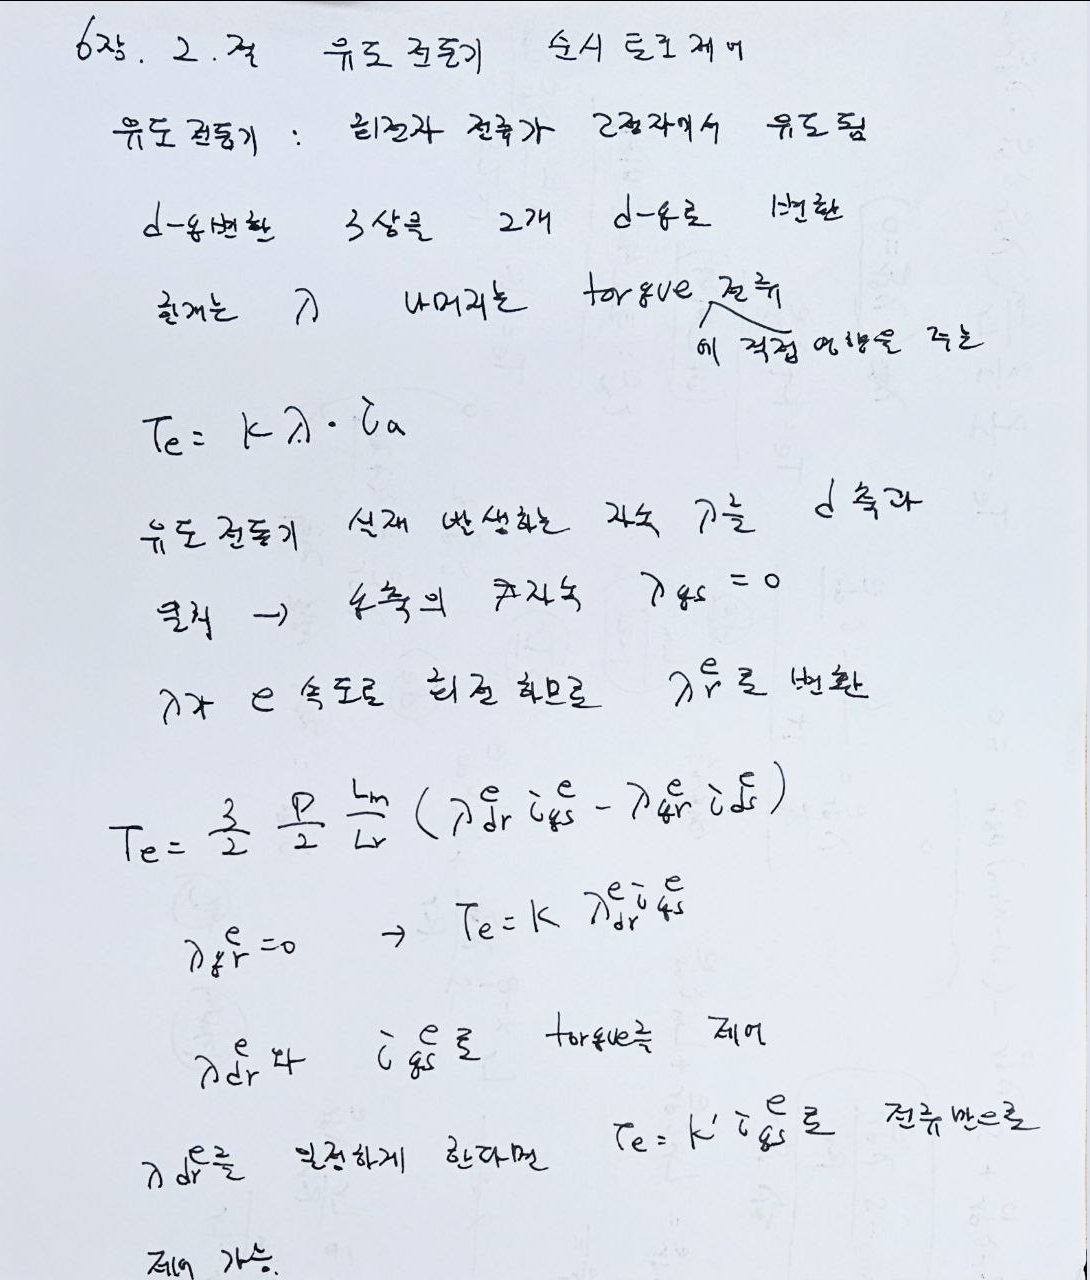
이미지에서는 유도 전동기를 회전자 전류가 2차측에서 유도되는 전동기로 기록한다.
3상 전류를 d-q축으로 변환하고, 자속 성분과 Torque 성분을 분리하여 토크를 제어하는 흐름으로 정리한다.
            3상 전류
        i_as, i_bs, i_cs
               │
               ▼
           d-q 변환
               │
          ┌────┴────┐
          ▼         ▼
        d축        q축
          │         │
       자속 성분   Torque 성분
2. 자속과 전류의 Torque 관계
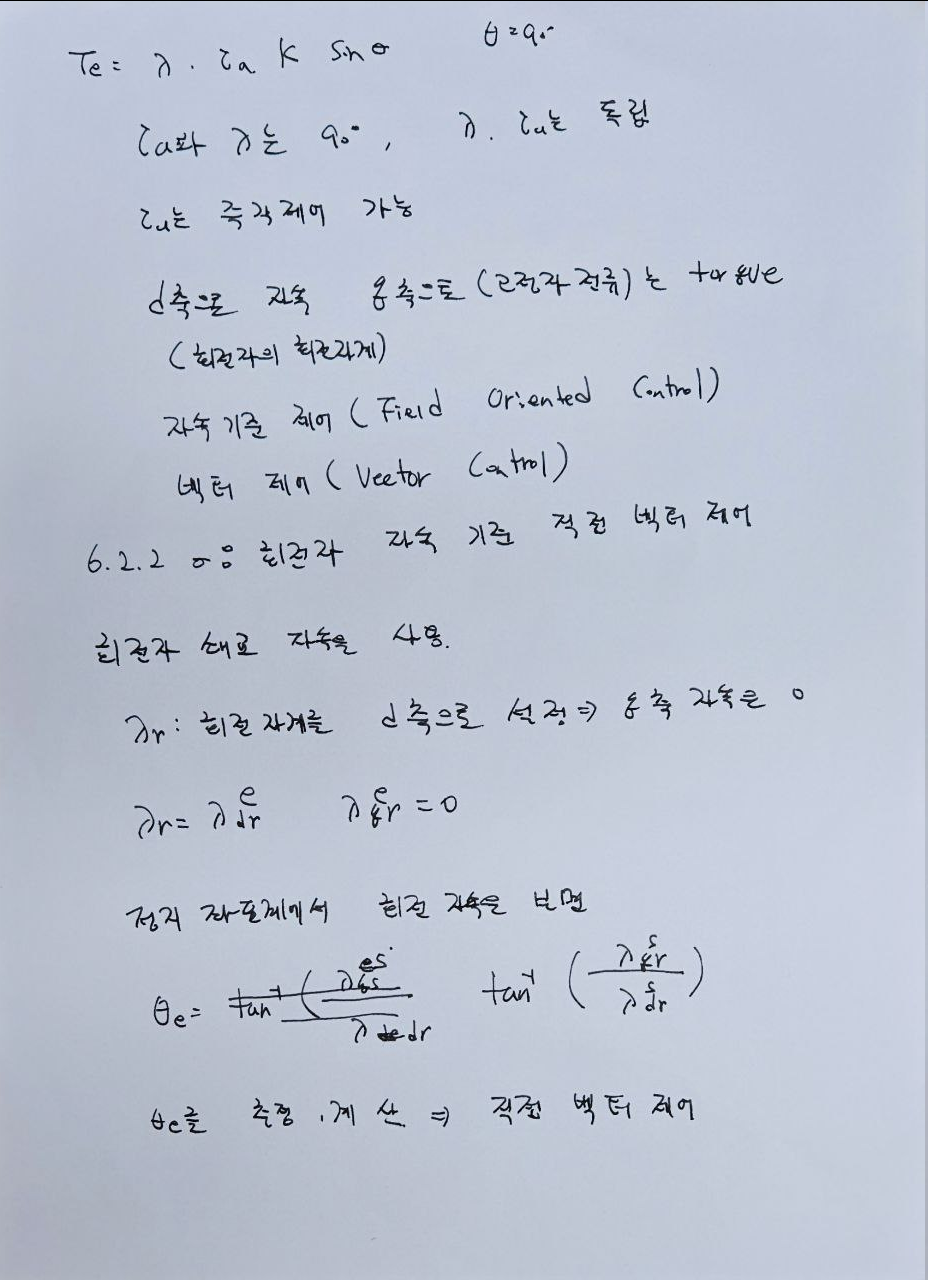
이미지에서는 Torque를 자속 λ와 전류 i의 벡터 관계로 나타낸다.
자속과 Torque 성분 전류가 90° 관계가 되도록 정렬하는 것으로 기록되어 있다.
3. 자속 기준 제어
이미지에서는 이를 자속 기준 제어와 벡터 제어로 기록한다.
4. 회전자 자속을 d축으로 정렬
회전자 쇄교자속을 기준으로 좌표계를 정하고, 회전자 자속 방향을 d축과 일치시킨다.
                  q축
                   ↑
                   │
                   │
                   │
        ───────────●──────────→ d축
                              λ_r
이 경우 q축 회전자 자속 성분은 0이 된다.
5. 유도 전동기의 Torque 식
이미지에는 유도 전동기의 전자기 Torque를 다음 형태로 기록한다.
회전자 자속을 d축에 정렬하면 λqre = 0이므로 식이 단순해진다.
6. d축과 q축의 역할
회전자 자속을 d축에 정렬하면 d축 전류와 q축 전류의 역할을 분리할 수 있다.
| 축 | 전류 | 역할 |
|---|---|---|
| d축 | idse | 자속 성분 전류 |
| q축 | iqse | Torque 성분 전류 |
7. d축 전류와 회전자 자속
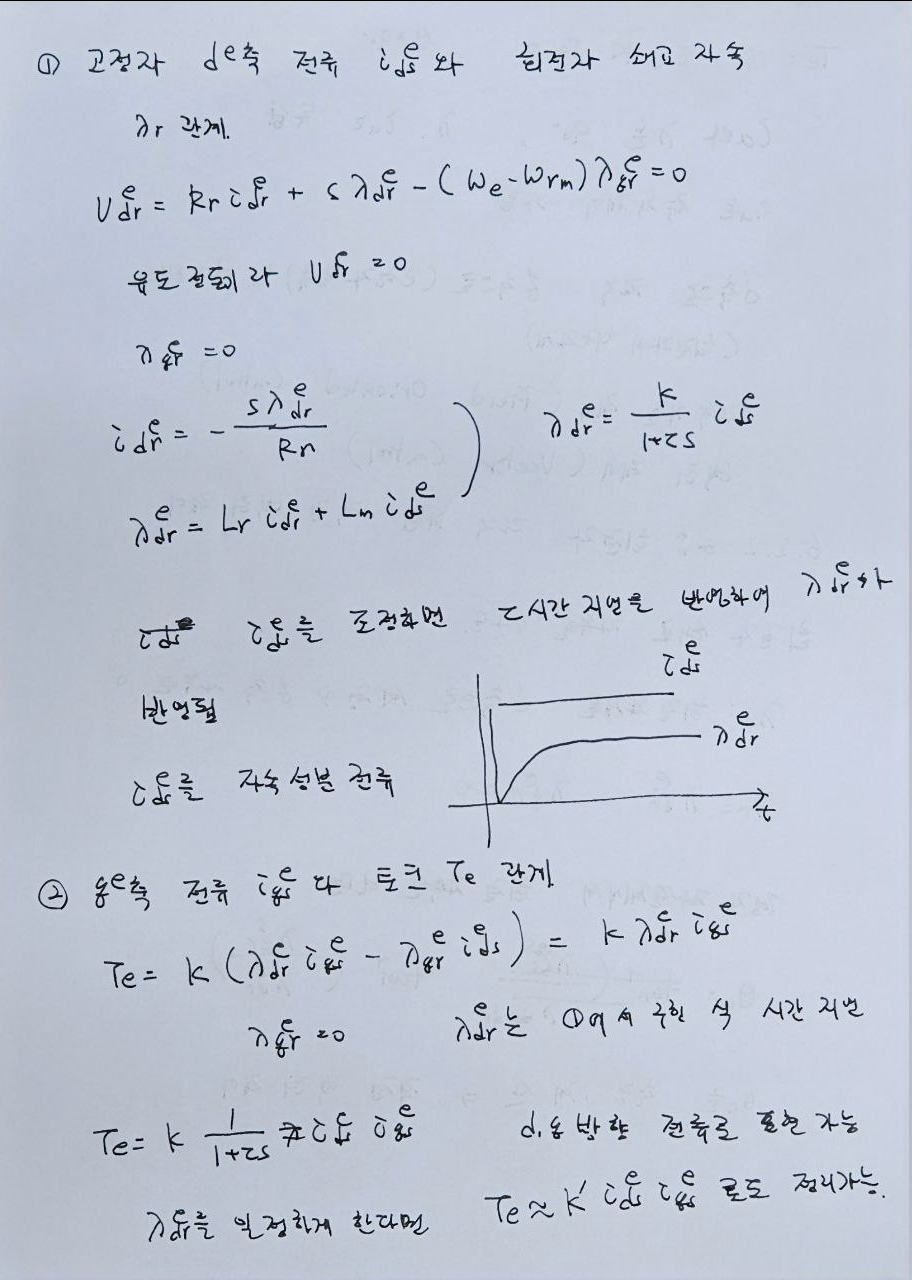
이미지에서는 고정자 d축 전류와 회전자 쇄교자속의 관계를 전개한다.
회전자 전압은 0이고, 회전자 자속을 d축과 일치시키므로 q축 회전자 자속은 0이다.
회전자 쇄교자속은 다음 관계로 기록되어 있다.
8. d축 전류에 대한 자속 응답
이미지에서는 d축 전류에 대한 회전자 자속의 관계를 1차 지연 형태로 정리한다.
      i_ds^e
        ────────────────

      λ_dr^e
                ╭────────────
              ╭─╯
            ╭─╯
        ────╯
                      time →
9. q축 전류와 Torque
q축 전류와 Torque의 관계는 다음 식으로 정리되어 있다.
λqre = 0이면
10. 회전자 자속을 일정하게 유지
이미지에서는 λdre를 일정하게 유지하면 Torque가 q축 전류에 비례한다고 기록한다.
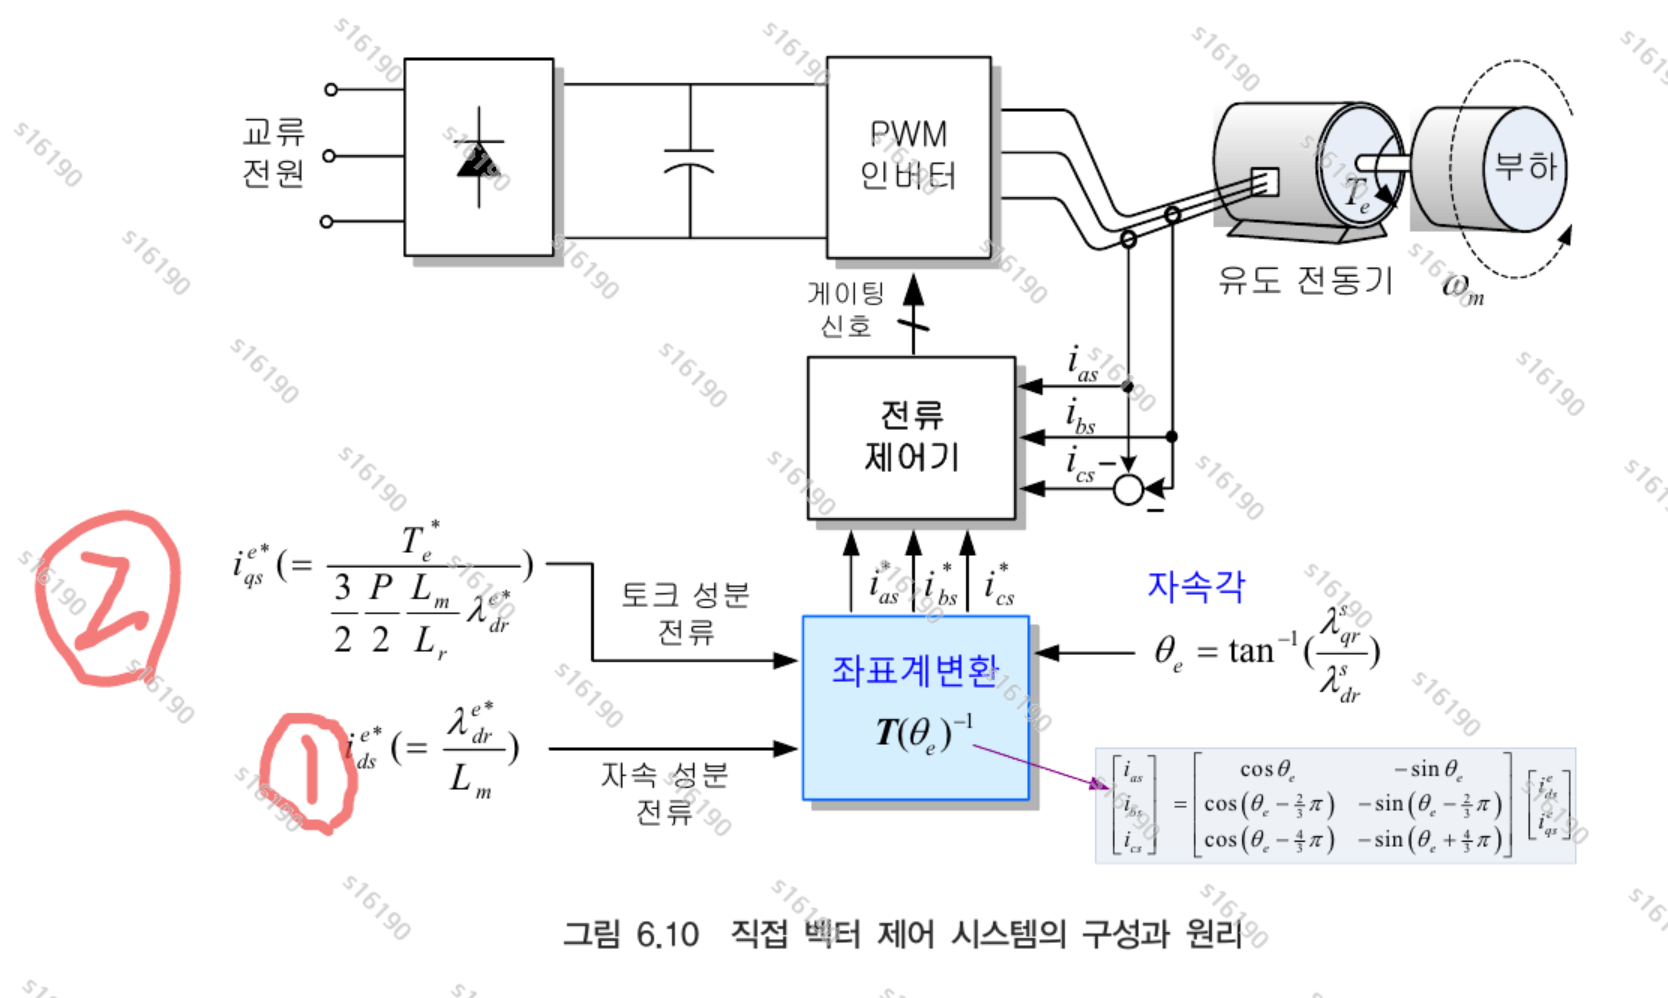
11. 직접 벡터 제어의 자속각
직접 벡터 제어에서는 회전자 자속의 d축·q축 성분으로 자속각 θe를 구한다.
12. Torque 성분 전류 지령
직접 벡터 제어 시스템 그림에서는 Torque 지령 Te*로부터 q축 전류 지령을 다음과 같이 계산한다.
NeoStudio에서도 이를 Torque 지령을 전류 지령으로 변환하는 과정으로 기록한다.
13. 자속 성분 전류 지령
자속 지령 λdre*로부터 d축 전류 지령을 계산한다.
14. d-q 전류에서 3상 전류로 변환
자속 성분 전류와 Torque 성분 전류가 정해지면 자속각 θe를 이용하여 좌표계 변환을 수행한다.
      i_ds^(e*) ──────┐
                      │
                      ▼
                 ┌───────────┐
      i_qs^(e*) ─► 좌표계변환 ├──► i_as*
                 │ T(θe)^-1 │──► i_bs*
      θ_e ──────►│           │──► i_cs*
                 └───────────┘
NeoStudio에서는 idse*, iqse*를 정한 뒤 변환하여 ias*, ibs*, ics*를 결정한다고 기록한다.
15. 직접 벡터 제어 시스템
       AC 전원
          │
          ▼
        정류기
          │
          ▼
       DC Link
          │
          ▼
      PWM Inverter
          │
          ▼
      유도 전동기 ───────► 부하
          │
          │ i_as, i_bs, i_cs
          ▼
       전류 제어기
          ▲
          │
      i_as*, i_bs*, i_cs*
          ▲
          │
       좌표계 변환
        T(θ_e)^-1
        ▲        ▲
        │        │
     i_ds*     i_qs*
        ▲        ▲
        │        │
      자속      Torque
      지령       지령
16. 직접 벡터 제어의 제어 흐름
          회전자 자속 지령
          λ_dr^(e*)
                │
                ▼
         i_ds^(e*) 계산
                │
                │
                ├──────────────┐
                │              │
                │        Torque 지령 T_e*
                │              │
                │              ▼
                │        i_qs^(e*) 계산
                │              │
                └──────┬───────┘
                       ▼
                  좌표계 변환
                   T(θ_e)^-1
                       │
                       ▼
              i_as*, i_bs*, i_cs*
                       │
                       ▼
                   전류 제어기
                       │
                       ▼
                   PWM Inverter
                       │
                       ▼
                   유도 전동기
17. NeoStudio의 구동 순서
NeoStudio 1페이지에서는 회전자 자속 기준 직접 벡터 제어의 구동 순서를 세 단계로 기록한다.
- 회전자 쇄교자속 지령 λdre*를 결정
- Torque 지령 Te*를 받아 iqse*를 결정
- idse*, iqse*를 이용하여 ias*, ibs*, ics*를 결정
18. 전체 관계
                  회전자 자속 기준
                         │
                         ▼
             λ_qr^e = 0, λ_r = λ_dr^e
                         │
             ┌───────────┴───────────┐
             ▼                       ▼
           d축                     q축
       i_ds^e                    i_qs^e
             │                       │
             ▼                       ▼
         자속 제어               Torque 제어
             │                       │
             ▼                       ▼
         λ_dr^e              T_e = k λ_dr^e i_qs^e
             │                       │
             └───────────┬───────────┘
                         ▼
                λ_dr^e 일정 유지
                         │
                         ▼
                  T_e ≈ k' i_qs^e
                         │
                         ▼
                   순시 Torque 제어
19. 이미지 · NeoStudio 핵심 정리
| 항목 | 원본 내용 |
|---|---|
| 제어 방식 | Field Oriented Control / Vector Control |
| 좌표 변환 | 3상 → d-q축 |
| 자속축 | 회전자 자속을 d축과 일치 |
| q축 회전자 자속 | λqre = 0 |
| d축 전류 | 자속 성분 전류 idse |
| q축 전류 | Torque 성분 전류 iqse |
| Torque | Te = kλdreiqse |
| 자속 일정 조건 | Te ≈ k’iqse |
| 자속 응답 | d축 전류에 대해 1차 지연 형태 |
| 자속각 | θe = tan-1(λqrs/λdrs) |
| Torque 전류 지령 | iqse* = Te* / [(3/2)(P/2)(Lm/Lr)λdre*] |
| 자속 전류 지령 | idse* = λdre*/Lm |
| 최종 전류 지령 | ias*, ibs*, ics* |