자기회로 · 모터
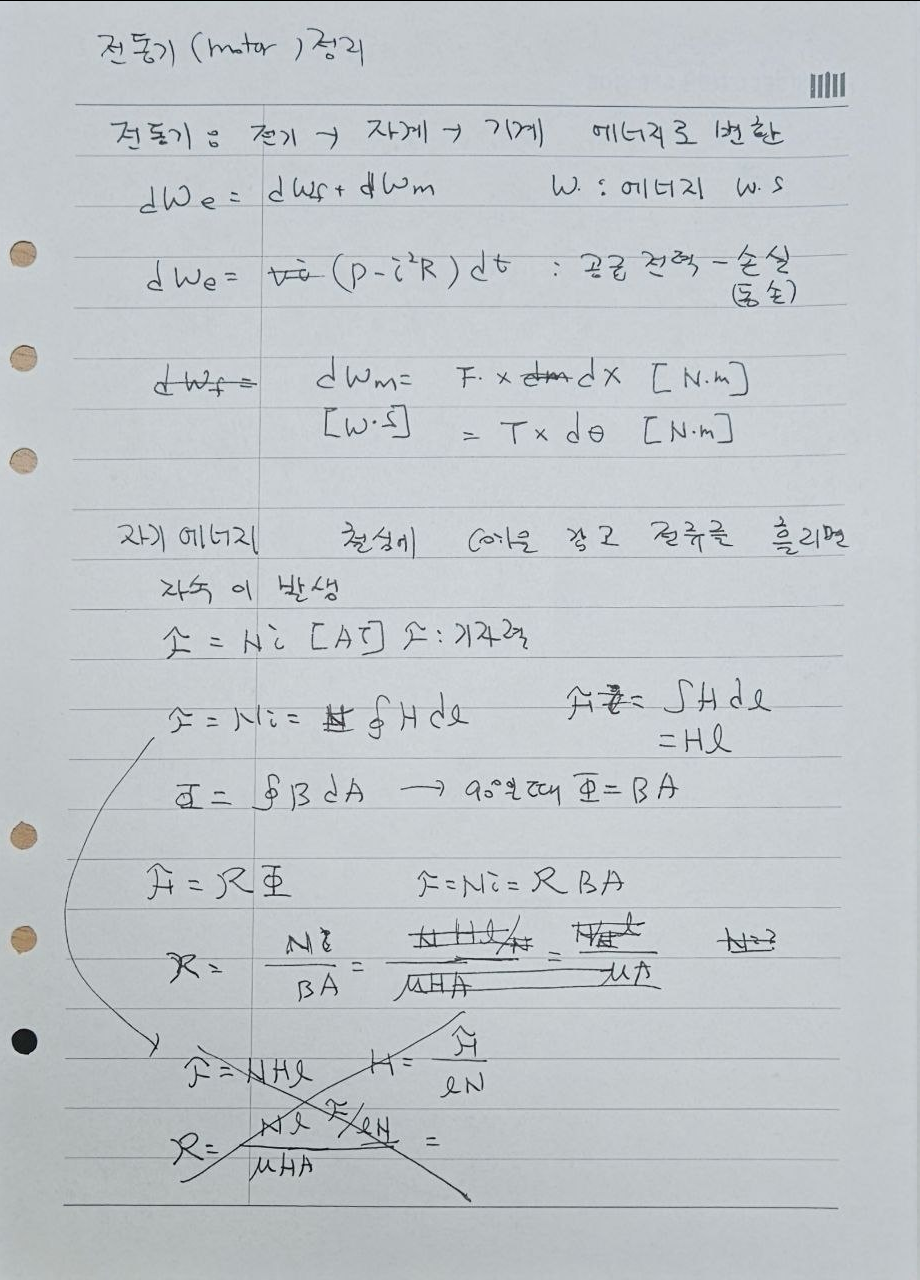
1. 전동기의 에너지 변환
원본에서는 전동기를 전기에너지를 자기계를 거쳐 기계에너지로 변환하는 장치로 정리한다.
에너지 관계는 다음과 같이 기록되어 있다.
- dWe : 전기적으로 공급된 에너지
- dWf : 자기장에 저장된 에너지
- dWm : 기계적으로 변환된 에너지
2. 저항손실을 제외한 전기에너지
권선에 저항 R이 존재하면 입력전력 중 i²R만큼은 손실된다.
P=Vi를 사용하면
3. 직선운동과 회전운동의 기계에너지
직선운동에서는
회전운동에서는
로 기록한다.
4. 자기회로의 기본
코일에 전류 i가 흐르면 철심 내부에 자기장이 형성되고 자속 Φ가 흐른다.
               i
               │
          ┌────((((────┐
          │            │
          │     Φ      │
          │    →→→     │
          │            │
          └────────────┘
               Core
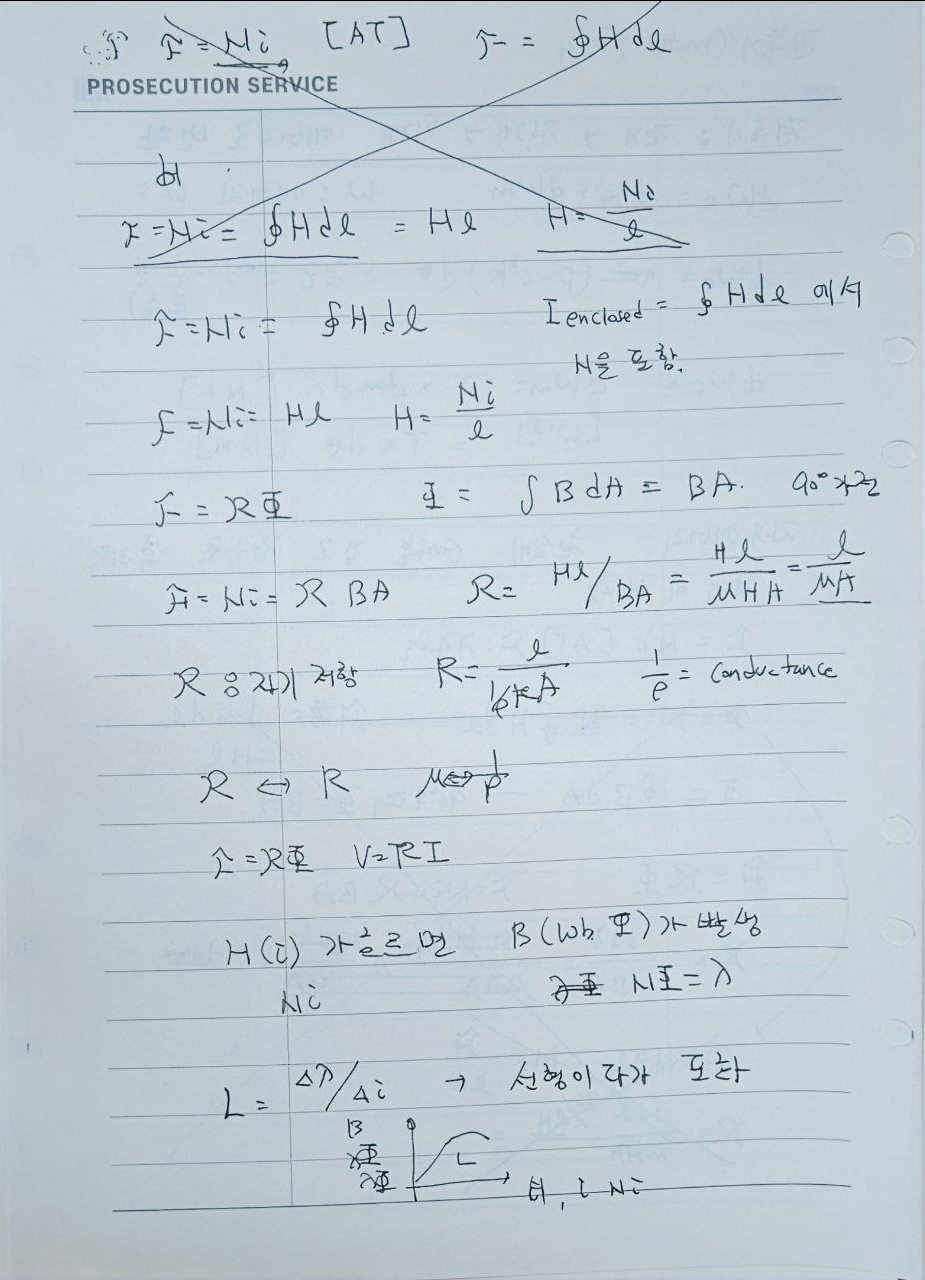
5. 기자력 · MMF
기자력은 권선수 N과 전류 i의 곱으로 정의한다.
원본에는 단위로 AT가 함께 기록되어 있다.
6. Ampere 법칙
자기회로에서 Ampere 법칙을 다음과 같이 사용한다.
자로 길이를 l로 단순화하면
7. 자속밀도와 자속
자속밀도 B는 H와 투자율 μ의 관계로 기록한다.
자속은 면적 A를 통과하는 자속밀도로부터 구한다.
B가 일정하고 면에 수직이면
8. 자기저항 · Reluctance
MMF와 자속의 관계를 다음과 같이 기록한다.
따라서
Ampere 법칙과 Φ=BA를 이용하면
9. 전기회로와 자기회로의 대응
| 전기회로 | 자기회로 |
|---|---|
| Voltage V | MMF ℱ |
| Current I | Flux Φ |
| Resistance R | Reluctance ℜ |
| V = RI | ℱ = ℜΦ |
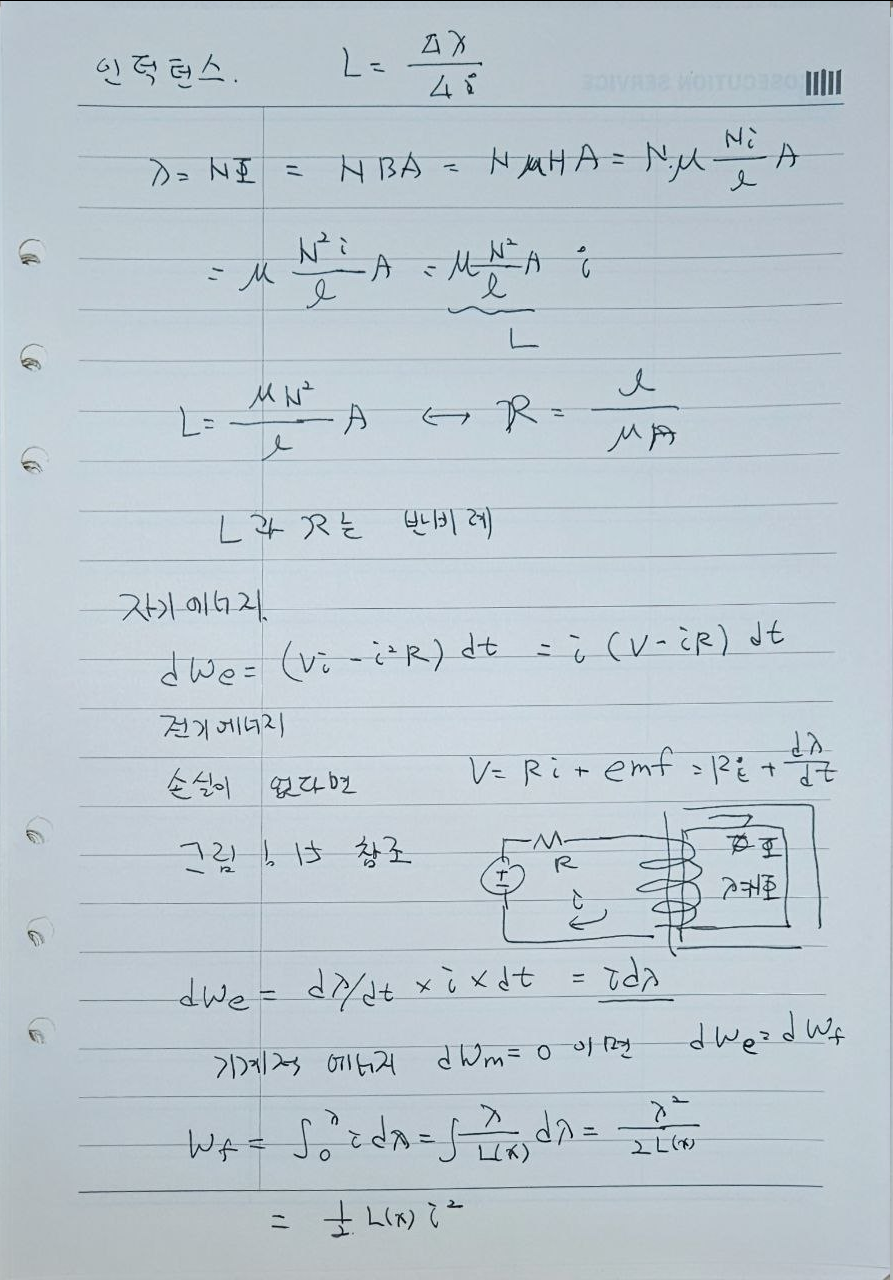
10. 쇄교자속 · Flux Linkage
코일의 권선수 N과 자속 Φ의 곱을 쇄교자속 λ로 기록한다.
자속밀도 관계를 사용하면
11. 쇄교자속과 전류
H=Ni/l을 대입하면
따라서 λ는 전류 i에 비례한다.
12. Inductance
원본에서는 Inductance를 쇄교자속과 전류의 변화비로 기록한다.
선형 영역에서는
이며,
로 정리된다.
13. Inductance와 Reluctance
ℜ=l/(μA)를 이용하면 Inductance는 자기저항과 다음 관계를 가진다.
14. 자기포화와 비선형성
원본에는 전류 i가 증가하면서 B 또는 λ가 증가하다가 포화되는 곡선이 그려져 있다.
      λ, B
       ↑
       │           _______
       │        __/
       │     __/
       │   _/
       │__/
       └────────────────→ i
               Saturation
따라서 포화영역에서는 λ와 i의 관계가 선형이 아니며 L도 일정하지 않다.
15. 권선의 전압방정식
권선 전압은 저항전압과 쇄교자속 변화에 의한 유도기전력으로 기록한다.
16. 자기장으로 전달되는 에너지
저항손실을 제외한 전기에너지는 다음과 같이 정리된다.
V-iR=dλ/dt 이므로
17. 기계적 출력이 없는 경우
운동이 없어 기계에너지 변화가 0이면
전기에너지는 자기장 에너지로 저장된다.
18. 자기장 저장에너지
자기장에 저장되는 에너지는
선형 조건에서 λ=Li 이므로
또는
19. 위치에 따른 Inductance
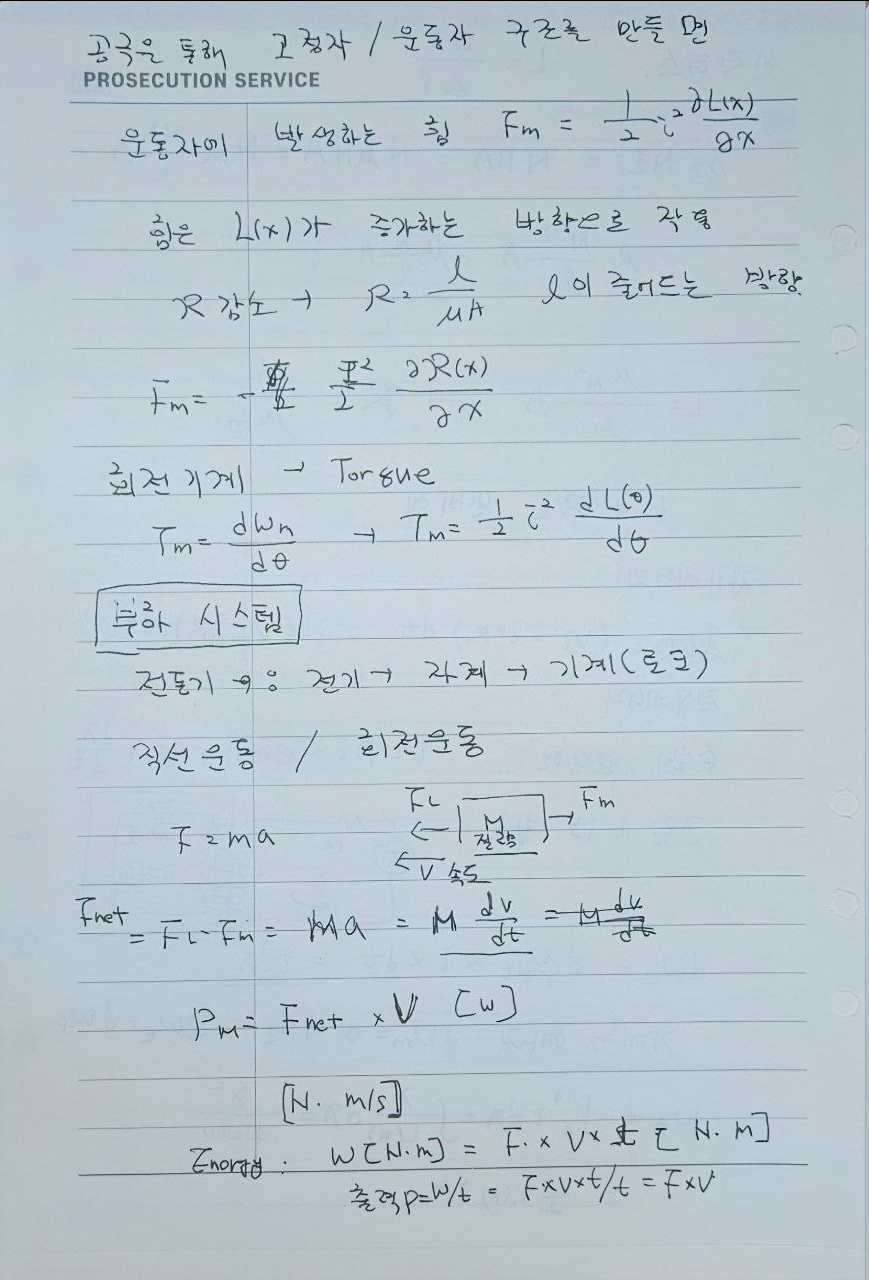
공극을 통해 고정자와 운동자가 구성되면 위치 x에 따라 자기회로의 형상이 변한다.
이에 따라 자기장 저장에너지도 위치의 함수가 된다.
20. 전자기력
원본에서는 운동자에 발생하는 힘을 Inductance의 위치변화와 연결한다.
21. 자기저항과 힘의 방향
L과 ℜ는 반비례하므로 L이 증가하는 방향은 자기저항 ℜ가 감소하는 방향과 연결된다.
원본에서는 공극 길이가 감소하는 방향으로 힘이 작용하는 흐름을 기록한다.
22. 회전기계의 Torque
회전기계에서는 위치 x 대신 회전각 θ를 사용한다.
Inductance가 θ의 함수이면
23. 직선 운동방정식
기계 부하 시스템에서는 직선운동을 Newton 법칙으로 기록한다.
원본의 운동자 그림에서는 전자기력 Fm과 부하력 FL의 차이를 사용한다.
24. 직선운동의 Power
직선운동의 기계적 출력은 힘과 속도의 곱으로 기록한다.
단위관계는
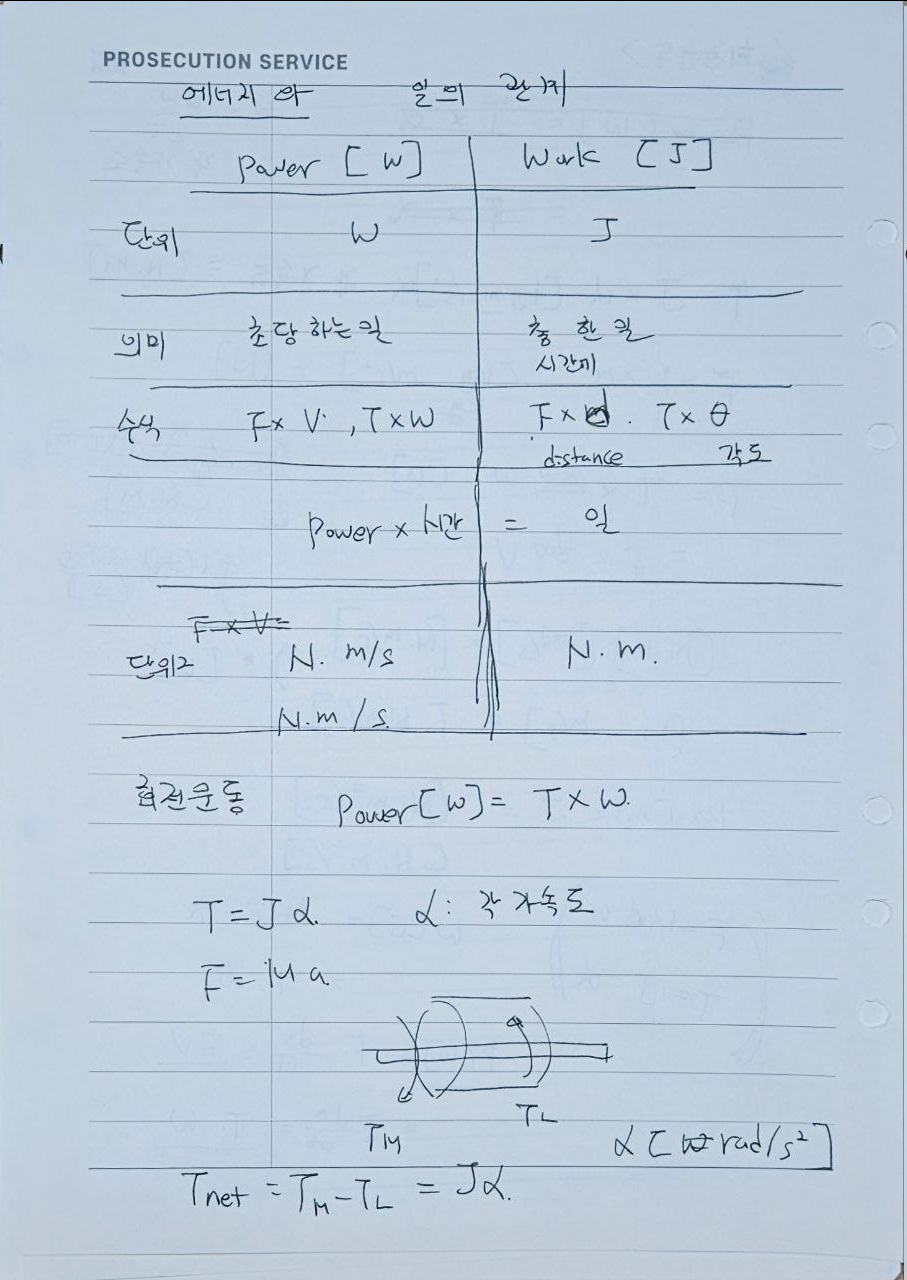
25. Work와 Power
원본은 Work와 Power의 차이를 표로 정리한다.
| 항목 | Power | Work |
|---|---|---|
| 단위 | W | J |
| 의미 | 일을 하는 속도 | 수행된 일 |
| 직선 | F·v | F·distance |
| 회전 | T·ω | T·θ |
26. 회전운동의 Power
회전운동에서는 기계적 출력이 Torque와 각속도의 곱이다.
27. 회전 운동방정식
회전운동에서는 직선운동의 M 대신 관성모멘트 J를 사용한다.
전동기 Torque TM과 부하 Torque TL을 사용하면
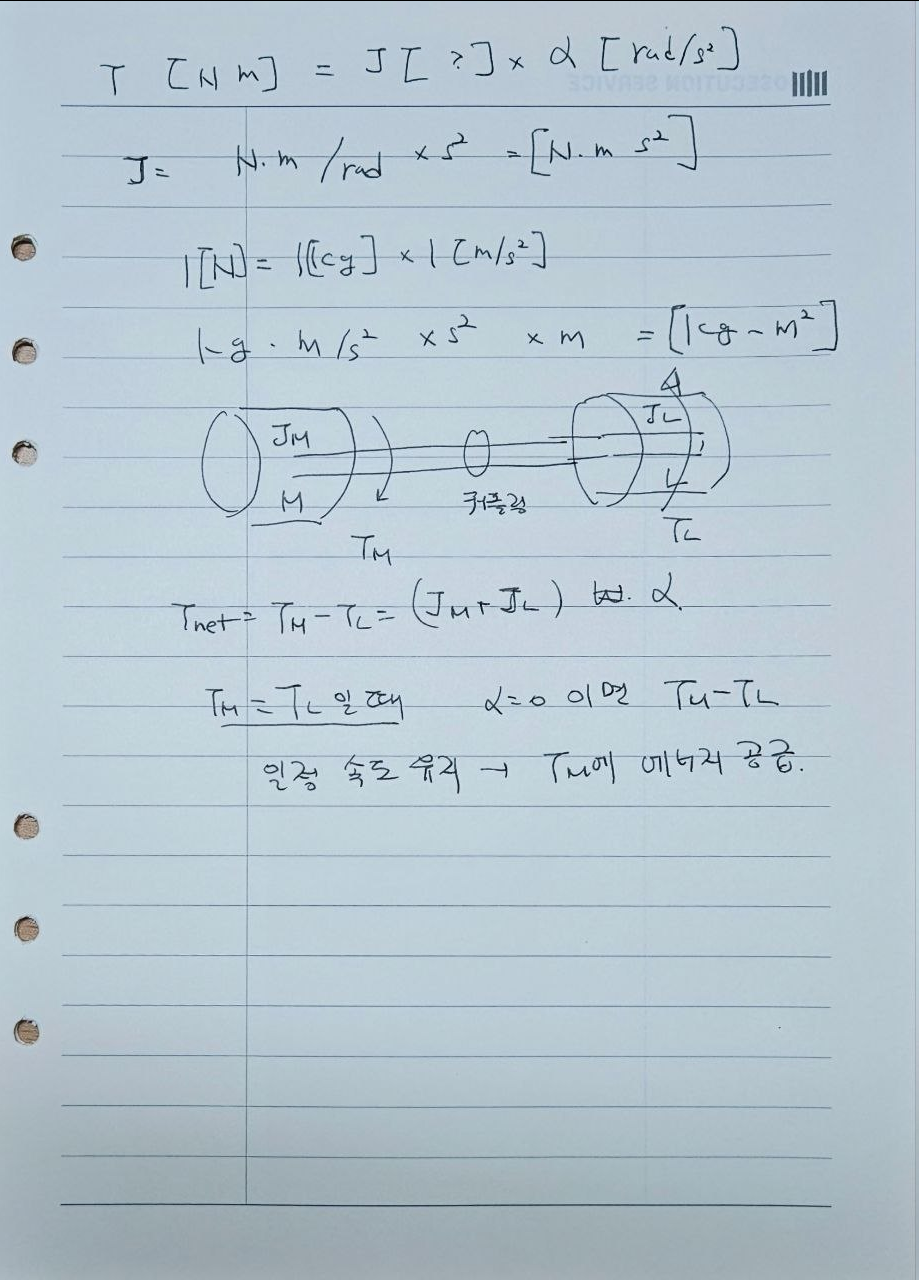
28. 정상속도 조건
일정한 속도로 회전하면 각가속도 α는 0이다.
따라서
29. 관성모멘트의 단위
회전 운동방정식
로부터 J의 단위를 확인한다.
원본에서는 이를 질량과 길이로 바꾸어
로 정리한다.
30. 결합된 두 회전체
마지막 이미지에서는 Motor 관성 JM과 Load 관성 JL이 Coupling으로 연결된 구조를 그린다.
        Motor                   Load
       ┌──────┐               ┌──────┐
       │ J_M  │────Coupling───│ J_L  │
       └──────┘               └──────┘
          │                       │
         T_M                     T_L
두 회전체가 같은 각가속도로 움직이면
31. 전체 관계
                    Electrical Input
                         V , i
                           │
                           ▼
                     MMF  ℱ = Ni
                           │
                           ▼
                   Magnetic Circuit
                 ℱ = ℜΦ, ℜ=l/(μA)
                           │
                           ▼
                     Magnetic Flux Φ
                           │
                           ▼
                  Flux Linkage λ=NΦ
                           │
                           ▼
                       λ = Li
                           │
                           ▼
                  Stored Magnetic Energy
                     Wf = 1/2 Li²
                           │
             ┌─────────────┴─────────────┐
             ▼                           ▼
       Linear Motion                Rotary Motion
             │                           │
             ▼                           ▼
     Fm=1/2 i² dL/dx          Tm=1/2 i² dL/dθ
             │                           │
             ▼                           ▼
      Fm-FL=M dv/dt           TM-TL=Jα
             │                           │
             ▼                           ▼
          P=Fv                        P=Tω
32. 이미지 핵심 정리
| 항목 | 원본 내용 |
|---|---|
| Motor | 전기 → 자기계 → 기계 에너지 변환 |
| 에너지 | dWe = dWf + dWm |
| MMF | ℱ = Ni = ∮H·dl |
| Magnetic Field | H = Ni/l |
| Flux Density | B = μH |
| Flux | Φ = BA |
| Reluctance | ℜ = l/(μA) |
| Magnetic Circuit | ℱ = ℜΦ |
| Flux Linkage | λ = NΦ |
| Inductance | L = μN²A/l = N²/ℜ |
| Voltage Equation | V = Ri + dλ/dt |
| Magnetic Energy | Wf = ∫i dλ = 1/2 Li² |
| Force | Fm = 1/2 i² ∂L/∂x |
| Torque | Tm = 1/2 i² dL/dθ |
| Linear Equation | Fm-FL = M dv/dt |
| Rotational Equation | TM-TL = Jα |
| Mechanical Power | P=Fv, P=Tω |
| Inertia | [J]=kg·m² |