자율주행자동차를 위한 영상 탐지 기술에서 다음 각 항목의 장·단점에 대하여 설명하시오
자율주행자동차를 위한 영상 탐지 기술에는 다양한 센서 기술이 사용되며, 각각의 기술은 자율주행 시스템에 필수적인 정보를 제공하지만, 서로 다른 특성과 장단점을 가지고 있습니다.
이러한 특성을 고려하여 자율주행자동차의 성능과 환경에 적합한 영상 탐지 기술을 선택할 수 있습니다1.
“`html카메라 · 라이다 · 레이다 비교
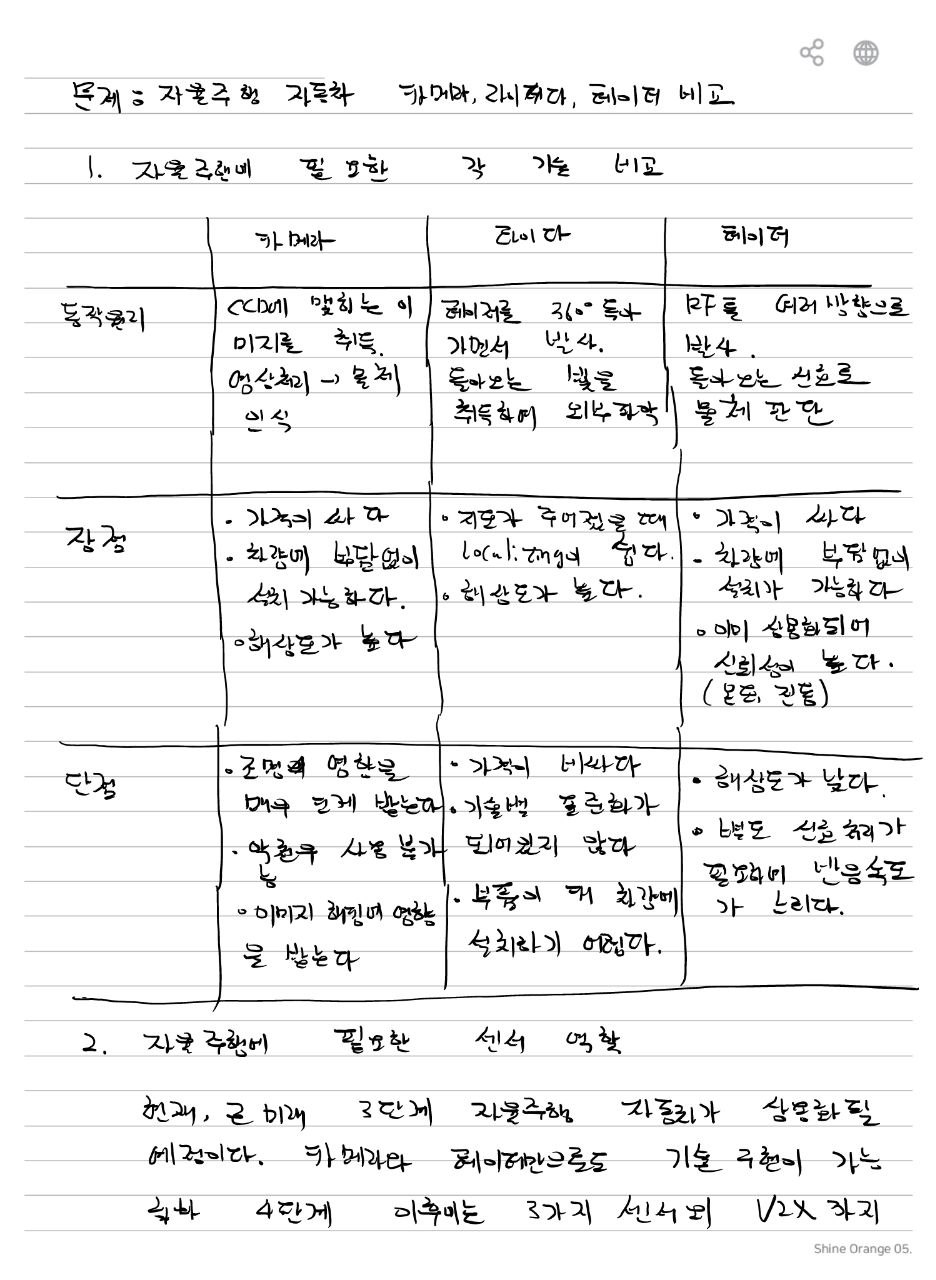
1. 자율주행에 필요한 센서 비교
필기에서는 자율주행자동차의 주변환경 인식을 위해 카메라, 라이다, 레이다를 비교한다.
2. 카메라 — 동작원리
CCD 등에 맺히는 이미지를 촬영하고, 영상처리를 통해 물체를 인식한다.
      외부 물체
          │
          ▼
      [ Camera ]
          │
          ▼
        Image
          │
          ▼
     영상처리
          │
          ▼
      물체 인식
3. 카메라 — 장점
- 가격이 싸다.
- 영상정보를 이용할 수 있다.
- 해상도가 높다.
4. 카메라 — 단점
- 주변 환경의 영향을 크게 받는다.
- 악천후에서 사용에 제약이 있다.
- 이미지 처리 성능의 영향을 받는다.
5. 라이다 — 동작원리
레이저를 주변으로 조사하고, 물체에 반사되어 돌아오는 빛을 측정하여 주변환경을 파악한다.
                      Laser
                 ↗      ↑      ↖
               ↗        │        ↖
             ↗          │          ↖

                  [ LiDAR ]

             ↘          │          ↙
               ↘        │        ↙
                 ↘      ↓      ↙

              물체에서 반사된 빛
                       │
                       ▼
                 거리 / 주변 인식
6. 라이다 — 장점
- 거리 측정에 유리하다.
- 높은 해상도의 주변정보를 얻을 수 있다.
- 주변 형상 및 위치정보 획득에 유리하다.
7. 라이다 — 단점
- 가격이 비싸다.
- 기후 및 환경조건의 영향을 받을 수 있다.
- 부품의 크기와 가격에 대한 개선이 필요하다.
8. 레이다 — 동작원리
RF 신호를 여러 방향으로 발사하고, 물체에서 반사되어 돌아오는 신호를 이용하여 물체를 판단한다.
                 RF Signal
             ↗      ↑      ↖
           ↗        │        ↖

              [ RADAR ]

           ↘        │        ↙
             ↘      ↓      ↙

             반사 RF Signal
                    │
                    ▼
               물체 판단
9. 레이다 — 장점
- 가격이 비교적 싸다.
- 악천후에서도 사용하기 유리하다.
- 이미 상용화되어 신뢰성이 높다.
10. 레이다 — 단점
- 해상도가 낮다.
- 반사신호에 대한 신호처리가 필요하다.
- 필기에서는 처리에 따른 반응속도 측면의 단점을 기록한다.
11. 카메라 · 라이다 · 레이다 비교
| 항목 | 카메라 | 라이다 | 레이다 |
|---|---|---|---|
| 사용 신호 | 영상 / 빛 | Laser | RF |
| 기본 원리 | 영상 획득 후 영상처리 | 레이저 반사광 측정 | RF 반사신호 측정 |
| 해상도 | 높음 | 높음 | 낮음 |
| 비용 | 낮음 | 높음 | 비교적 낮음 |
| 악천후 | 영향 큼 | 환경 영향 존재 | 상대적으로 유리 |
| 주요 특징 | 영상으로 물체 인식 | 거리 · 주변 형상 파악 | RF 반사신호로 물체 검출 |
12. 센서별 역할
      Camera
        │
        └──► 영상정보 / 물체 구분

      LiDAR
        │
        └──► 거리 / 형상 / 위치정보

      RADAR
        │
        └──► RF 반사를 이용한 물체 검출
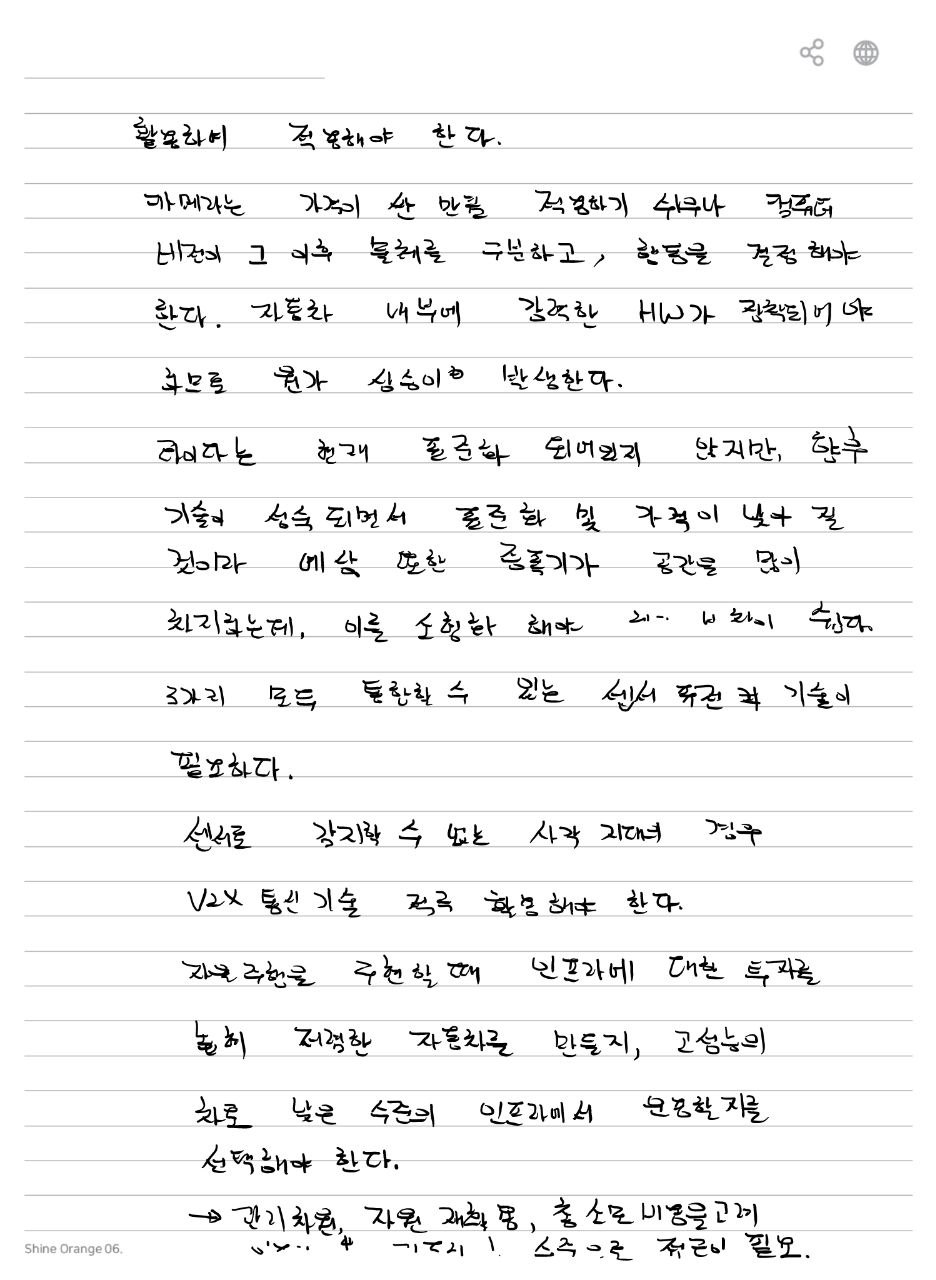
각 센서는 서로 다른 특성을 갖기 때문에 한 종류의 센서만으로 모든 상황을 처리하기 어렵다는 방향으로 필기가 이어진다.
13. 카메라의 역할
두 번째 필기에서는 카메라를 가장 저렴한 방법으로 사진이나 영상정보를 이용하여 외부 물체를 구분하는 센서로 설명한다.
차량 내부의 연산용 Hardware 성능이 향상되면서 영상처리 성능도 함께 향상되는 방향으로 기록되어 있다.
14. 라이다의 향후 과제
필기에서는 라이다가 현재 완전히 표준화된 기술은 아니지만, 향후 기술이 성숙하면서 표준화와 가격 하락이 진행될 것으로 정리한다.
센서의 소형화 역시 중요한 개선방향으로 기록되어 있다.
15. 센서 퓨전
두 번째 필기의 결론은 카메라, 라이다, 레이다 중 하나의 센서만 선택하는 것이 아니라 각 센서의 장점을 함께 사용하는 방향이다.
         Camera
            \
             \
              ▼
           ┌─────────┐
      LiDAR│ Sensor  │──► 주변환경 판단
        ──►│ Fusion  │
           └─────────┘
              ▲
             /
            /
         RADAR
16. V2X 통신
필기에서는 센서로 감지할 수 없는 시야 밖의 상황까지 대응하기 위한 방법으로 V2X 통신기술을 함께 기록한다.
      차량 Sensor
          │
          ▼
      직접 인식
          │
          ├──────────────┐
          │              │
          ▼              ▼
      Sensor Fusion     V2X
                         │
                         ▼
                  시야 밖 정보
17. 결론
자율주행을 구현할 때는 인프라에 대한 투자를 줄이면서도 충분한 자율주행 성능을 확보할 수 있도록 센서를 선정해야 한다.
필기에서는 카메라, 라이다, 레이다의 장단점을 서로 보완하고, 필요한 경우 V2X 통신까지 적용하는 방향을 제시한다.