로봇을 불렀으면, cmd_vel 토픽으로 움직이고 싶다. 찾다보니 gazebo가 제공하는 plugin로 움직일 수 있음을 알았다. 플러그인 설정으로 어느 토픽을 읽어서 모델을 움직일지 결정한다. gcamp_gazebo 샘플 프로그램을 참조 했다. gazebo로 로봇을 움직이려면 필요한 몇 개 파일을 만들어야 한다. roslaunch로 launch에 있는 my_world.launch에서 시작한다. launch가 robot description을 실행하는데, command로 robot.xacro로 세부 설정을 한다. command가 아닌 다른 방식으로는 모델이 […]
[월:] 2022년 09월
카테고리
gazebo에서 spawn model
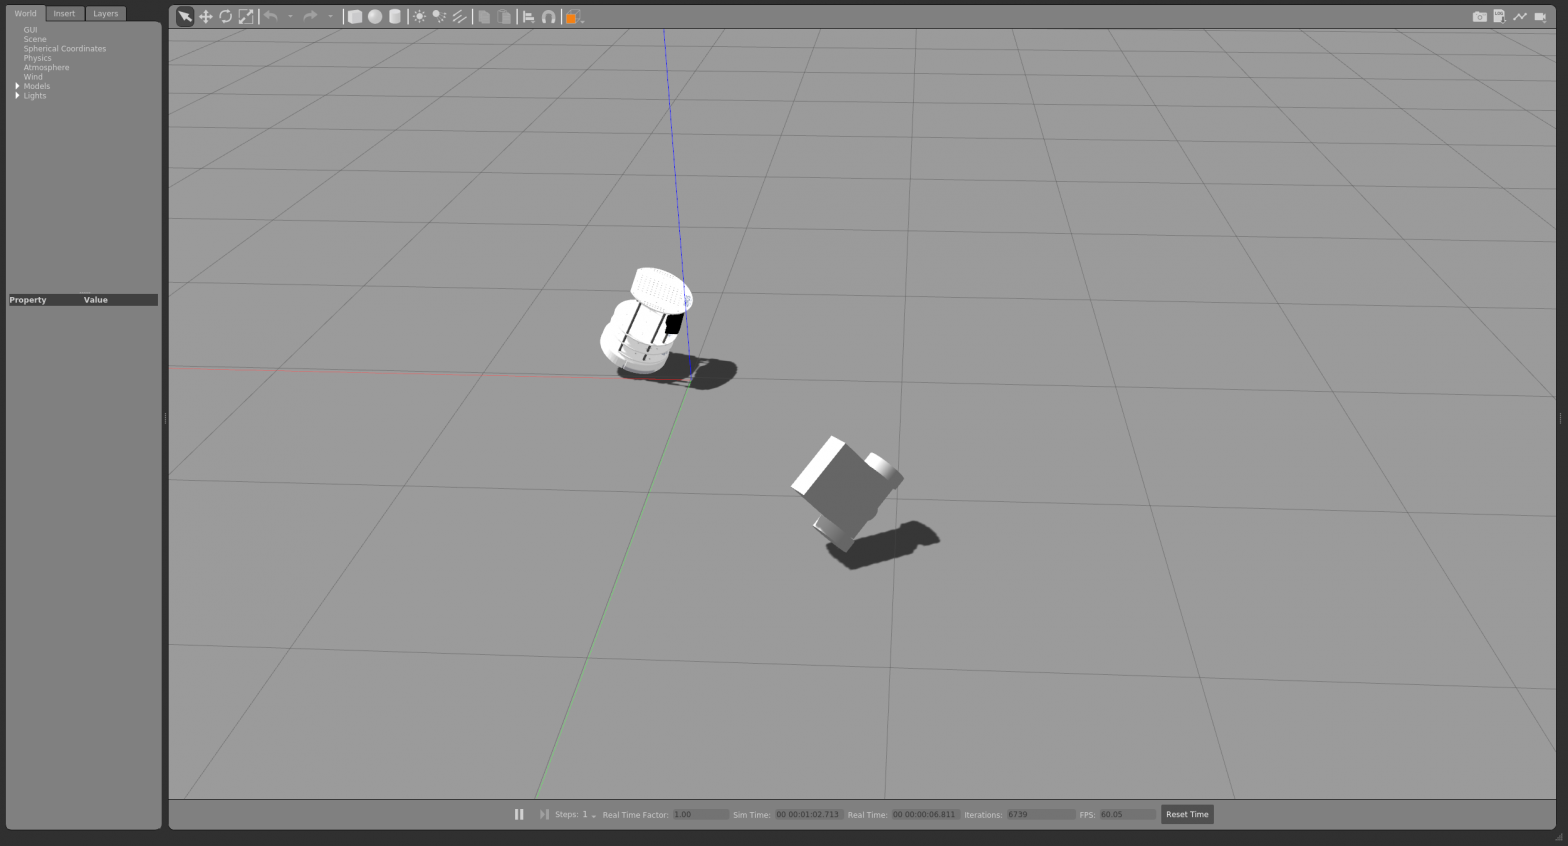
물리 엔진을 가지고 있는 gazebo로 로봇을 만들지 않고도 쉽게 테스트 해 볼 수 있다. 기본 설정 파일이 있는데, 사용자가 취향에 맞춰 자유롭게 환경 설정을 할 수도 있다. 빈 공간에 각종 모듈을 불러 내 공간에 넣고, gazebo tutorial을 따르면 로봇도 spawn 가능하다. Programming Robots With Ros 책 144p에 보면 간단한 python 파일을 만들고 gazebo에 로딩하는 내용이 […]