PID 제어기 — 응답특성·안정성·현장 개선
Franklin, Feedback Control of Dynamic Systems, 6th ed. 교재 그림 발췌
1. 기술사 문제와 학습 기록
PID 제어기의 비례·적분·미분 동작이 제어계의 응답특성과 안정성에 미치는 영향을 설명하고, 실제 공정에서 제어성능이 저하되는 원인과 개선 대책을 기술하시오.
동일한 문제를 두 차례 작성하고, 중간에 개념 확인 질문을 순차적으로 풀었다. 다음은 답안 전문이 아닌 핵심 주장만 추린 학습 기록이다.
| 평가 | 최초 답안 (11.12) | 재작성 답안 (11.13) |
|---|---|---|
| 봇 평가 | 17.5 / 25 | 11 / 25 (신뢰도 low, D/E 평가 실패) |
| 사람 중심 검토 | 오개념이 다수 포함되어 봇 점수와 별도 검토가 필요 | 17.5 / 25 (학습용 독립 잠정 평가) |
| 해석 | 수치만 보면 높은 점수이나 개념 혼동이 일부 간과됨 | 현장 판단의 개선이 있었으나 몇 가지 일반화 오류가 남음 |
점수는 서로 다른 평가 절차에서 산출되어 단순한 향상·하락 지표로 사용하기 어렵다. 특히 두 번째 봇 결과는 D/E 외부 평가 실패로 신뢰도가 낮았다. 독립 평가 점수 역시 공식 시험 점수가 아닌 복습용 참고값이다.
2. 두 차례 답안의 핵심 주장 비교
| 항목 | 첫 번째 답안의 요지 | 두 번째 답안의 변화 | 정리할 방향 |
|---|---|---|---|
| 기본 설명 | PID는 저렴하고 산업에서 널리 사용하며 PV를 SP에 맞추는 제어기 | FCE 조작과 P·I·D 이득을 연결 | 용도와 기본 구조의 이해는 인정 |
| 성능 평가 | Regulation, Tracking, Sensitivity, Stability를 제시 | 과도응답·정상상태·안정성의 구별이 명확해짐 | 설정값 추종과 외란 억제의 경로를 분리 |
| P·I·D 역할 | D는 빠른 응답, I는 안정성 개선이라는 설명 | P·D는 과도응답, I는 정상상태 오차에 활용한다고 정리 | 각 이득의 효과는 대상 공정과 튜닝에 따라 달라짐 |
| 정상상태 오차 | 위치·속도·가속도 오차상수를 언급 | System Type과 Kp·Kv·Ka 관련 식을 제시 | 관련 지식은 인정. 입력 종류와 Type을 함께 고려 |
| 구동기 한계 | BIBO를 구동기 입력·출력 한계와 혼동 | 포화와 Integral Windup, Anti-windup을 직접 연결 | BIBO와 물리적 Saturation을 구별 |
| 현장 대책 | MIMO, Cascade 도입을 제안 | 부하 증가, 병목 해소, 운전손실과 증설비 비교까지 확장 | 우선 원인을 분류하고 맞는 대책을 선택 |
3. PID의 기본 개념 및 응답특성
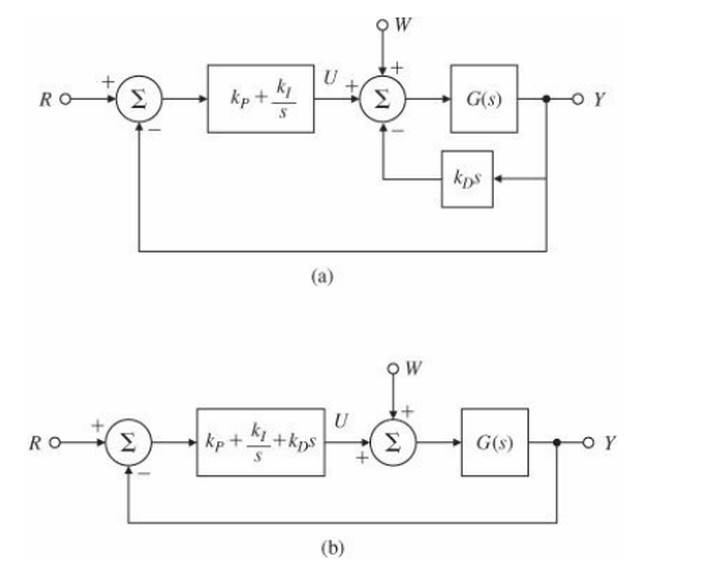
원래 답안에서 제시한 Kds² + Kps + Ki는 PID 전달함수의 분자 다항식으로서 각 이득과 s의 차수 관계를 나타내는 데 의미가 있다. 다만 이 다항식에 바로 = 0을 붙인 것이 일반적인 폐루프 특성방정식은 아니다. 단위 음의 피드백에서 폐루프의 특성방정식은 1 + C(s)G(s) = 0이다.
| 동작 | 기본 원리 | 대표 효과 | 과도할 때의 문제 |
|---|---|---|---|
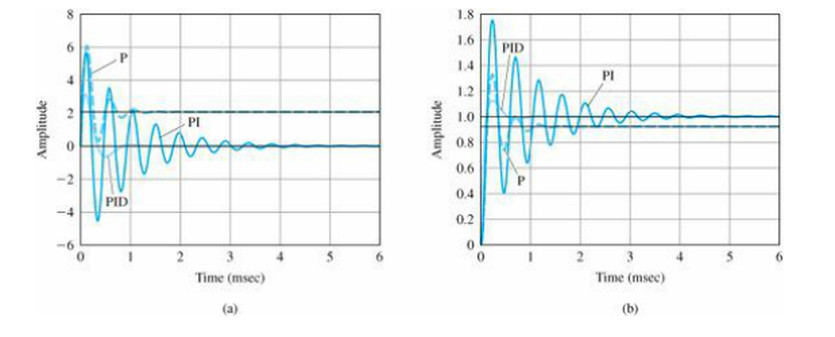
| P | 현재 오차에 비례해 조작량 생성 | 응답속도 개선 및 오차 감소 가능 | 오버슈트·진동 증가, 안정여유 감소 가능 |
| I | 오차를 시간에 대해 누적 | 지속적인 오차 제거, 외란 보상 | 진동 증가, 안정성 저하, Windup |
| D | 오차 또는 측정값의 변화율 활용 | 적절한 튜닝으로 감쇠·과도응답 개선 | 고주파 노이즈 확대, 설정값 급변 시 Derivative Kick |
3.1 과도응답과 정상상태 오차는 별개
과도응답은 상승시간, 정착시간, 오버슈트, 감쇠 등을 평가한다. 정상상태 성능은 충분한 시간이 지난 뒤 목표값과 실제값 사이에 남는 오차 등을 평가한다. 안정성은 이들과 연결되지만 동일한 개념은 아니다. 최종 오차가 0이 아닌 안정된 계도 있을 수 있고, 감쇠 진동 후 수렴하는 안정된 계도 있다.
정상상태 오차는 시스템 Type(원점 극점 수)과 입력 신호의 종류에 따라 달라진다. 위치·속도·가속도 오차상수는 각각 Kp,pos, Kv, Ka로 표현할 수 있다. 여기서 위치 오차상수와 PID의 비례이득 Kp는 이름이 비슷하지만 다른 개념이다.
| Type (단위 음의 피드백의 전형적 경우) | Step 입력 | Ramp 입력 | Parabolic 입력 |
|---|---|---|---|
| Type 0 | 1/(1+Kp,pos) | ∞ | ∞ |
| Type 1 | 0 | 1/Kv | ∞ |
| Type 2 | 0 | 0 | 1/Ka |
이 표는 안정된 단위 피드백계의 기준입력 추종에서 사용되는 대표 관계이다. 다른 외란 경로에 그대로 적용하지 않는다. 실제 서술형 시험에서 모든 경우를 암기해 적을 필요는 없지만, 개념을 구분해 이해해야 한다.
4. Bode 선도와 안정여유
주파수 응답에서는 무엇의 전달함수를 분석하는지가 중요하다. 이상적 PID 제어기 C(s)는 D항 때문에 고주파에서 이득이 증가할 수 있다. 반면 폐루프 전달함수의 설정값 추종 이득은 보통 대역폭 밖에서 감소할 수 있다. 따라서 “고주파에서는 무조건 gain이 감소한다”라는 표현은 부정확하다.
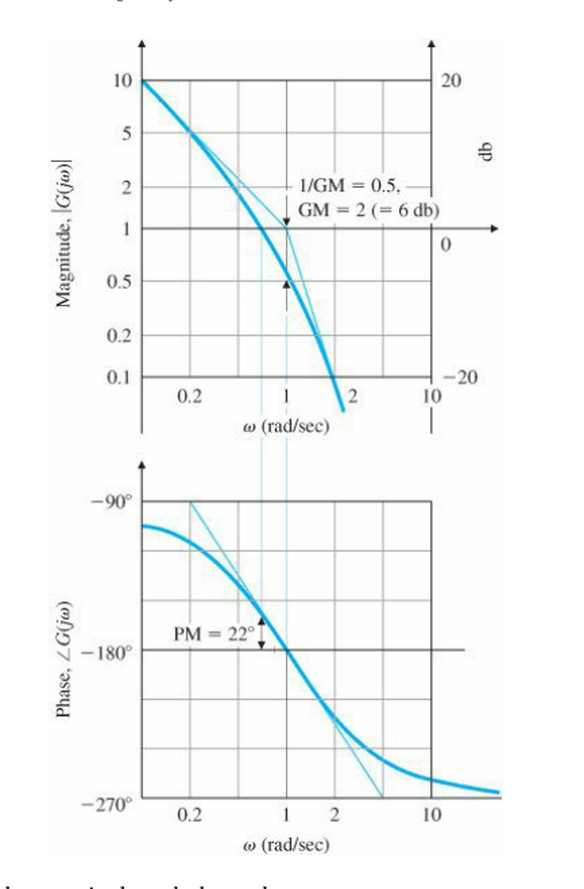
Gain Margin(GM)은 위상 −180°인 지점에서 추가로 허용되는 이득의 여유, Phase Margin(PM)은 이득이 0 dB인 주파수에서 −180°까지 남은 위상 여유를 뜻한다(통상적인 단일 교차, 음의 피드백 기준). 0 dB는 이득 0이 아니라 크기 비 1이다.
5. BIBO 안정성·구동기 포화·Anti-windup
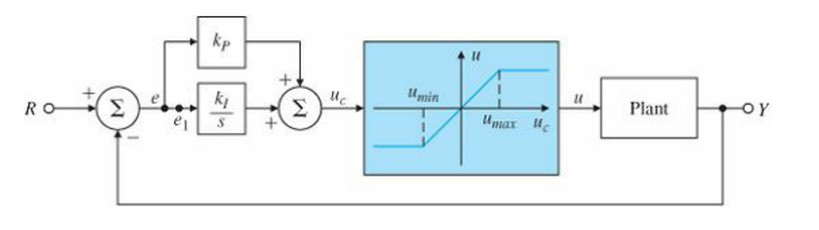
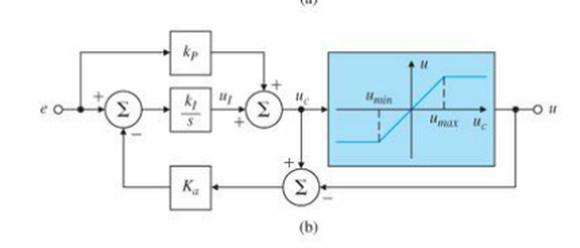
BIBO 안정성은 모든 유계 입력에 대해 출력이 유계인지 나타내는 입출력 안정성의 정의이다. 구동기 포화(Saturation)는 히터·밸브 등 물리 장치가 낼 수 있는 조작량에 상한과 하한이 있다는 사실이다. 두 개념은 같은 뜻이 아니다.
히터가 이미 10 kW의 최대 출력을 내고 있는데 목표온도에 미달하면, PID 내부 적분기는 양의 오차를 계속 누적할 수 있다. 이후 온도가 목표값에 도달해 오차가 0 또는 음수가 되어도 누적된 내부 출력이 남아 구동기가 높은 출력을 유지하면서 오버슈트와 복구 지연이 생긴다. 이것이 Integral Windup이다.
5.1 Anti-windup 대책
Conditional Integration(조건부 적분)은 포화를 더 악화시키는 방향의 적분을 멈추거나 제한한다. Back-calculation(역계산)은 내부 요구 출력과 포화된 실제 출력의 차이를 적분기에 되돌려 과도한 누적을 보정한다.
6. 현장 제어성능 저하 원인과 대책
| 현상 | 주요 원인 | 우선 검토할 대책 |
|---|---|---|
| 측정값이 빠르게 흔들림 | 센서·배선 노이즈, 과도한 D 이득 | 센서/접지/차폐 점검, 적정 저역통과 필터, 미분 필터 검토. 필터 지연 주의 |
| 밸브가 멈췄다 갑자기 움직임 | Stiction, Deadband, 포지셔너·공압 문제 | 밸브·포지셔너를 먼저 진단하고 필요한 기계적 교정. 단순 Kp·Ki 증가로 해결하지 않음 |
| 출력은 100%인데 SP 미달 | 구동기 포화, 열부하 증가, 용량 부족 | Anti-windup, 부하·용량 점검, 설비 증설·병목 개선 여부 평가 |
| 운전 조건 변화 후 진동 | 공정 이득·시정수·시간지연 변화 | 공정 모델 재확인 후 재튜닝, 필요하면 운전점별 이득 스케줄링 검토 |
| 온도·압력 루프 간 간섭 | 조작변수와 제어변수 사이의 상호작용 | 루프 페어링·비간섭화·다변수 제어 검토. MIMO 도입이 항상 필수인 것은 아님 |
실제 운전에서는 제어성능 향상이 생산성, 품질, 에너지와 연관된다. 그러나 제어기의 이득 조정으로 극복할 수 없는 물리적 용량 부족은 설비·운전조건의 문제이다. 손실비용과 개조·증설 비용을 비교해 개선 우선순위를 결정한다.
7. SISO·MIMO·Cascade의 관계
SISO와 MIMO
SISO는 하나의 입력·출력 관계를 중심으로 제어한다. 여러 독립 SISO 루프가 상호간섭할 수 있다. MIMO는 여러 제어변수와 조작변수의 상호작용을 동시에 고려해 조작량을 결정한다.
Cascade
외부 Master 루프가 내부 Slave 루프의 SP를 제공한다. 내부 루프는 외부보다 충분히 빨라야 하고, 외부 루프의 실제 조작 경로에 있어야 한다. 빠른 변수와 느린 변수를 무조건 묶는 방식이 아니다.
8. 순차 문답으로 확인한 핵심
문답 1 — Regulation·Tracking·Sensitivity
질문: 각 개념이 나타내는 제어 성능은 무엇인가?
정리: Regulation은 외란 억제, Tracking은 SP 변화에 대한 PV의 추종, Sensitivity는 모델 또는 파라미터 변화가 응답에 미치는 민감도를 나타낸다.
문답 2 — P·I·D와 시간응답
질문: 응답속도, 감쇠, 오버슈트, 정상상태 오차에 각 항이 미치는 영향은?
정리: P는 현재 오차, I는 오차 누적, D는 변화율을 이용한다. 이득을 증가시킨 효과는 플랜트 특성·구조·운전점에 따라 달라지므로 일률적인 개선이라고 단정하지 않는다.
문답 3 — Bode·안정여유
질문: Kp를 증가시킬 때 PM이 어떻게 변하는가?
정리: 순수한 Kp 변경은 위상곡선 자체를 바꾸지 않지만 0 dB 교차주파수를 이동시킨다. 위상지연이 커지는 영역으로 이동하면 PM이 감소할 수 있다.
문답 4 — 안정성과 정상상태 오차
질문: SP=100°C에서 PV=95°C로 일정하게 유지되는 것은 불안정한가?
정리: 수렴하는 안정된 폐루프라도 정상상태 오차 5°C가 있을 수 있다. 안정성, 과도응답, 정상상태 정확도를 구분한다.
문답 5 — BIBO·Saturation·Windup
질문: 히터가 이미 최대 10 kW인데도 I항은 왜 커지는가?
정리: 실제 구동기는 포화되어도 내부 적분기는 오차를 누적할 수 있다. 오차가 반대 방향이 되어도 누적값을 해소하는 시간이 필요해 오버슈트가 생긴다. Anti-windup은 이 내부 누적을 제한한다.
문답 6 — 센서·밸브·부하
질문: 노이즈, 밸브 미동작 후 급격한 움직임, 부하 증가에 각각 무엇을 할 것인가?
정리: 노이즈는 계측·필터 문제, 밸브는 Stiction·Deadband 등 기계적 문제, 부하 증가는 모델 변화 또는 용량 부족인지 구분한 후 조치한다.
문답 7 — SISO·MIMO·Cascade
질문: 변수 간 상호작용을 다루고, 공급 냉각수 온도 외란을 빠르게 검출하려면?
정리: 루프 간 상호작용을 평가하고, 내부 루프의 제어변수가 외란을 실제로 감지하는지 확인한다. 단순히 응답이 빠르다는 이유만으로 내부 루프를 선정하지 않는다.
9. 이번 학습에서 바로잡은 오개념
| 처음 생각하거나 부정확하게 작성한 내용 | 교정한 내용 |
|---|---|
| Tracking: PV가 변화하면 따라가는 성질 | 기준값 SP 변화에 대한 PV 추종성으로 설명한다. |
| PID의 고주파 이득은 무조건 감소 | C(s), L(s), 폐루프 전달함수를 구분해야 한다. 이상적 D는 고주파 성분을 키울 수 있다. |
| 안정성은 과도응답보다 정상상태에만 관계 | 안정성은 폐루프 극점과 수렴·발산 성질이며 과도·정상상태 모두에 관여한다. |
| Ki를 키우면 안정성이 개선된다 | 적분은 지속오차 제거에 유리하지만 진동과 안정여유 저하를 가져올 수 있다. |
| BIBO 때문에 구동기 출력에 상한이 있다 | BIBO는 입출력 안정성 정의, Saturation은 액추에이터의 물리적 출력 한계이다. |
| 고주파 위상이 무조건 −180°를 넘는다 | 위상 특성은 전달함수에 따라 달라진다. PM은 실제 교차점에서 확인한다. |
| Kp 증가 시 위상곡선 자체가 이동한다 | 순수 P 이득은 위상곡선이 아니라 이득교차주파수를 이동시킨다. |
| 오차상수 1/Kv를 모든 입력의 정상상태 오차로 적용 | Type 1의 1/Kv는 전형적인 단위 램프 추종 오차에 대응한다. |
| 빠른 압력 제어는 오버슈트를 크게 해야 한다 | 속도·오버슈트·안정여유를 함께 최적화한다. 압력 오버슈트는 안전상 위험할 수 있다. |
| 포화일 때 Kp, Ki를 키우면 더 빠르게 제어 | 물리적 최대 출력은 바뀌지 않는다. 포화 원인·Anti-windup·설비 용량을 검토한다. |
| Cascade는 빠른 압력을 내부, 느린 온도를 외부로 무조건 구성 | 내부 루프의 조작 경로·측정가능성·외란 검출성과 상대적 속도를 확인해야 한다. |
10. 기술사 답안의 권장 전개
- 개요: PV·SP·오차·FCE 및 PID의 구조를 간결하게 설명한다.
- 제어 성능: Regulation, Tracking, 안정성, 과도응답, 정상상태 오차를 구분한다.
- P/I/D 역할: 응답속도·오버슈트·오차·감쇠에 대한 영향을 원인과 함께 설명한다.
- 안정성: 폐루프 극점, Bode GM·PM, 이득 조정의 절충관계를 연결한다.
- 현장 문제: 측정 노이즈, 밸브 비선형, 포화·Windup, 부하와 공정 특성 변화, 루프 간 간섭을 구분한다.
- 개선 대책: 센서·구동기 개선, Anti-windup, 재튜닝, Cascade/MIMO 적용 조건, 설비 용량과 경제성을 제시한다.
정리: PID의 성능은 단순히 Kp·Ki·Kd를 키워 해결되지 않는다. 제어 구조와 안정여유를 평가하고, 실제 공정에서 측정·구동기·부하·상호작용 중 무엇이 병목인지 확인해야 한다.
Franklin, Powell, Emami-Naeini, Feedback Control of Dynamic Systems, 6th ed. (사용자가 제공한 PDF). 주요 학습 지점: Chapter 4 PID Control 및 Fig. 4.8/4.9 (PDF pp.212–214), Chapter 6 Bode 안정여유 및 Fig. 6.35 (PDF p.362), Chapter 9.3.1 Integrator Antiwindup 및 Fig. 9.20/9.21 (PDF pp.655–656).
2026-11-12, 11-13 산업계측제어기술사 PID 서술형 답안 두 건과 후속 단계별 문답을 요약·재구성하였다. 개인 답안 원문 전체와 손글씨 사진은 게시하지 않았다. 교재 그림은 해당 부분을 학습용으로 발췌했으며 출처를 각 이미지에 병기했다.