Impulse Response · Fourier Transform
1. Impulse Response와 Fourier Transform
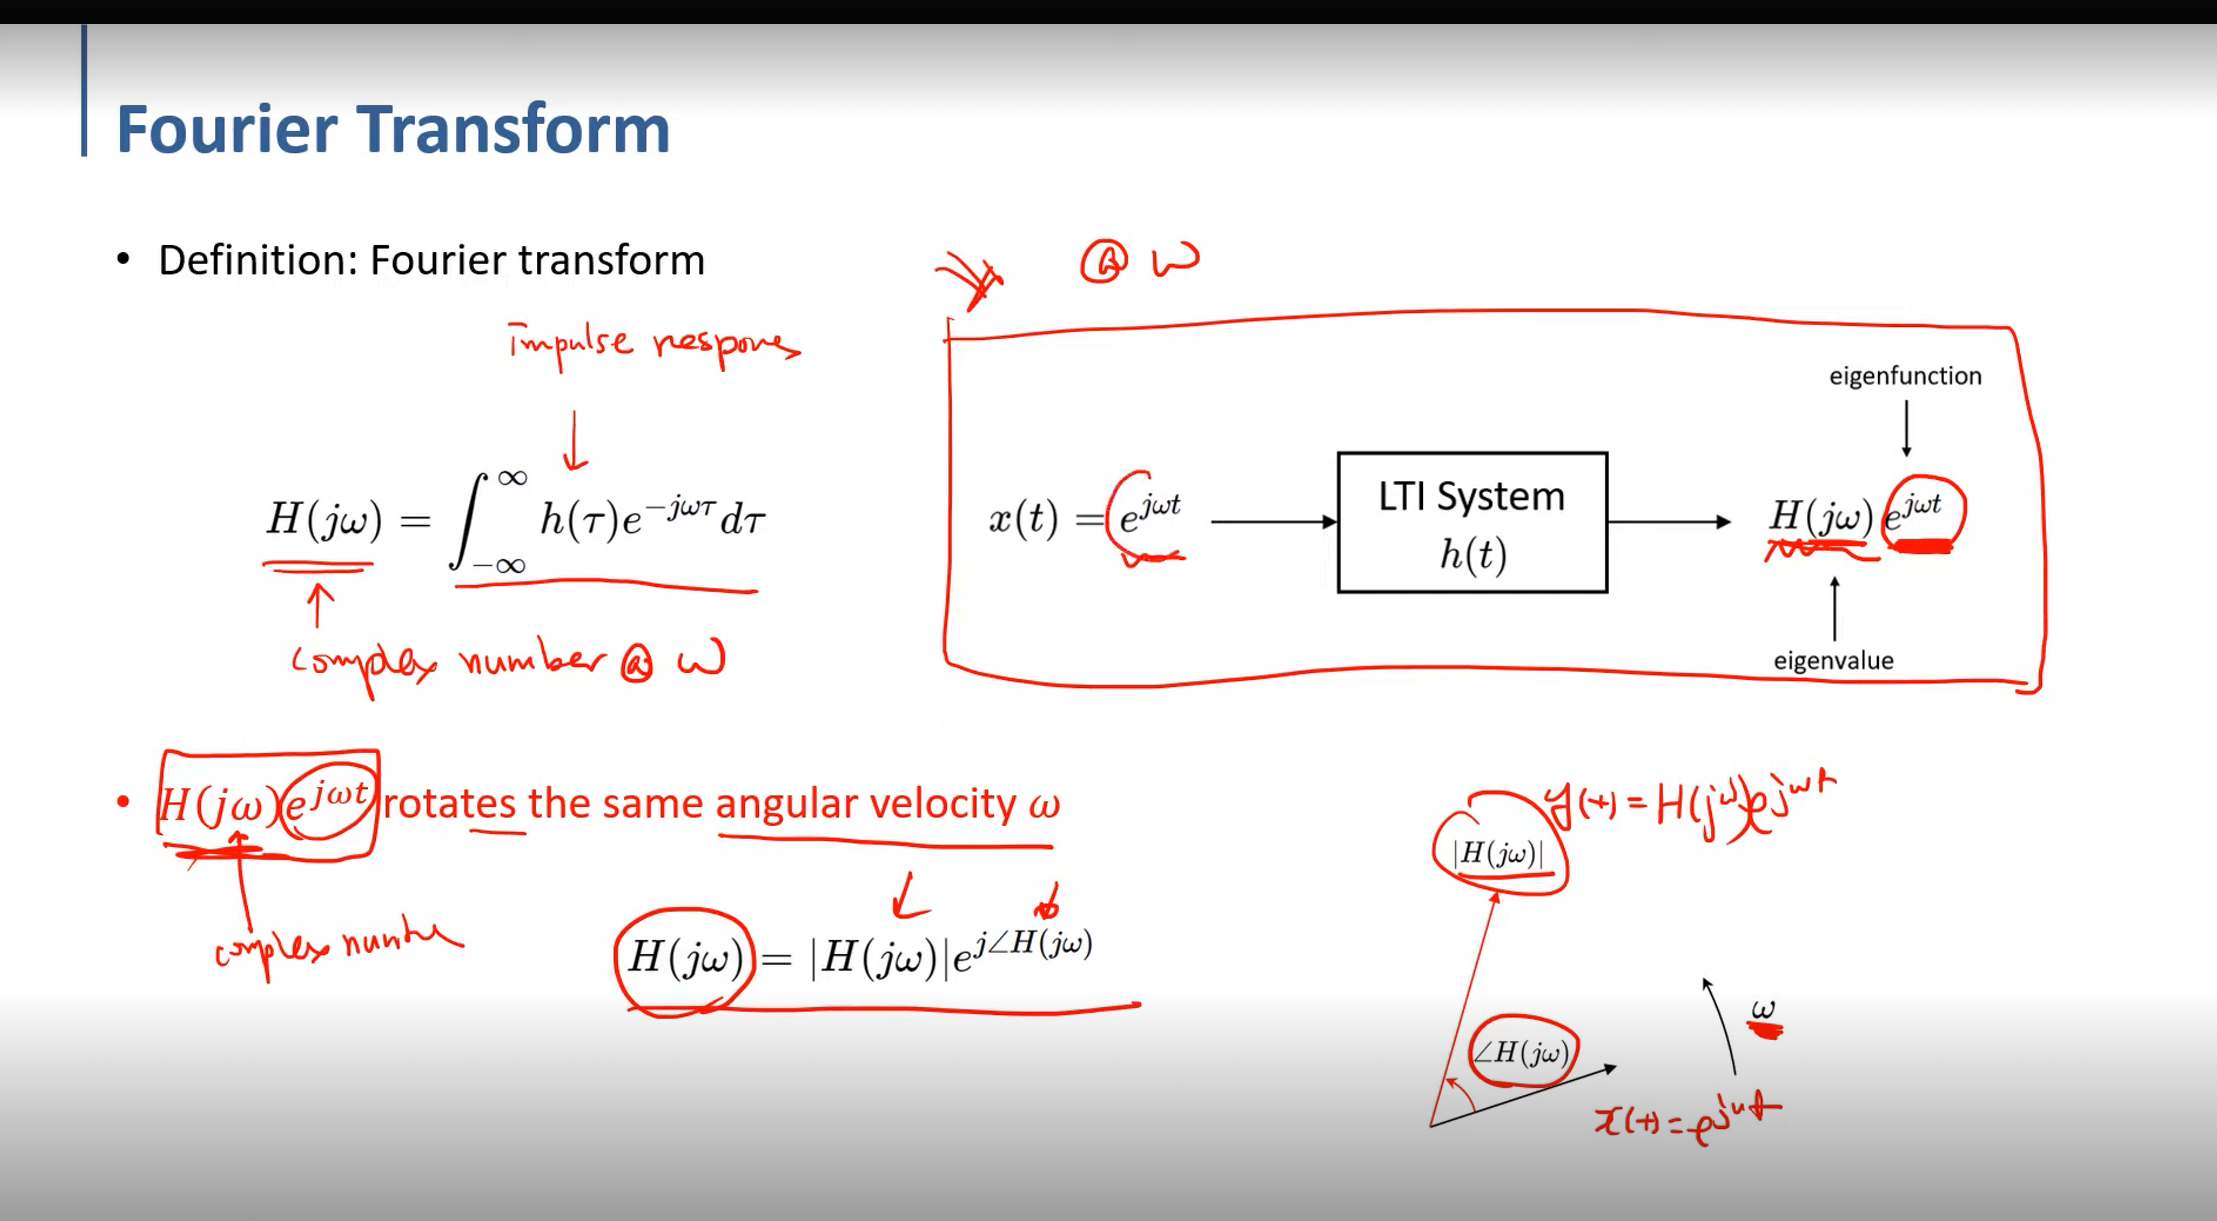
첫 번째 이미지에서는 시스템의 Impulse Response h(t)를 Fourier Transform하여 H(jω)를 구하는 관계를 기록한다.
이미지의 손글씨에서는 h(τ)를 Impulse Response, H(jω)를 주파수 ω에서의 Complex Number로 표시한다.
2. h(t)와 H(jω)
| 표현 | 이미지 내용 |
|---|---|
| h(t) | Impulse Response |
| H(jω) | Impulse Response의 Fourier Transform |
| ω | 각주파수 |
3. 복소 지수 입력
두 이미지 모두 LTI System의 입력으로 복소 지수 함수를 사용한다.
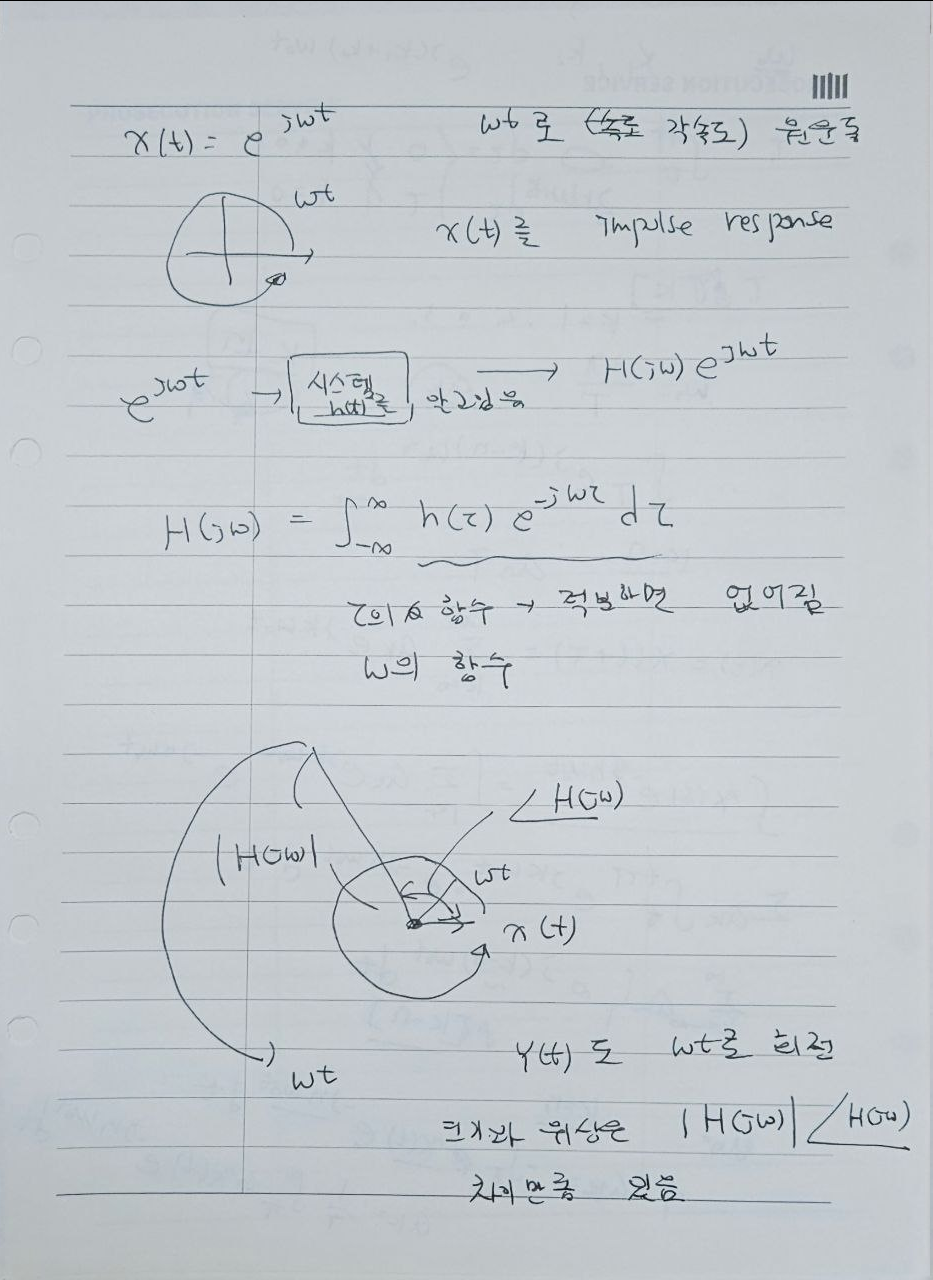
두 번째 이미지에는 ejωt가 ωt에 따라 원을 회전하는 형태로 그려져 있다.
                  Im
                   ↑
                   │      e^(jωt)
                   │     ↗
                   │   /
                   │ /
        ───────────●──────────→ Re
                  ↺
                  ωt
4. LTI System 통과
복소 지수 입력을 LTI System h(t)에 넣으면 출력은 다음 형태가 된다.
      x(t)=e^(jωt)
           │
           ▼
      ┌─────────────┐
      │ LTI System  │
      │    h(t)     │
      └─────────────┘
           │
           ▼
      H(jω)e^(jωt)
5. Eigenfunction
첫 번째 이미지에서는 입력 ejωt를 LTI System의 Eigenfunction으로 표시한다.
시스템을 통과해도 ejωt의 형태는 유지되고 앞에 H(jω)가 곱해진다.
6. Eigenvalue
출력에 곱해지는 H(jω)는 첫 번째 이미지에서 Eigenvalue로 표시되어 있다.
7. H(jω)의 크기와 위상
첫 번째 이미지에서는 H(jω)를 크기와 위상으로 분리한다.
- |H(jω)| : 크기
- ∠H(jω) : 위상
8. 출력의 크기와 위상
입력 ejωt에 H(jω)가 곱해지므로 출력은 크기와 위상이 변한 형태가 된다.
9. 같은 각속도 ω
첫 번째 이미지의 핵심 메모는 H(jω)ejωt가 입력과 같은 Angular Velocity ω로 회전한다는 것이다.
10. 복소평면에서의 입력
두 번째 이미지에서는 x(t)=ejωt를 복소평면의 회전벡터로 표현한다.
                     Im
                      ↑
                      │
                      │    x(t)
                      │   ↗
                      │  /
                      │ /
        ──────────────●────────────→ Re
                    ↺
                    ωt
크기는 일정하고 각도 ωt가 시간에 따라 증가하는 그림으로 기록되어 있다.
11. 복소평면에서의 출력
두 번째 이미지에서는 출력도 같은 ωt로 회전하는 벡터로 그린다.
                         y(t)
                         ↗
                       /
                |H(jω)|
                    /
                   ●────────────→
                  ↺
                 ωt + ∠H(jω)
출력의 크기와 위상 변화는 H(jω)에 의해 결정되는 것으로 기록되어 있다.
12. Magnitude
두 번째 이미지에서 출력 벡터의 길이는 |H(jω)|와 연결하여 표시한다.
즉 입력 복소 지수 함수에 H(jω)가 곱해지면서 출력의 크기가 변한다.
13. Phase
두 번째 이미지에는 출력의 위상 변화가 ∠H(jω)로 표시되어 있다.
입력의 각도 ωt에 H(jω)의 위상각이 추가되는 형태이다.
14. 입력과 출력 비교
| 구분 | 입력 | 출력 |
|---|---|---|
| 신호 | ejωt | H(jω)ejωt |
| 각속도 | ω | ω |
| 크기 | 1 | |H(jω)| |
| 위상 | ωt | ωt + ∠H(jω) |
| 함수 형태 | 복소 지수 | 복소 지수 |
15. Impulse Response와 Frequency Response
두 이미지의 관계는 Impulse Response h(t)를 Fourier Transform하여 H(jω)를 얻고, 이 H(jω)가 특정 주파수의 복소 지수 입력에 대한 출력의 크기와 위상 변화를 결정하는 흐름이다.
            Impulse Response
                 h(t)
                  │
                  ▼
          Fourier Transform
                  │
                  ▼
               H(jω)
                  │
          ┌───────┴────────┐
          ▼                ▼
       |H(jω)|         ∠H(jω)
          │                │
          ▼                ▼
      크기 변화         위상 변화
          └───────┬────────┘
                  ▼
      H(jω)e^(jωt)
16. LTI System 관계
                    x(t)
                 e^(jωt)
                    │
                    ▼
               LTI System
                  h(t)
                    │
                    ▼
              H(jω)e^(jωt)
                    │
            ┌───────┴────────┐
            ▼                ▼
        Magnitude          Phase
        |H(jω)|           ∠H(jω)
            │                │
            └───────┬────────┘
                    ▼
           동일한 각속도 ω
17. 이미지 핵심 정리
| 항목 | 이미지 내용 |
|---|---|
| Impulse Response | h(t) |
| Fourier Transform | H(jω)=∫h(τ)e-jωτdτ |
| 입력 | x(t)=ejωt |
| 출력 | H(jω)ejωt |
| Eigenfunction | ejωt |
| Eigenvalue | H(jω) |
| Magnitude | |H(jω)| |
| Phase | ∠H(jω) |
| 출력 표현 | |H(jω)|ej(ωt+∠H(jω)) |
| 각속도 | 입력과 출력 모두 ω |