Steady-State Error
1. 문제
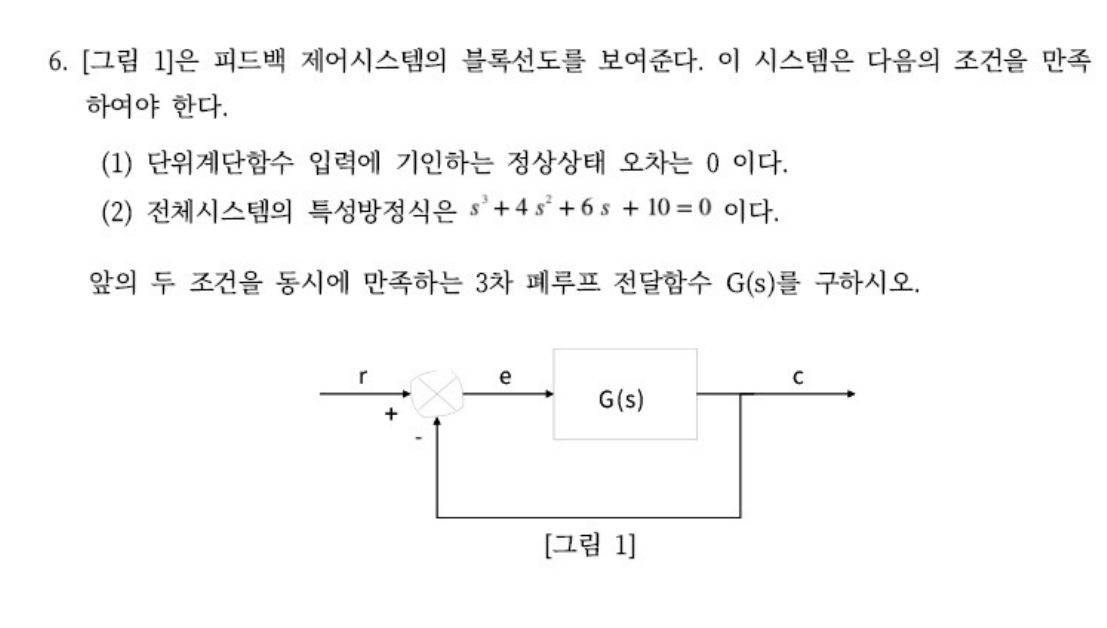
피드백 제어시스템이 다음 두 조건을 만족해야 한다.
- 단위계단함수 입력에 기인하는 정상상태 오차는 0이다.
- 전체 시스템의 특성방정식은 다음과 같다.
두 조건을 만족하는 3차 시스템의 전달함수를 구한다.
                 +                 e
      R(s) ------>(Σ)-------------->[ G(s) ]--------+------> C(s)
                    -                               |
                    ^                               |
                    |                               |
                    +-------------------------------+
                           Unity Feedback
2. Unity Feedback의 Error
                 +                 E(s)
      R(s) ------>(Σ)-------------->[ G(s) ]--------+------> Y(s)
                    -                               |
                    ^                               |
                    |                               |
                    +-------------------------------+
Unity feedback에서
출력은
이므로
따라서
3. Closed-Loop Transfer Function
출력에 대해서는
이므로
4. 단위계단 입력과 정상상태 오차
단위계단 입력은
이다.
Error는
정상상태 오차는 Final Value Theorem을 이용하여 구한다.
따라서
5. 단위계단 정상상태 오차가 0이 되는 조건
문제의 조건은
이다.
따라서
가 되어야 한다.
이를 만족하려면 저주파에서
이어야 한다.
따라서 G(s)에 적어도 하나의 원점 pole, 즉 적분요소가 필요하다.
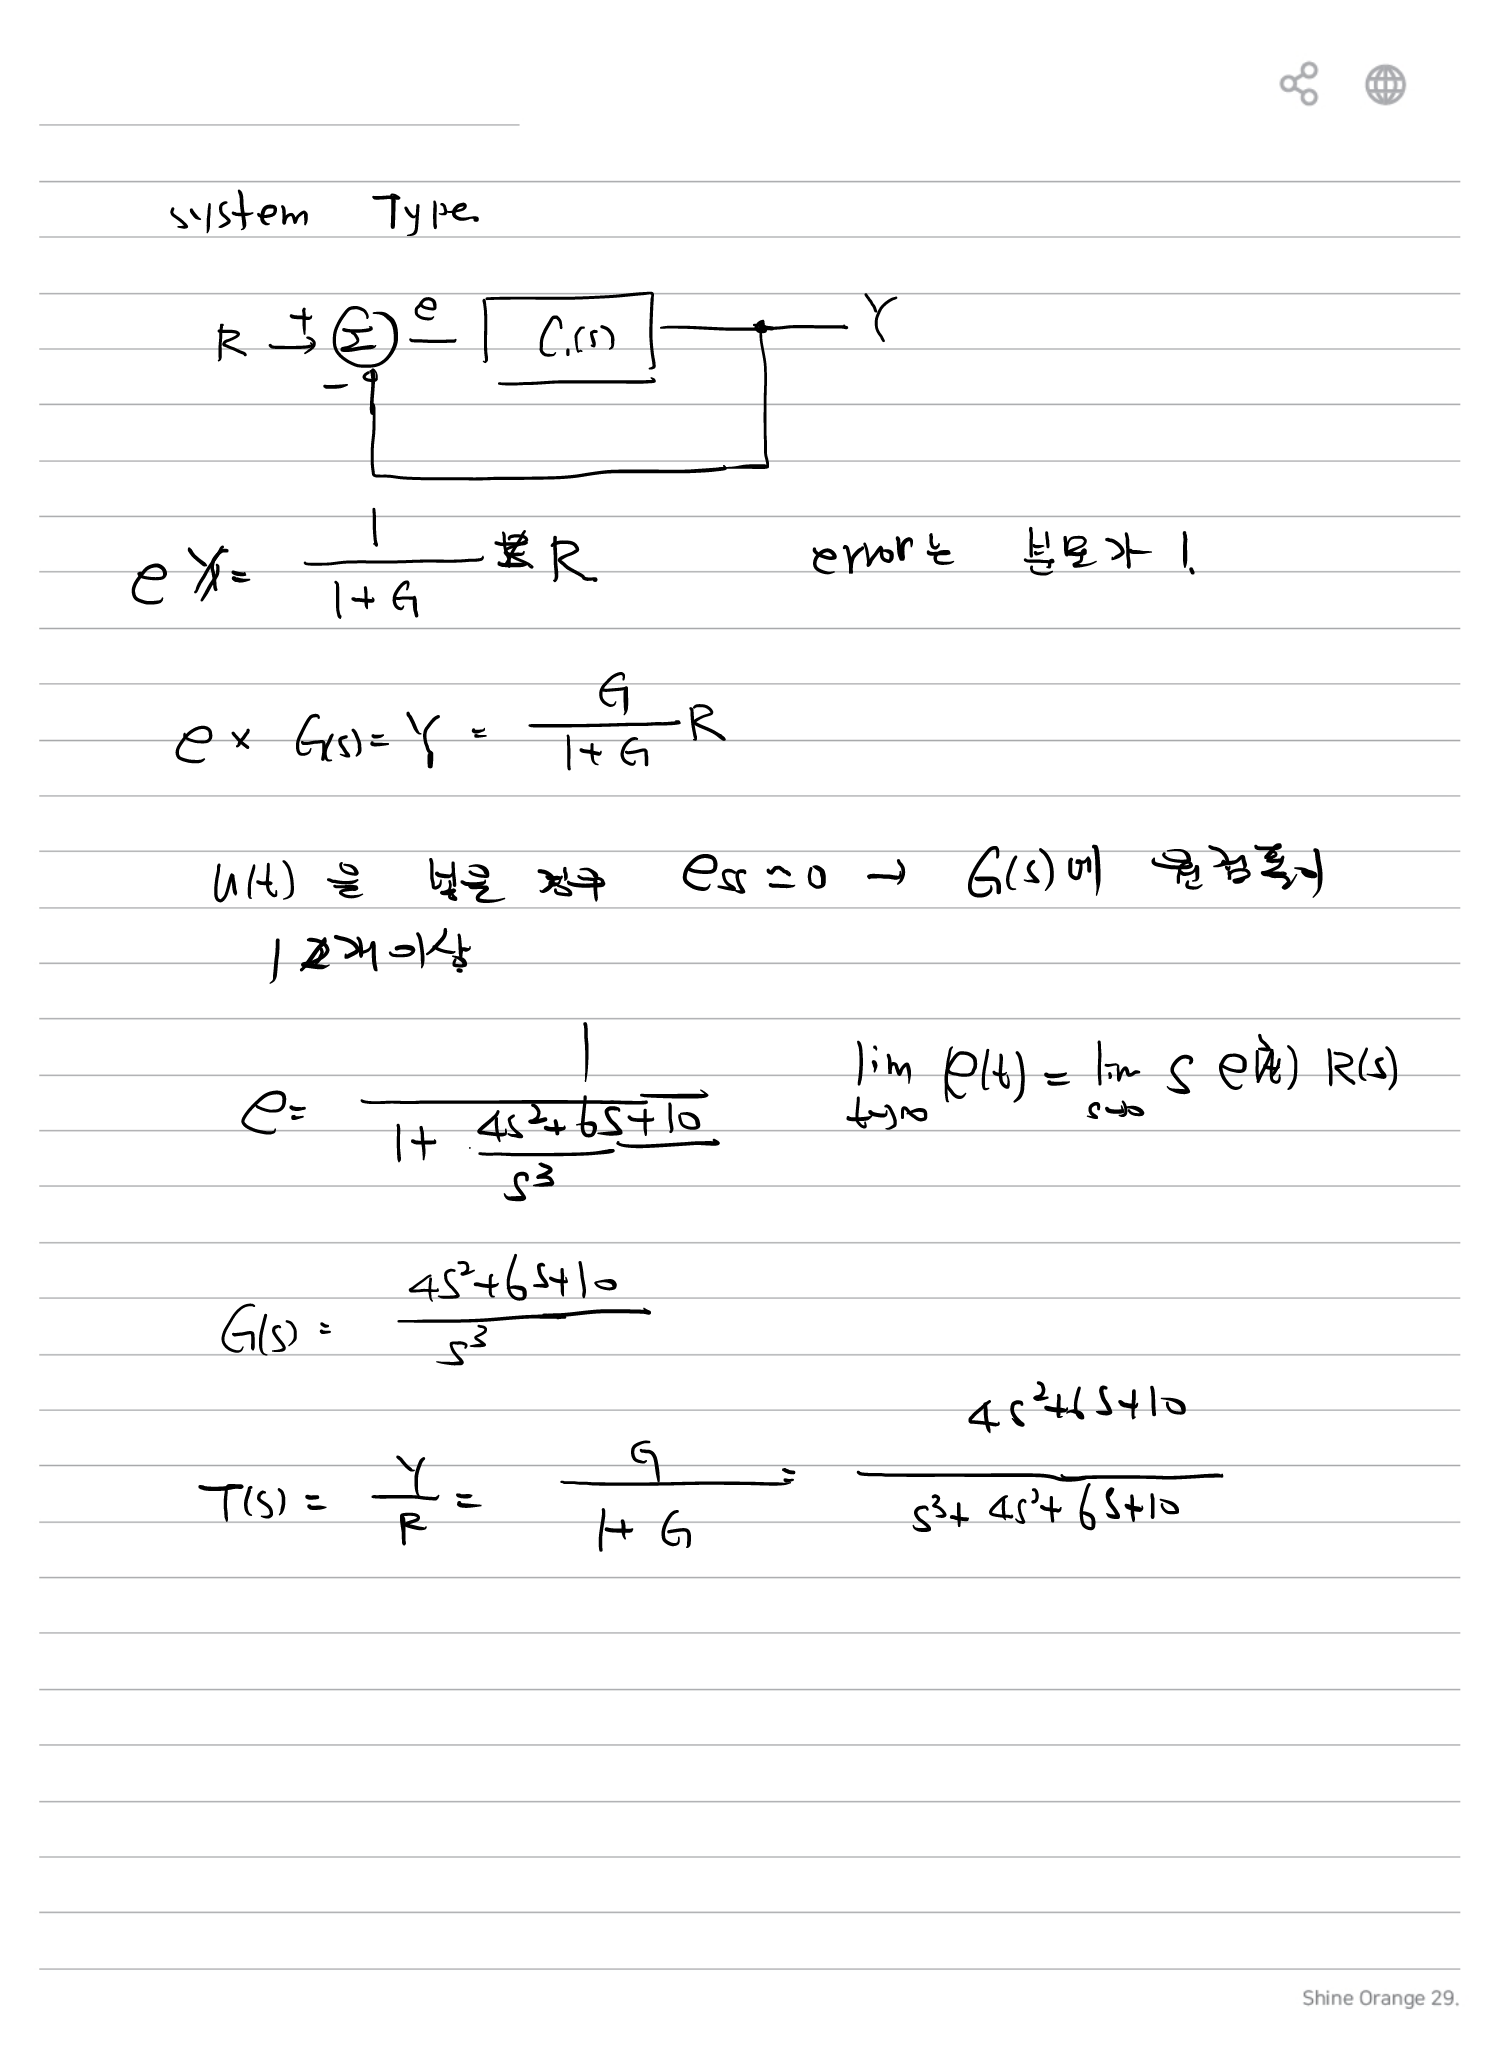
6. System Type
System Type은 Open-Loop Transfer Function이 갖는 원점 pole의 개수로 결정한다.
| System Type | 원점 Pole | Step 입력 정상상태 오차 |
|---|---|---|
| Type 0 | 0개 | 유한값 |
| Type 1 | 1개 | 0 |
| Type 2 이상 | 2개 이상 | 0 |
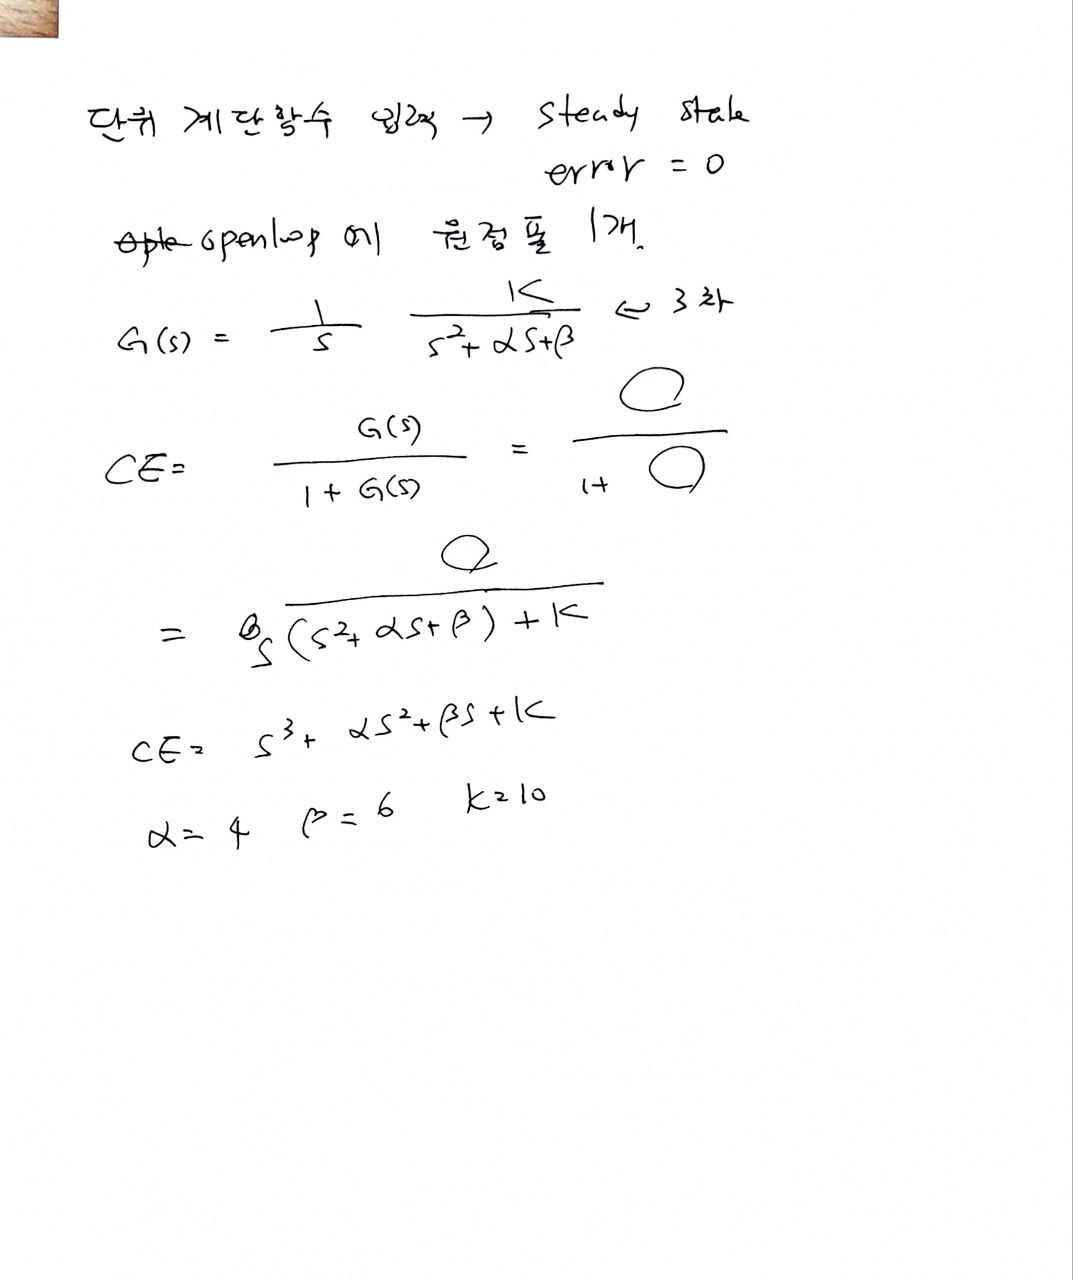
7. 필기 풀이 ① — Type 1 형태
첫 번째 필기에서는 단위계단 입력에 대해 정상상태 오차를 0으로 만들기 위해 G(s)에 원점 pole 하나를 둔다.
즉
Unity Feedback의 폐루프 전달함수는
이므로
분모를 전개하면
문제에서 주어진 특성방정식
과 계수를 비교하면
따라서 필기에서 얻은 Open-Loop Transfer Function은
이다.
폐루프 전달함수는
8. 필기 풀이 ② — 다른 가능한 G(s)
포스트의 다른 필기에서는 다음 형태도 사용한다.
Unity Feedback에서
이므로
따라서 폐루프 특성방정식은 역시
이다.
9. 두 풀이 비교
| 구분 | Open-Loop G(s) | Closed-Loop T(s) |
|---|---|---|
| 필기 ① | 10 / [s(s²+4s+6)] | 10 / (s³+4s²+6s+10) |
| 필기 ② | (4s²+6s+10)/s³ | (4s²+6s+10) / (s³+4s²+6s+10) |
10. Python 검산에 사용한 전달함수
포스트의 Python 계산에서는 다음 폐루프 전달함수를 사용한다.
단위계단 입력은
이므로
Python step response 계산 결과, 정상상태 값은
로 확인된다.
11. Python Step Response 결과
| 항목 | 계산 결과 |
|---|---|
| Rise Time | 0.311 s |
| Settling Time | 6.850 s |
| Overshoot | 33.15 % |
| Peak | 1.3315 |
| Peak Time | 0.934 s |
| Steady-State Value | 1.0 |
12. Steady-State Error 확인
단위계단 입력의 최종값은 1이고, 출력의 최종값도 1이다.
따라서
13. ASCII 블록선도 정리
Unity Feedback
                   E(s)
            +      ───────► [ G(s) ] ───────► Y(s)
      R(s) ───► ( Σ )                       │
                 - ▲                         │
                   │                         │
                   └─────────────────────────┘
                         H(s) = 1
Error 관계
      R(s) ───────────────┐
                          ▼
                       [ 1/(1+G) ] ─────► E(s)
Output 관계
      R(s) ───────────────┐
                          ▼
                       [ G/(1+G) ] ─────► Y(s)
14. 주요 관계식
| 항목 | 관계식 |
|---|---|
| Error | E/R = 1/(1+G) |
| Closed-Loop Transfer Function | T = G/(1+G) |
| Unit Step | R(s)=1/s |
| Final Value Theorem | ess = lims→0sE(s) |
| Step 정상상태 오차 | ess = lims→01/[1+G(s)] |
| ess=0 조건 | G(s)→∞ as s→0 |
| System Type | Open-loop 원점 pole 개수 |
15. 핵심 기억 문장
- Unity Feedback에서 E/R = 1/(1+G)이다.
- 폐루프 전달함수는 T=G/(1+G)이다.
- 정상상태 오차는 Final Value Theorem으로 ess=lim sE(s)로 구한다.
- 단위계단 입력에서는 ess = lim 1/[1+G(s)]이다.
- 단위계단 입력의 정상상태 오차가 0이 되려면 G(s)가 s→0에서 무한대로 가야 한다.
- 따라서 Open-Loop System에 적어도 하나의 원점 pole, 즉 적분요소가 필요하다.
- System Type은 Open-Loop Transfer Function의 원점 pole 개수로 결정된다.