리얼타임 산업용 이더넷을 성능에 따라 분류하고 설명하시오.
리얼타임 산업용 이더넷은 특히 고성능을 요구하는 응용 분야에서 필수적이며, 성능에 따라 다음과 같이 분류할 수 있습니다:
1. 비동기식 리얼타임 산업용 이더넷
- 예시: EtherNet/IP, Modbus/TCP1
- 특징: 이러한 프로토콜은 산업용 이더넷 통신의 기본 형태로, 데이터 교환이 주로 비동기식으로 이루어집니다1. 실시간성이 중요하지 않은 일반적인 데이터 전송에 적합하며, 네트워크 상의 지연이 크게 문제되지 않는 응용 분야에 주로 사용됩니다1.
- 장점: 구현이 상대적으로 간단하며, 네트워크 인프라 비용이 저렴합니다1.
- 단점: 실시간 제어나 시간에 민감한 데이터 처리에는 적합하지 않습니다1.
2. 소프트 리얼타임 산업용 이더넷
- 예시: PROFINET RT1
- 특징: 소프트 리얼타임 프로토콜은 일정 수준의 실시간성을 제공하며, 데이터 전송 시간을 예측할 수 있도록 설계되었습니다1. 이는 주기적인 데이터 교환에 적합하며, 네트워크 트래픽이 비교적 낮은 환경에서 좋은 성능을 발휘합니다1.
- 장점: 중간 수준의 실시간 성능을 제공하며, 네트워크 구성이 비교적 간단합니다1.
- 단점: 고도의 실시간성이 요구되는 응용 분야에는 한계가 있습니다1.
3. 하드 리얼타임 산업용 이더넷
- 예시: EtherCAT, PROFINET IRT, POWERLINK1
- 특징: 하드 리얼타임 프로토콜은 매우 엄격한 실시간성을 요구하는 응용 분야에 적합합니다1. 이들은 낮은 지연 시간과 높은 데이터 전송률을 보장하며, 시간에 매우 민감한 제어 작업에 사용됩니다1.
- 장점: 매우 낮은 지연 시간과 높은 신뢰성을 제공합니다1. 매우 정밀한 제어와 빠른 반응 속도가 가능합니다1.
- 단점: 네트워크 설계와 구현이 복잡하며, 시스템 구축 비용이 높을 수 있습니다1.
각 산업용 이더넷 기술은 특정한 성능 요구 사항과 응용 분야에 최적화되어 있으며, 제조사와 모델명은 시간이 지남에 따라 변화할 수 있습니다1. 따라서 최신 정보와 세부 사항은 각 제조사의 공식 웹사이트나 기술 문서를 참조하는 것이 좋습니다1.
TSN(Time-Sensitive Networking)을 포함한 EtherCAT, PROFINET, Ethernet/IP, SERCOS III 등 리얼타임 산업용 이더넷 프로토콜들은 각각 고유의 성능 특성을 가지고 있습니다. 이들을 성능, 특히 실시간 통신 성능(지연 시간, 데이터 처리량, 정확도 등)에 초점을 맞춰 분류하기는 다소 복잡합니다. 이는 각 프로토콜이 설계된 목적, 적용 분야, 그리고 구현 방식에 따라 다양한 성능 지표를 갖기 때문입니다. 그럼에도 불구하고, 대략적인 성능적 측면에서의 분류를 시도해 보겠습니다.
TSN (Time-Sensitive Networking)
- 성능 특성: TSN은 IEEE 표준 기반의 네트워킹 기술로, 정확한 시간 동기화와 트래픽 스케줄링을 통해 높은 수준의 실시간성과 신뢰성을 제공합니다. 네트워크 전반의 지연 시간을 최소화하고, 데이터의 정시성을 보장합니다.
EtherCAT (Ethernet for Control Automation Technology)
- 성능 특성: EtherCAT은 매우 낮은 지연 시간과 높은 데이터 처리량을 자랑합니다. ‘온더플라이 처리’ 방식을 통해 데이터 패킷이 각 노드를 거치며 처리되므로, 매우 빠른 사이클 타임을 달성할 수 있습니다.
PROFINET
- 성능 특성: PROFINET은 실시간(Real-Time, RT)과 등시성(Isochronous Real-Time, IRT) 통신을 지원하여, 높은 실시간성을 요구하는 응용 분야에 적합합니다. IRT 모드는 특히 동기화가 중요한 응용 프로그램에서 뛰어난 성능을 제공합니다.
Ethernet/IP (Industrial Protocol)
- 성능 특성: Ethernet/IP는 TCP/IP 및 UDP/IP를 기반으로 하며, 실시간 통신을 위한 CIPsync를 제공합니다. 일반적인 제어 응용 프로그램에 적합한 중간 수준의 실시간 성능을 보유하고 있습니다.
SERCOS III (Serial Real-time Communication System)
- 성능 특성: SERCOS III는 높은 동기화 성능과 낮은 지연 시간을 특징으로 합니다. 고속 모션 컨트롤과 같은 응용 분야에서 매우 정확한 시간 동기화가 요구될 때 탁월한 성능을 발휘합니다.
성능에 따른 분류 시도
- 초고속 통신 및 낮은 지연 시간: EtherCAT
- 고도의 시간 동기화 및 정시성: TSN, SERCOS III
- 유연성 및 실시간성: PROFINET (IRT 모드), Ethernet/IP
상기 분류는 매우 일반적인 가이드라인에 불과하며, 실제 적용 시에는 각 프로토콜의 구체적인 기술 사양, 네트워크 설계, 시스템 요구 사항 등을 면밀히 고려해야 합니다. TSN 같은 경우는 다른 프로토콜들과 달리 기본적인 이더넷 인프라
위에 구축되는 표준 기반 기술로서, 기존 네트워크와의 호환성 및 미래 지향적인 확장성 측면에서 큰 이점을 제공합니다.
리얼타임 시스템은 시스템의 응답 시간이 예측 가능하고, 특정 시간 제약 조건을 충족하는 것이 중요한 시스템입니다. 리얼타임 시스템은 크게 비동기식 리얼타임, 소프트 리얼타임, 하드 리얼타임으로 분류될 수 있습니다. 이 분류들은 산업용 이더넷과 관련하여 각각의 특성에 따라 적용될 수 있으며, 특정 시간 요구 사항을 충족시키는 데 중점을 둡니다.
비동기식 리얼타임
- 설명: 비동기식 리얼타임 시스템에서는 시스템의 작업이 특정한 시간 제약 조건에 따라 엄격하게 실행되는 것이 아니라, 이벤트나 조건에 의해 비동기적으로 트리거됩니다. 이는 작업의 실행 순서가 동적으로 결정되며, 우선순위에 따라 변할 수 있음을 의미합니다.
- 산업용 이더넷 적용: 비동기식 리얼타임 시스템은 일반적으로 네트워크 통신에서 데이터 전송이 엄격한 시간 제약 없이 발생할 때 사용됩니다. 예를 들어, 데이터 모니터링이나 일반 제어 작업에서 볼 수 있습니다. 특정 산업용 이더넷 프로토콜이 명시적으로 “비동기식 리얼타임”을 지원한다고 표현하지는 않지만, 실시간 요구 사항이 덜 엄격한 응용 프로그램에서 사용됩니다.
소프트 리얼타임
- 설명: 소프트 리얼타임 시스템에서는 시간 제약을 충족하는 것이 중요하지만, 모든 시간 제약을 완벽하게 충족하지 못하더라도 시스템이 계속해서 기능할 수 있습니다. 즉, 시간 제약을 놓치는 것이 시스템의 성능에 영향을 미치지만, 치명적이지는 않습니다.
- 산업용 이더넷 적용: 많은 산업용 이더넷 프로토콜이 소프트 리얼타임 요구 사항을 충족시킬 수 있습니다. 예를 들어, PROFINET의 RT(Real-Time) 모드는 소프트 리얼타임 응용 프로그램에 적합합니다.
하드 리얼타임
- 설명: 하드 리얼타임 시스템에서는 모든 시간 제약이 반드시 충족되어야 합니다. 시간 제약을 놓치면 시스템의 실패로 이어질 수 있으며, 이는 종종 안전이나 중요한 작업에서 요구됩니다.
- 산업용 이더넷 적용: EtherCAT이나 PROFINET의 IRT(Isochronous Real-Time) 모드와 같은 일부 산업용 이더넷 프로토콜은 하드 리얼타임 요구 사항을 충족시키기 위해 설계되었습니다. 이러한 프로토콜은 엄격한 시간 동기화와 낮은 지연 시간을 제공하여, 고도의 실시간 성능을 보장합니다.
이러한 분류는 산업용 이더넷의 다양한 응용 분야와 특정 프로토콜이 제공할 수 있는 성능 수준을 이해하는 데 도움이 됩니다. 각 시스템의 시간 제약 조건과 요구 사항에 따라 적절한 리얼타임 카테고리 및 산업용 이더넷 솔루션이 선택되어야 합니다.
SERCOS III (Serial Real-time Communication System)는 하드 리얼타임 요구 사항을 충족시키기 위해 설계된 산업용 이더넷 프로토콜입니다. 이 프로토콜은 특히 고속 모션 컨트롤 및 기계 자동화 분야에서 정밀한 시간 동기화와 낮은 지연 시간이 필요한 응용 프로그램을 위해 개발되었습니다.
하드 리얼타임에 속하는 이유:
- 엄격한 시간 제약 충족: SERCOS III는 데이터 전송과 제어 명령이 엄격한 시간 제약 내에서 이루어지도록 보장합니다. 시간 제약을 놓치면 시스템의 실패로 이어질 수 있는 고도로 중요한 작업에서 요구되는 실시간 성능을 제공합니다.
- 정밀한 시간 동기화: 이 프로토콜은 네트워크 내의 모든 장치 간에 높은 수준의 시간 동기화를 지원하여, 매우 정밀한 제어 작업이 가능하게 합니다. 이는 복잡한 자동화 공정에서 각 장치가 동시에 조화롭게 작동해야 하는 경우에 특히 중요합니다.
- 낮은 지연 시간: SERCOS III는 매우 낮은 지연 시간을 제공하여, 실시간 응답이 필요한 응용 프로그램에서의 요구 사항을 충족시킵니다.
SERCOS III는 이러한 특징으로 인해 모션 컨트롤, 로봇 공학, 기타 다양한 자동화 시스템에서 중요한 역할을 합니다. 하드 리얼타임 시스템의 요구 사항을 충족시키는 능력은 고정밀 작업의 실행에서 중대한 오류나 실패 없이 높은 수준의 신뢰성과 성능을 보장합니다.
“`html산업용 이더넷
1. Real-Time System
NeoStudio 필기에서는 Real-Time System의 요구사항을 Logical Correctness와 Temporal Correctness로 구분한다.
| 항목 | 필기 내용 |
|---|---|
| Logical Correctness | 입력에 대해 정확한 출력을 생성 |
| Temporal Correctness | 정해진 시간 안에 연산을 완료 |
2. Deadline에 따른 Real-Time 분류
Soft Real-Time
Deadline을 만족하지 못하면 만족도가 낮아지거나 성능이 저하되지만 시스템 전체가 즉시 실패하지 않는 형태이다.
Hard Real-Time
Deadline을 만족하지 못하면 시스템 실패로 연결되는 형태이다.
3. 분산구조에 따른 분류
NeoStudio 필기에서는 산업용 이더넷 문제에서 Deadline에 따른 분류를 중심으로 설명한다.
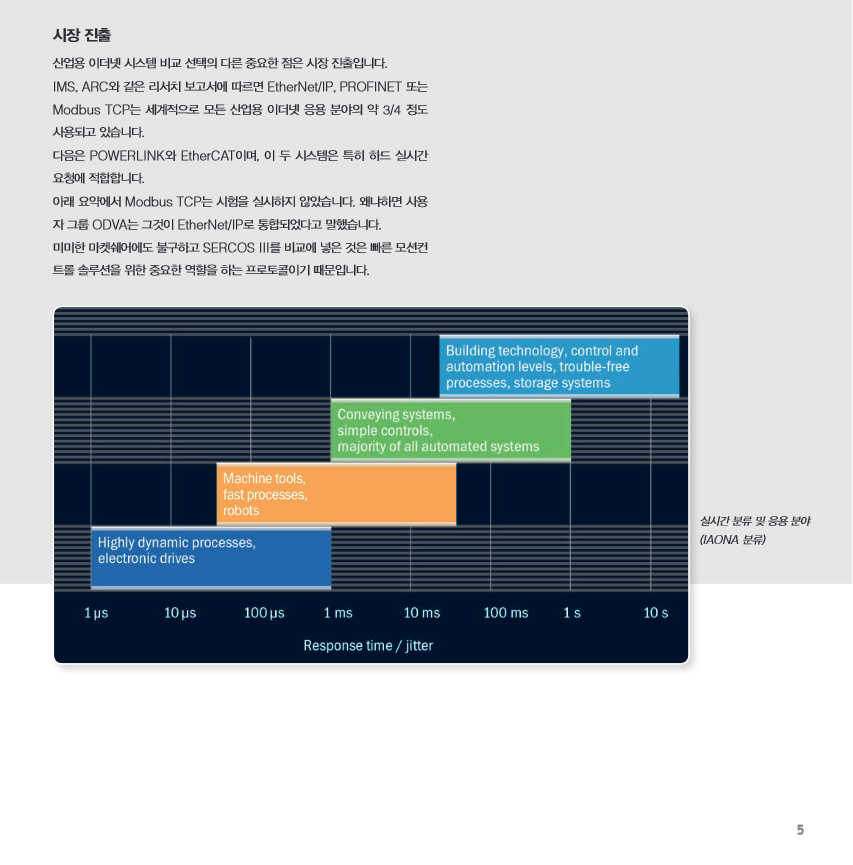
4. 산업용 이더넷의 시간범위
일반 이미지에서는 산업용 응용분야를 응답시간과 Jitter 기준으로 나누어 표시한다.
      Response Time / Jitter

      1 μs      10 μs     100 μs      1 ms      10 ms     100 ms      1 s      10 s
       │          │          │          │          │          │          │         │
       ├──────────┴──────────┤
       │ Highly Dynamic Process
       │ Electronic Drives
       │
                  ├────────────────────────┤
                  │ Machine Tools
                  │ Fast Process
                  │ Robots
                  │
                             ├───────────────────────────────┤
                             │ Conveying System
                             │ Simple Controls
                             │ Majority of Automated Systems
                             │
                                        ├─────────────────────────────────────────────┤
                                        │ Building Technology
                                        │ Control / Automation
                                        │ Storage Systems
5. Soft Real-Time 산업용 Ethernet
필기에서는 Ethernet/IP와 PROFINET을 Soft Real-Time 예로 정리한다.
Ethernet/IP는 일반 Ethernet 구조를 활용하므로 기존 하드웨어와 인프라 활용이 쉽다고 기록되어 있다.
6. Ethernet/IP
NeoStudio 필기에서는 Ethernet/IP를 기존 Ethernet 구조에 기반한 Soft Real-Time 계열로 정리한다.
7. PROFINET
PROFINET은 독일 지멘스를 중심으로 추진된 산업용 Ethernet으로 기록되어 있다.
필기에는 동기화 Switch를 이용하여 IRT를 구현하는 방향이 적혀 있다.
8. Hard Real-Time 산업용 Ethernet
NeoStudio 필기에서는 다음 프로토콜을 Hard Real-Time 계열로 정리한다.
- PROFINET IRT
- EtherCAT
- POWERLINK
- SERCOS III
9. EtherCAT
필기에서는 EtherCAT을 Beckhoff사가 중심이 되어 추진한 Hard Real-Time 통신으로 정리한다.
모션제어에 사용하며, 통신처리를 위한 별도 FPGA가 필요하다는 내용이 기록되어 있다.
10. POWERLINK
POWERLINK는 CANopen 계열에서 확장된 Hard Real-Time 산업용 Ethernet으로 기록되어 있다.
11. SERCOS III
SERCOS III는 POWERLINK와 비슷한 성능 수준의 Hard Real-Time 통신으로 기록되어 있다.
12. 일반 필기의 산업용 Ethernet 분류
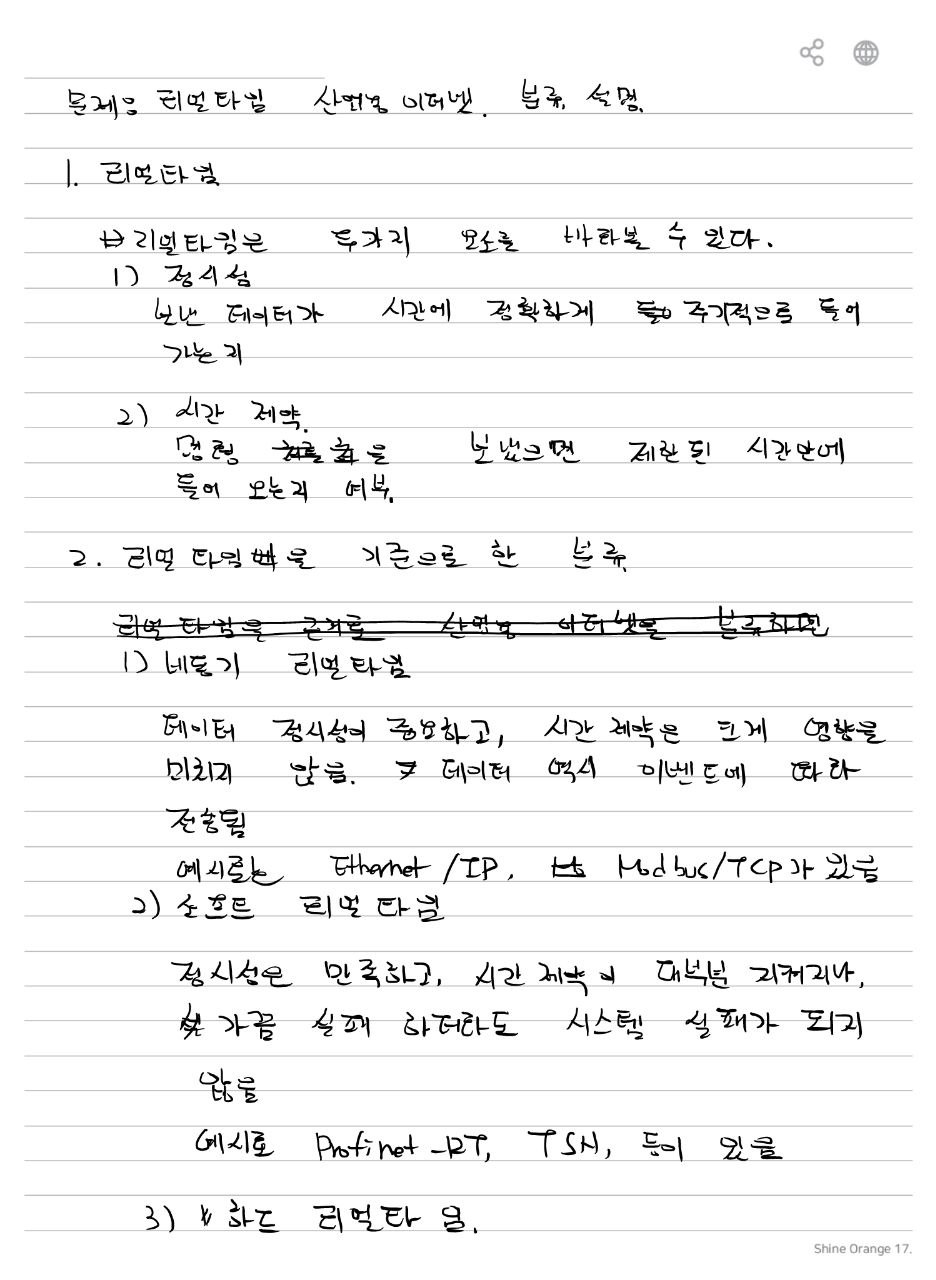
일반 필기에서는 Real-Time 산업용 Ethernet을 결정성과 시간제약 정도에 따라 세 단계로 나눈다.
- 비동기
- Soft Real-Time
- Hard Real-Time
13. 비동기 방식
결정성이 낮고 시간제약이 중요하지 않은 데이터 전송에 사용한다.
필기 예시는 다음과 같다.
- Ethernet/IP
- Modbus/TCP
14. Soft Real-Time 특성
결정성은 만족하지만 일부 Deadline을 만족하지 못하더라도 시스템 전체가 즉시 실패하지 않는 구조이다.
필기에서는 예시로 다음을 기록한다.
- PROFINET RT
- TSN
15. Hard Real-Time 특성
시간제약을 위반하면 시스템 실패로 이어질 수 있는 통신이다.
필기에서는 빠른 응답시간과 작은 Jitter가 중요하다고 기록한다.
- EtherCAT
- POWERLINK
- SERCOS III
16. 결정성
리얼타임 네트워크에서 중요한 특성으로 결정성을 기록한다.
17. Jitter
동일한 주기로 Data를 전송하더라도 실제 도착시간에는 편차가 발생할 수 있다.
      Ideal
      |----T----|----T----|----T----|

      Actual
      |---T1----|-----T2---|--T3-----|

                ↑
              Jitter
18. 산업용 Ethernet 성능 비교 이미지
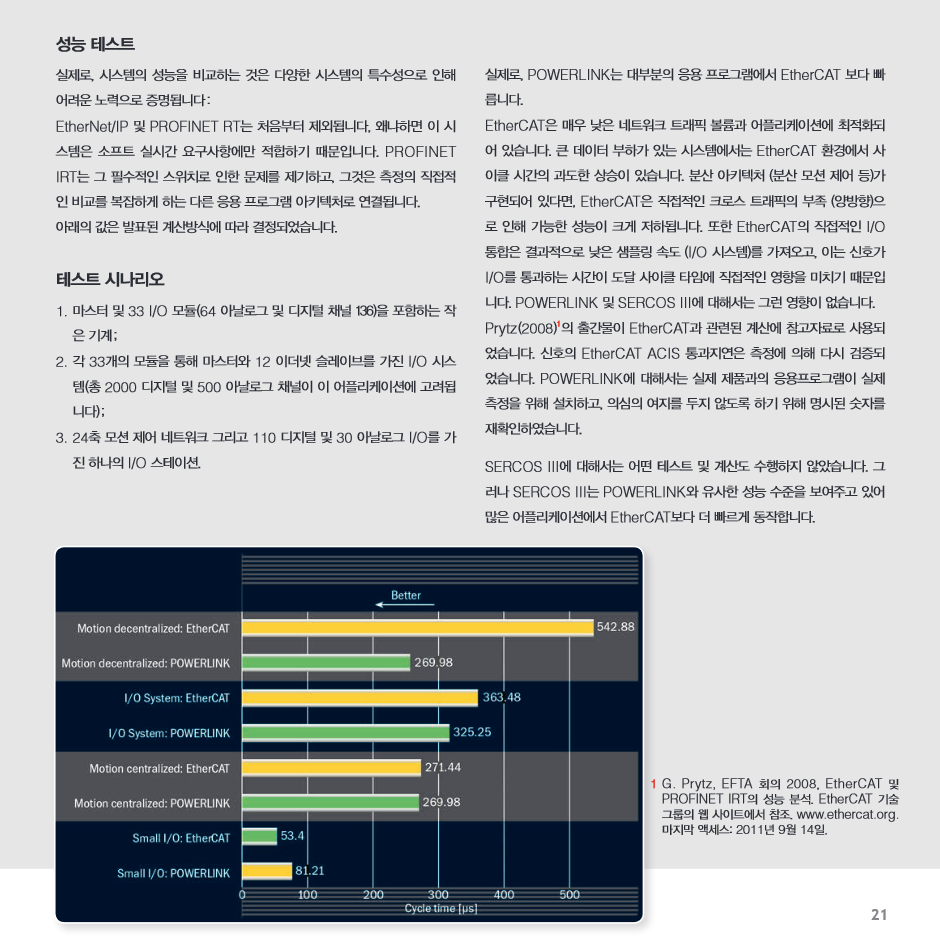
일반 성능 비교 이미지에는 EtherCAT과 POWERLINK의 Cycle Time이 비교되어 있다.
| 시험항목 | EtherCAT | POWERLINK |
|---|---|---|
| Motion Decentralized | 542.88 μs | 269.98 μs |
| I/O System | 363.48 μs | 325.25 μs |
| Motion Centralized | 271.44 μs | 269.98 μs |
| Small I/O | 53.4 μs | 81.21 μs |
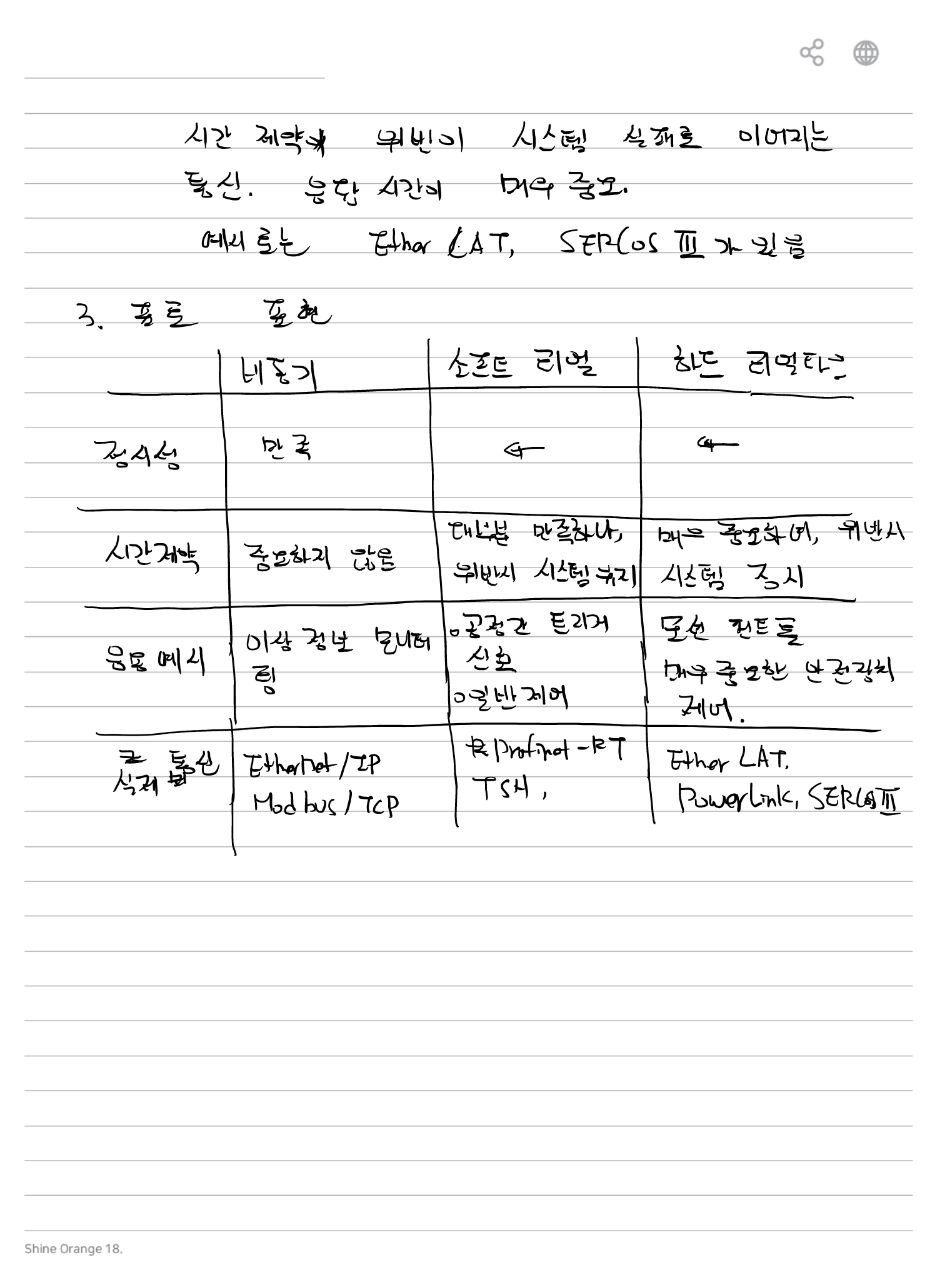
19. 응용분야별 시간제약
| 응용분야 | 필기상 요구 특성 |
|---|---|
| 일반 Data 전송 | 시간제약 낮음 |
| 일반 자동화 | Soft Real-Time |
| Robot / Motion | Hard Real-Time |
| 고속 Drive | μs 수준의 응답 및 작은 Jitter |
20. 성능에 따른 프로토콜 분류
| 분류 | 프로토콜 | 특성 |
|---|---|---|
| 비동기 / 일반 | Ethernet/IP, Modbus/TCP | 시간제약이 크지 않은 Data 전송 |
| Soft Real-Time | PROFINET RT | 일정 수준의 결정성 및 시간제약 |
| Hard Real-Time | PROFINET IRT, EtherCAT, POWERLINK, SERCOS III | 엄격한 Deadline, 작은 Jitter |
21. 일반 Ethernet과 Real-Time Ethernet
      일반 Ethernet
            │
            ├── 데이터 도착시간 변동 가능
            ├── Jitter 큼
            └── 일반 정보통신에 적합

                     ↓ Real-Time 기능 강화

      Industrial Real-Time Ethernet
            │
            ├── Deterministic
            ├── Deadline 관리
            ├── Jitter 감소
            └── Motion / Control 적용
22. NeoStudio 결론
필기에서는 산업용 Ethernet이 한 개의 Node에서 여러 Node까지 확장 가능하며, 모든 Node가 연결되어 실시간으로 Data를 전달할 수 있다고 정리한다.
모션제어와 같이 약 1 ms 수준의 높은 Data 처리성능이 필요한 경우에는 일반 Network와 분리하여 별도 관리가 필요하다고 기록한다.
23. 실시간성과 비용의 Trade-Off
모든 시스템이 Hard Real-Time을 필요로 하는 것은 아니다.
필기에서는 Hard Real-Time 성능을 높일수록 비용 증가와 고정비 증가가 발생할 수 있다고 기록한다.
24. 이미지 및 NeoStudio PDF 핵심 정리
| 항목 | OCR 내용 |
|---|---|
| Real-Time 조건 | Logical Correctness + Temporal Correctness |
| Soft Real-Time | Deadline Miss 시 성능 저하 |
| Hard Real-Time | Deadline Miss 시 Fail 가능 |
| 결정성 | 정해진 시간에 Data가 예측 가능하게 도착 |
| Jitter | 전송 또는 응답시간의 편차 |
| Soft 계열 | Ethernet/IP, PROFINET RT |
| Hard 계열 | PROFINET IRT, EtherCAT, POWERLINK, SERCOS III |
| 고속 응용 | Motion, Robot, High Dynamic Drive |