모터제어 4장
| 구분 | DC 전동기 | AC 전동기 |
|---|---|---|
| 전압 방정식 | ||
| 기전력 표현 | (별도 항) | 에 포함 |
| 자속 변화 원인 | 회전자 운동 () | 회전자 위치 + 전류 변화 () |
| 모델링 관점 | 전기적 + 기계적 분리 | 전자기적 통합 표현 |
유도전동기 · 교류 전동기
1. 교류 전동기의 구분
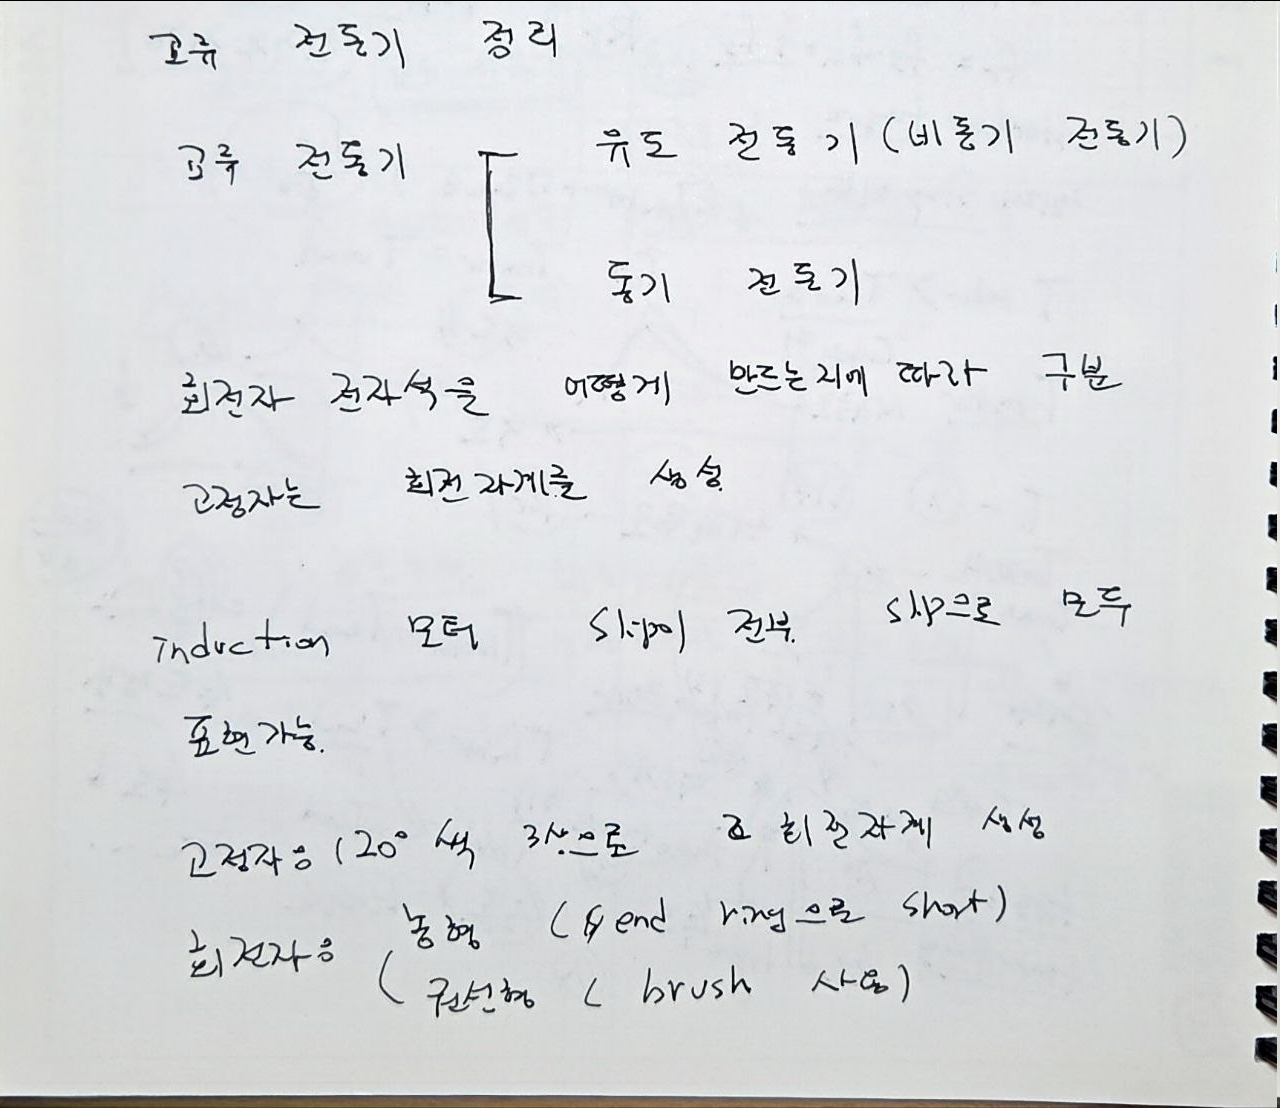
첫 번째 이미지에서는 교류 전동기를 크게 유도전동기와 동기전동기로 구분한다.
                  AC Motor
                     │
          ┌──────────┴──────────┐
          ▼                     ▼
     Induction Motor       Synchronous Motor
유도전동기는 비동기전동기로도 기록되어 있다.
2. 유도전동기의 기본 원리
원본에서는 회전자 전자석을 어떻게 만드는지에 따라 전동기를 구분한다고 기록한다.
유도전동기는 회전자에 별도의 직류여자를 직접 공급하는 대신, 고정자가 만든 회전자계에 의해 회전자에 전압과 전류가 유도되는 구조로 정리한다.
3. 고정자
첫 번째 이미지에서는 고정자에 120° 간격의 3상 권선을 배치하여 회전자계를 만든다고 기록한다.
4. 회전자 구조
첫 번째 이미지에는 회전자 구조로 농형과 권선형을 기록한다.
- 농형 Rotor : End Ring으로 Short
- 권선형 Rotor : Brush 사용
5. 회전자에 유도되는 기전력
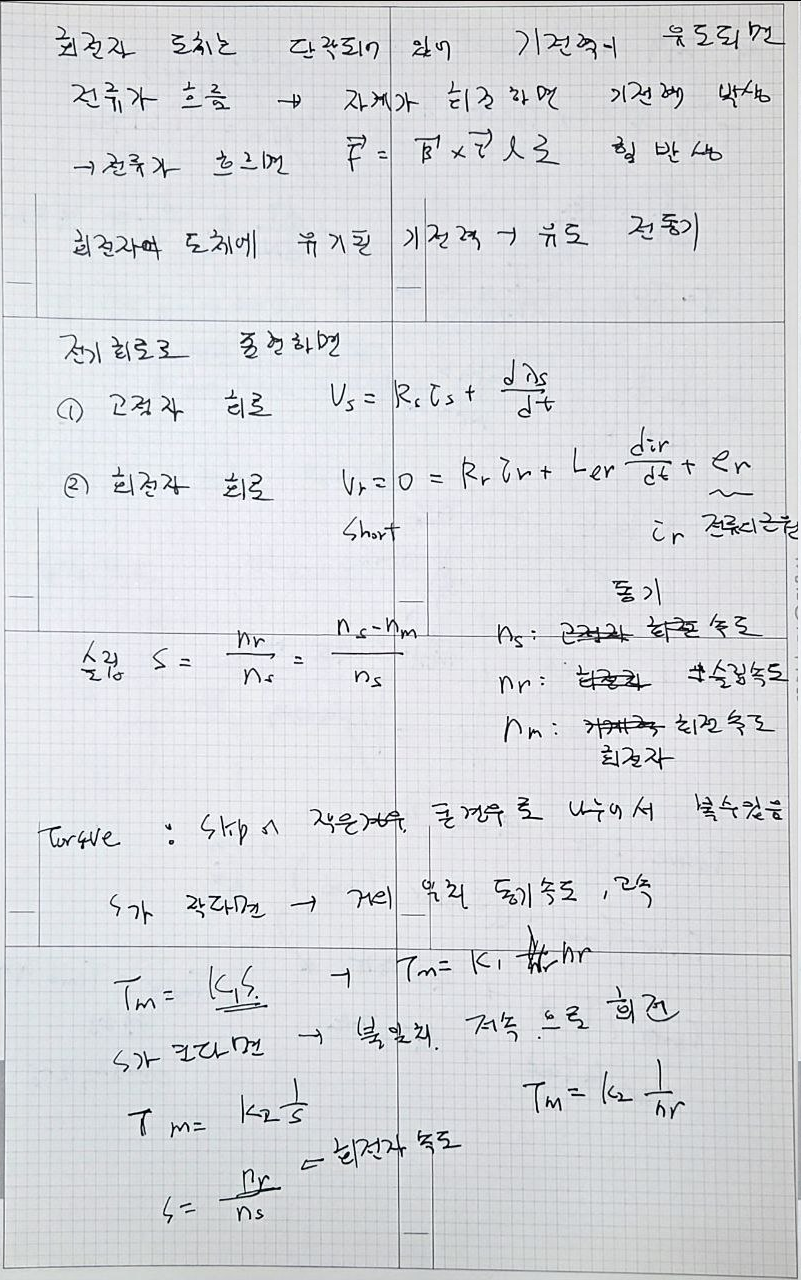
두 번째 필기는 회전자 도체가 고정자에 의해 만들어진 자기장을 상대적으로 지나갈 때 회전자에 기전력이 유도된다고 기록한다.
회전자에 전류가 흐르면 자기장과 전류의 상호작용으로 힘이 발생한다.
6. 전자기력
원본에는 회전자 도체에 작용하는 힘을 다음 Vector 관계로 적는다.
즉 자기장과 회전자 전류의 상호작용으로 전자기력이 발생하고, 이 힘이 회전자 Torque로 연결된다.
7. 고정자 전압방정식
유도전동기의 고정자 회로는 다음과 같이 기록되어 있다.
고정자 저항전압과 쇄교자속 변화에 의한 유도기전력을 포함한다.
8. 회전자 전압방정식
농형 회전자는 단락되어 있으므로 회전자 단자전압은 0으로 기록한다.
원본에서는 er를 회전자에 유도되는 기전력으로 표시한다.
9. 동기속도와 회전자속도
유도전동기에서는 고정자 회전자계의 속도와 실제 회전자 속도를 구분한다.
- ns : 동기속도
- nr : 회전자 실제속도
10. Slip
원본에서는 Slip을 동기속도와 회전자속도의 차이를 동기속도로 나눈 값으로 기록한다.
따라서
11. Slip이 필요한 이유
유도전동기는 회전자와 회전자계 사이에 상대속도가 있어야 회전자에 유도기전력이 발생한다.
따라서 정상적인 전동기 동작에서는 회전자속도가 동기속도보다 약간 낮은 영역에서 운전한다.
12. 작은 Slip 영역
두 번째와 세 번째 필기에서는 Slip이 작은 정상운전 영역에서 Torque가 Slip에 비례하는 형태로 기록한다.
즉 동기속도에 가까운 고속영역에서는 Slip이 증가하면 Torque도 증가한다.
13. 큰 Slip 영역
Slip이 큰 저속영역에서는 Torque가 Slip의 역수에 비례하는 형태로 기록한다.
14. Torque-Speed Curve
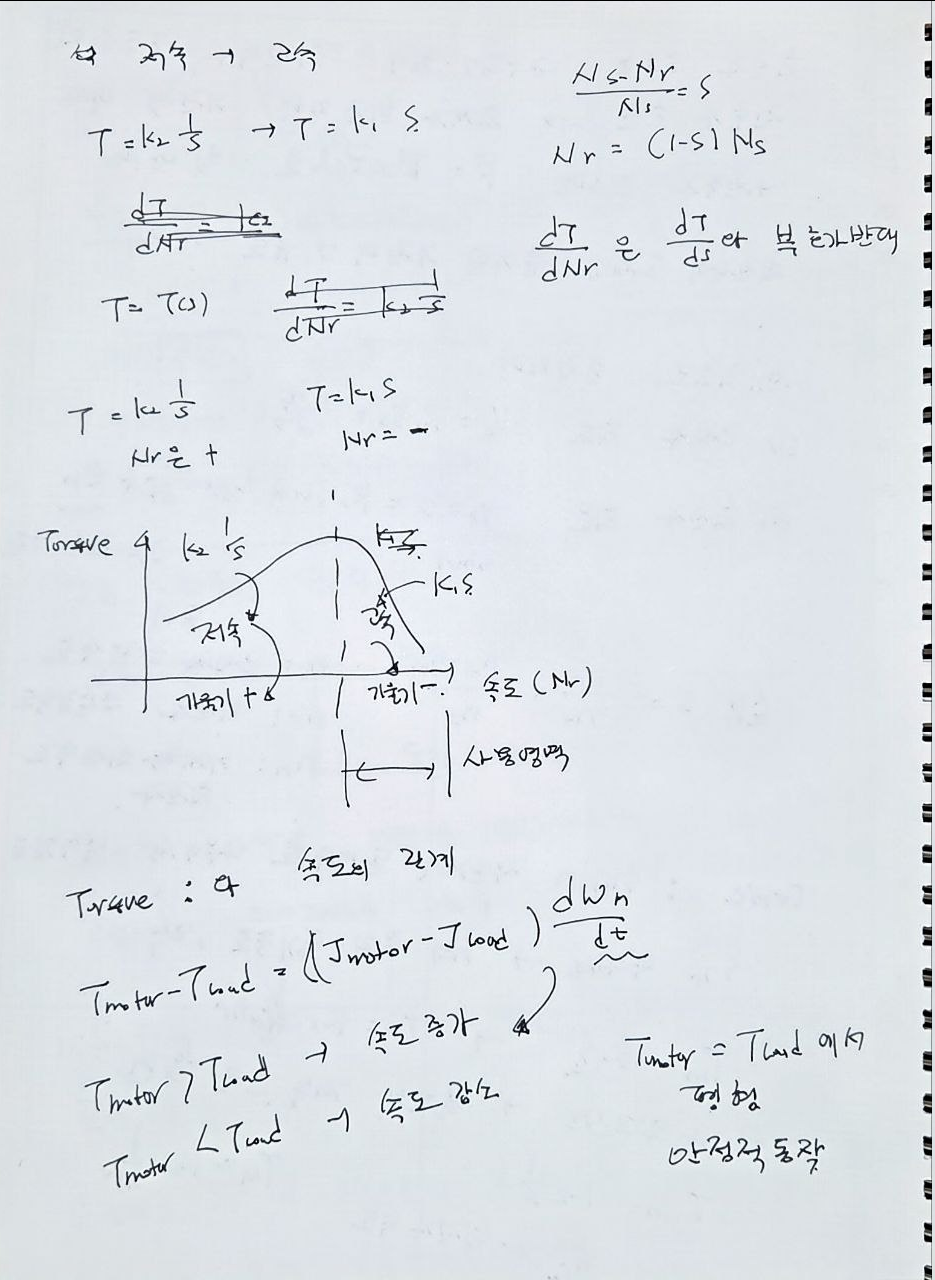
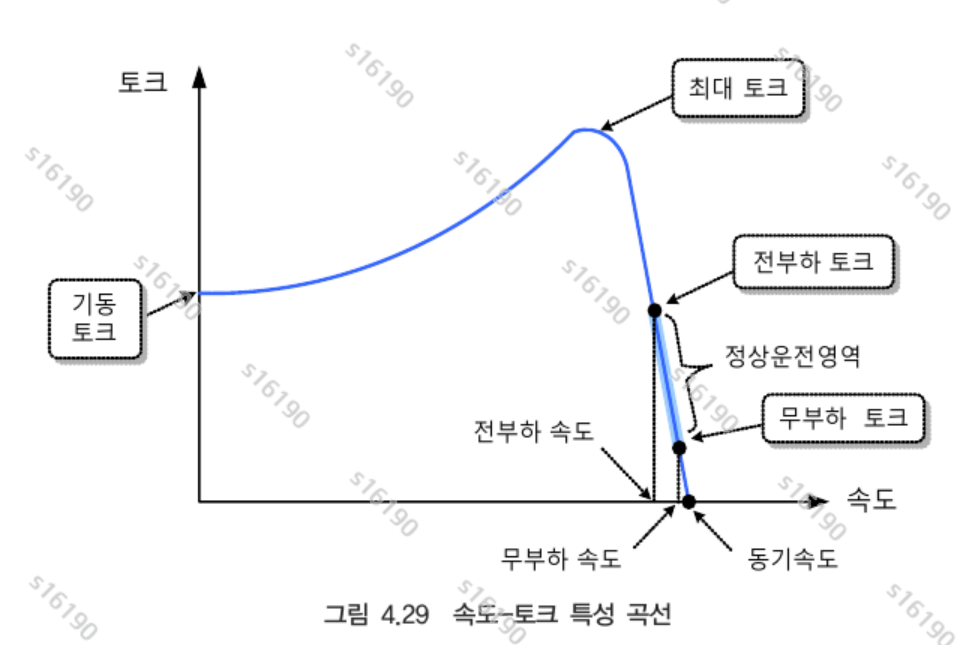
Torque-Speed 곡선은 저속영역에서 Torque가 증가하다가 최대 Torque에 도달한 뒤, 동기속도에 가까워질수록 Torque가 다시 감소하는 형태이다.
      Torque
        ↑
        │                 ● Tmax
        │              __/ \
        │           __/     \
        │        __/         \
        │______ /             \____
        └──────────────────────────→ Speed
                              ns
15. 기동 Torque
교재 그래프는 속도 0에서의 Torque를 기동 Torque로 표시한다.
즉 정지상태의 회전자는 Slip 1에서 기동한다.
16. 최대 Torque
Torque-Speed 곡선에는 한 지점에서 최대 Torque가 존재한다.
원본 그래프에서는 이 지점을 기준으로 저속측과 고속측의 특성이 달라지는 형태로 나타낸다.
17. 정상운전 영역
교재 그래프에서는 최대 Torque 이후, 동기속도에 가까운 구간을 정상운전영역으로 표시한다.
이 영역에서 부하가 증가하면 속도는 약간 감소하고 Slip이 증가하면서 Torque가 증가한다.
18. 무부하와 전부하
교재 속도-Torque 특성에는 무부하와 전부하 운전점이 표시되어 있다.
- 무부하 : 동기속도에 매우 가까운 속도
- 전부하 : 부하 증가로 속도가 약간 낮아진 상태
19. Torque-Speed 곡선의 기울기
세 번째 필기는 Slip과 속도의 관계
를 사용하여 Torque-Speed 곡선의 기울기를 해석한다.
따라서 Torque의 s에 대한 기울기와 속도에 대한 기울기는 부호가 반대가 된다.
20. 안정영역
작은 Slip 영역에서는
이므로 속도가 증가하면 Torque는 감소하는 음의 기울기 영역이 된다.
21. 불안정영역
큰 Slip 영역에서는
이므로 속도가 증가할 때 Torque도 증가하는 양의 기울기 영역이 된다.
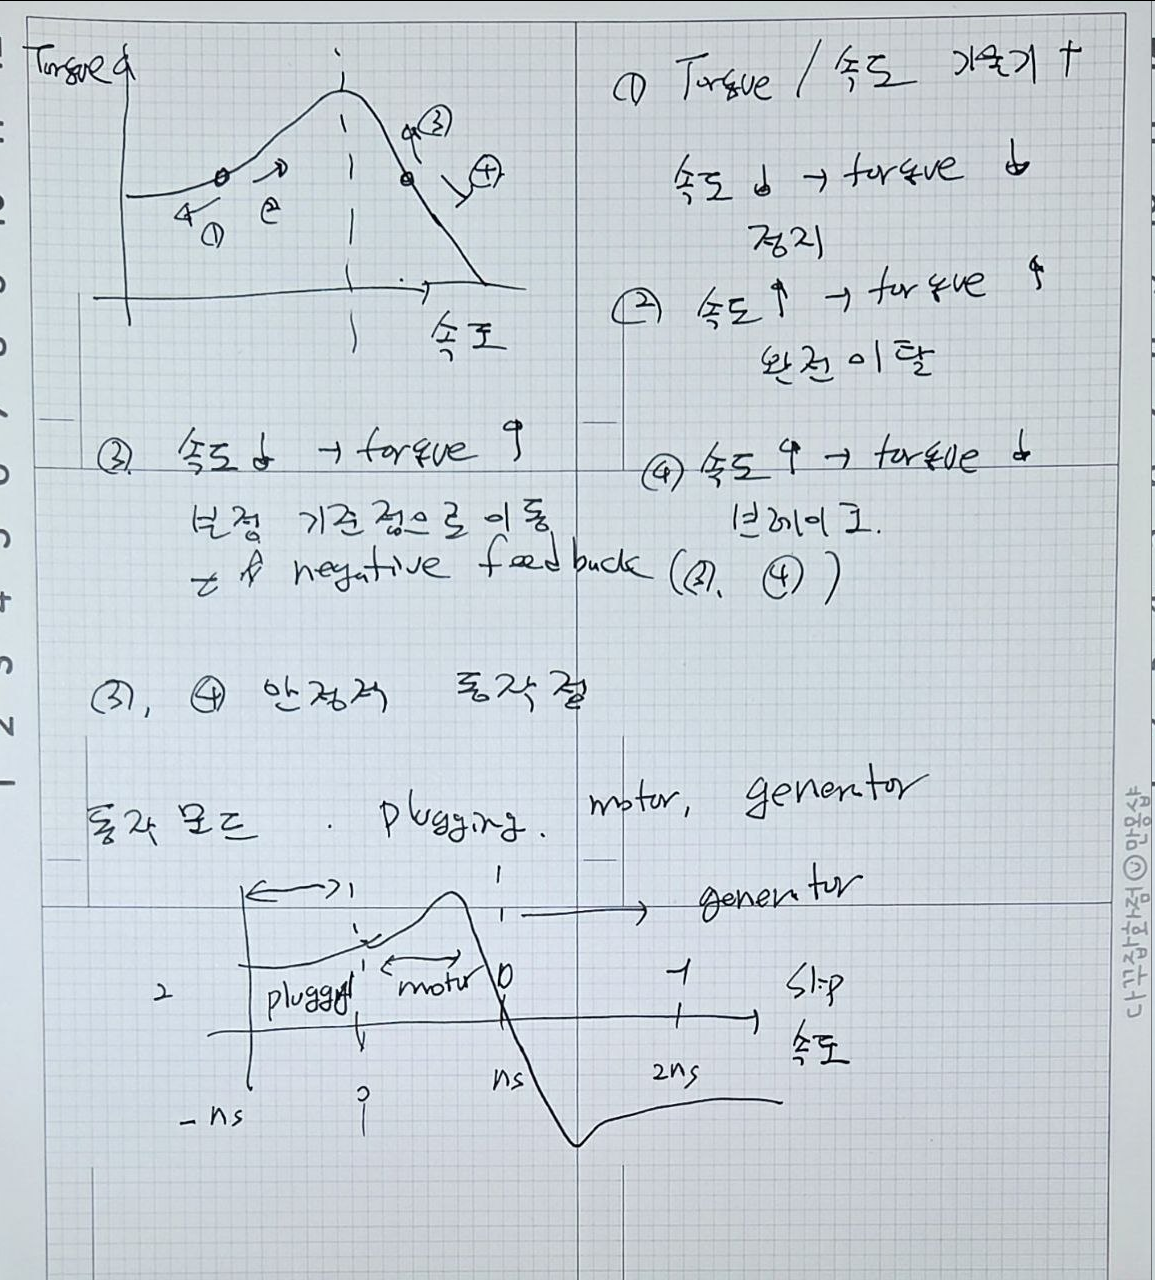
원본의 평형상태 그래프에서는 이러한 교점을 불안정한 운전점으로 표시한다.
22. Motor Torque와 Load Torque
세 번째 필기에서는 Motor Torque와 Load Torque의 차이가 회전자의 가속도를 결정한다고 기록한다.
따라서
23. 평형 운전점
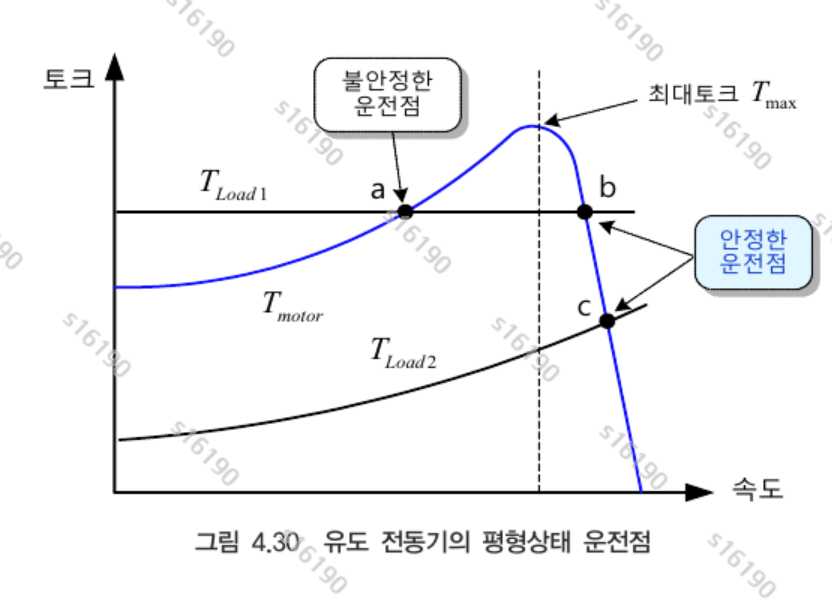
교재 그림은 Motor Torque 곡선과 Load Torque 곡선의 교점을 평형 운전점으로 나타낸다.
그러나 모든 교점이 안정한 것은 아니다.
24. 일정 Load Torque의 교점
수평의 Load Torque와 Motor Torque 곡선이 만나는 a와 b 두 운전점이 그려져 있다.
원본에서는 a를 불안정한 운전점, b를 안정한 운전점으로 표시한다.
25. 속도 의존 Load의 교점
속도에 따라 증가하는 Load Torque 곡선과 Motor Torque 곡선의 교점 c도 안정한 운전점으로 표시되어 있다.
26. Slip에 따른 동작 Mode
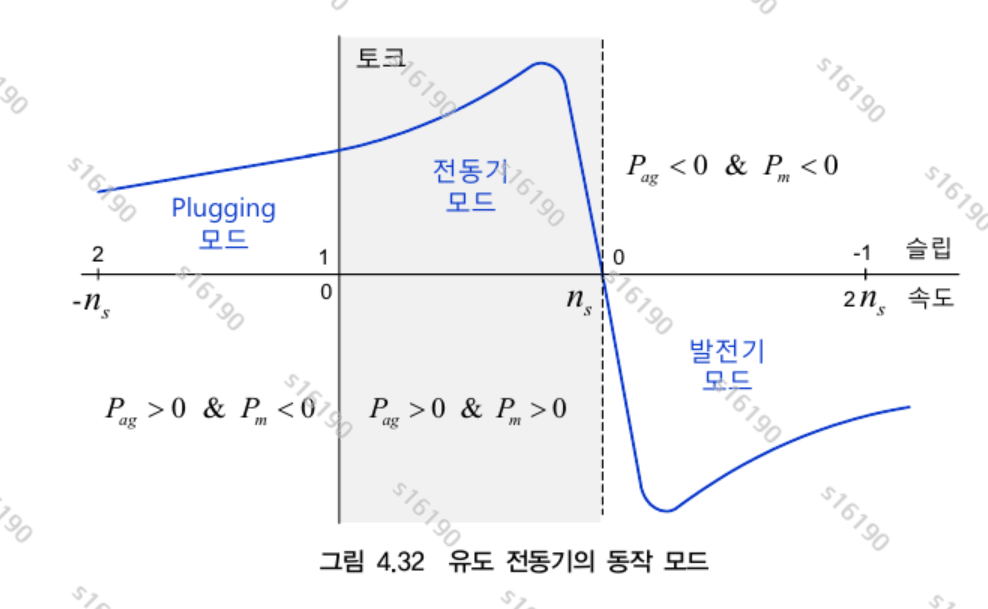
네 번째 필기와 교재 그림에서는 Slip의 범위에 따라 유도전동기의 동작을 세 영역으로 나눈다.
| Slip 범위 | 동작 Mode |
|---|---|
| 0 < s < 1 | Motor Mode |
| s < 0 | Generator Mode |
| s > 1 | Plugging Mode |
27. Motor Mode
회전자속도가 동기속도보다 낮고 같은 방향으로 회전하면
이 영역을 전동기 Mode로 표시한다.
28. Generator Mode
회전자속도가 동기속도보다 빨라지면
Slip은 음수가 된다.
원본은 이 구간을 발전기 Mode로 표시한다.
29. Plugging Mode
Plugging 영역은 회전자가 회전자계와 반대 방향으로 회전하여 상대속도가 매우 큰 영역으로 표시되어 있다.
원본 필기에서는 이 영역을 역방향 Torque에 의한 제동과 연결한다.
30. 전체 동작영역
      Torque
        ↑
        │ Plugging        Motor
        │    Mode          Mode
        │      \          /\
        │       \________/  \
        │                    \
      0 ├───────────────┬─────┬────────→ Speed
        │               │     │
        │               0     ns
        │                       \
        │                        \ Generator
        │                         \ Mode
        │
          s > 1        0
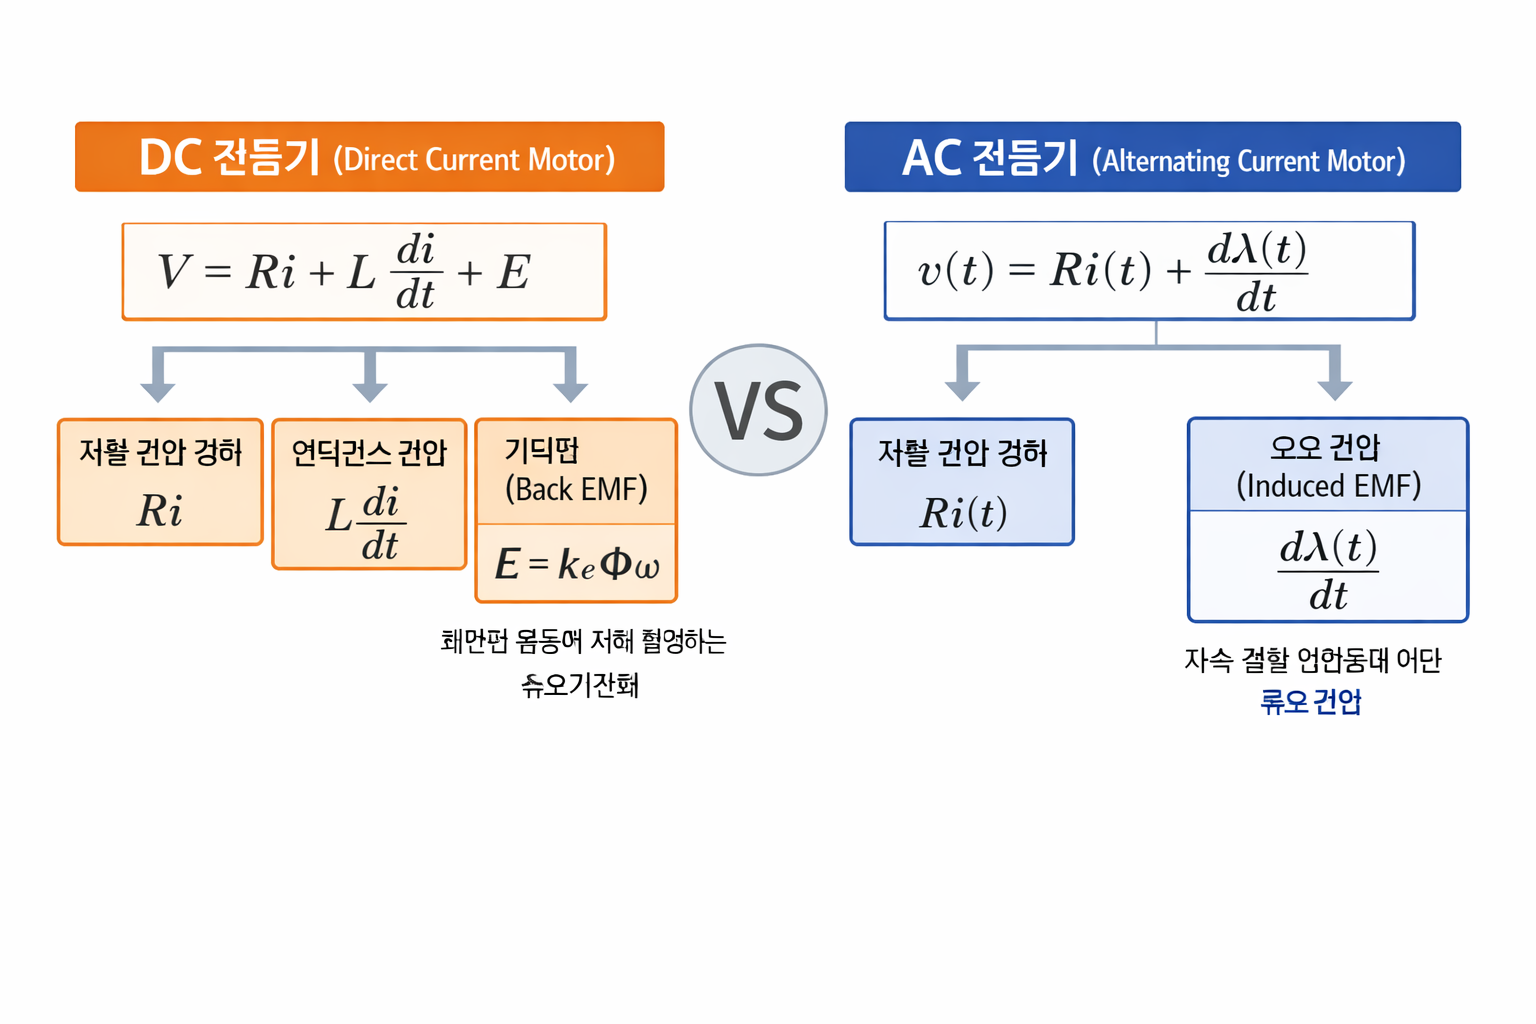
31. DC 전동기 전압식
마지막 비교 이미지는 DC 전동기의 전압방정식을 다음과 같이 정리한다.
여기서 역기전력은
로 별도 항으로 표현한다.
32. AC 전동기 전압식
같은 이미지는 AC 전동기의 전압식을
로 기록한다.
유도기전력은 별도의 E 항으로 두기보다 쇄교자속의 시간변화 dλ/dt 안에 포함하는 표현이다.
33. DC 전동기와 AC 전동기 비교
| 항목 | DC Motor | AC Motor |
|---|---|---|
| 전압식 | V = Ri + Ldi/dt + E | v(t) = Ri(t) + dλ(t)/dt |
| 기전력 | E = keΦω를 별도 항으로 표현 | dλ/dt에 포함 |
| 자속변화 | 회전자 운동과 연결 | 쇄교자속 자체의 시간변화로 표현 |
34. 전체 관계
                 3-Phase Stator Current
                          │
                          ▼
                Rotating Magnetic Field
                          │
                          ▼
                 Relative Rotor Motion
                          │
                          ▼
                  Rotor Induced EMF
                          │
                          ▼
                     Rotor Current
                          │
                          ▼
                 Electromagnetic Force
                          │
                          ▼
                        Torque
                          │
                          ▼
                  Rotor Speed nr
                          │
                          ▼
             s = (ns - nr) / ns
                          │
          ┌───────────────┼───────────────┐
          ▼               ▼               ▼
       s > 1           0 < s < 1         s < 0
     Plugging            Motor          Generator
          │               │               │
          └───────────────┴───────────────┘
                          │
                          ▼
                 Torque-Speed Curve
                          │
                          ▼
          Tmotor - Tload = J dω/dt
                          │
                          ▼
                  Operating Point
35. 이미지 핵심 정리
| 항목 | 이미지 내용 |
|---|---|
| AC Motor | Induction Motor / Synchronous Motor |
| Stator | 120° 3상 권선 → 회전자계 |
| Rotor | Squirrel-Cage / Wound Rotor |
| 유도 원리 | 상대운동 → 회전자 유도기전력 → 전류 → Torque |
| Stator Equation | Vs = RsIs + dλs/dt |
| Rotor Equation | Vr=0=RrIr+Lr dIr/dt+er |
| Slip | s=(ns-nr)/ns |
| Rotor Speed | nr=(1-s)ns |
| Small Slip | T ∝ s |
| Large Slip | T ∝ 1/s |
| 기동 | nr=0, s=1 |
| 정상운전 | 동기속도 부근, 음의 Torque-Speed 기울기 |
| 평형조건 | Tmotor=Tload |
| 동역학 | Tmotor-Tload=J dωm/dt |
| Motor Mode | 0<s<1 |
| Generator Mode | s<0 |
| Plugging Mode | s>1 |
| DC Motor Voltage | V=Ri+Ldi/dt+E |
| AC Motor Voltage | v(t)=Ri(t)+dλ(t)/dt |