자동제어시스템을 설계할 때 고려할 사항 5가지를 설명하시오
자동제어시스템을 설계할 때 고려해야 하는 주요 사항은 다음과 같습니다:
- 시스템 안정성: 제어 시스템의 기본적인 목표 중 하나로, 설계 시 항상 고려해야 합니다1.
- 성능 명세: 시스템의 응답 속도, 오버슈트, 안정성 등의 성능을 정확하게 명세해야 합니다1.
- 제어기의 한계: 각 제어기는 특정한 장점을 가지지만 동시에 한계도 존재합니다. 이를 파악하고 적절한 제어기를 선택해야 합니다1.
- 시스템 민감도: 외부 잡음 또는 변화에 대한 시스템의 민감도를 최소화하려는 노력이 필요합니다1.
- 비용과 복잡성: 성능을 향상시키기 위해 복잡한 시스템을 설계할 수 있지만, 이는 비용 증가와 유지 보수의 어려움을 초래할 수 있습니다1.
이러한 요소들은 시스템의 성능과 안정성을 보장하며, 사용자의 요구사항을 충족하는 데 중요한 역할을 합니다1.
“`html제어기 설계시 고려 사항
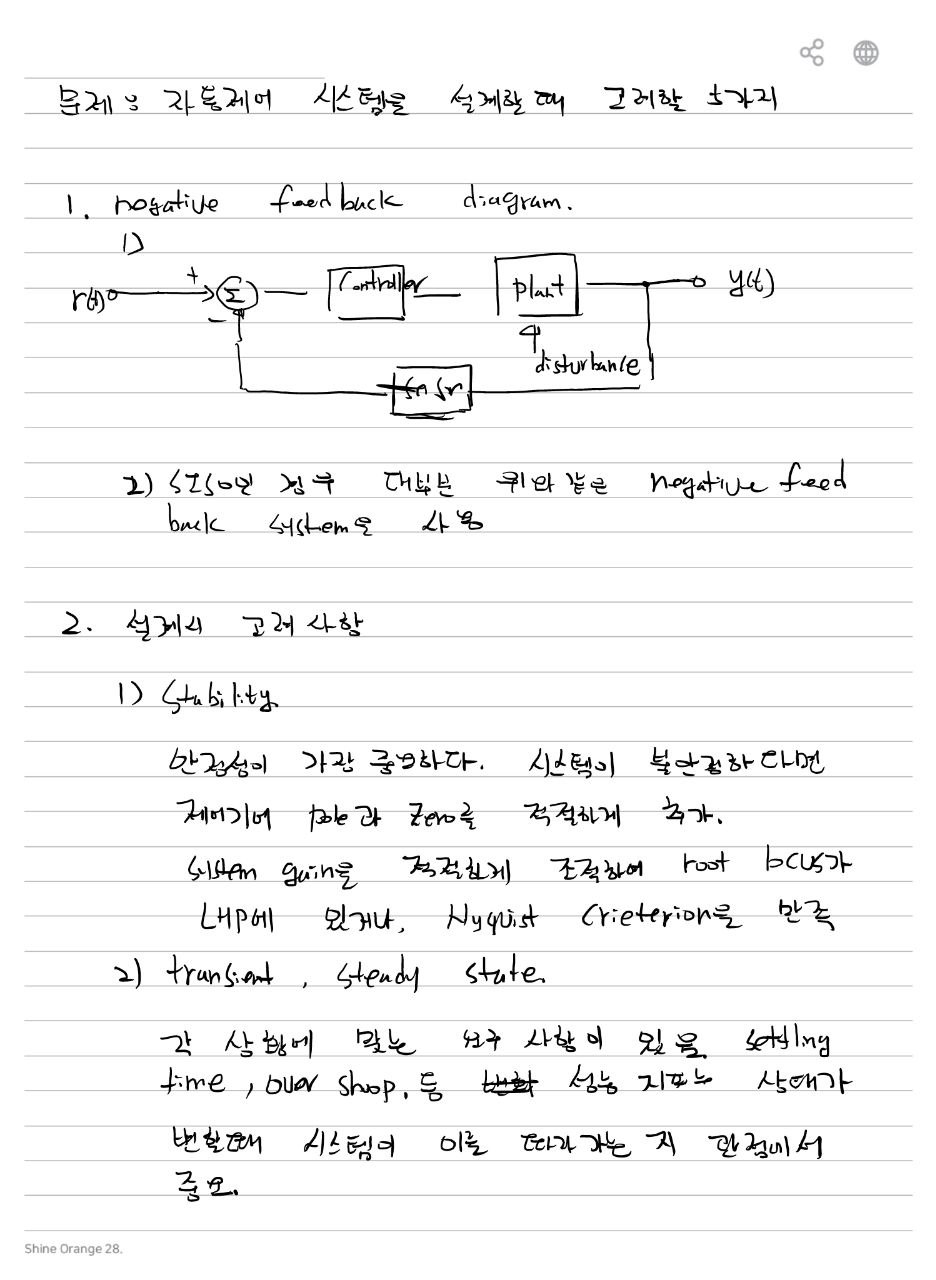
1. Negative Feedback System
필기에서는 제어시스템의 기본구조로 Negative Feedback System을 제시한다.
                         Disturbance
                              │
                              ▼
      r(t) ──► (+) Σ ──► [ Controller ] ──► [ Plant ] ──► y(t)
                ▲  -                                  │
                │                                     │
                └──────────── [ Sensor ] ◄────────────┘
기준값과 출력의 차이를 이용하여 제어입력을 결정한다.
2. Stability
제어기 설계에서 안정성이 가장 중요하다고 필기에 기록되어 있다.
시스템이 불안정하다면 Controller의 Pole과 Zero를 적절히 추가하거나 System Gain을 조절한다.
안정성 판단 방법으로 다음 두 가지가 기록되어 있다.
- Root Locus가 LHP에 위치
- Nyquist Criterion 만족
3. Transient Response
과도상태에서는 시스템의 응답속도와 응답형태를 고려한다.
필기에서는 다음 성능지표를 언급한다.
- Settling Time
- Overshoot
- 각 상황에 적합한 성능기준
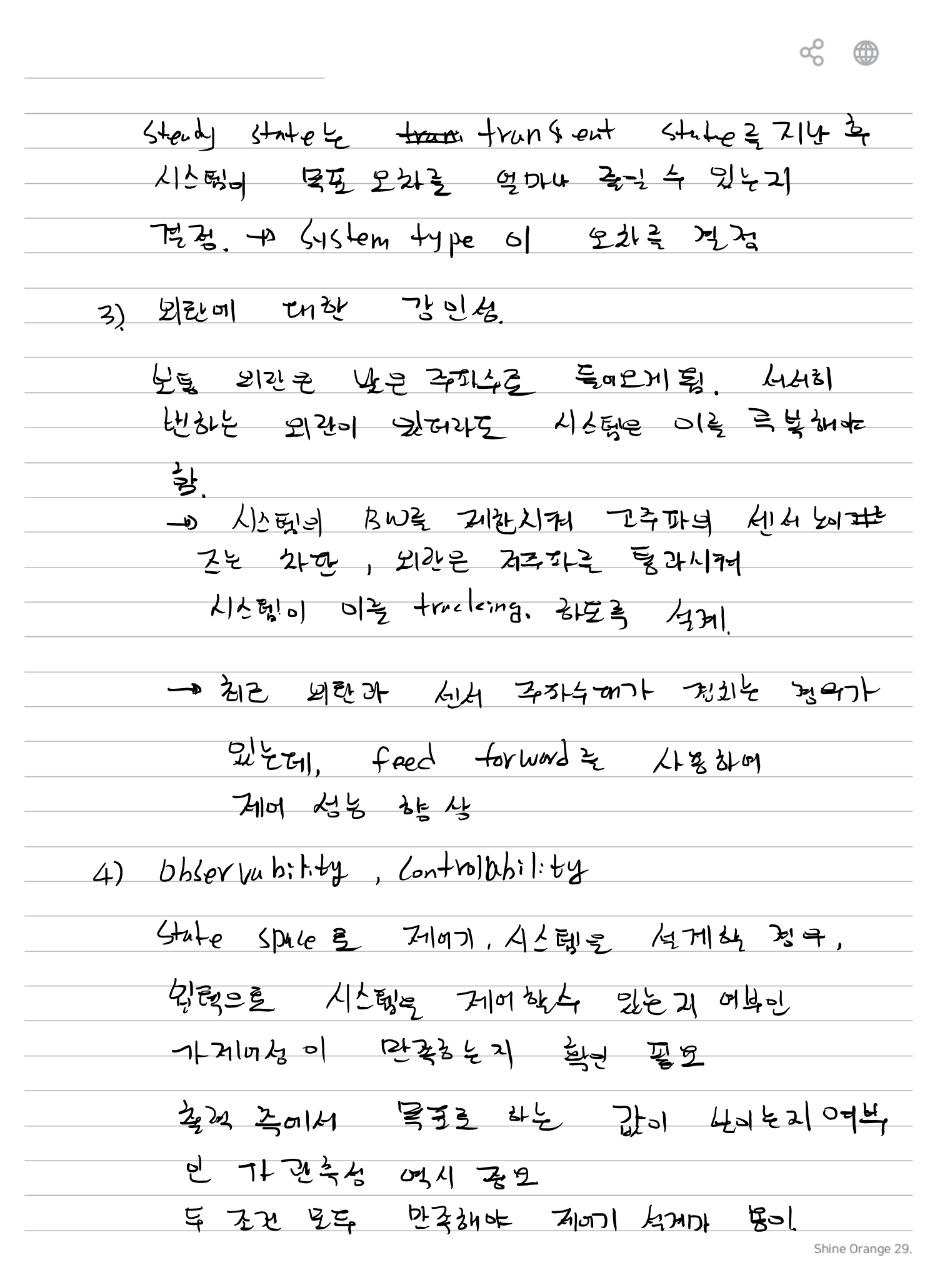
4. Steady-State Response
Steady State는 Transient State를 지난 후 시스템의 목표오차를 얼마나 줄일 수 있는지를 본다.
필기에서는 정상상태 오차가 System Type에 의해 결정된다고 기록한다.
5. 외란에 대한 강인성
필기에서는 외란이 비교적 낮은 주파수 영역으로 들어오는 경우를 설명한다.
서서히 변화하는 외란이 발생하더라도 시스템이 이를 빠르게 복원할 수 있어야 한다.
6. Bandwidth와 Noise
필기에서는 System Bandwidth를 고려하여 고주파 Sensor Noise의 영향을 줄이는 방향을 기록한다.
동시에 제어에 필요한 저주파 영역의 신호는 시스템이 적절하게 추종하도록 설계한다.
      Magnitude
          ↑
          │────────────
          │            \
          │             \
          │              \____
          └────────────────────────→ Frequency

            Control 영역      High-Frequency Noise
                                ↓
                              감쇠
7. Feedforward 적용
외란이나 측정 가능한 변수를 미리 알 수 있는 경우에는 Feedforward를 사용하여 제어성능을 높일 수 있다고 기록되어 있다.
      Disturbance
          │
          ├────────► [ Feedforward ]
          │                 │
          │                 ▼
          └──────────────► Control Input
8. Controllability
State Space를 이용하여 시스템을 설계하는 경우 Controllability를 확인해야 한다.
9. Observability
출력측에서 필요한 상태값을 확인할 수 있는지에 대한 Observability도 중요하다고 기록한다.
10. Controllability와 Observability
          Input u(t)
              │
              ▼
          ┌────────┐
          │ System │
          │ State x│
          └────────┘
              │
              ▼
          Output y(t)


      Controllability
      Input → State 제어 가능 여부

      Observability
      Output → State 확인 가능 여부
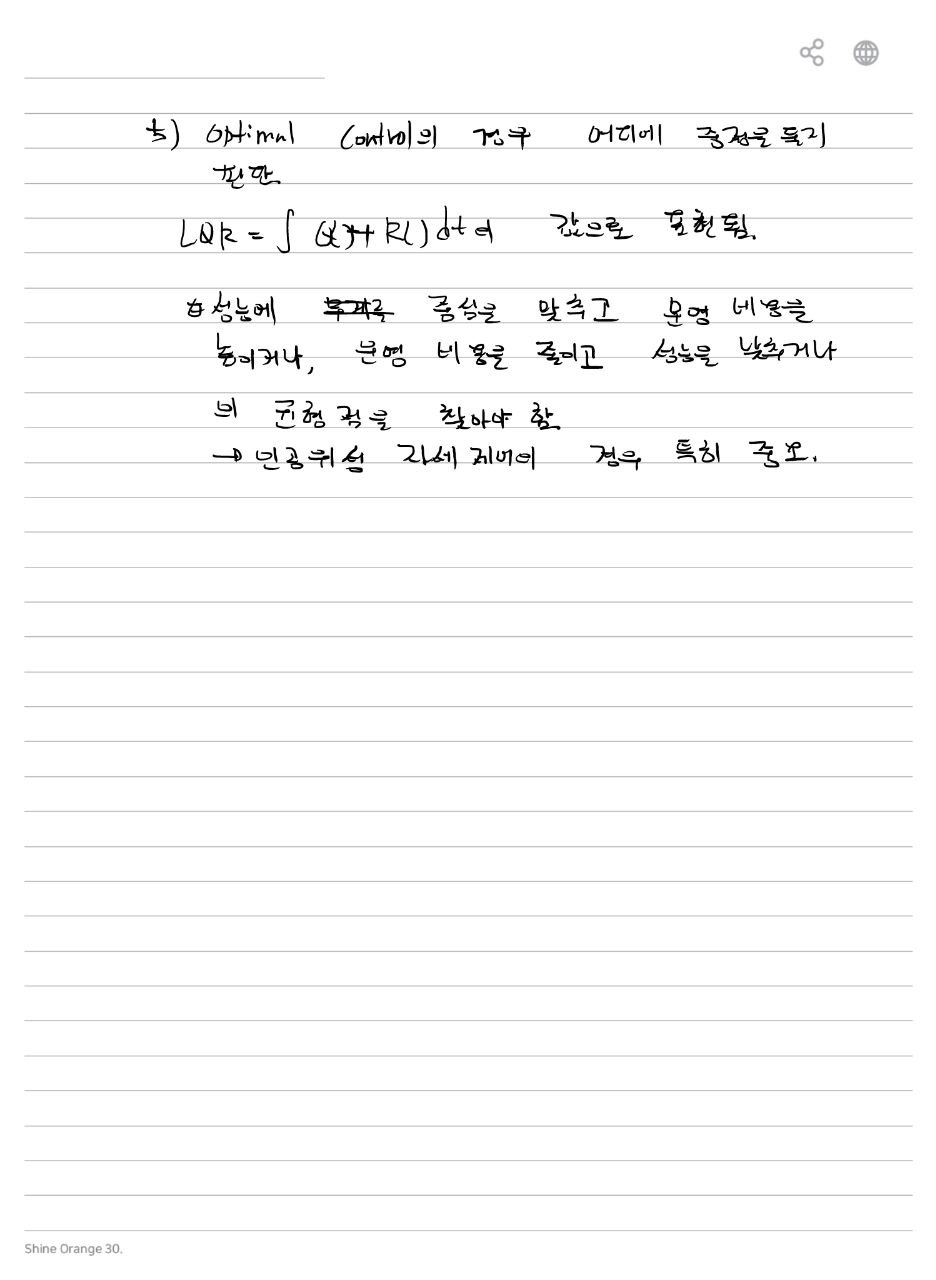
11. Optimal Control
Optimal Control에서는 무엇에 중점을 두고 제어할 것인지 판단해야 한다.
필기에서는 LQR을 예로 들어 상태의 성능과 제어입력 비용 사이의 균형을 고려한다.
12. 성능과 운영비용의 Trade-Off
필기에서는 제어성능과 비용 사이에 Trade-Off가 존재한다고 설명한다.
      성능 중시
          │
          ├── 빠른 응답
          ├── 높은 제어성능
          └── 운영비용 증가 가능

                  ↕ Trade-Off

      비용 중시
          │
          ├── 운영비용 감소
          └── 제어성능 저하 가능
13. Optimal Control 적용 예
필기에서는 이러한 균형점이 중요한 사례로 인공위성 자세제어를 기록한다.
14. 제어기 설계 고려사항 정리
| No. | 고려사항 | 필기 핵심 |
|---|---|---|
| 1 | Stability | Pole/Zero·Gain 조정, Root Locus LHP, Nyquist Criterion |
| 2 | Transient / Steady State | Settling Time, Overshoot, 정상상태 오차 |
| 3 | Robustness | 외란 억제, Bandwidth, Sensor Noise, Feedforward |
| 4 | Observability / Controllability | State-Space 제어 가능성과 상태 관측 가능성 |
| 5 | Optimal Control | 제어성능과 운영비용의 Trade-Off |
15. 이미지 전체 흐름
      Negative Feedback
             │
             ▼
         Stability
             │
             ▼
      Transient Response
      Steady-State Error
             │
             ▼
      Disturbance / Noise
         Robustness
             │
             ▼
      Controllability
      Observability
             │
             ▼
       Optimal Control
             │
             ▼
      Performance ↔ Cost