진상 보상법과 지상 보상법을 비교하여 설명하시오.
Lead · Lag Compensator
1. Lead · Lag Compensator
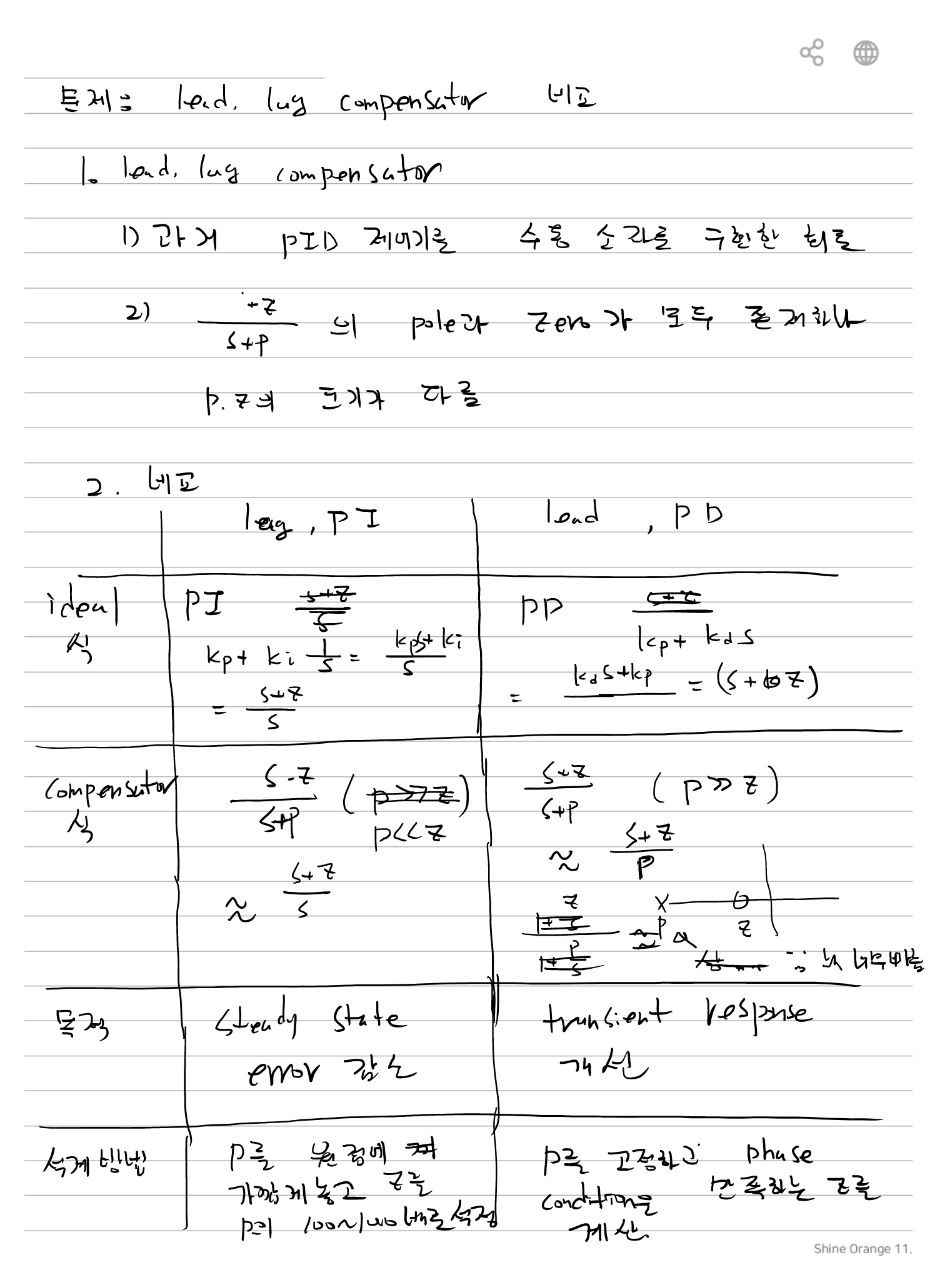
필기에서는 Lead와 Lag 보상기를 다음 형태의 전달함수로 나타낸다.
Pole과 Zero가 모두 존재하며, p와 z의 상대적인 위치에 따라 Lead 또는 Lag 보상기가 된다.
2. Lag Compensator
      s-plane

      ────────×────────────○────────────►
             -z           -p?
3. Lag Compensator와 PI 제어기
필기에서는 Lag Compensator를 PI 제어기와 대응하여 설명한다.
이상적인 PI 제어기는 원점에 Pole을 갖는 형태로 정리되어 있다.
4. Lag Compensator의 목적
필기에서 Lag Compensator의 주요 목적은 Steady-State Error 감소이다.
두 번째 필기에는 PI 제어기와 연결하여 정상상태 오차를 줄이는 방향으로 정리되어 있다.
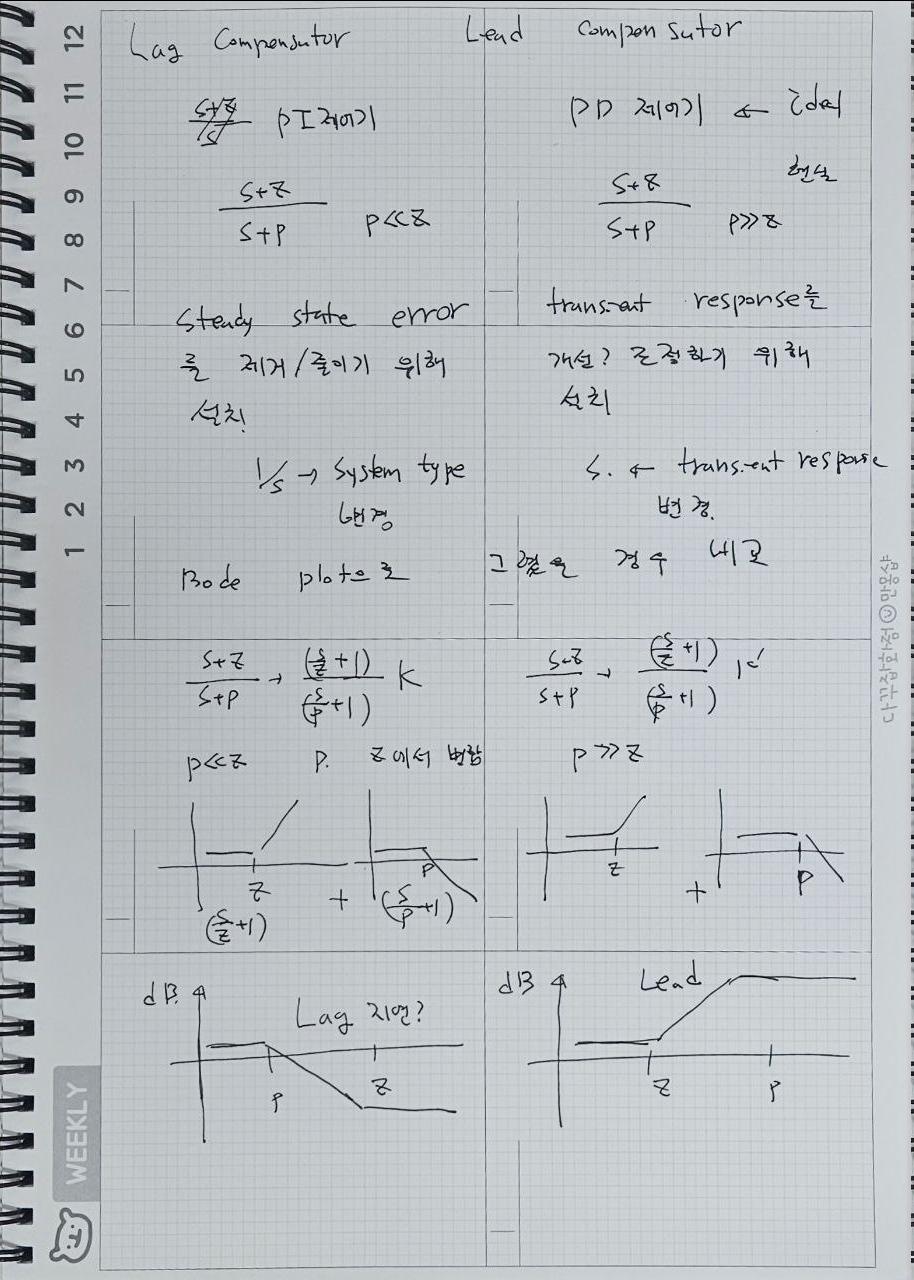
5. System Type과 정상상태 오차
필기에서는 PI의 적분기
1/s를 이용하면
System Type이 변한다고 기록한다.
6. Lag Compensator의 Pole · Zero 위치
Lag Compensator에서는 Pole이 Zero보다 원점에 가깝도록 배치하는 형태가 필기에 그려져 있다.
      Real Axis

      ◄──────────────────────────────────────►

             Zero            Pole       Origin
              ○---------------×-----------0
             -z              -p

            |p| < |z|
7. Lag Compensator의 Bode Plot
필기에서는 Lag Compensator의 전달함수를 Bode Plot을 그리기 쉬운 형태로 바꿔 표현한다.
p가 z보다 작은 경우, Pole의 영향이 먼저 나타나고 이후 Zero의 영향이 나타난다.
      Magnitude [dB]
          ↑
          │─────────
          │         \
          │          \
          │           \────────
          │
          └─────p────────z────────► ω

                 Lag
8. Lead Compensator
Lead Compensator에서는 Zero가 Pole보다 원점에 가까운 형태로 그려져 있다.
      Real Axis

      ◄──────────────────────────────────────►

             Pole            Zero       Origin
              ×---------------○-----------0
             -p              -z

            |p| > |z|
9. Lead Compensator와 PD 제어기
필기에서는 Lead Compensator를 PD 제어기와 대응하여 설명한다.
이상적인 PD는 Zero를 추가하는 형태이며, 실제 Lead Compensator에서는 Pole을 함께 추가하는 형태로 필기에 나타나 있다.
10. Lead Compensator의 목적
필기에서는 Lead Compensator의 목적을 Transient Response 개선으로 기록한다.
11. Lead Compensator의 Bode Plot
Lead Compensator는 Zero가 먼저 나타나고 Pole이 뒤에 위치한다.
      Magnitude [dB]
          ↑
          │              ─────────
          │             /
          │            /
          │───────────
          │
          └─────z────────p────────► ω

                Lead
필기에서는 Zero 이후 Magnitude가 증가하고, Pole 이후 다시 일정한 기울기로 돌아가는 형태를 그린다.
12. Lag와 Lead 비교
| 항목 | Lag Compensator | Lead Compensator |
|---|---|---|
| 전달함수 | (s+z)/(s+p) | (s+z)/(s+p) |
| Pole · Zero 관계 | p << z | p >> z |
| 원점에 가까운 요소 | Pole | Zero |
| 대응 제어기 | PI | PD |
| 주요 목적 | Steady-State Error 감소 | Transient Response 개선 |
| Bode 특성 | Magnitude 감소 후 평탄 | Magnitude 증가 후 평탄 |
13. PI · Lag 관계
      Ideal PI

        Kp + Ki/s
             │
             ▼
         Zero + Pole at Origin
             │
             ▼
      Steady-State Error 개선


      Practical Lag

        (s + z)/(s + p)
             │
             ▼
       Pole을 원점 근처에 배치
             │
             ▼
      Steady-State 성능 개선
14. PD · Lead 관계
      Ideal PD

        Kp + Kd s
             │
             ▼
            Zero
             │
             ▼
      Transient Response 개선


      Practical Lead

        (s + z)/(s + p)
             │
             ▼
       Zero가 Pole보다 원점에 가까움
             │
             ▼
      Transient Response 개선
15. 이미지 전체 흐름
                Compensator
                     │
          ┌──────────┴──────────┐
          │                     │
          ▼                     ▼
         Lag                   Lead
          │                     │
        p << z                p >> z
          │                     │
          ▼                     ▼
          PI                    PD
          │                     │
          ▼                     ▼
      Steady-State          Transient
      Error 감소            Response 개선
          │                     │
          ▼                     ▼
       저주파 성능           응답속도 /
         개선               과도특성 개선