Controllability · Observability · Rank
1. 문제
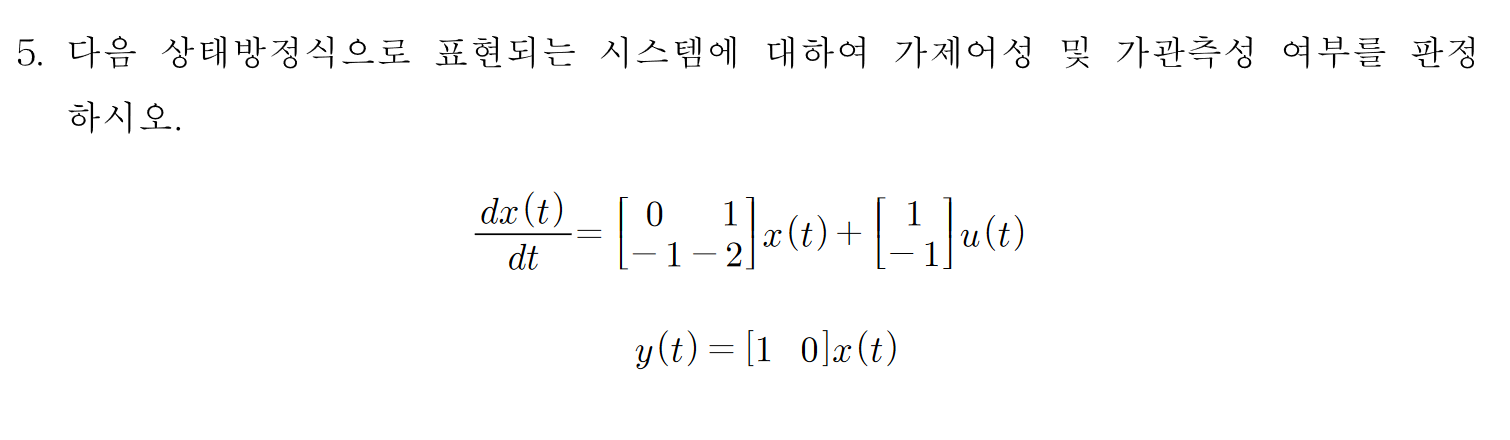
다음 상태방정식으로 표현되는 시스템에 대하여 가제어성 및 가관측성 여부를 판정한다.
따라서
2. Linear Independence
NeoStudio에서는 먼저 Rank 판정을 위해 Linear Independence 개념을 확인한다.
이 식을 만족시키는 계수가 α = 0, β = 0뿐이면 두 벡터는 Linearly Independent이다.
3. Linear Independent 예
필기에서는 다음 두 벡터를 예로 사용한다.
이 경우 α = 0, β = 0만 가능하므로 두 벡터는 Linearly Independent이다.
4. Linear Dependent 예
다음 두 벡터는 서로 반대방향의 동일한 벡터이다.
필기에서는 α = 1, β = 1과 같이 0이 아닌 해가 존재한다고 기록한다.
5. Rank
NeoStudio에서는 Rank를 서로 독립적인 벡터의 개수와 연결하여 판단한다.
      Independent Vector 수
              │
              ▼
             Rank
2차 시스템에서 Rank가 2이면 Full Rank로 판단하는 흐름이다.
6. Controllability Matrix
2차 시스템의 Controllability Matrix를 다음과 같이 구성한다.
주어진 B는
7. AB 계산
8. Controllability Matrix 계산
따라서
두 번째 열은 첫 번째 열의 -1배이다.
9. Determinant와 Rank
NeoStudio에서는 determinant도 계산한다.
따라서 이 행렬은 Singular이고, 두 열이 독립적이지 않다.
10. Controllability 판정
시스템 차수는 2인데 Controllability Matrix의 Rank는 1이다.
11. Observability Matrix
2차 시스템의 Observability Matrix는 다음과 같이 구성한다.
주어진 출력행렬은
12. CA 계산
13. Observability Matrix 계산
두 행 또는 두 열이 서로 독립이므로 Rank는 2이다.
14. Observability 판정
시스템 차수와 Observability Matrix의 Rank가 같다.
15. Controllability · Observability 비교
| 항목 | Matrix | Rank | 판정 |
|---|---|---|---|
| Controllability | [ 1 -1 ; -1 1 ] | 1 | Uncontrollable |
| Observability | [ 1 0 ; 0 1 ] | 2 | Observable |
16. Rank 판정 흐름
      State Space
          │
          ├─────────────────────┐
          │                     │
          ▼                     ▼
     Controllability       Observability
          │                     │
          ▼                     ▼
       [B  AB]                [C ; CA]
          │                     │
          ▼                     ▼
      Rank = 1              Rank = 2
          │                     │
          ▼                     ▼
    Not Full Rank          Full Rank
          │                     │
          ▼                     ▼
    Uncontrollable          Observable
17. NeoStudio PDF 핵심 정리
| 항목 | 원본 내용 |
|---|---|
| Linear Independence | 0이 아닌 선형결합 계수가 존재하지 않음 |
| Rank | 독립적인 벡터 개수와 연결 |
| A | [0 1; -1 -2] |
| B | [1; -1] |
| C | [1 0] |
| Controllability Matrix | [B AB] = [1 -1; -1 1] |
| Controllability Rank | 1 → Uncontrollable |
| Observability Matrix | [C; CA] = [1 0; 0 1] |
| Observability Rank | 2 → Observable |