Full-State Feedback Controller
1. 문제
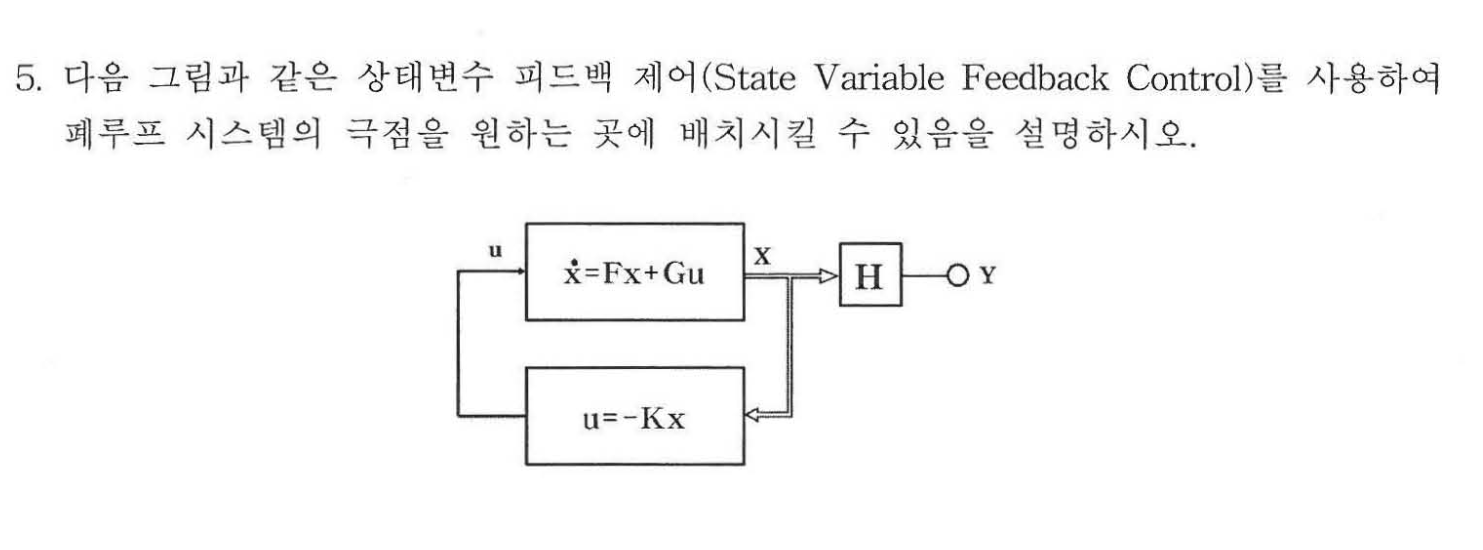
상태변수 피드백 제어 (State Variable Feedback Control)를 사용하여 폐루프 시스템의 극점을 원하는 위치에 배치할 수 있음을 설명한다.
                ┌─────────────────┐
          u ───►│  ẋ = Fx + Gu   │────► x ───► [ H ] ───► y
                └─────────────────┘
                     ▲
                     │
                     │
                ┌─────────┐
                │ u = -Kx │
                └─────────┘
2. 상태방정식
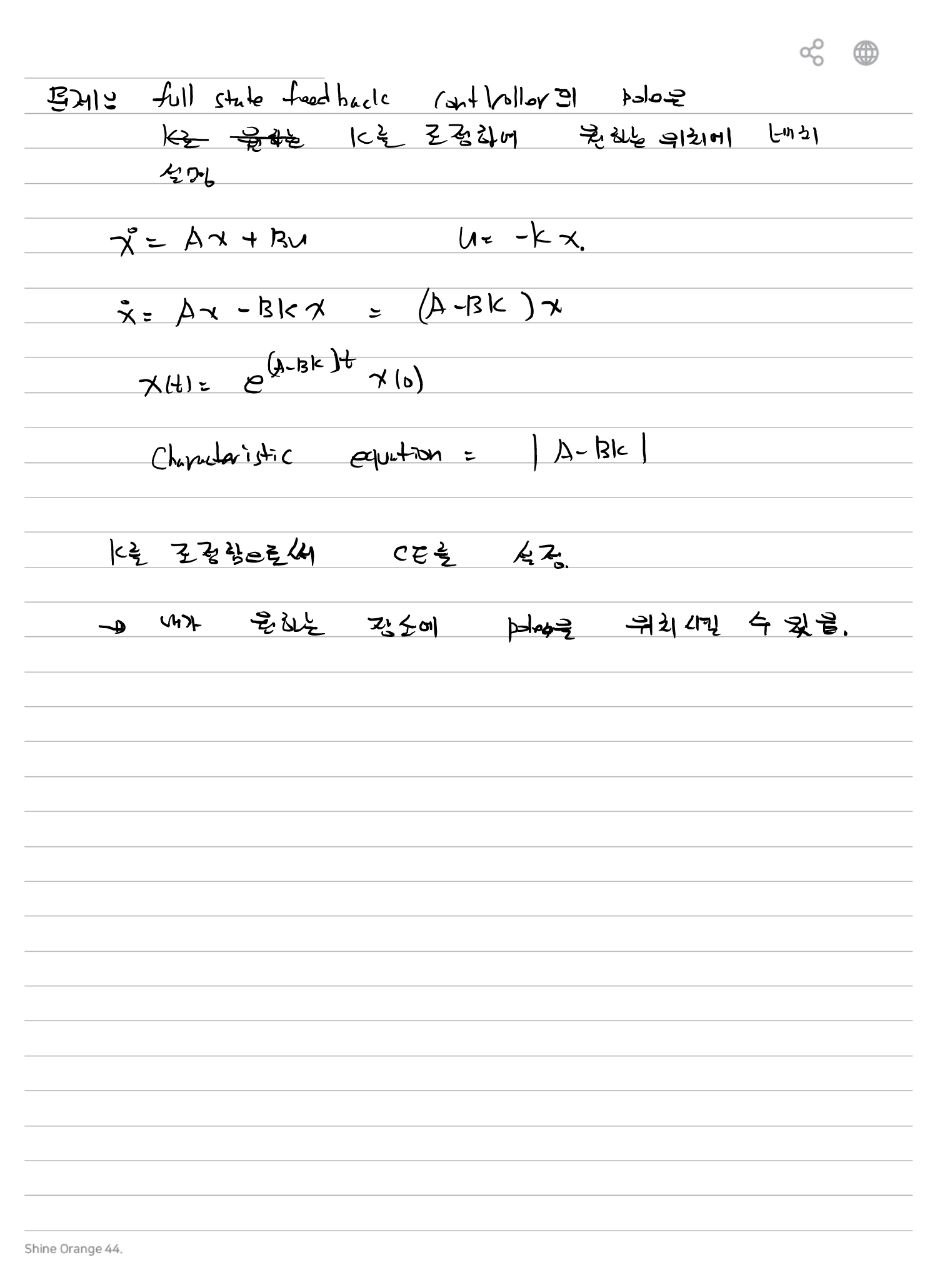
손글씨 풀이에서는 상태방정식을 다음과 같이 둔다.
3. Full-State Feedback
모든 상태변수를 피드백하여 제어입력을 다음과 같이 구성한다.
4. 폐루프 상태방정식
상태방정식에 u = -Kx를 대입한다.
5. 폐루프 응답
손글씨 풀이에서는 폐루프 상태응답을 다음과 같이 적는다.
따라서 시스템의 동특성은 A – BK의 고유값에 의해 결정된다.
6. Characteristic Equation
폐루프 시스템의 특성방정식은 A – BK로 결정된다.
원본 손글씨에서는 이를 간략히 다음 의미로 기록한다.
7. Pole Placement
Feedback Gain K를 조정하면 A – BK의 특성방정식 계수가 바뀐다.
8. Full-State Feedback의 핵심 관계
      Open-Loop System

          ẋ = Ax + Bu
               │
               ▼

      State Feedback

          u = -Kx
               │
               ▼

      Closed-Loop System

          ẋ = (A-BK)x
               │
               ▼

      Characteristic Equation
               │
               ▼

      Closed-Loop Pole
               │
               ▼

      K 조정으로 Pole Placement
9. 상태 Feedback Gain K
K는 상태변수에 적용되는 Feedback Gain이다.
각 상태값에 대한 피드백 크기를 K가 결정한다.
10. Pole 위치의 의미
손글씨 결론은 K를 조정하여 내가 원하는 장소에 Pole을 위치시킬 수 있다는 것이다.
11. 원본 문제 표기와 풀이 표기
기출문제 그림에서는 상태방정식을
로 표기하고, 손글씨 풀이에서는
로 표기한다.
12. Full-State Feedback과 출력
문제 그림에서는 상태 x가 출력행렬 H를 거쳐 출력 y가 되는 구조로 표시한다.
      State x
         │
         ▼
       [ H ]
         │
         ▼
         y
13. 전체 정리
| 항목 | 이미지 내용 |
|---|---|
| State Equation | ẋ = Ax + Bu |
| Feedback Law | u = -Kx |
| Closed-Loop Equation | ẋ = (A-BK)x |
| State Response | x(t) = e(A-BK)tx(0) |
| Characteristic Matrix | A-BK |
| 설계변수 | K |
| 목적 | 폐루프 Pole을 원하는 위치에 배치 |
14. 이미지 OCR 전체 흐름
      ẋ = Ax + Bu
            │
            ▼
         u = -Kx
            │
            ▼
      ẋ = (A-BK)x
            │
            ▼
      x(t)=e^[(A-BK)t]x(0)
            │
            ▼
      Characteristic Equation
            │
            ▼
          Pole 위치
            │
            ▼
         K 조정
            │
            ▼
      Desired Pole Placement