state state 해석시 기본식 정리. 여기에서 시작하여 controlibility,observability 유도 필요
106회 기출문제
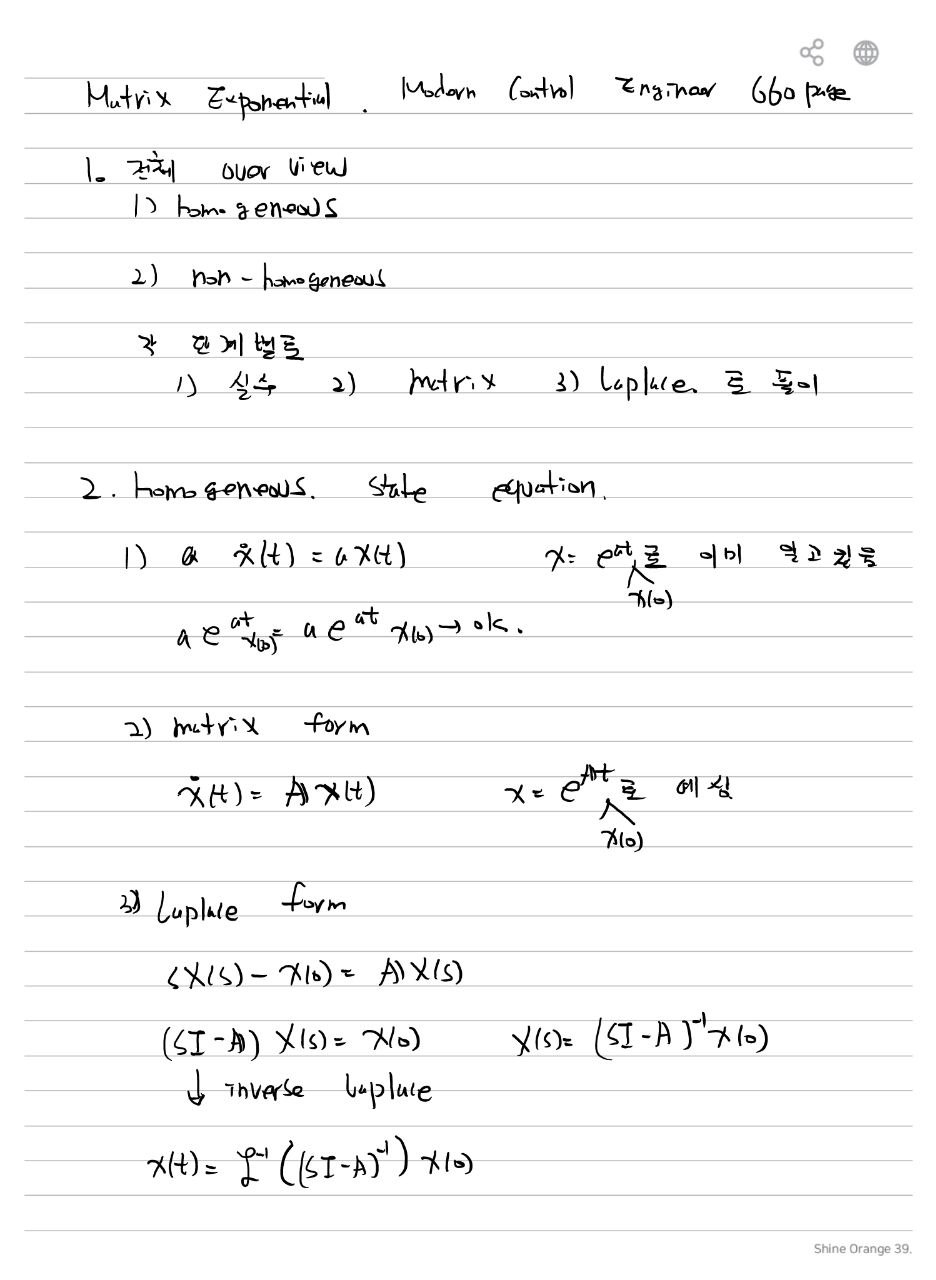
Matrix Exponential
1. 전체 구성
필기에서는 State Equation을 Homogeneous와 Non-homogeneous 형태로 나누고, 각각 Scalar, Matrix, Laplace 방법으로 해를 구한다.
      State Equation
           │
           ├── Homogeneous
           │     ├── Scalar
           │     ├── Matrix
           │     └── Laplace
           │
           └── Non-homogeneous
                 ├── Matrix
                 └── Laplace
2. Homogeneous Scalar Equation
Scalar 상태방정식의 해는 다음과 같이 기록되어 있다.
3. Homogeneous Matrix Equation
Matrix 형태의 해는 다음과 같이 기록한다.
4. Laplace Transform에 의한 해
Laplace Transform을 적용하면
다시 Inverse Laplace Transform을 적용하면
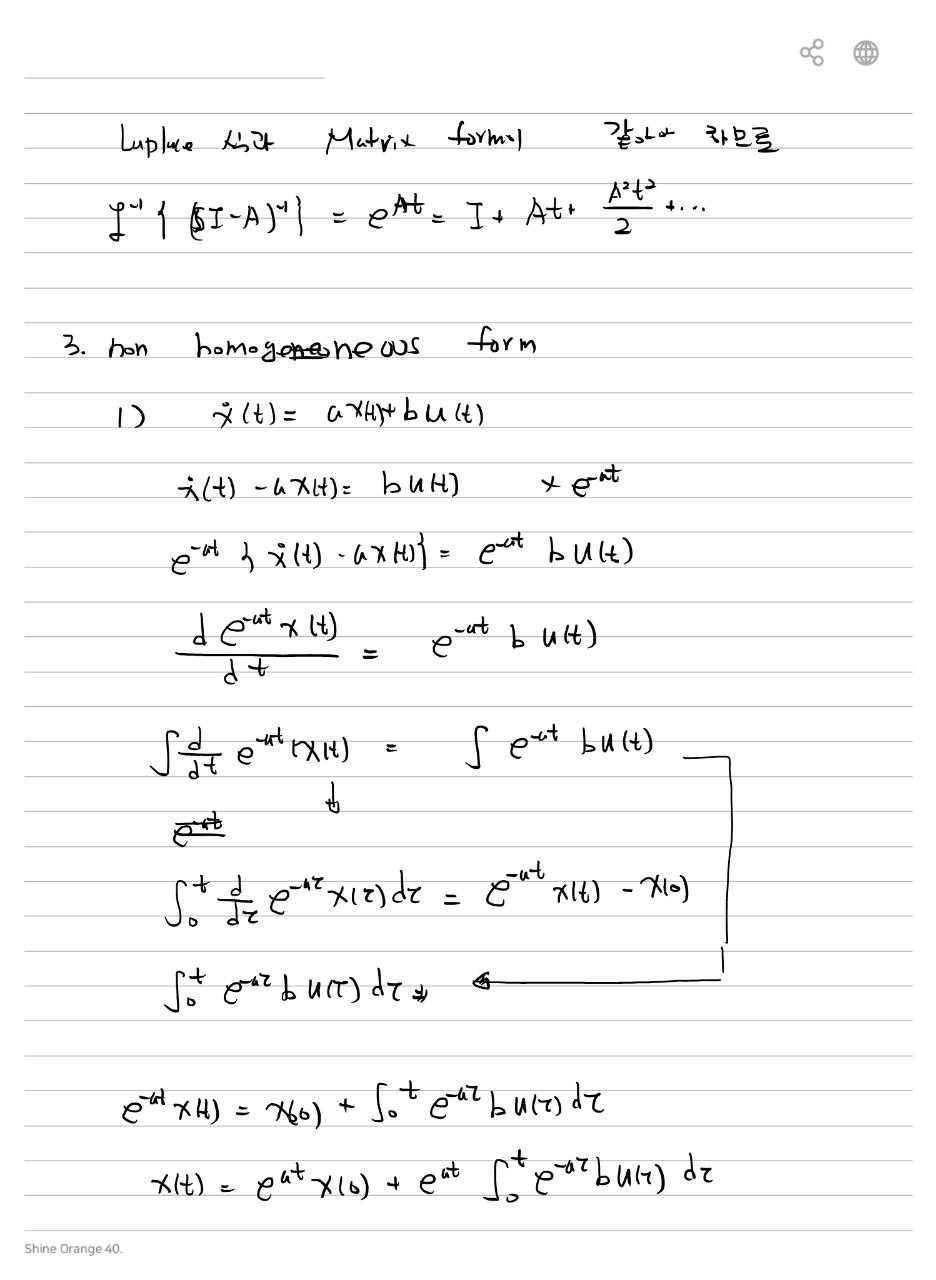
5. Matrix Exponential과 Laplace 관계
필기에서는 다음 두 표현이 동일한 결과를 갖는다고 정리한다.
6. Matrix Exponential 급수
      e^(At)
        =
      I
      + At
      + A²t²/2!
      + A³t³/3!
      + ...
7. Non-homogeneous State Equation
입력 u(t)가 포함된 Non-homogeneous 상태방정식이다.
8. 적분인자를 이용한 유도
식을 다음과 같이 정리한다.
양변에 e-At를 곱한다.
좌변은 다음 미분형태로 쓸 수 있다.
9. 적분
0부터 t까지 적분하면
따라서
10. Non-homogeneous State Solution
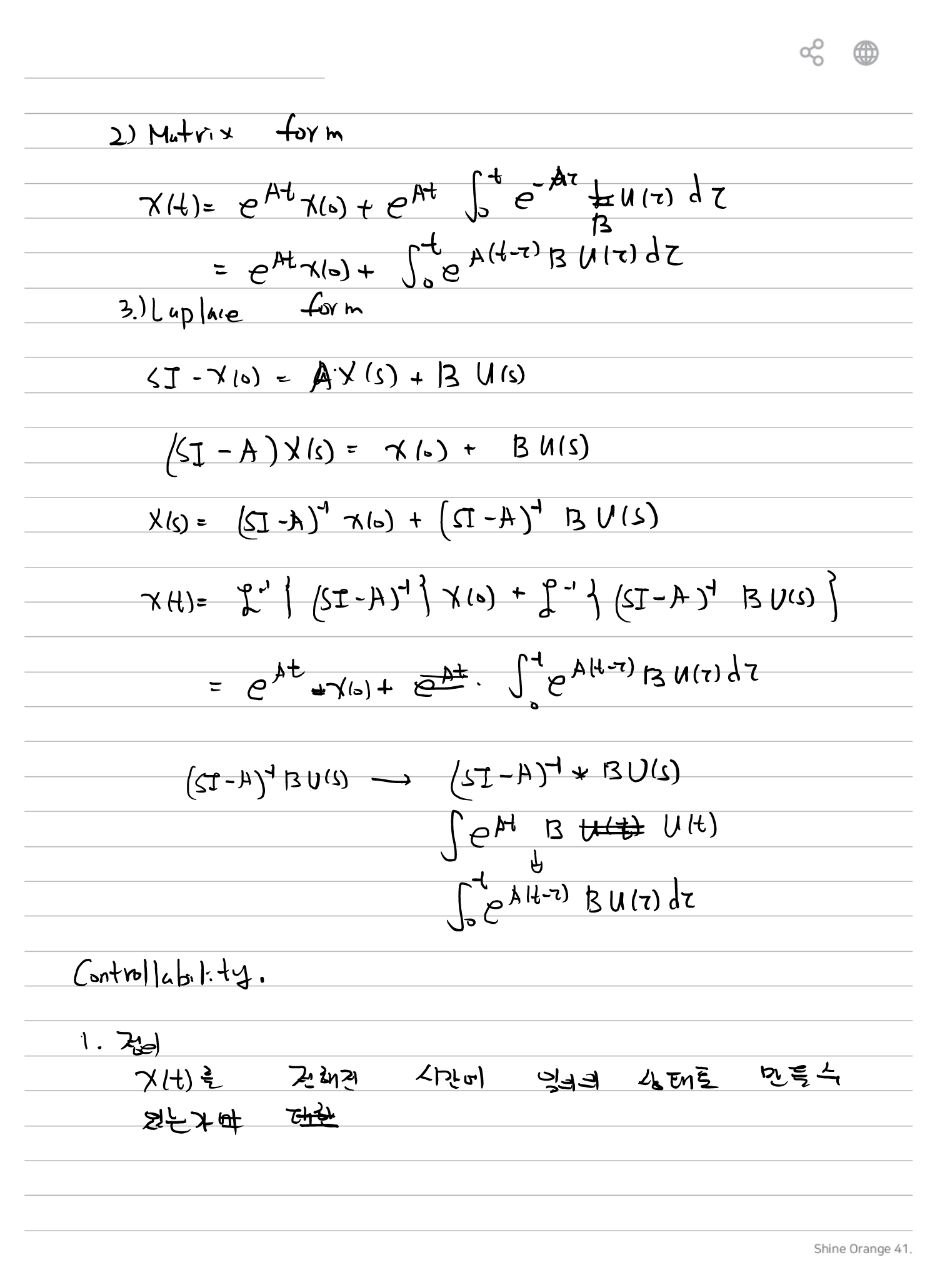
위 식을 정리하면 다음 형태가 된다.
11. Laplace Form
Laplace Transform을 적용하면
12. Laplace와 Matrix Form의 동일성
Inverse Laplace Transform을 적용하면
Matrix 방식과 Laplace 방식이 동일한 해를 준다고 필기에 정리되어 있다.
13. State Equation Solution 정리
      ẋ(t) = Ax(t) + Bu(t)
               │
               ▼
      x(t)
        =
      e^(At)x(0)
        +
      ∫ e^[A(t-τ)] B u(τ)dτ
14. Controllability 정의
필기에서는 Controllability를 현재의 상태 x(t)를 원하는 상태로 만들 수 있는지에 대한 개념으로 기록한다.
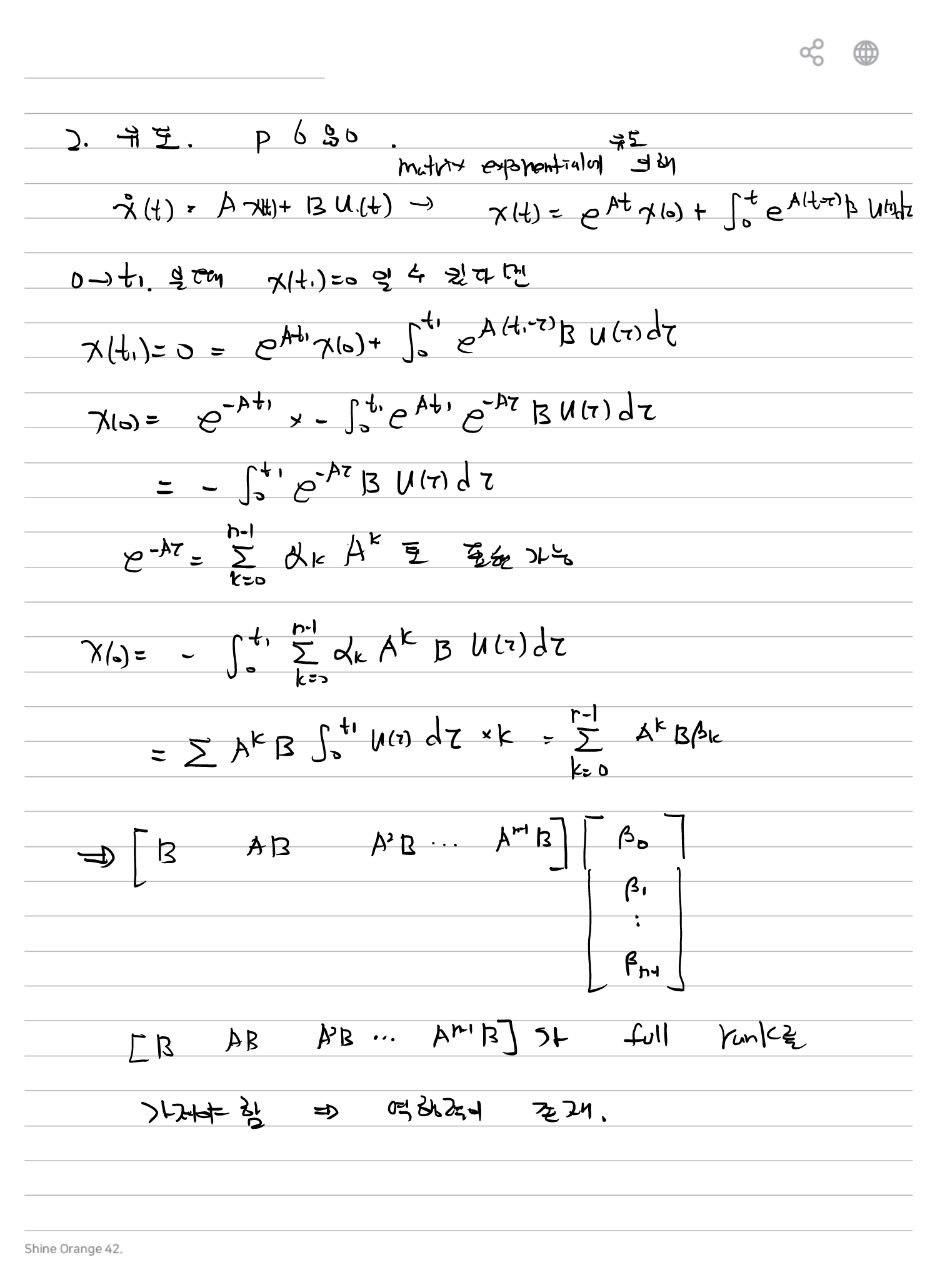
15. Controllability 유도
상태방정식의 해
에서 특정 시간 t₁에 원하는 상태를 만든다고 가정한다.
그러면 필기에서는 초기상태 x(0)을 다음과 같이 표현한다.
16. Matrix Exponential 전개
e-Aτ를 A의 거듭제곱으로 전개한다.
이를 상태식에 대입하면 AkB 항들이 생성된다.
17. Controllability Matrix
필기에서는 이 Matrix가 Full Rank이면 원하는 상태로 제어 가능하다고 정리한다.
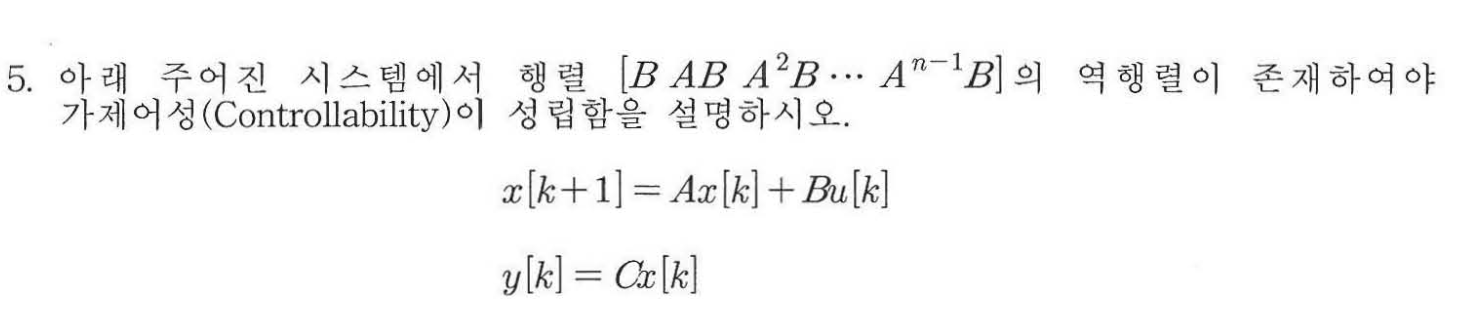
18. 106회 기출문제
페이지에는 다음 기출문제 이미지가 포함되어 있다.
문제에서는 행렬
의 역행렬 또는 Rank 조건과 Controllability의 관계를 설명하도록 되어 있다.
19. Observability 정의
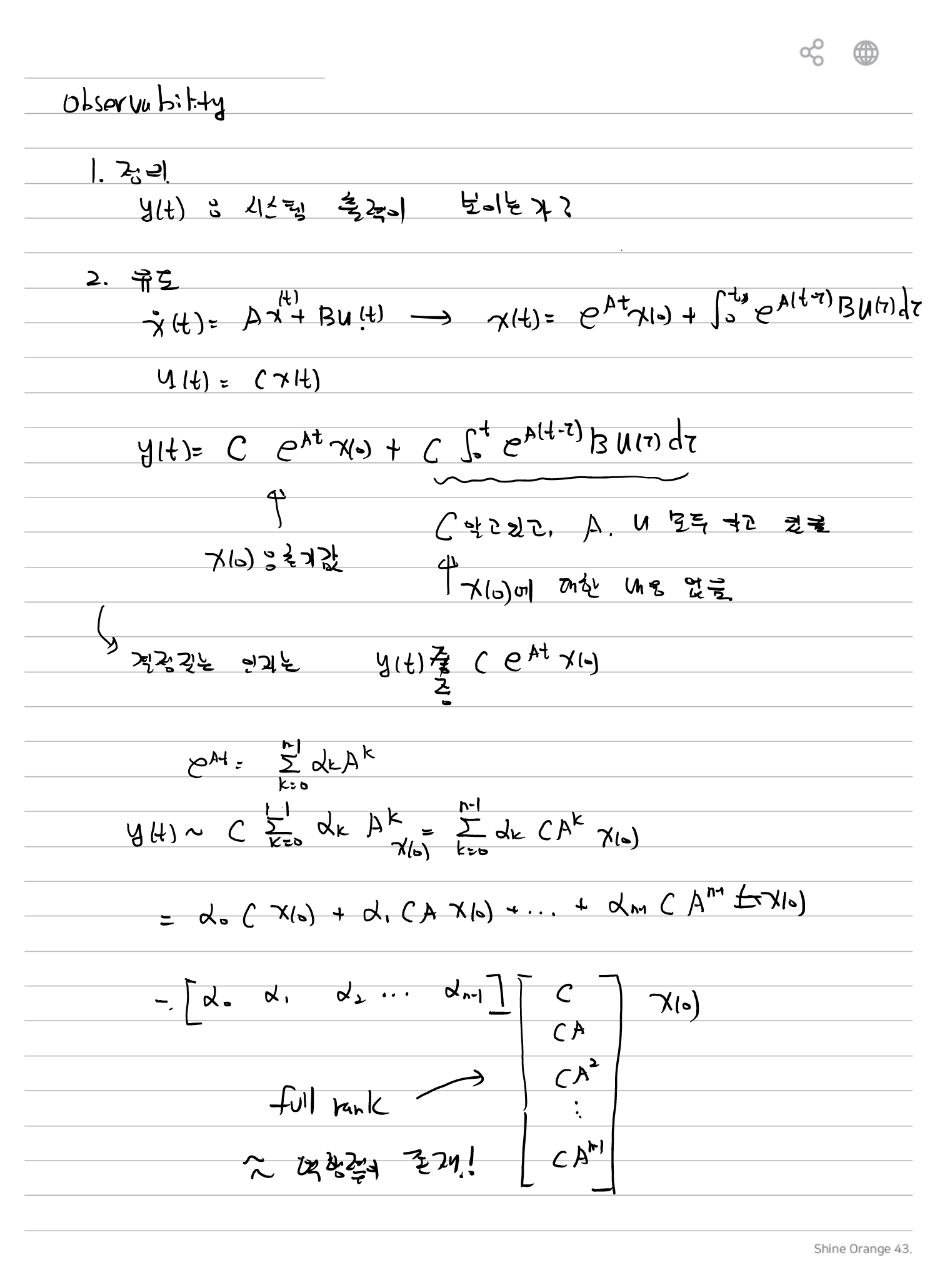
필기에서는 Observability를 시스템 출력 y(t)를 이용하여 내부 상태를 확인할 수 있는가에 대한 개념으로 정리한다.
20. Observability 유도
상태해를 출력식에 대입하면
21. Known Input 제거
필기에서는 A, B, u(t)는 알고 있는 값으로 보고, x(0)에 관련된 항을 중심으로 분석한다.
22. Observability Matrix 유도
Matrix Exponential을 전개하면
따라서 출력은
와 같이 표현된다.
23. Observability Matrix
필기에서는 이 Matrix가 Full Rank이면 출력으로부터 상태를 확인할 수 있다고 정리한다.
24. Controllability와 Observability 비교
| 구분 | Controllability | Observability |
|---|---|---|
| 방향 | Input → State | State → Output |
| 의미 | 입력으로 상태를 원하는 값으로 이동 | 출력으로 내부 상태를 추정 |
| Matrix | [B AB A²B ··· Aⁿ⁻¹B] | [C; CA; CA²; ···; CAⁿ⁻¹] |
| 조건 | Full Rank | Full Rank |
25. 전체 관계
      ẋ = Ax + Bu
           │
           ▼
      Matrix Exponential
           │
           ▼
      x(t)
       =
      e^(At)x(0)
       +
      ∫e^[A(t-τ)]Bu(τ)dτ
           │
           ├───────────────┐
           │               │
           ▼               ▼
      Controllability   Observability
           │               │
           ▼               ▼
      [B AB ...]       [C; CA; ...]
           │               │
           ▼               ▼
        Full Rank        Full Rank
           │               │
           ▼               ▼
      상태 제어 가능    상태 관측 가능
26. 이미지 OCR 핵심 정리
| 항목 | 필기 내용 |
|---|---|
| Homogeneous | ẋ = Ax |
| Homogeneous Solution | x(t) = eAtx(0) |
| Matrix Exponential | I + At + A²t²/2! + ··· |
| Laplace 관계 | L⁻¹{(sI-A)⁻¹} = eAt |
| Non-homogeneous | ẋ = Ax + Bu |
| State Solution | eAtx(0) + ∫eA(t-τ)Bu(τ)dτ |
| Controllability | [B AB ··· Aⁿ⁻¹B] Full Rank |
| Observability | [C; CA; ···; CAⁿ⁻¹] Full Rank |