책이 틀려 암기 혼동됨. 정리!
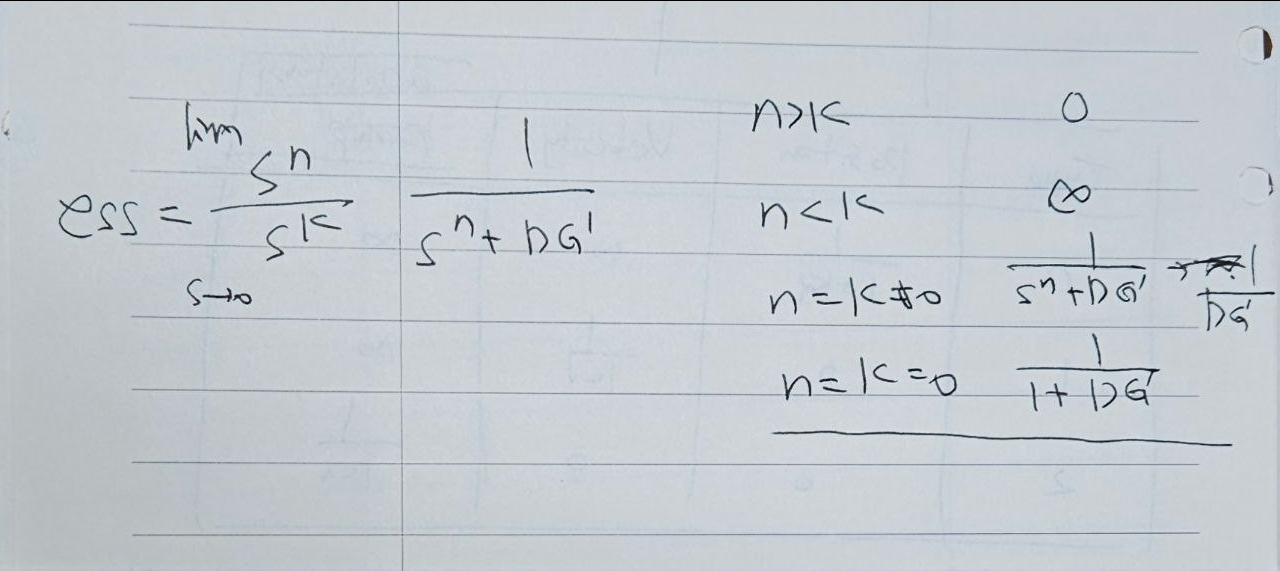
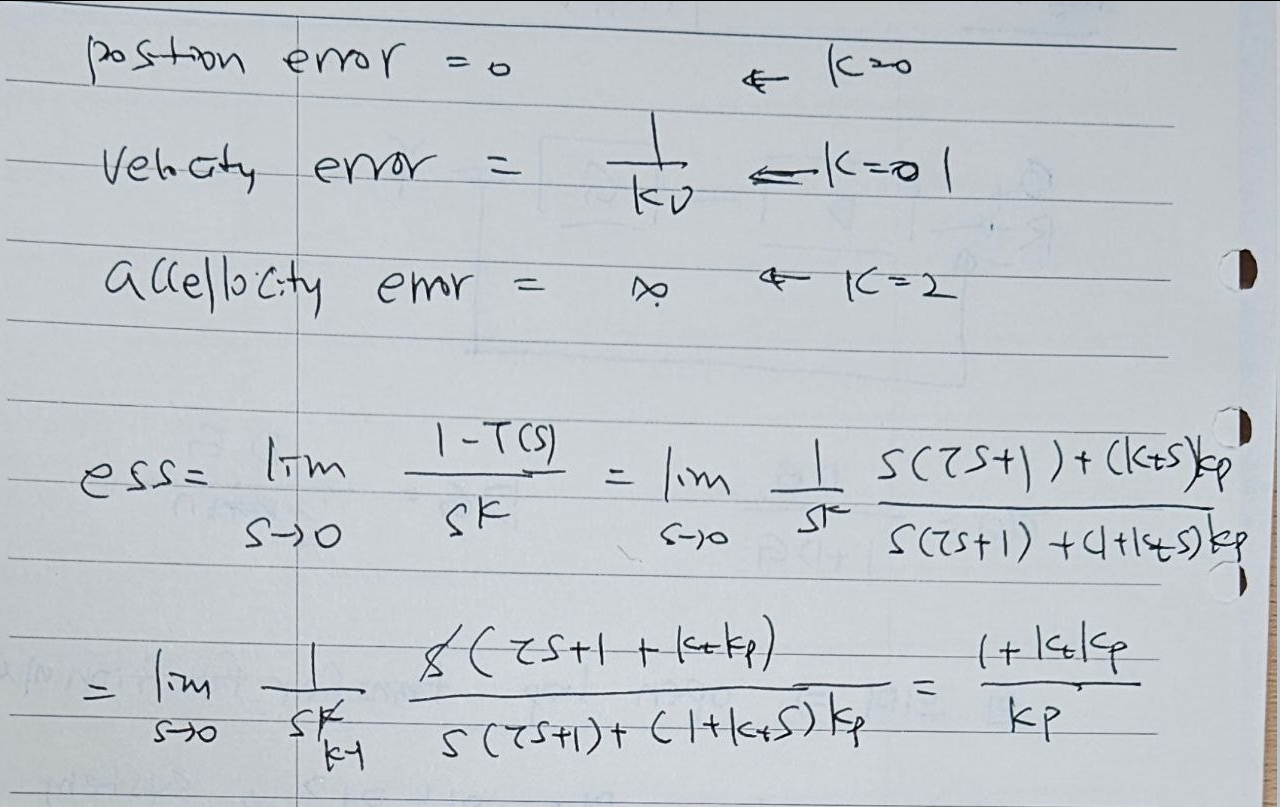
제어기 필요 조건 암기위주 정리
1. 제어기의 4가지 필요 조건
NeoStudio에서는 제어기에서 확인해야 할 조건을 다음 네 가지로 정리한다.
- Stability
- Tracking
- Regulation
- Sensitivity
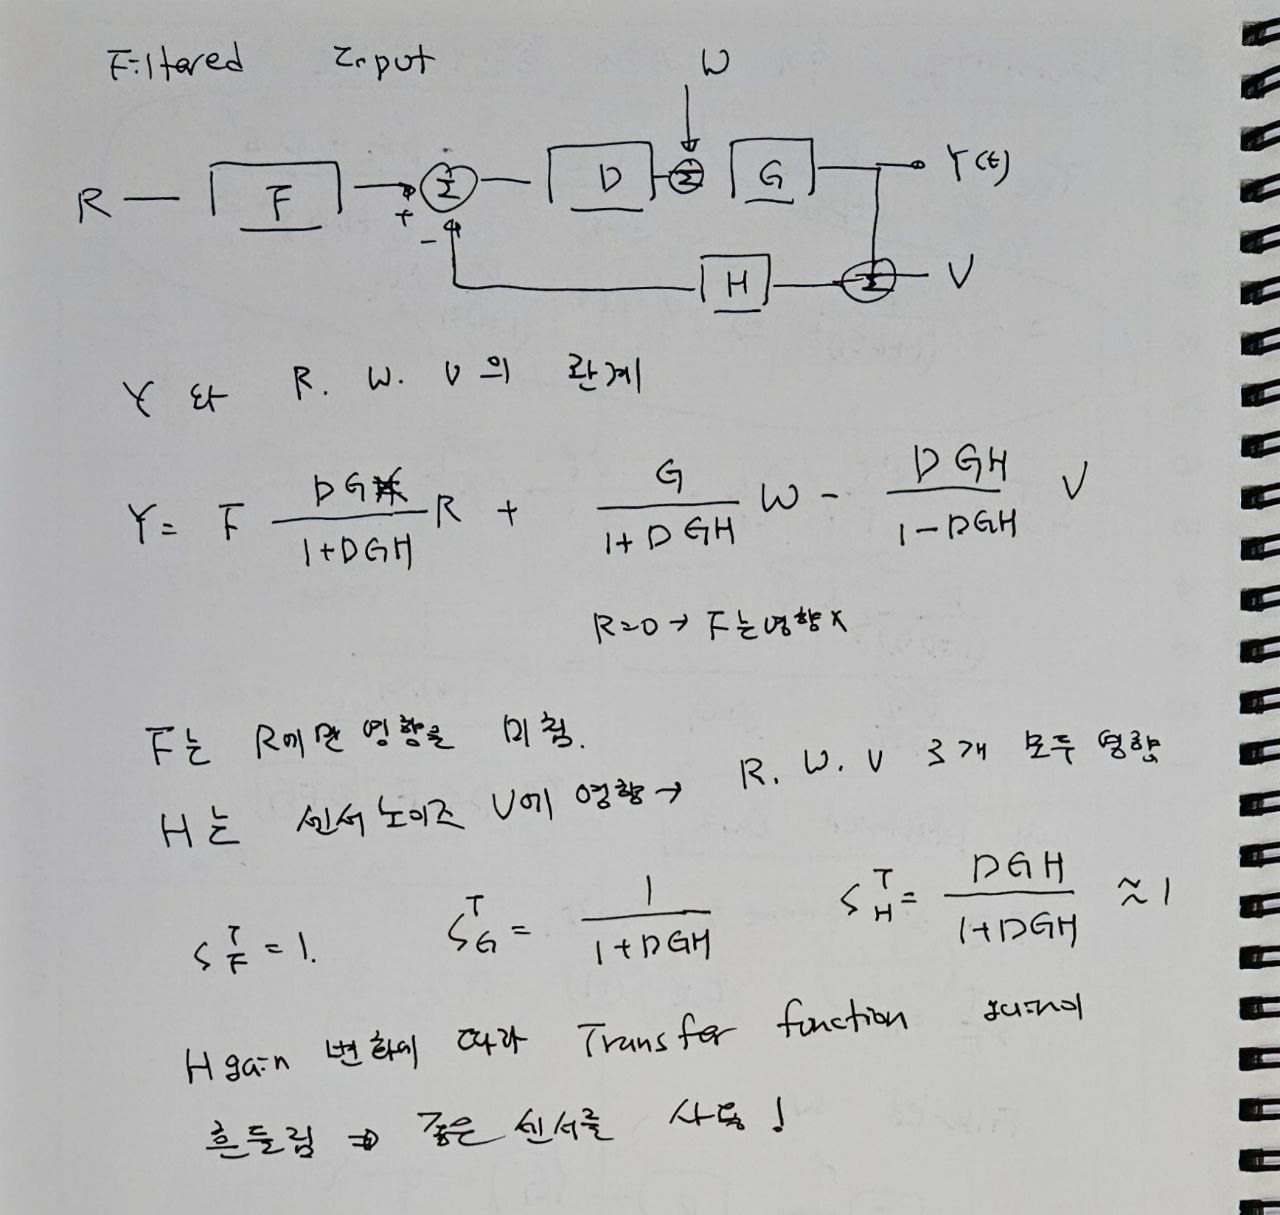
2. 기본 Block Diagram
NeoStudio에서는 Reference R, 외란 W, Sensor Noise V가 출력 Y에 미치는 영향을 하나의 Block Diagram으로 정리한다.
                       W
                       │
                       ▼
      R ──► (+) ──► D ──► (+) ──► G ─────► Y
             ▲                         │
             │                         │
             └──────── H ◄──── (+) ◄──┘
                                ▲
                                │
                                V
출력 Y는 R, W, V의 세 입력에 의해 결정되는 것으로 기록되어 있다.
3. Reference R에 대한 전달함수
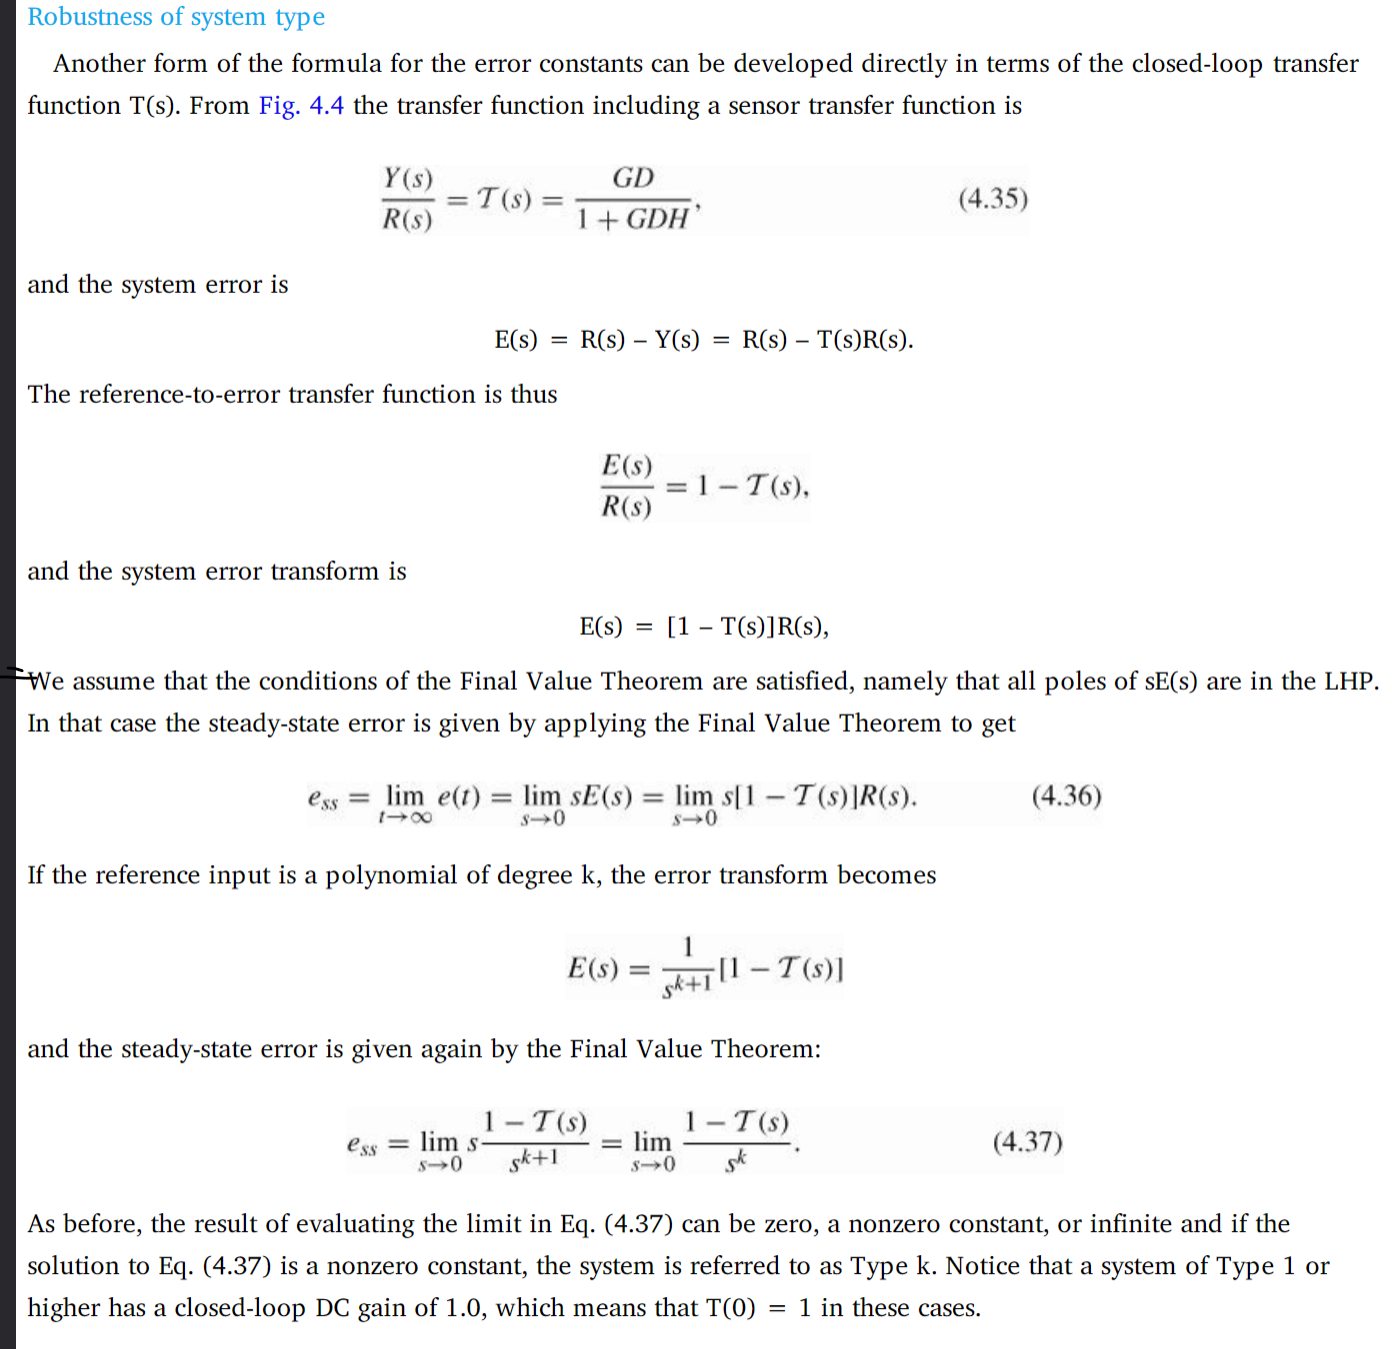
외란과 Sensor Noise를 0으로 두고 Reference R에 대한 출력만 확인한다.
NeoStudio에서는 이를 Reference Tracking과 연결하여 기록한다.
4. Tracking
Tracking은 Reference가 변할 때 출력이 얼마나 잘 따라가는지를 확인하는 조건으로 기록되어 있다.
NeoStudio에는 Tracking과 System Type의 관계도 함께 기록되어 있다.
5. 외란 W에 대한 전달함수
R과 V를 0으로 두고 W가 출력 Y에 미치는 영향만 확인한다.
6. Regulation
NeoStudio에서는 Regulation을 외란 W가 존재할 때 출력에 미치는 영향을 얼마나 줄이는가로 기록한다.
Loop Gain이 커지면 외란에 대한 출력 영향을 줄이는 방향으로 정리되어 있다.
7. Sensor Noise V에 대한 전달함수
R과 W를 0으로 두고 Sensor Noise V에 대한 출력 관계를 구한다.
8. 출력 Y의 전체 관계
NeoStudio에서는 중첩의 원리를 이용하여 R, W, V의 영향을 하나의 식으로 정리한다.
9. Error
Error는 Reference와 Output의 차이로 기록한다.
NeoStudio에서는 위의 Y식을 이용하여 Error도 R, W, V에 대해 정리한다.
10. Stability
NeoStudio에서는 Stability를 시간에 따라 시스템 응답이 발산하는지, 수렴하는지를 확인하는 조건으로 기록한다.
11. Closed-Loop 특성방정식
Closed Loop의 특성방정식은 다음 형태로 기록되어 있다.
NeoStudio에서는 이 식을 만족시키는 Pole 위치를 이용하여 Stability를 판단하는 흐름으로 기록한다.
12. Open-Loop와 Closed-Loop Pole
NeoStudio에는 Open Loop가 다음 형태인 경우를 예로 기록한다.
Open Loop에서는 각 전달함수의 Pole을 확인하고, Closed Loop에서는 1 + DG = 0을 만족하는 Pole을 확인하는 흐름으로 기록되어 있다.
13. Regulation과 Loop Gain
NeoStudio에서는 Error 식에서 Reference와 외란의 영향을 줄이기 위해 Loop Gain을 크게 하는 방향을 기록한다.
반면 Sensor Noise V는 다른 방향으로 영향을 받을 수 있다는 메모가 있다.
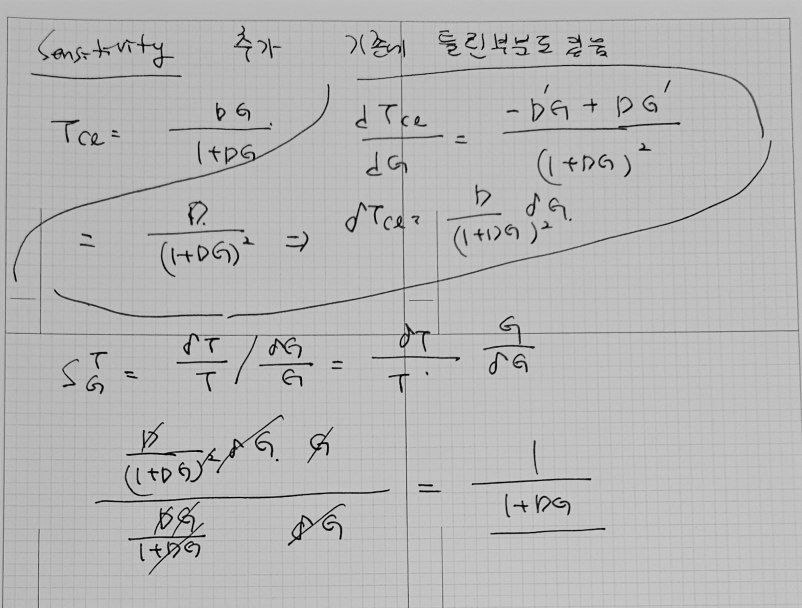
14. Sensitivity 정의
일반 이미지와 NeoStudio에서는 Sensitivity를 전달함수 T의 상대 변화와 G의 상대 변화의 비로 정의한다.
15. Closed-Loop 전달함수의 Sensitivity
Closed-Loop 전달함수를 다음과 같이 두고 미분한다.
이를 Sensitivity 정의에 대입하면
16. Sensitivity의 목적
NeoStudio에서는 G가 변하더라도 전체 Transfer Function에 미치는 영향을 줄이는 것을 Sensitivity의 관점으로 기록한다.
일반 이미지의 유도에서도 최종적으로 다음 식을 얻는다.
17. Sensor H와 Sensitivity
일반 이미지에는 Sensor H가 변할 때의 Sensitivity도 기록되어 있다.
필기에는 이 값이 Loop Gain이 큰 경우 약 1이 되는 방향으로 기록되어 있다.
따라서 Sensor 선택과 관련한 메모가 함께 기록되어 있다.
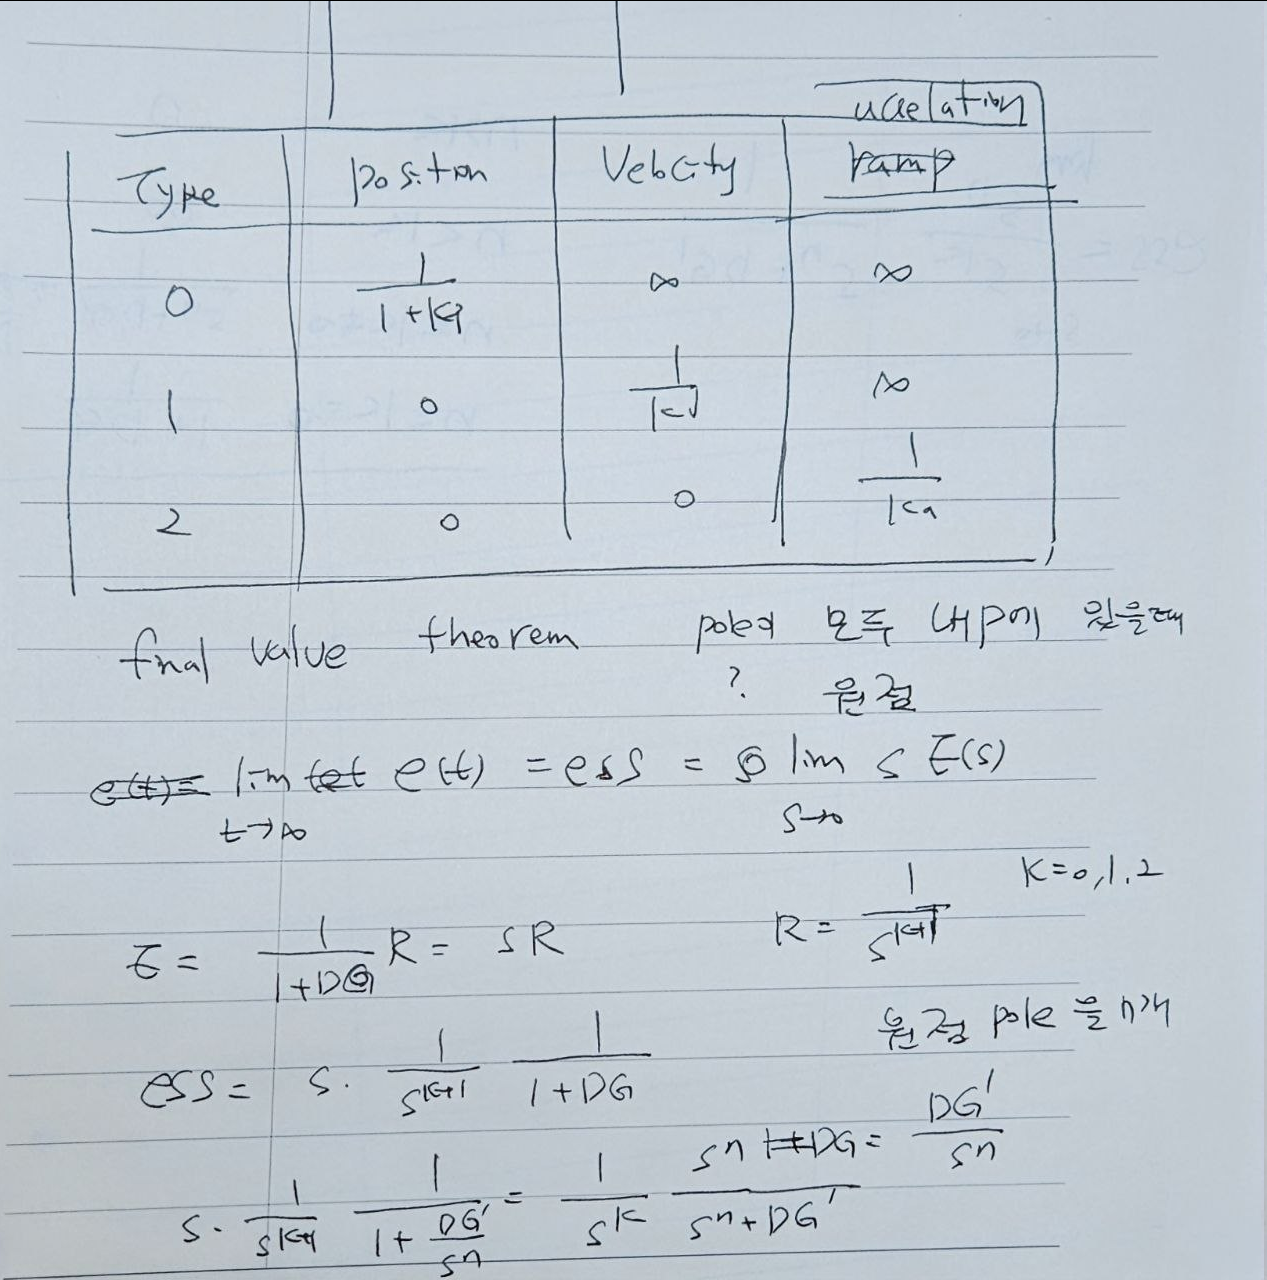
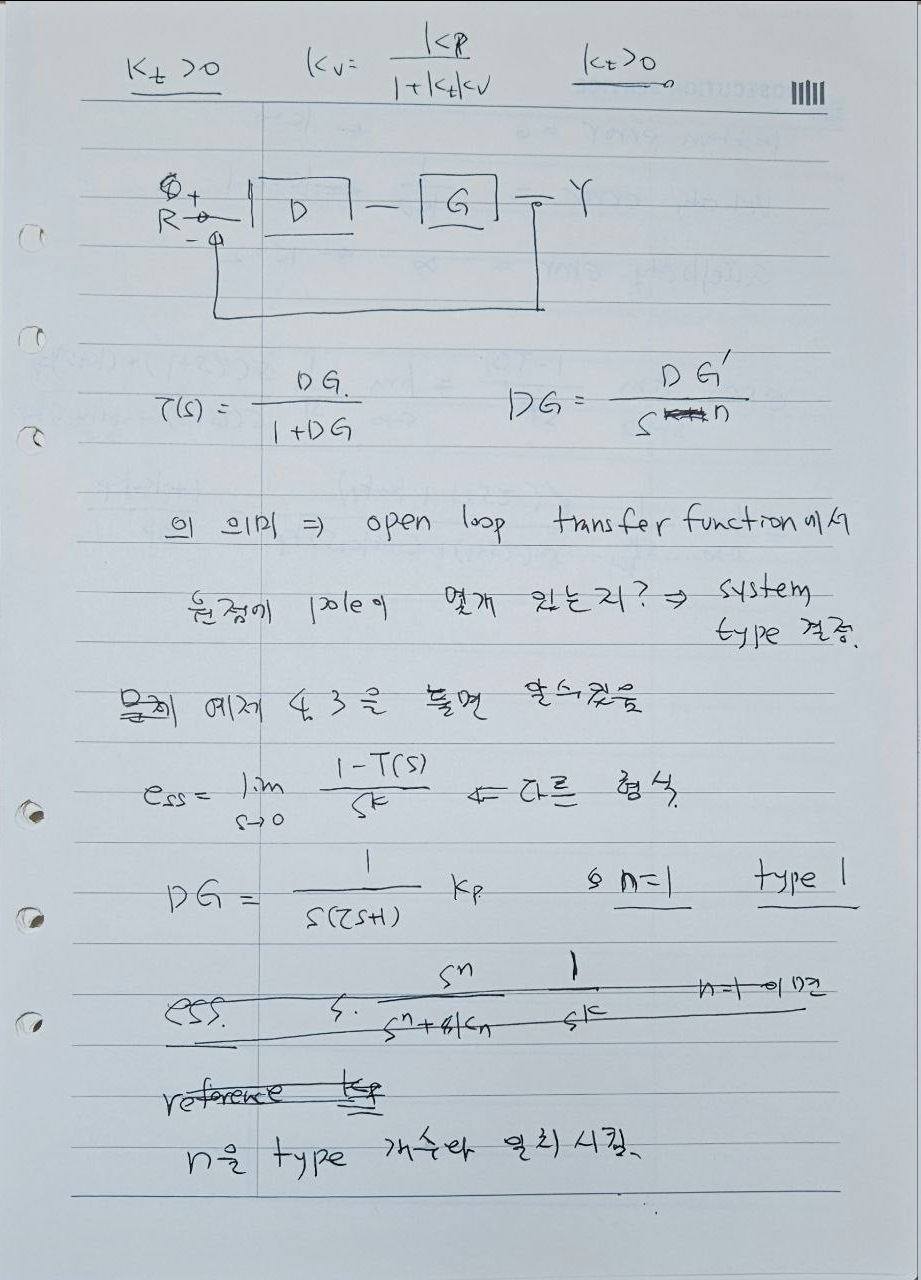
18. System Type
일반 이미지에서는 System Type을 Open-Loop 전달함수에서 원점 Pole의 개수와 연결한다.
여기서 n은 원점에 존재하는 Pole의 개수를 나타내는 것으로 기록되어 있다.
19. Type 0 · Type 1 · Type 2
| System Type | 원점 Pole 개수 |
|---|---|
| Type 0 | 0 |
| Type 1 | 1 |
| Type 2 | 2 |
20. 입력의 차수 k
일반 이미지와 교재 이미지에서는 Polynomial Reference Input을 다음과 같이 기록한다.
k 값에 따라 Position, Velocity, Acceleration 입력으로 연결하는 표가 있다.
| k | 입력 |
|---|---|
| 0 | Position / Step |
| 1 | Velocity / Ramp |
| 2 | Acceleration |
21. Final Value Theorem
정상상태 오차는 Final Value Theorem으로 계산한다.
교재 이미지에서는 Final Value Theorem을 적용하기 위한 Pole 조건도 함께 언급한다.
22. Closed-Loop 전달함수와 Error
일반 교재 이미지에서는 Closed-Loop Transfer Function을 다음과 같이 기록한다.
System Error는
따라서 Reference-to-Error 전달함수는
23. Polynomial Reference의 정상상태 오차
Reference Input이 k차 Polynomial일 때 다음 관계가 기록되어 있다.
24. Type과 입력 차수의 비교
일반 이미지에서는 Open-Loop의 원점 Pole 개수 n과 입력 차수 k의 크기를 비교하여 정상상태 오차를 정리한다.
| 조건 | 정상상태 오차 |
|---|---|
| n > k | 0 |
| n = k | 유한한 값 |
| n < k | ∞ |
25. Type별 Position · Velocity · Acceleration Error
일반 이미지에는 Type별 오차를 다음 형태로 표로 정리하고 있다.
| Type | Position | Velocity | Acceleration |
|---|---|---|---|
| 0 | 1/(1+K) | ∞ | ∞ |
| 1 | 0 | 1/Kv | ∞ |
| 2 | 0 | 0 | 1/Ka |
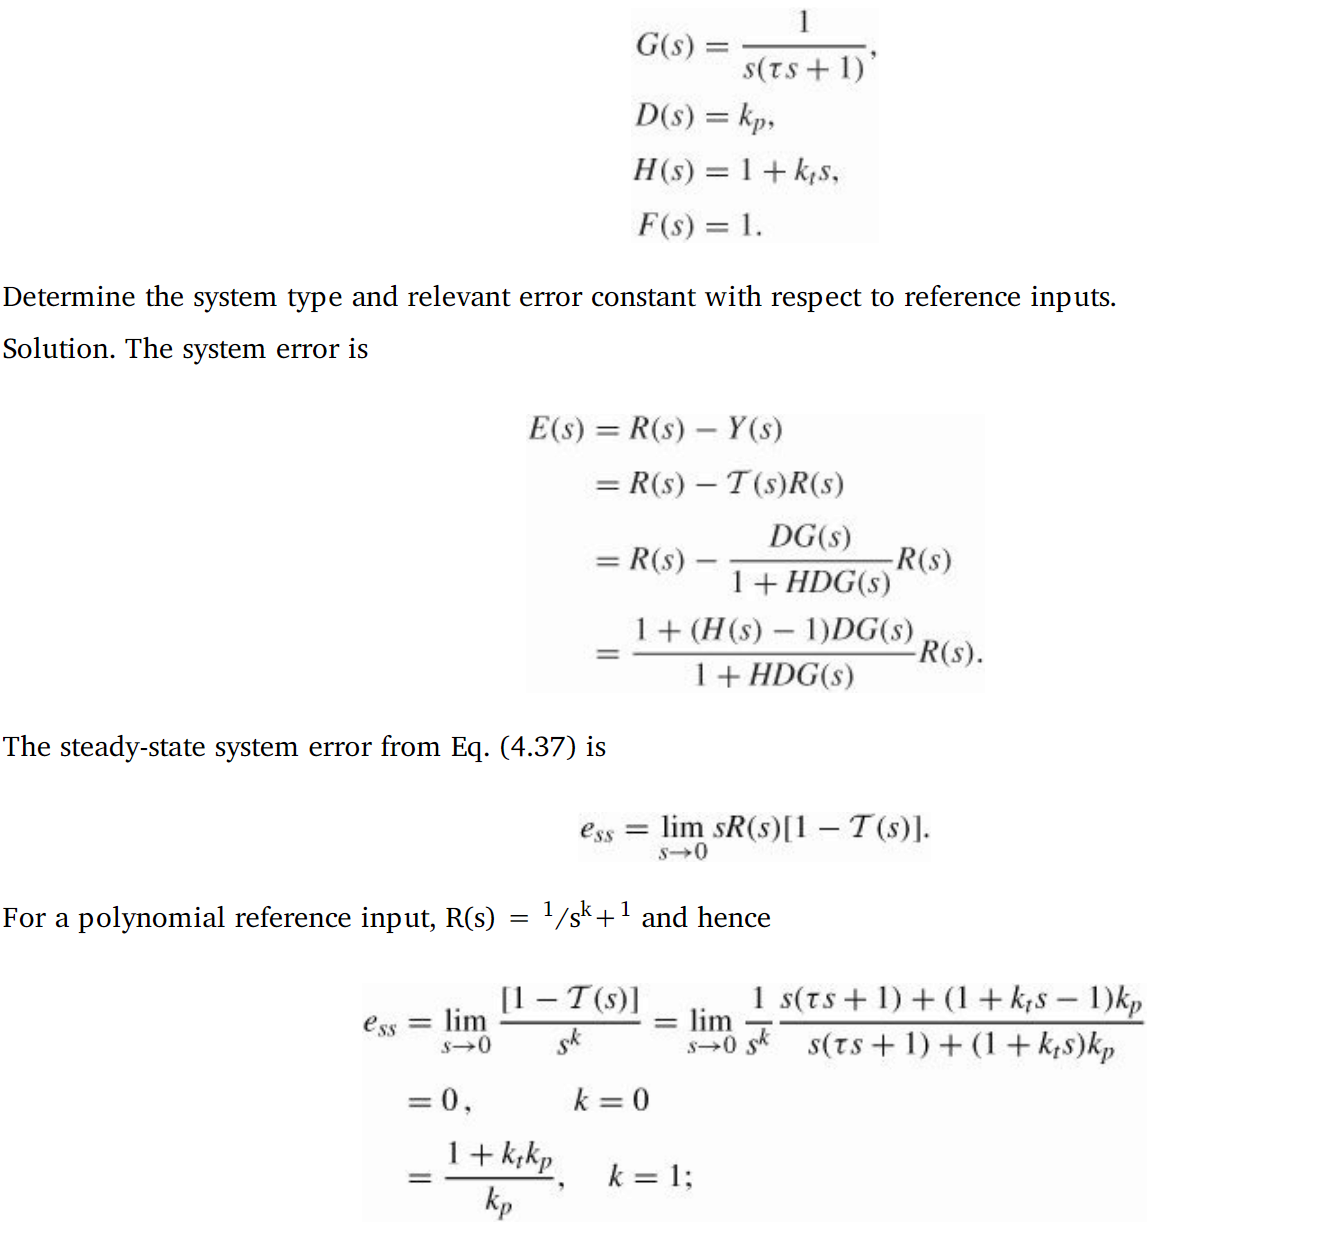
26. 예제 System
교재 이미지에는 다음 System 예제가 제시되어 있다.
27. 예제의 Error
교재 이미지에서는 System Error를 다음과 같이 전개한다.
28. 예제의 정상상태 오차
Polynomial Reference Input에 대해 교재와 손글씨에서는 다음 결과를 기록한다.
별도 손글씨 이미지에서는 이를 Position Error와 Velocity Error로 연결한다.
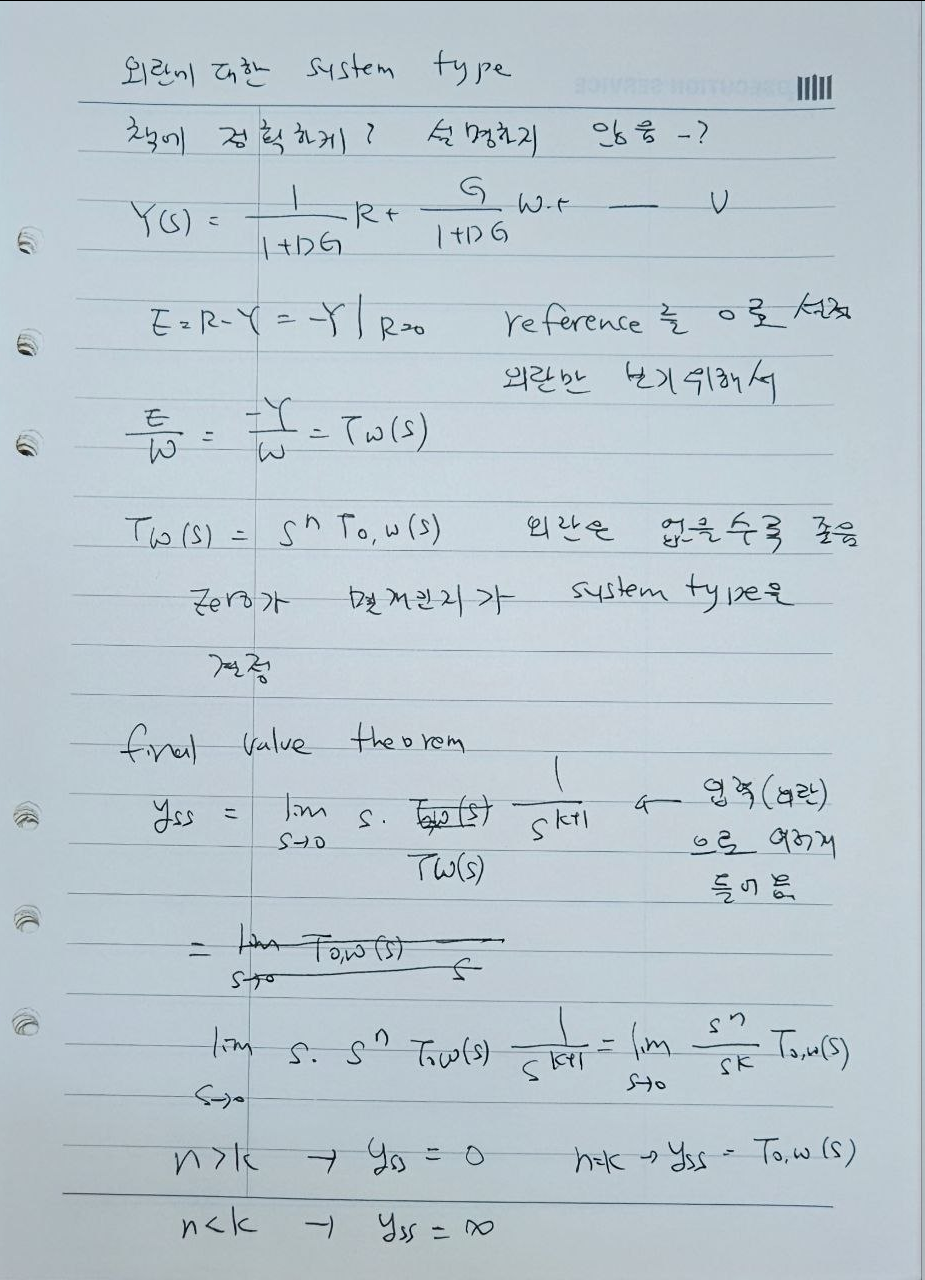
29. 외란에 대한 System Type
마지막 일반 이미지에서는 Reference를 0으로 두고 외란 W에 대한 출력 관계를 별도로 검토한다.
외란 전달함수에 s의 거듭제곱을 곱하여 원점 Zero가 몇 개인지 확인하는 방향으로 기록되어 있다.
30. 외란 제거와 Final Value Theorem
외란 입력을 1/sk+1 형태로 두고 Final Value Theorem을 적용한다.
이미지에는 다음 관계가 기록되어 있다.
31. 제어기 필요 조건 전체 흐름
                   Controller
                       │
        ┌──────────────┼──────────────┐
        ▼              ▼              ▼
     Stability       Tracking      Regulation
        │              │              │
        │              │              │
   Closed-Loop      Reference      Disturbance
      Pole           추종           제거
        │              │              │
        └──────────────┼──────────────┘
                       │
                       ▼
                  Sensitivity
                       │
                       ▼
              Parameter 변화 영향
                       │
                       ▼
              1 / (1 + Loop Gain)


             Steady-State Error
                       │
                       ▼
                  System Type
                       │
                       ▼
             원점 Pole 개수 n
                       │
                       ▼
          입력 Polynomial 차수 k와 비교
                       │
            ┌──────────┼──────────┐
            ▼          ▼          ▼
          n>k         n=k        n
32. 이미지 · NeoStudio 핵심 정리
| 항목 | 원본 내용 |
|---|---|
| 필요 조건 | Stability, Tracking, Regulation, Sensitivity |
| Reference 전달함수 | DG/(1+DGH) |
| Disturbance 전달함수 | G/(1+DGH) |
| Sensor Noise 전달함수 | -DG/(1+DGH) |
| Error | E = R - Y |
| Stability | Closed-Loop Pole 확인 |
| Tracking | Reference 추종 |
| Regulation | 외란 영향 억제 |
| Sensitivity | SGT = 1/(1+DG) |
| System Type | Open-Loop의 원점 Pole 개수 |
| Polynomial Input | R(s)=1/sk+1 |
| Final Value | ess=lims→0sE(s) |
| n > k | 정상상태 오차 0 |
| n = k | 유한한 정상상태 오차 |
| n < k | 정상상태 오차 ∞ |