S: sensitivity, T: transfer function의 변화량, G: gain

Sensitivity
1. Sensitivity 정의
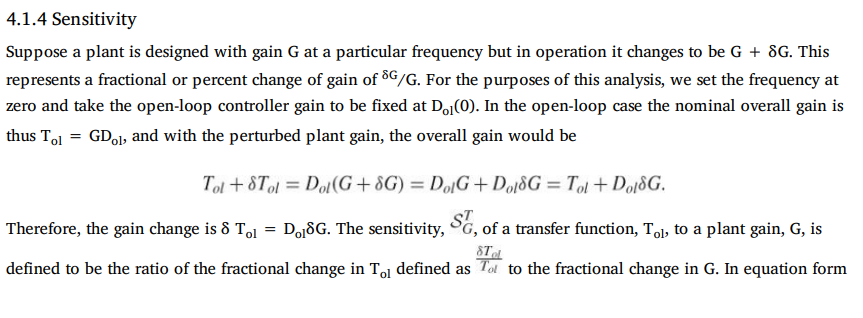
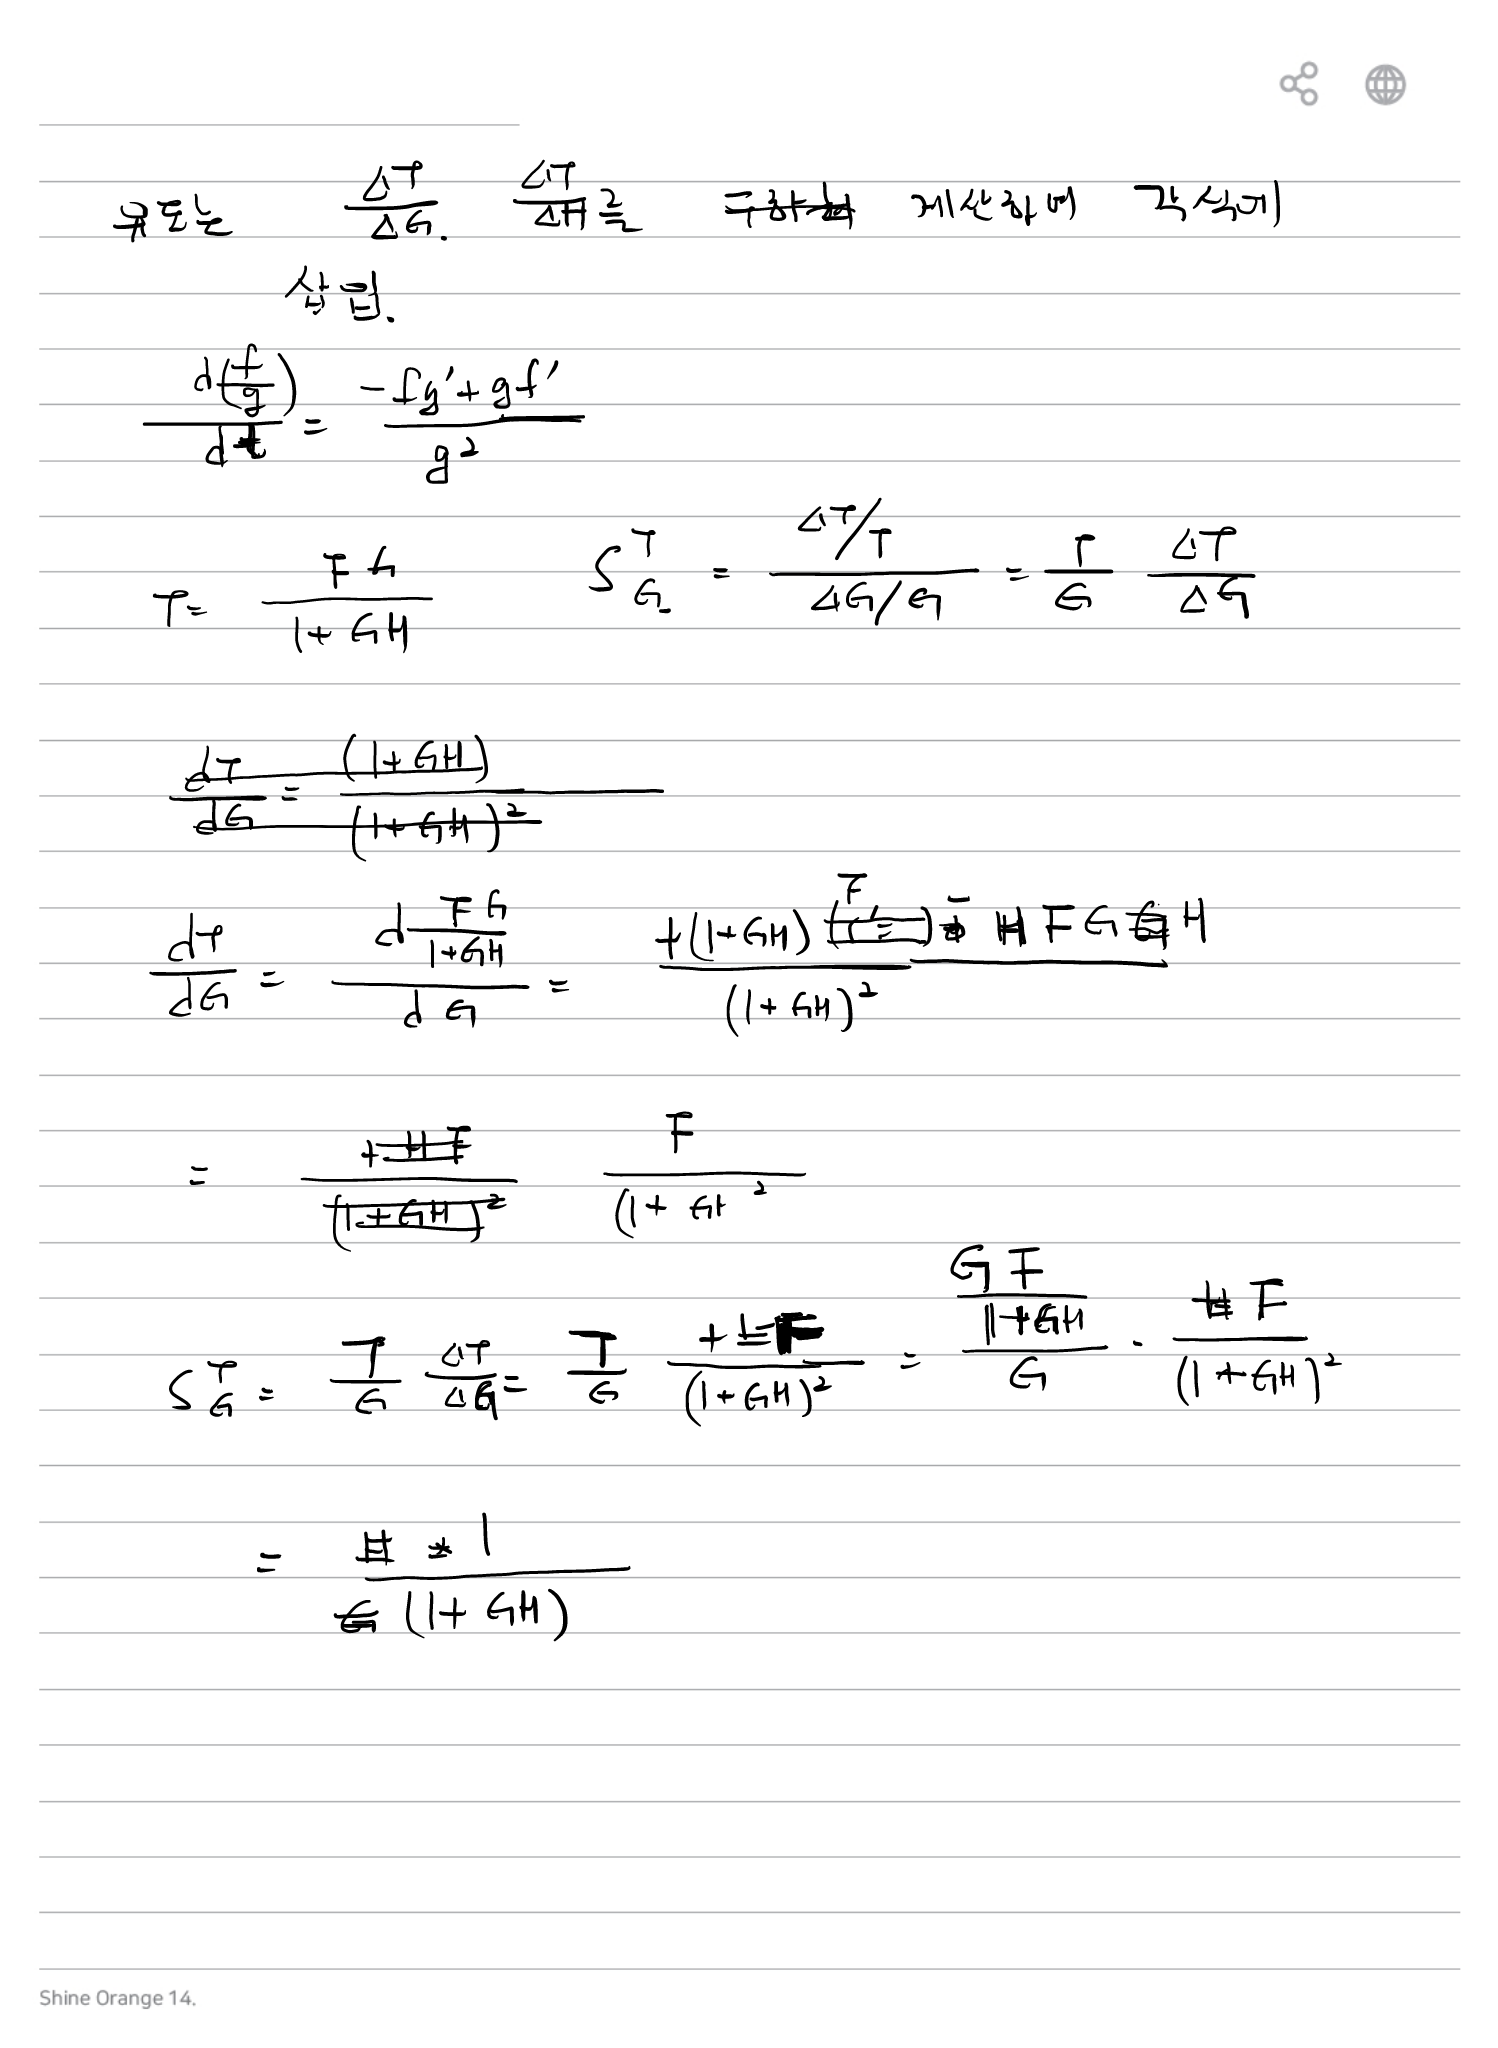
시스템의 전달함수 T가 어떤 파라미터 G의 변화에 얼마나 민감하게 변하는지를 Sensitivity로 나타낸다.
미소 변화로 표현하면
2. Open-Loop Sensitivity
Open-loop에서 controller gain을 Dol, plant gain을 G라고 하면
Plant gain이
로 변하면
따라서
상대변화는
그러므로
3. Closed-Loop Transfer Function
Feedback system의 closed-loop gain은
이다.
일반적인 controller를 D, feedback을 H로 두면
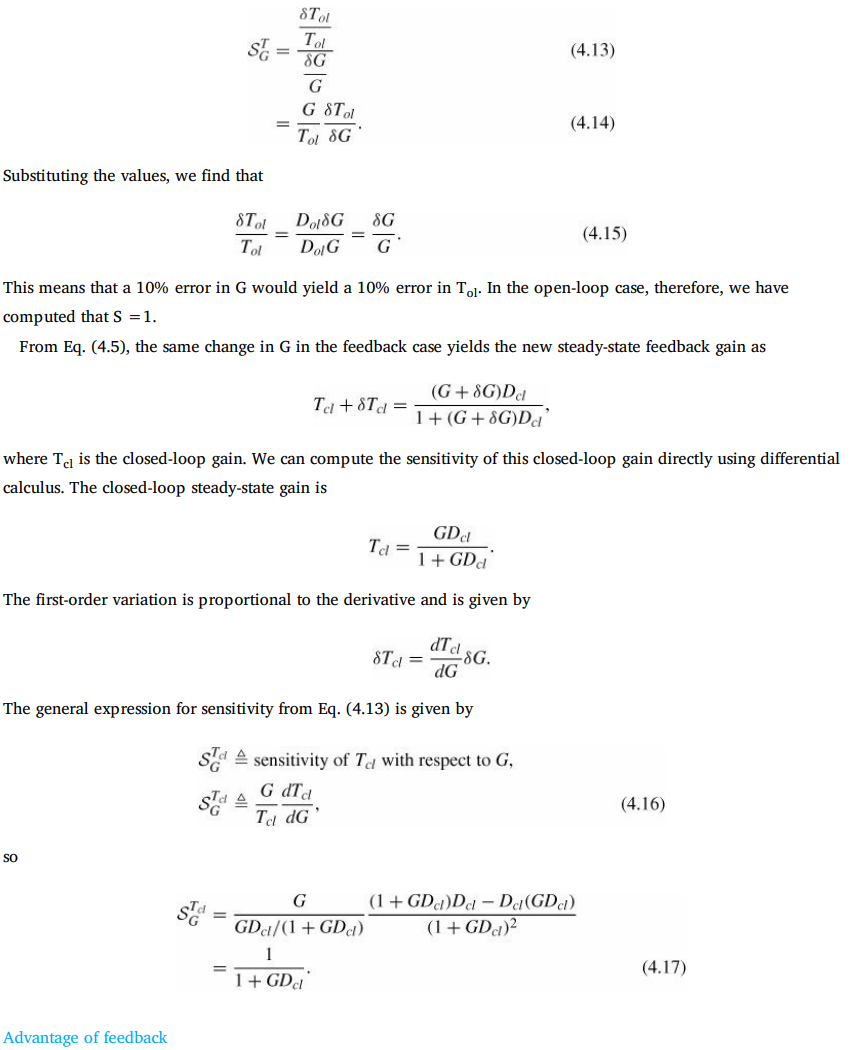
4. Plant Gain G에 대한 Closed-Loop Sensitivity
Sensitivity 정의를 적용한다.
Closed-loop 전달함수
를 G에 대해 미분하면
따라서
Unity Feedback에서 H=1이면
5. Feedback의 장점
S = 1
S = 1/(1+Loop Gain)
따라서 loop gain이 충분히 크면
이고
가 된다.
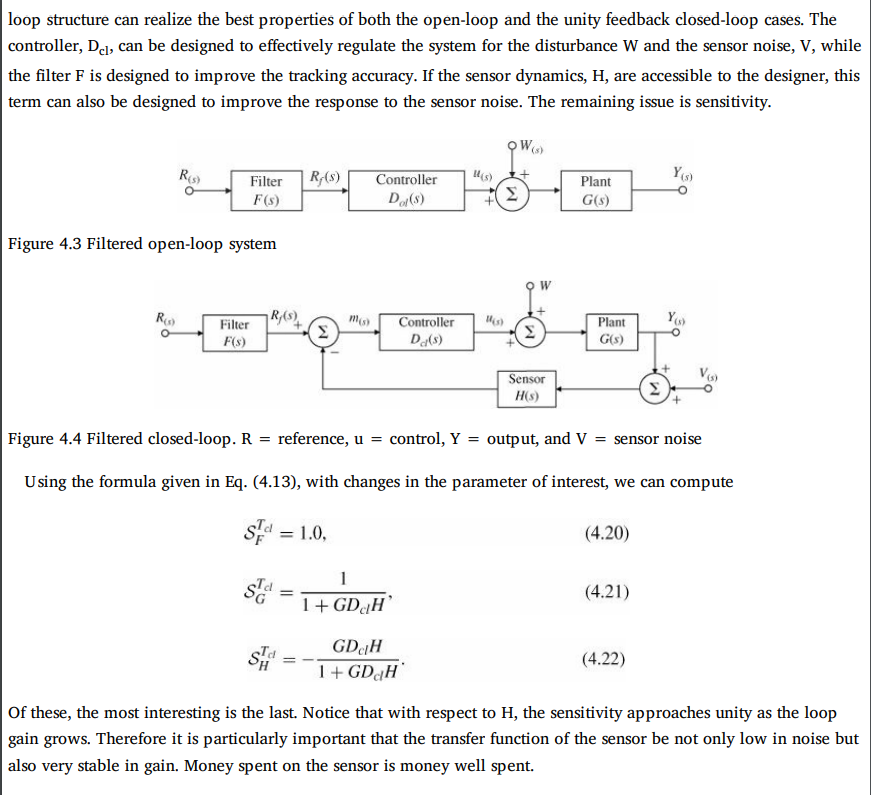
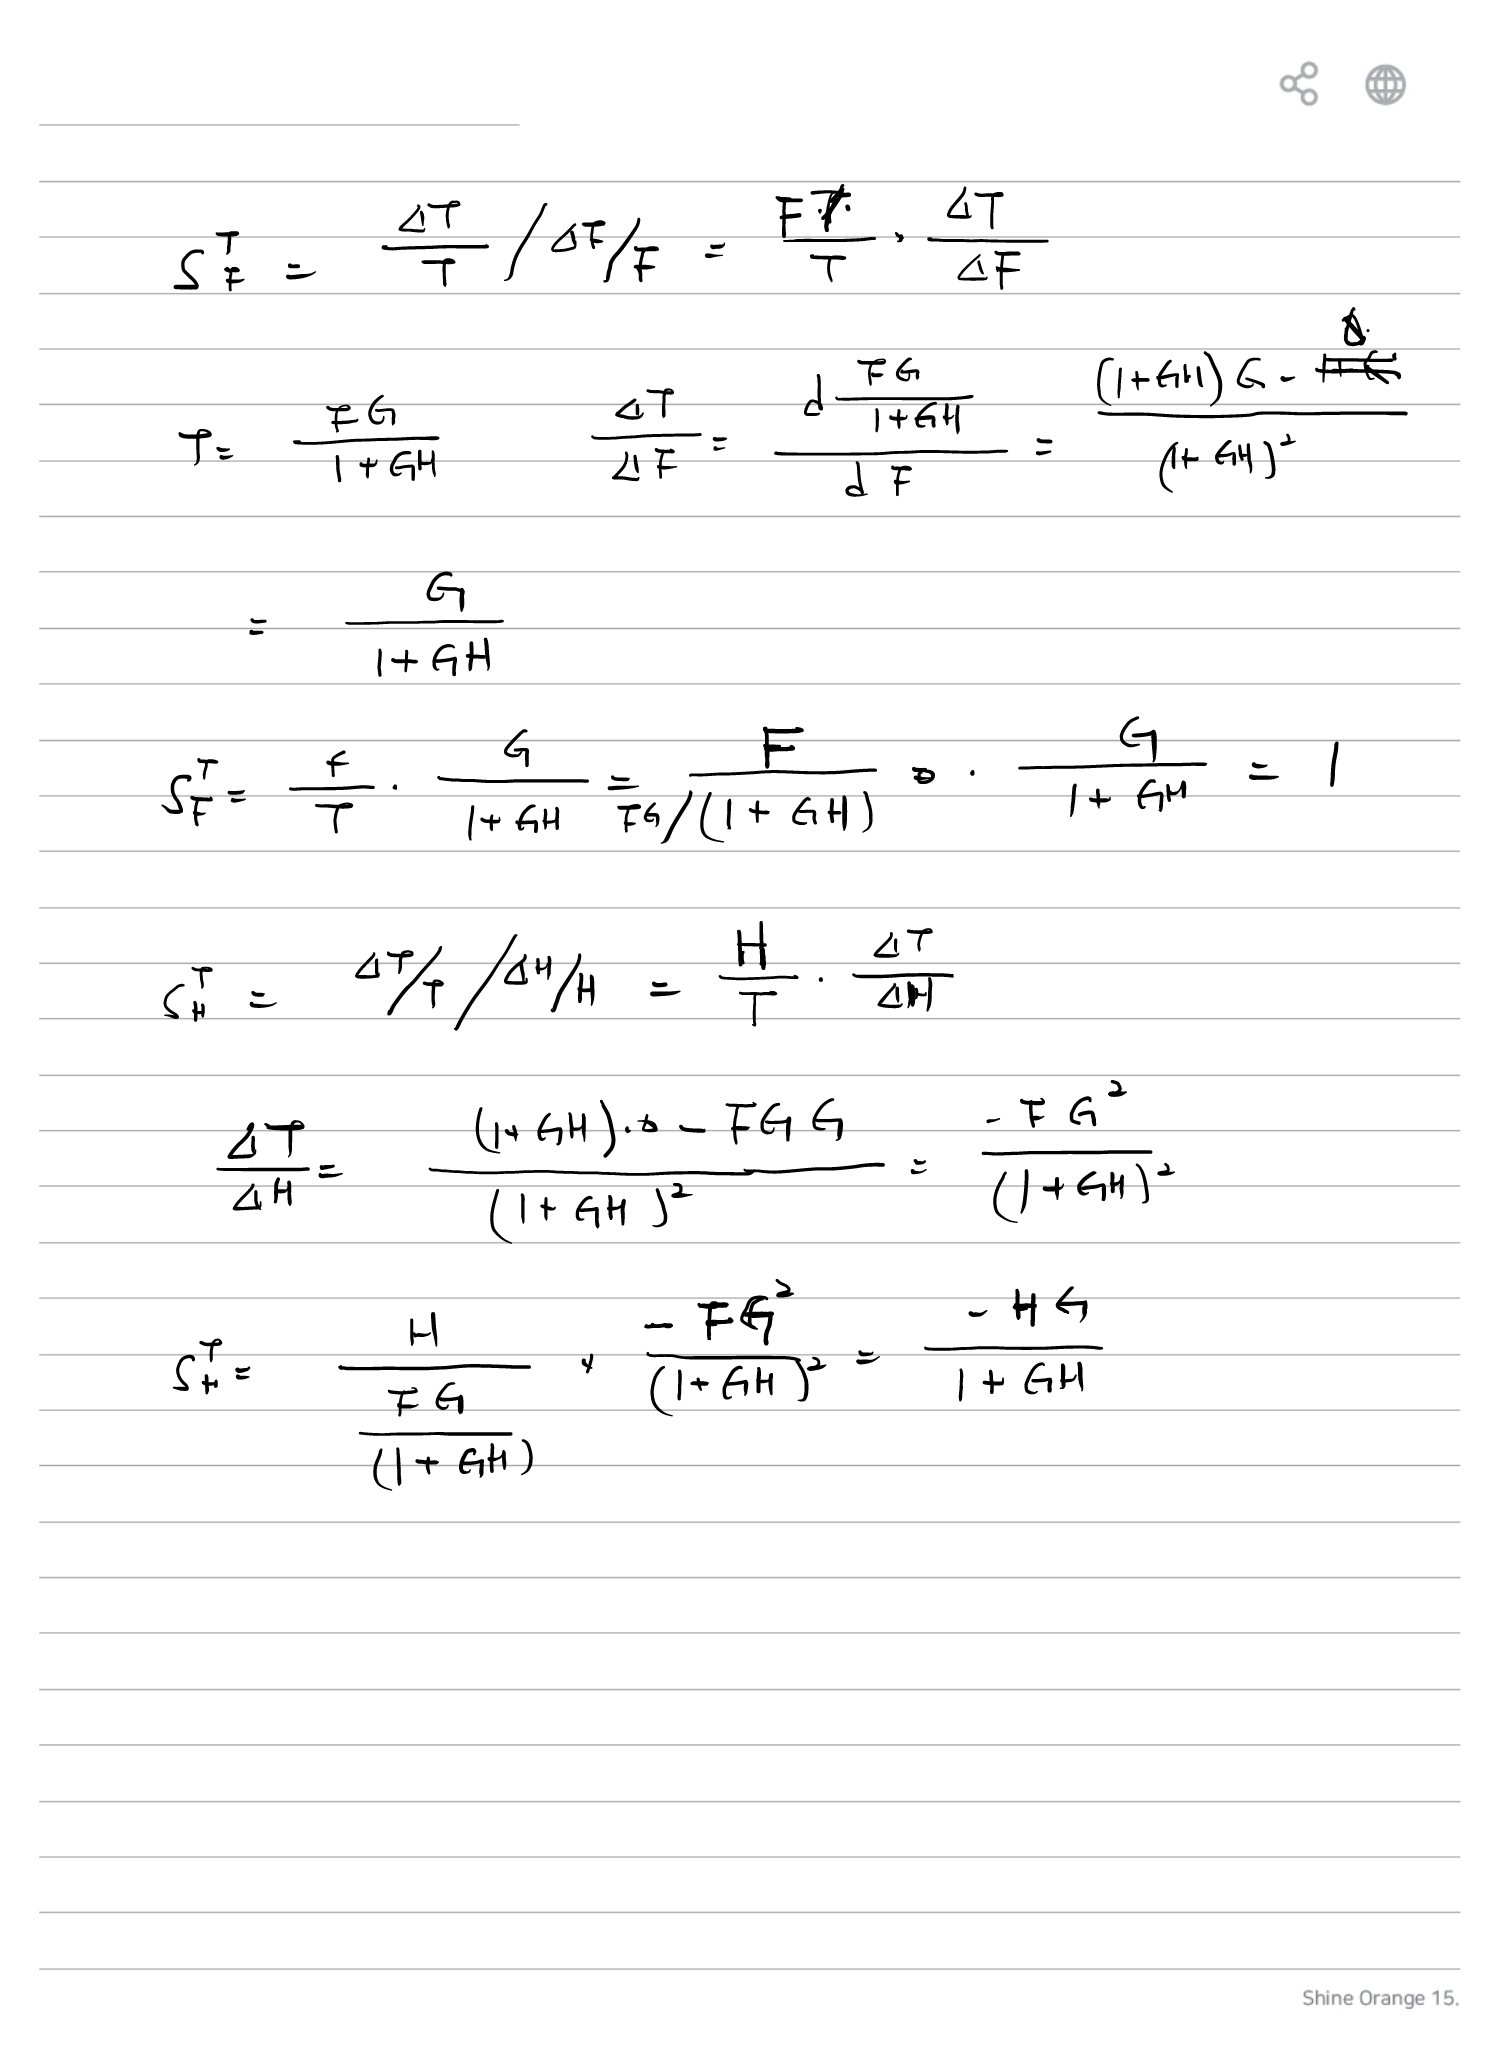
6. Filter F에 대한 Sensitivity
Filtered closed-loop system에서는 reference filter F가 전달함수의 분자에 직접 포함된다.
F에 대한 sensitivity는
이고
따라서
7. Plant G에 대한 Sensitivity
Filter가 포함되어도 plant G에 대한 sensitivity는 다음과 같다.
즉 feedback loop gain이 커지면 plant gain variation의 영향을 줄일 수 있다.
8. Sensor H에 대한 Sensitivity
전달함수는
이다.
H에 대한 미분은
따라서
Loop Gain이 매우 크면
이므로
9. Sensor가 중요한 이유
원문에서는 sensor H에 대한 sensitivity가 특히 중요하다고 설명한다.
큰 loop gain에서는
이므로 sensor gain의 변화가 closed-loop response에 직접적인 영향을 줄 수 있다.
원문의 설명처럼 sensor는 noise가 작아야 할 뿐 아니라 gain도 안정적이어야 한다.
10. Parameter별 Sensitivity 비교
| Parameter | Sensitivity | 특징 |
|---|---|---|
| Open-loop Plant G | 1 | Plant 변화가 출력에 그대로 반영 |
| Closed-loop Plant G | 1/(1+GDH) | Feedback에 의해 감소 |
| Filter F | 1 | Filter 변화가 직접 반영 |
| Sensor H | -GDH/(1+GDH) | 큰 loop gain에서 -1에 접근 |
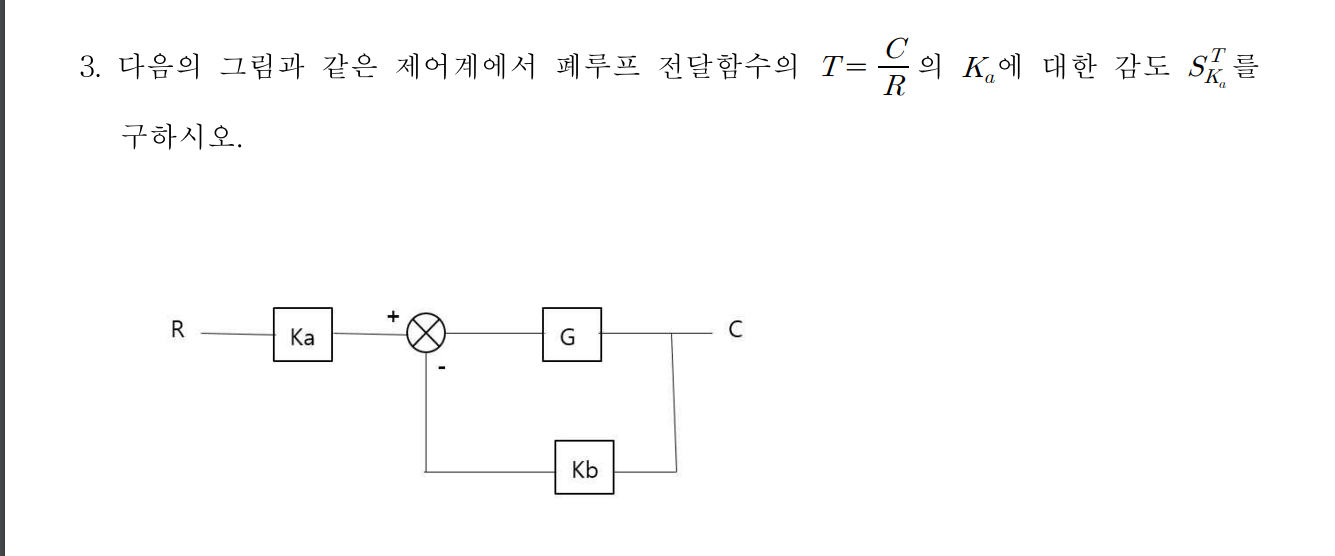
11. 예제 — Ka에 대한 Sensitivity
포스트의 문제에서는 다음 구조의 closed-loop system을 제시한다.
Feedback path에는 Kb가 존재한다.
Closed-loop transfer function은
Ka에 대한 sensitivity는
이다.
Ka는 분자에 단순 곱으로 존재하므로
따라서
12. Sensitivity 계산식 정리
미분형으로는
여기서 P는 sensitivity를 구하려는 임의의 parameter이다.
② 관심 parameter P에 대해 ∂T/∂P를 구한다.
③ (P/T)(∂T/∂P)를 계산한다.
13. 핵심 공식
| 항목 | 식 |
|---|---|
| Sensitivity 정의 | SPT = (P/T)(∂T/∂P) |
| Open Loop | SGT = 1 |
| Closed-loop Transfer Function | T = GD/(1+GDH) |
| Plant Sensitivity | SGT = 1/(1+GDH) |
| Filter Sensitivity | SFT = 1 |
| Sensor Sensitivity | SHT = -GDH/(1+GDH) |
14. 핵심 기억 문장
- Sensitivity는 parameter의 상대변화에 대한 transfer function의 상대변화이다.
- SPT = (P/T)(∂T/∂P)이다.
- Open-loop에서 plant gain에 대한 sensitivity는 1이다.
- Negative Feedback에서는 plant sensitivity가 1/(1+GDH)로 감소한다.
- 따라서 loop gain이 클수록 plant parameter 변화에 강인해진다.
- Filter F에 대한 sensitivity는 1이다.
- Sensor H에 대한 sensitivity는 -GDH/(1+GDH)이며, 큰 loop gain에서는 -1에 접근한다.
- Feedback은 plant variation을 줄여주지만 sensor gain의 안정성은 매우 중요하다.