Open Loop Transfer Function Pole이 원점을 지나는 경우
Gain Margin 구하는 방법 예제
Nyquist Plot
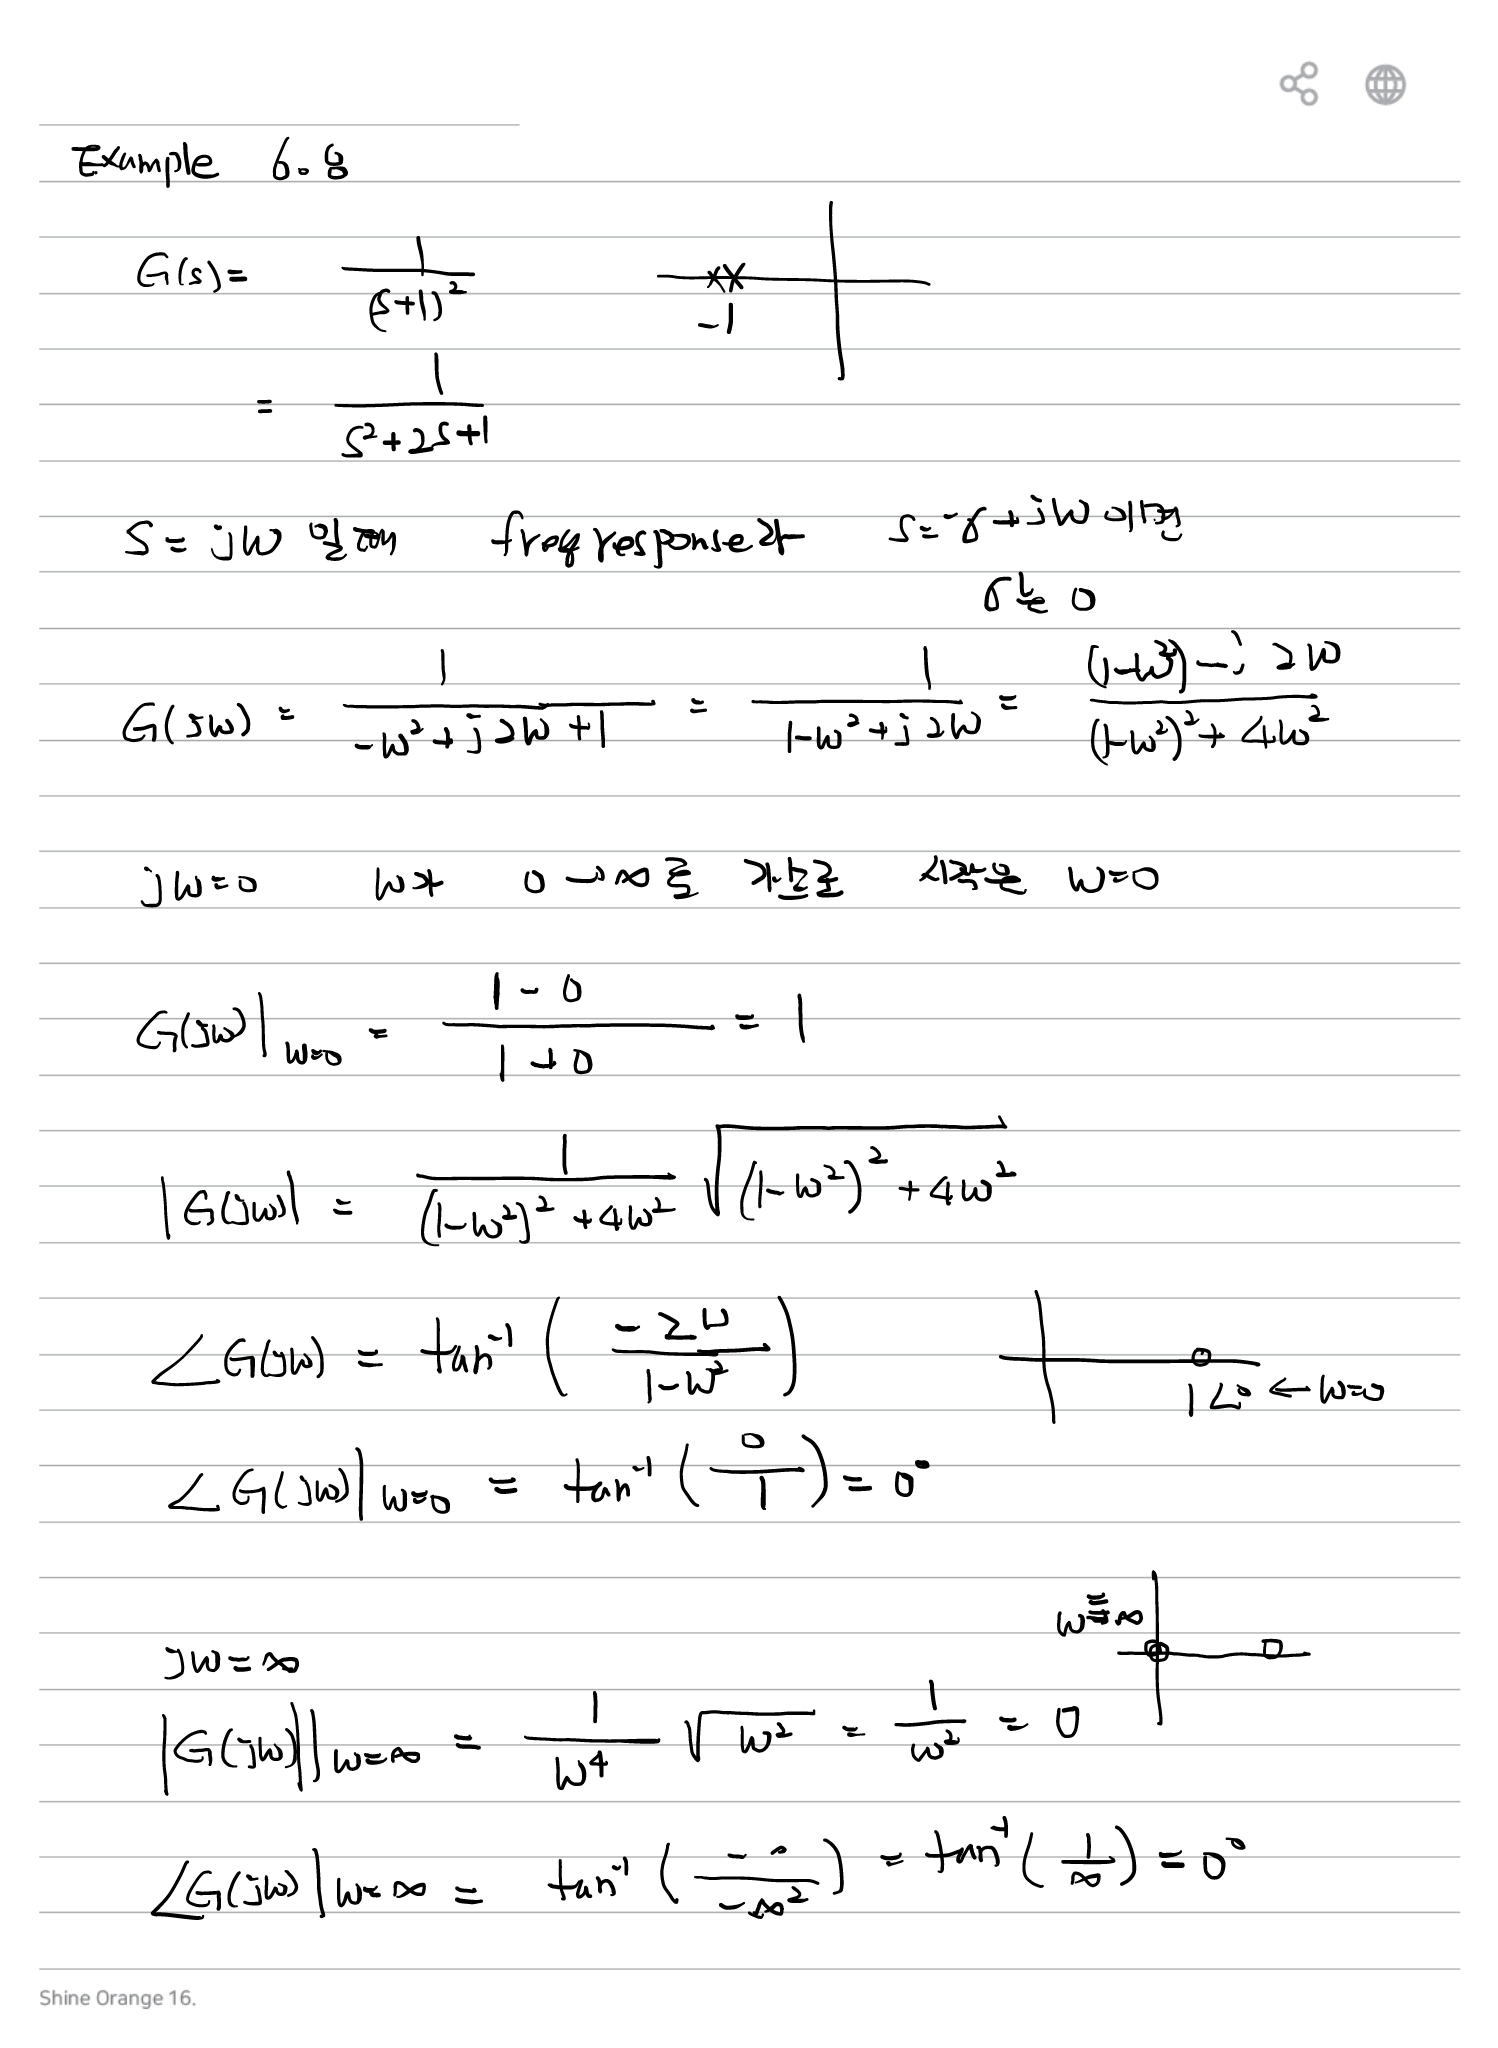
1. 예제: G(s) = 1/(s+1)²
Frequency response를 구하기 위해
를 대입한다.
분모를 전개하면
켤레복소수를 곱하여 실수부와 허수부로 정리하면
2. Magnitude와 Phase
ω=0에서
따라서 Nyquist plot은 실수축의
에서 시작한다.
3. ω → ∞
ω가 매우 커지면
이므로 Nyquist plot은 원점으로 접근한다.
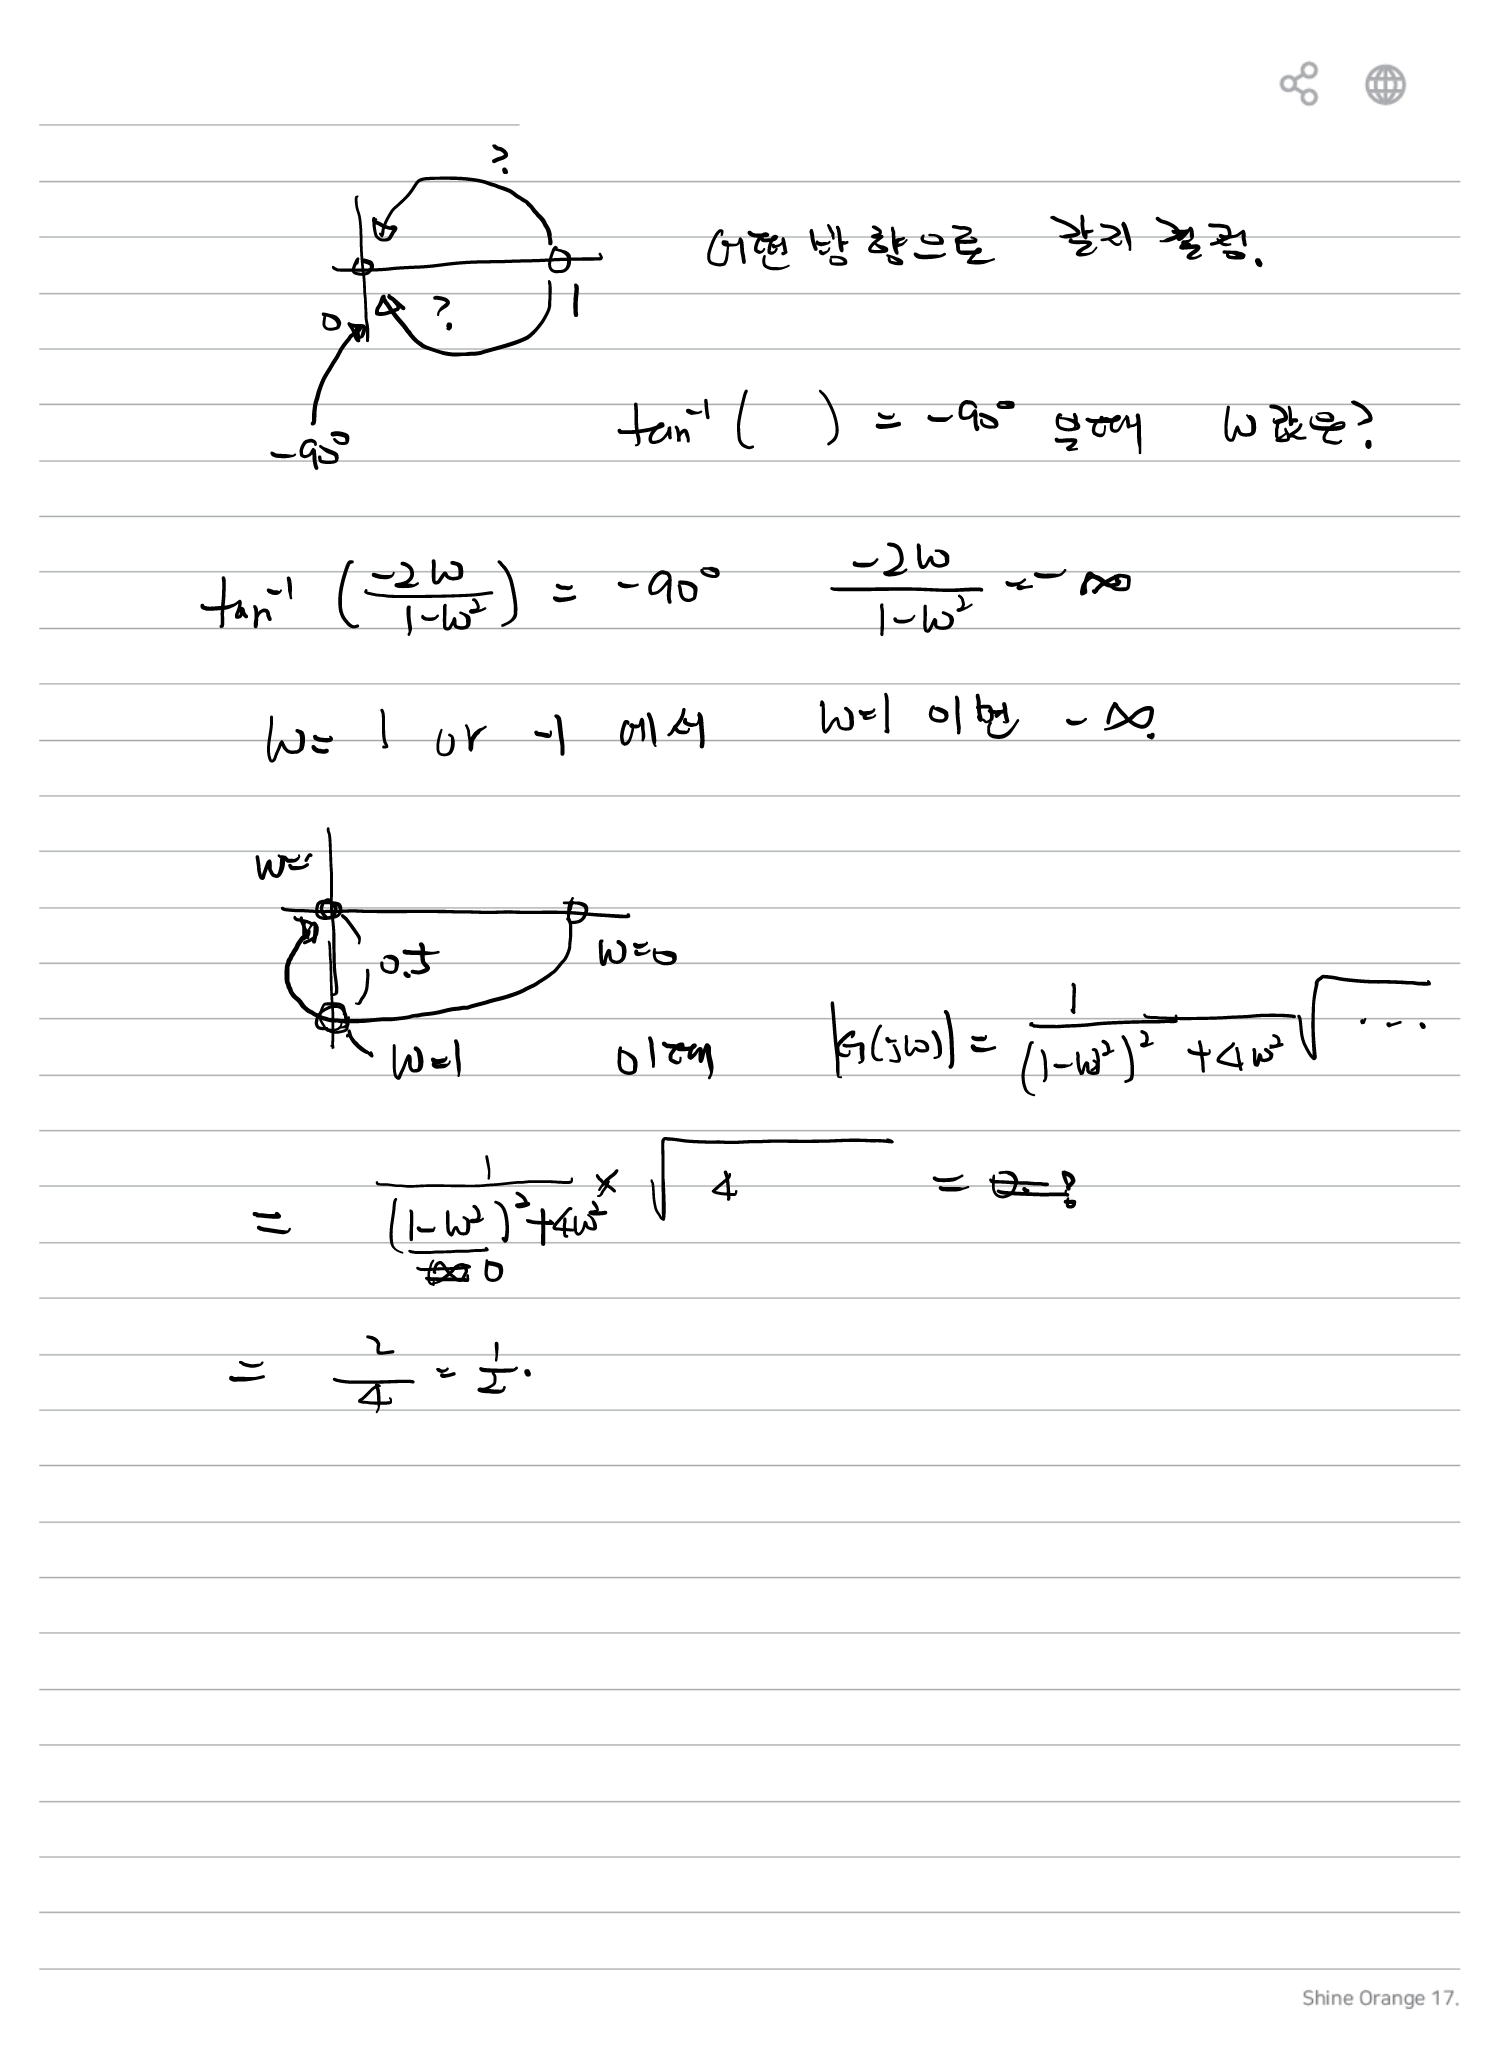
두 pole의 영향으로 총 위상은 최종적으로 -180° 방향으로 접근한다.
4. ω = 1에서의 값
ω=1을 대입하면
따라서
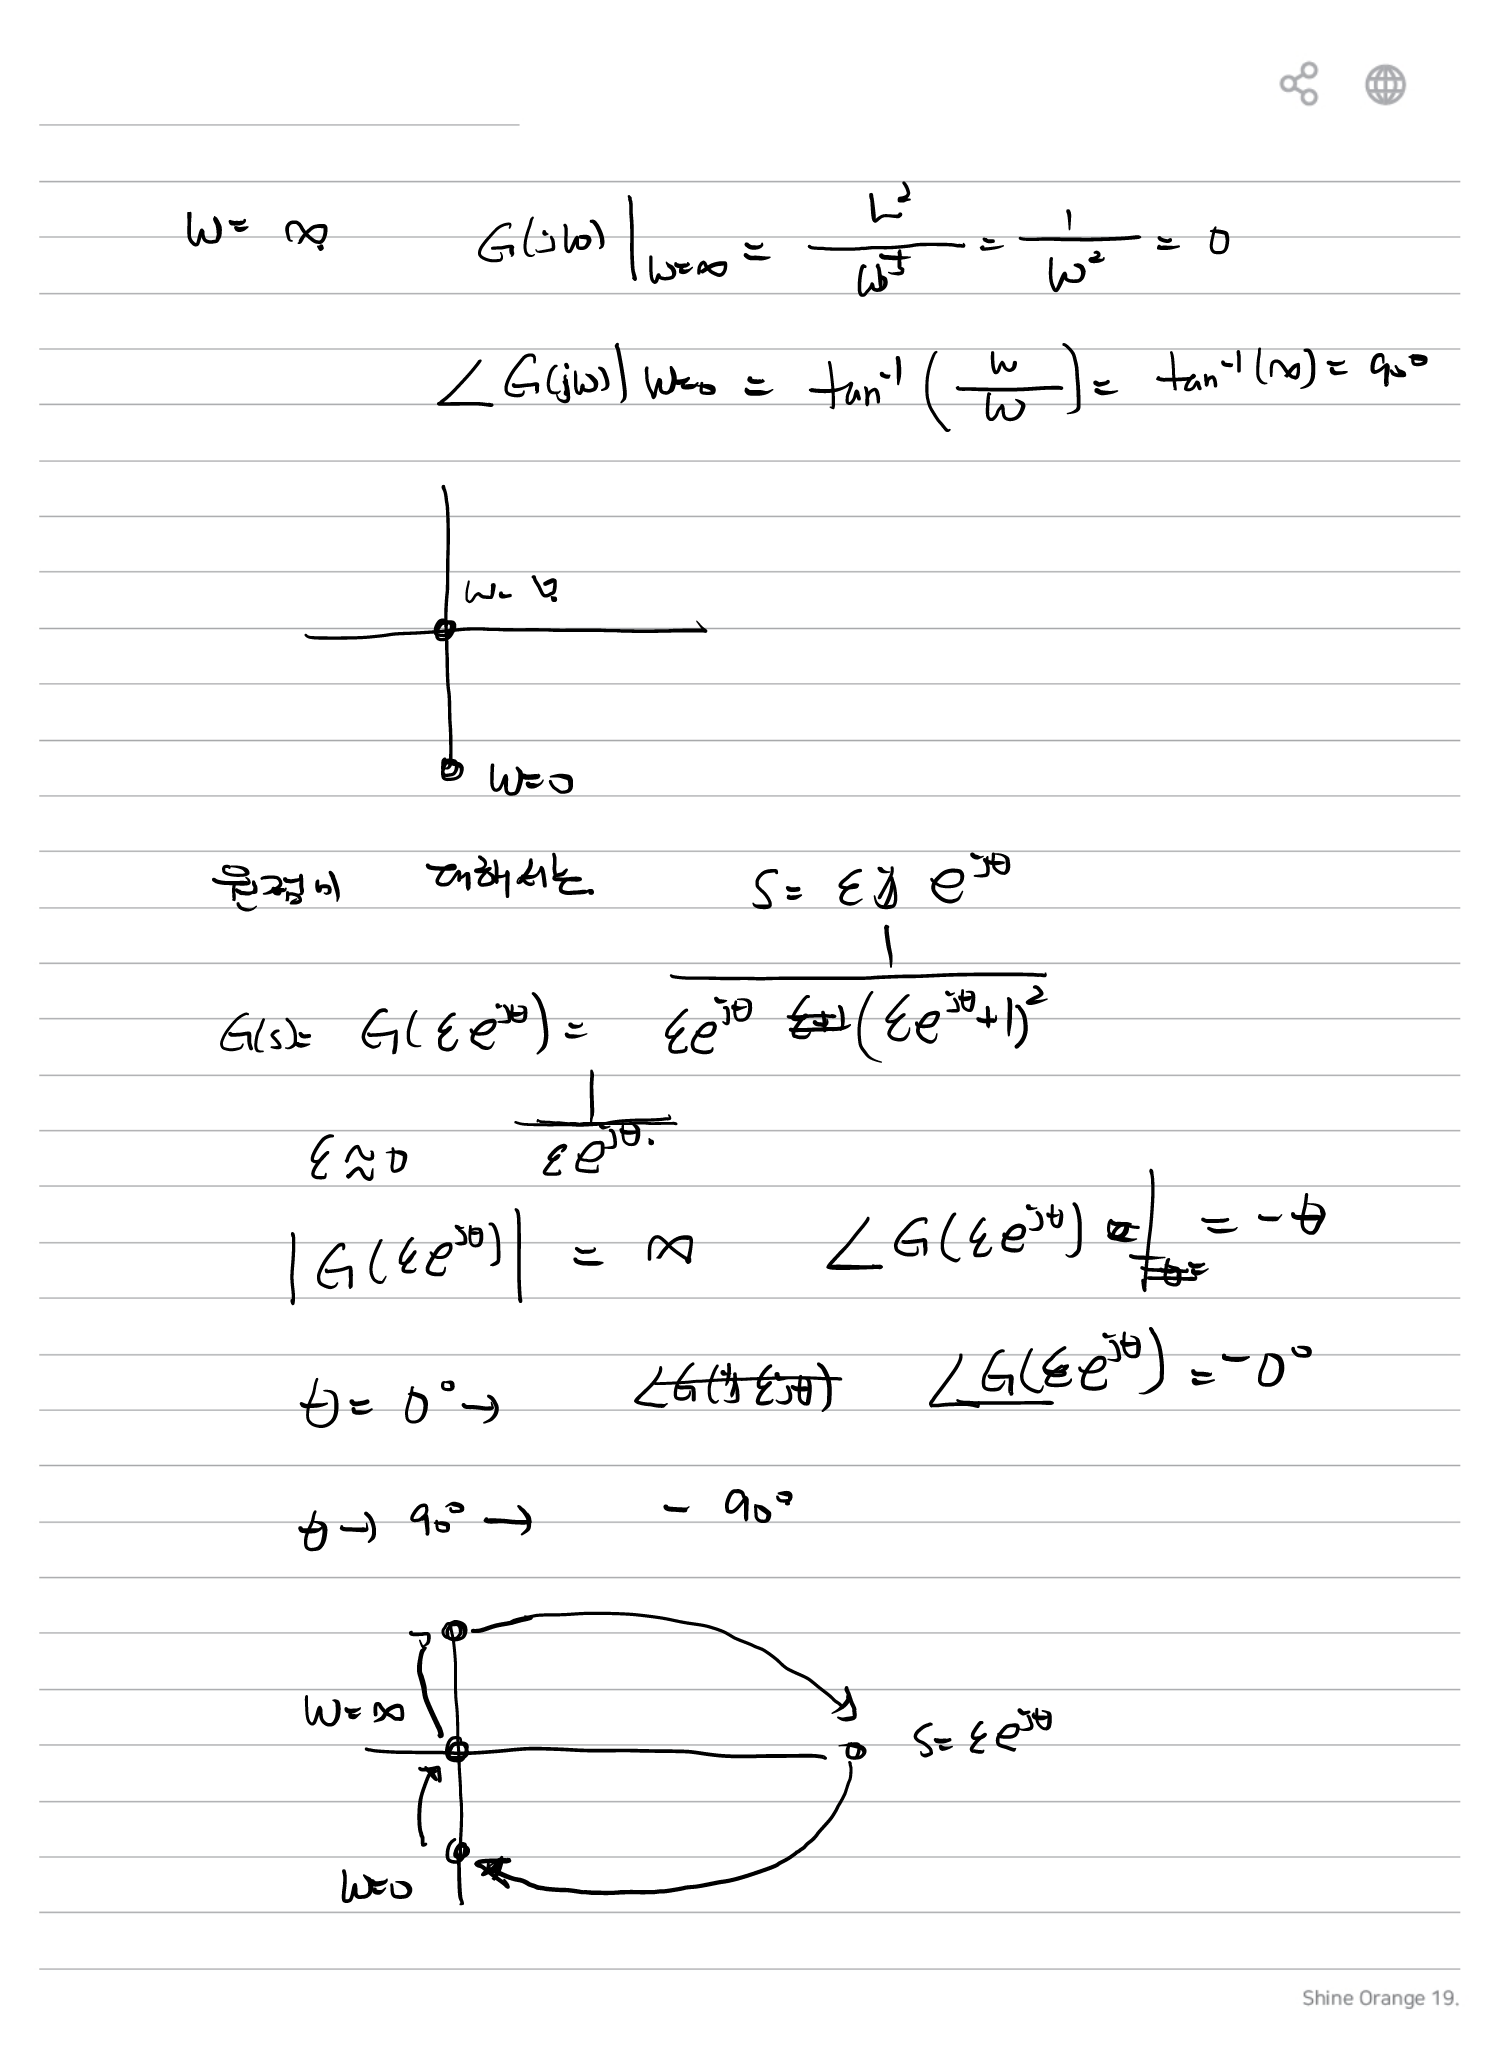
5. 원점에 Pole이 있는 경우
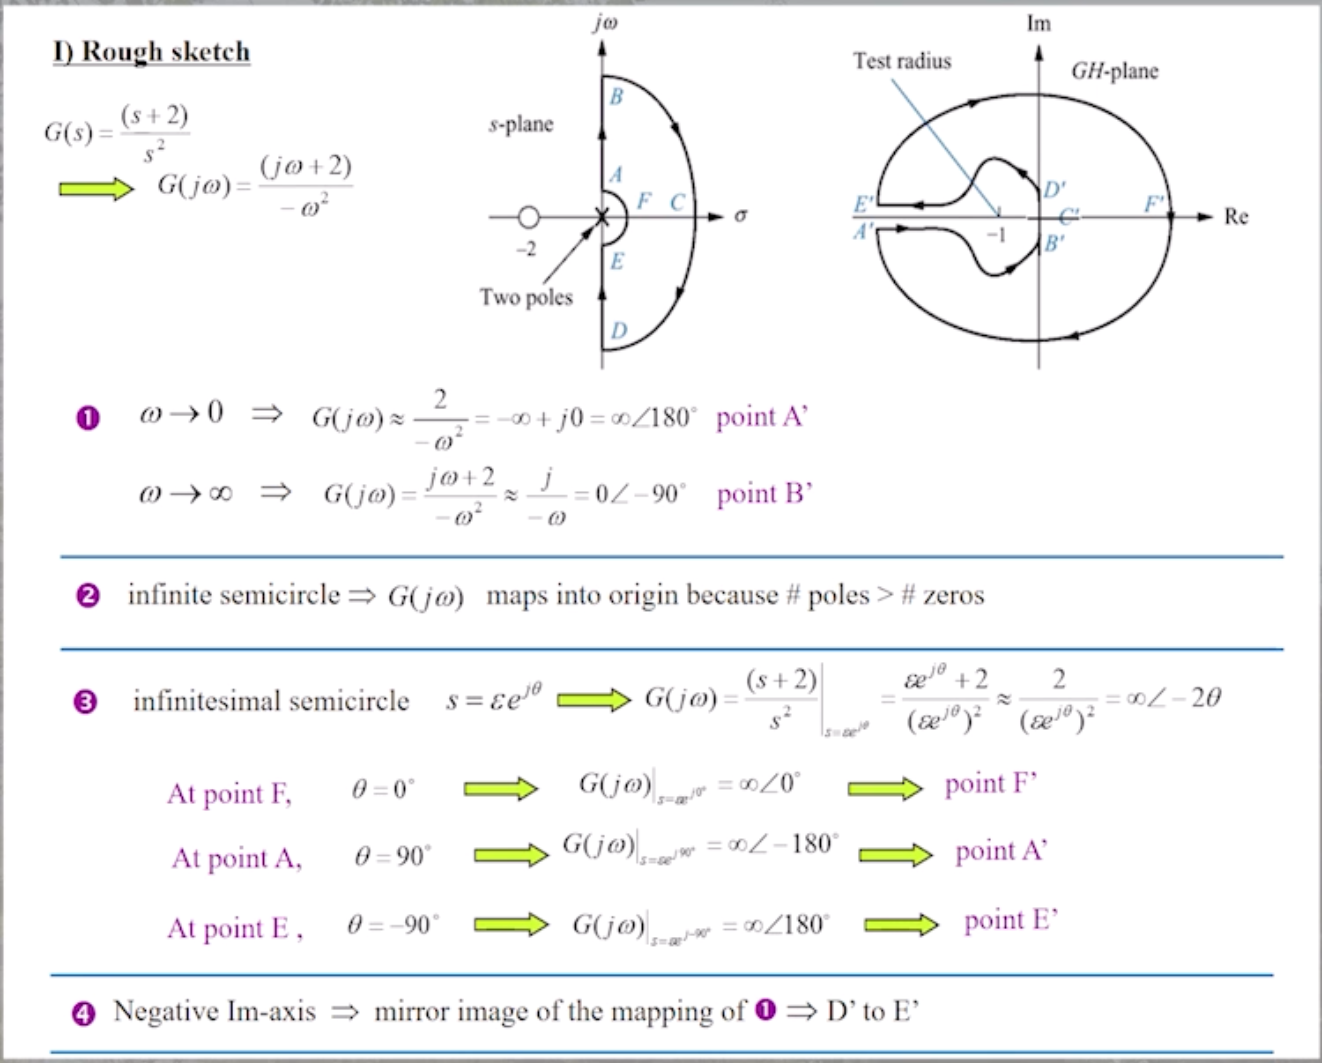
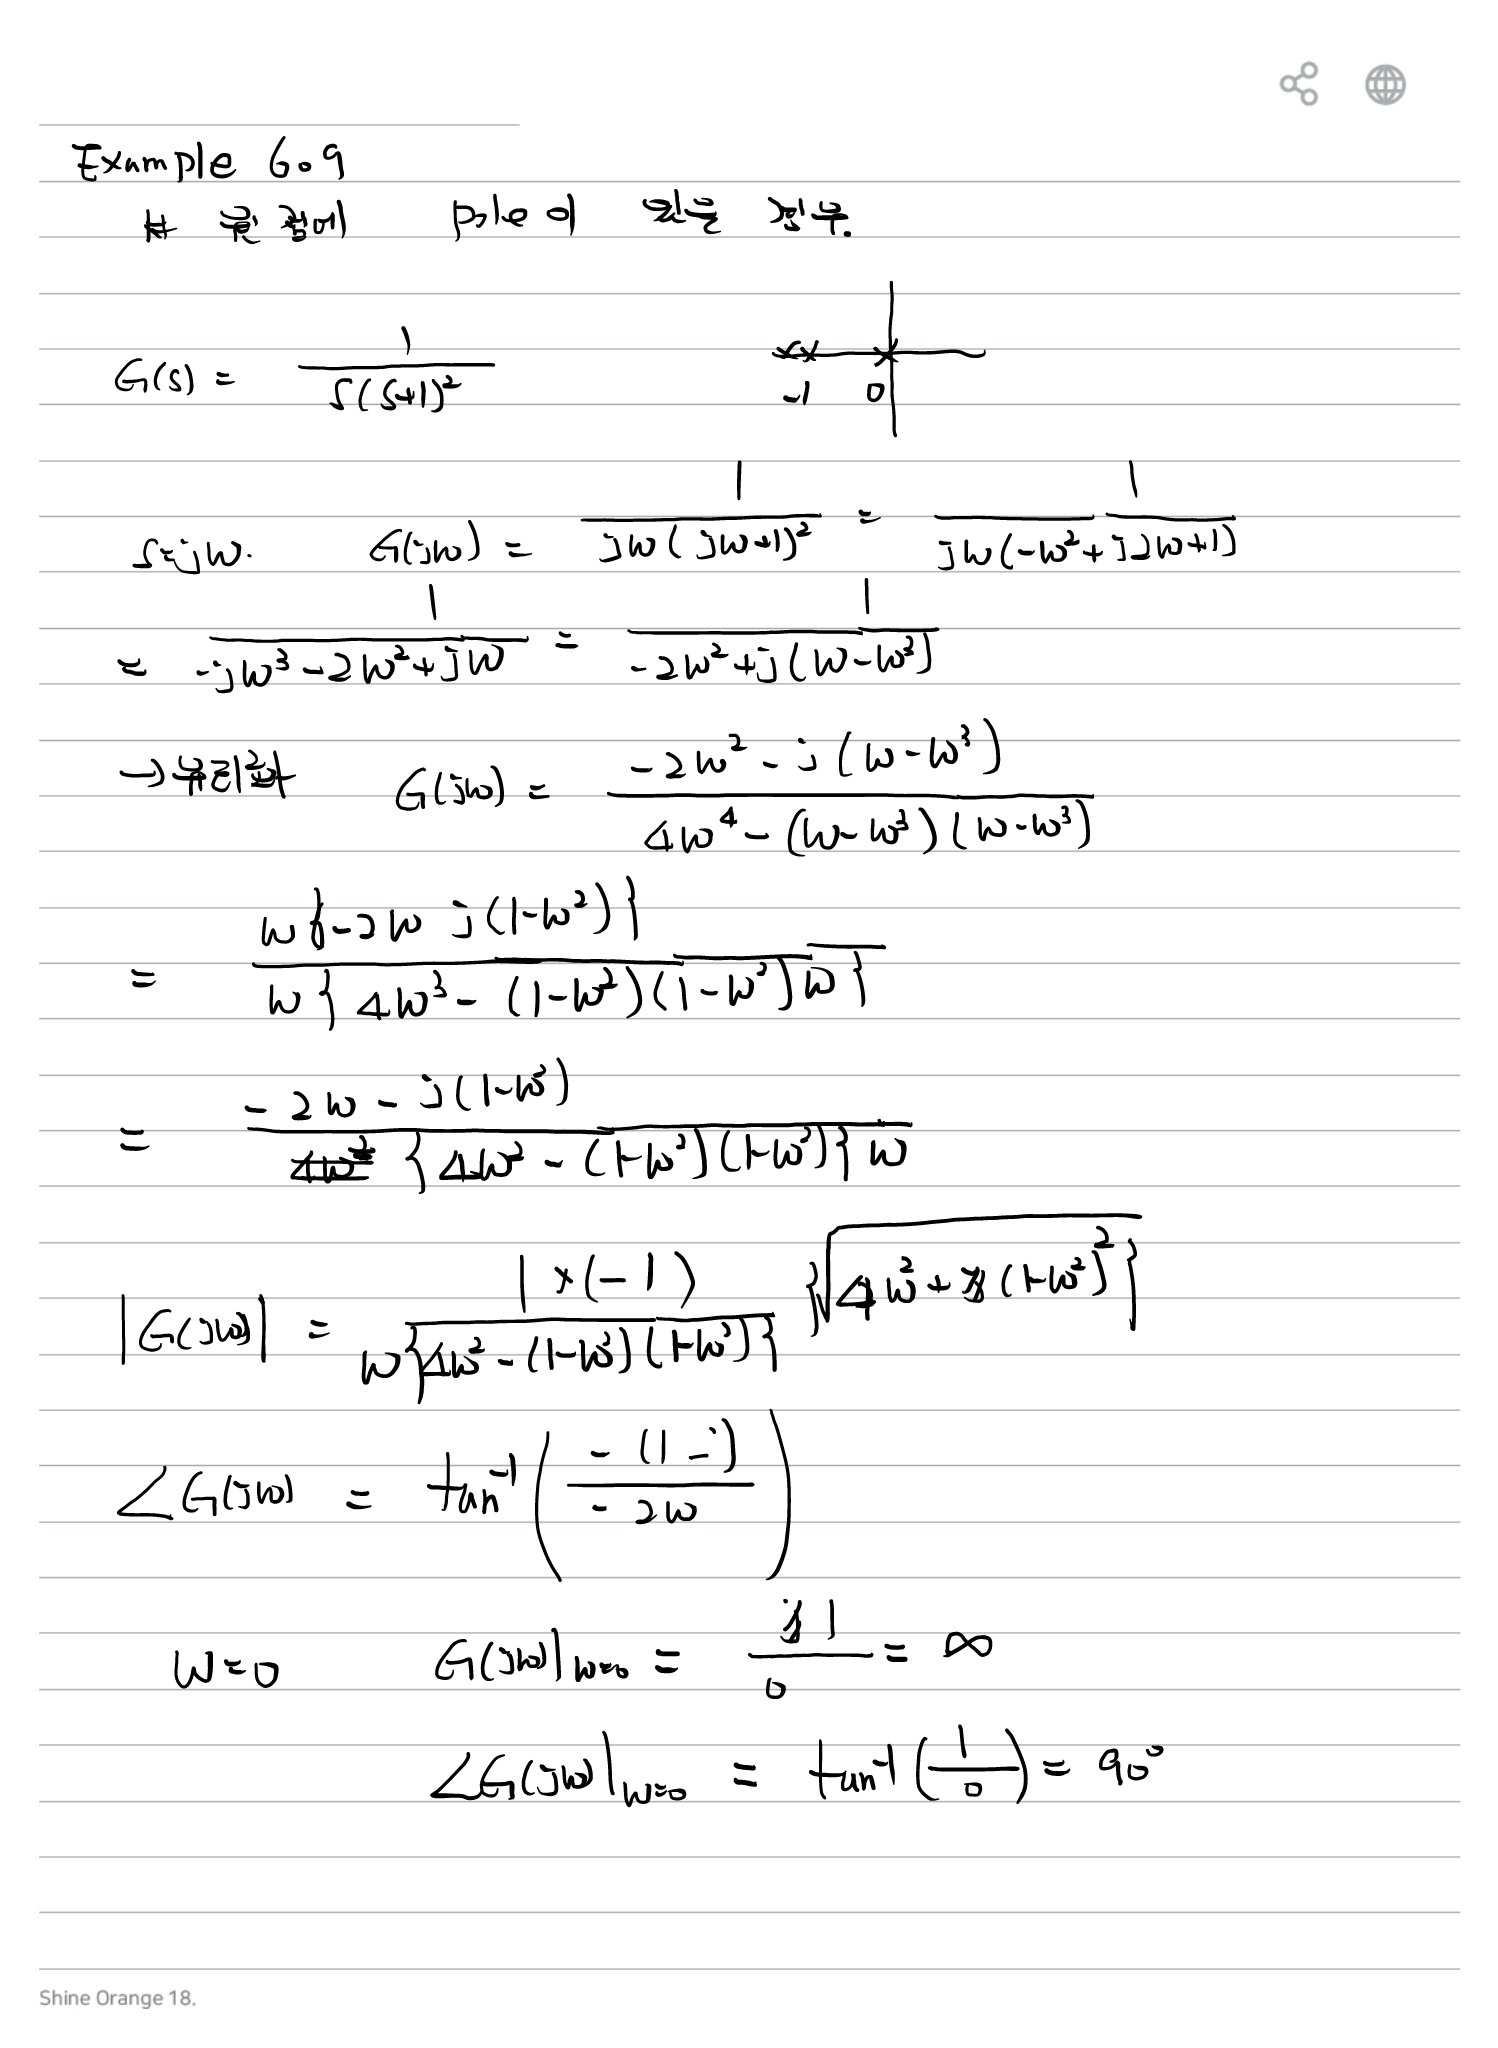
원문 예제에서는 open-loop transfer function의 pole이 원점에 존재하는 경우를 다룬다.
이 경우 Nyquist contour가 원점의 pole을 직접 지나갈 수 없다.
따라서 s-plane에서 원점을 작은 반원으로 우회한다.
여기서
이다.
6. 원점 Pole 우회 경로의 Mapping
원점 부근에서는
에
를 대입한다.
ε→0이면 분자의 2가 지배적이므로
따라서
7. Nyquist Stability Criterion
Nyquist 판정에서는 다음 세 값을 사용한다.
| 기호 | 의미 |
|---|---|
| P | Open-loop transfer function의 RHP pole 개수 |
| N | Nyquist plot이 -1점을 둘러싸는 횟수 |
| Z | Closed-loop characteristic equation의 RHP zero 개수 |
여기서 N의 부호는 사용하는 encirclement 방향 정의에 따라 달라질 수 있다.
8. Gain Margin 예제
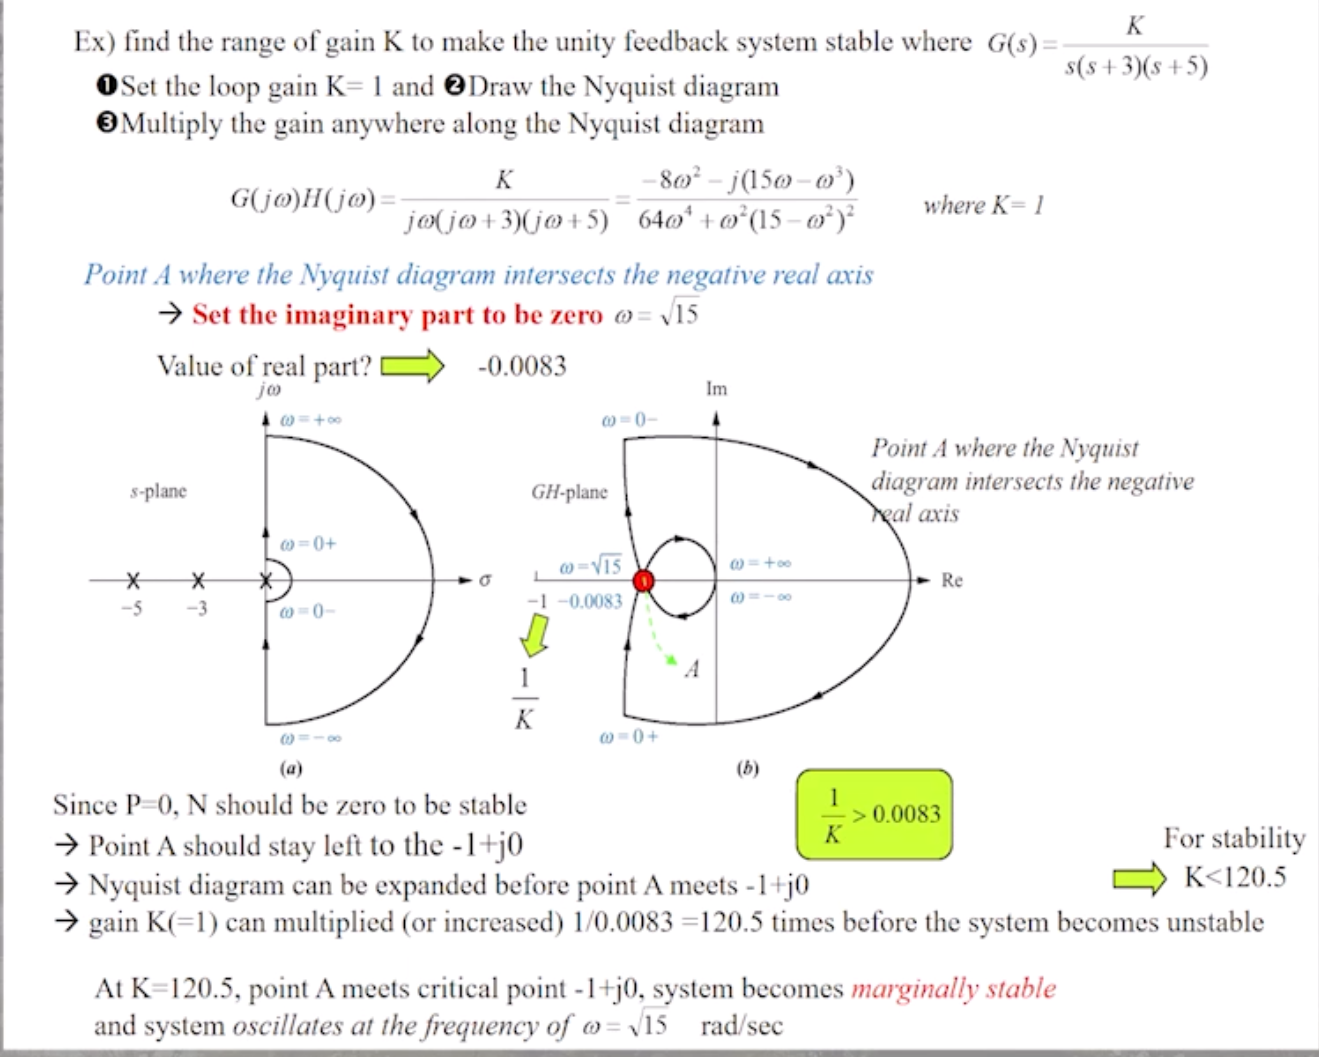
원문 예제의 open-loop transfer function은
이다.
먼저 K=1로 두고 Nyquist plot을 그린다.
정리하면 원문에서는
로 나타낸다.
9. Negative Real Axis 교점
Nyquist plot이 음의 실수축과 만나는 지점에서는 imaginary part가 0이다.
ω≠0인 교점은
이다.
이때 real part는 약
이다.
10. Gain Margin 계산
안정 한계에서는 해당 교점이 critical point -1+j0에 도달한다.
따라서
즉 K=1에서 시작하면 gain을 약 120.5배까지 증가시킬 수 있다.
dB로 나타내면
이때 진동 주파수는
이다.
11. Gain Margin의 의미
Gain Margin은 Nyquist plot이 -180° 위상에서 critical point -1까지 얼마나 더 gain을 증가시킬 수 있는지를 나타낸다.
여기서
이다.
12. Gain Margin 필기 예제
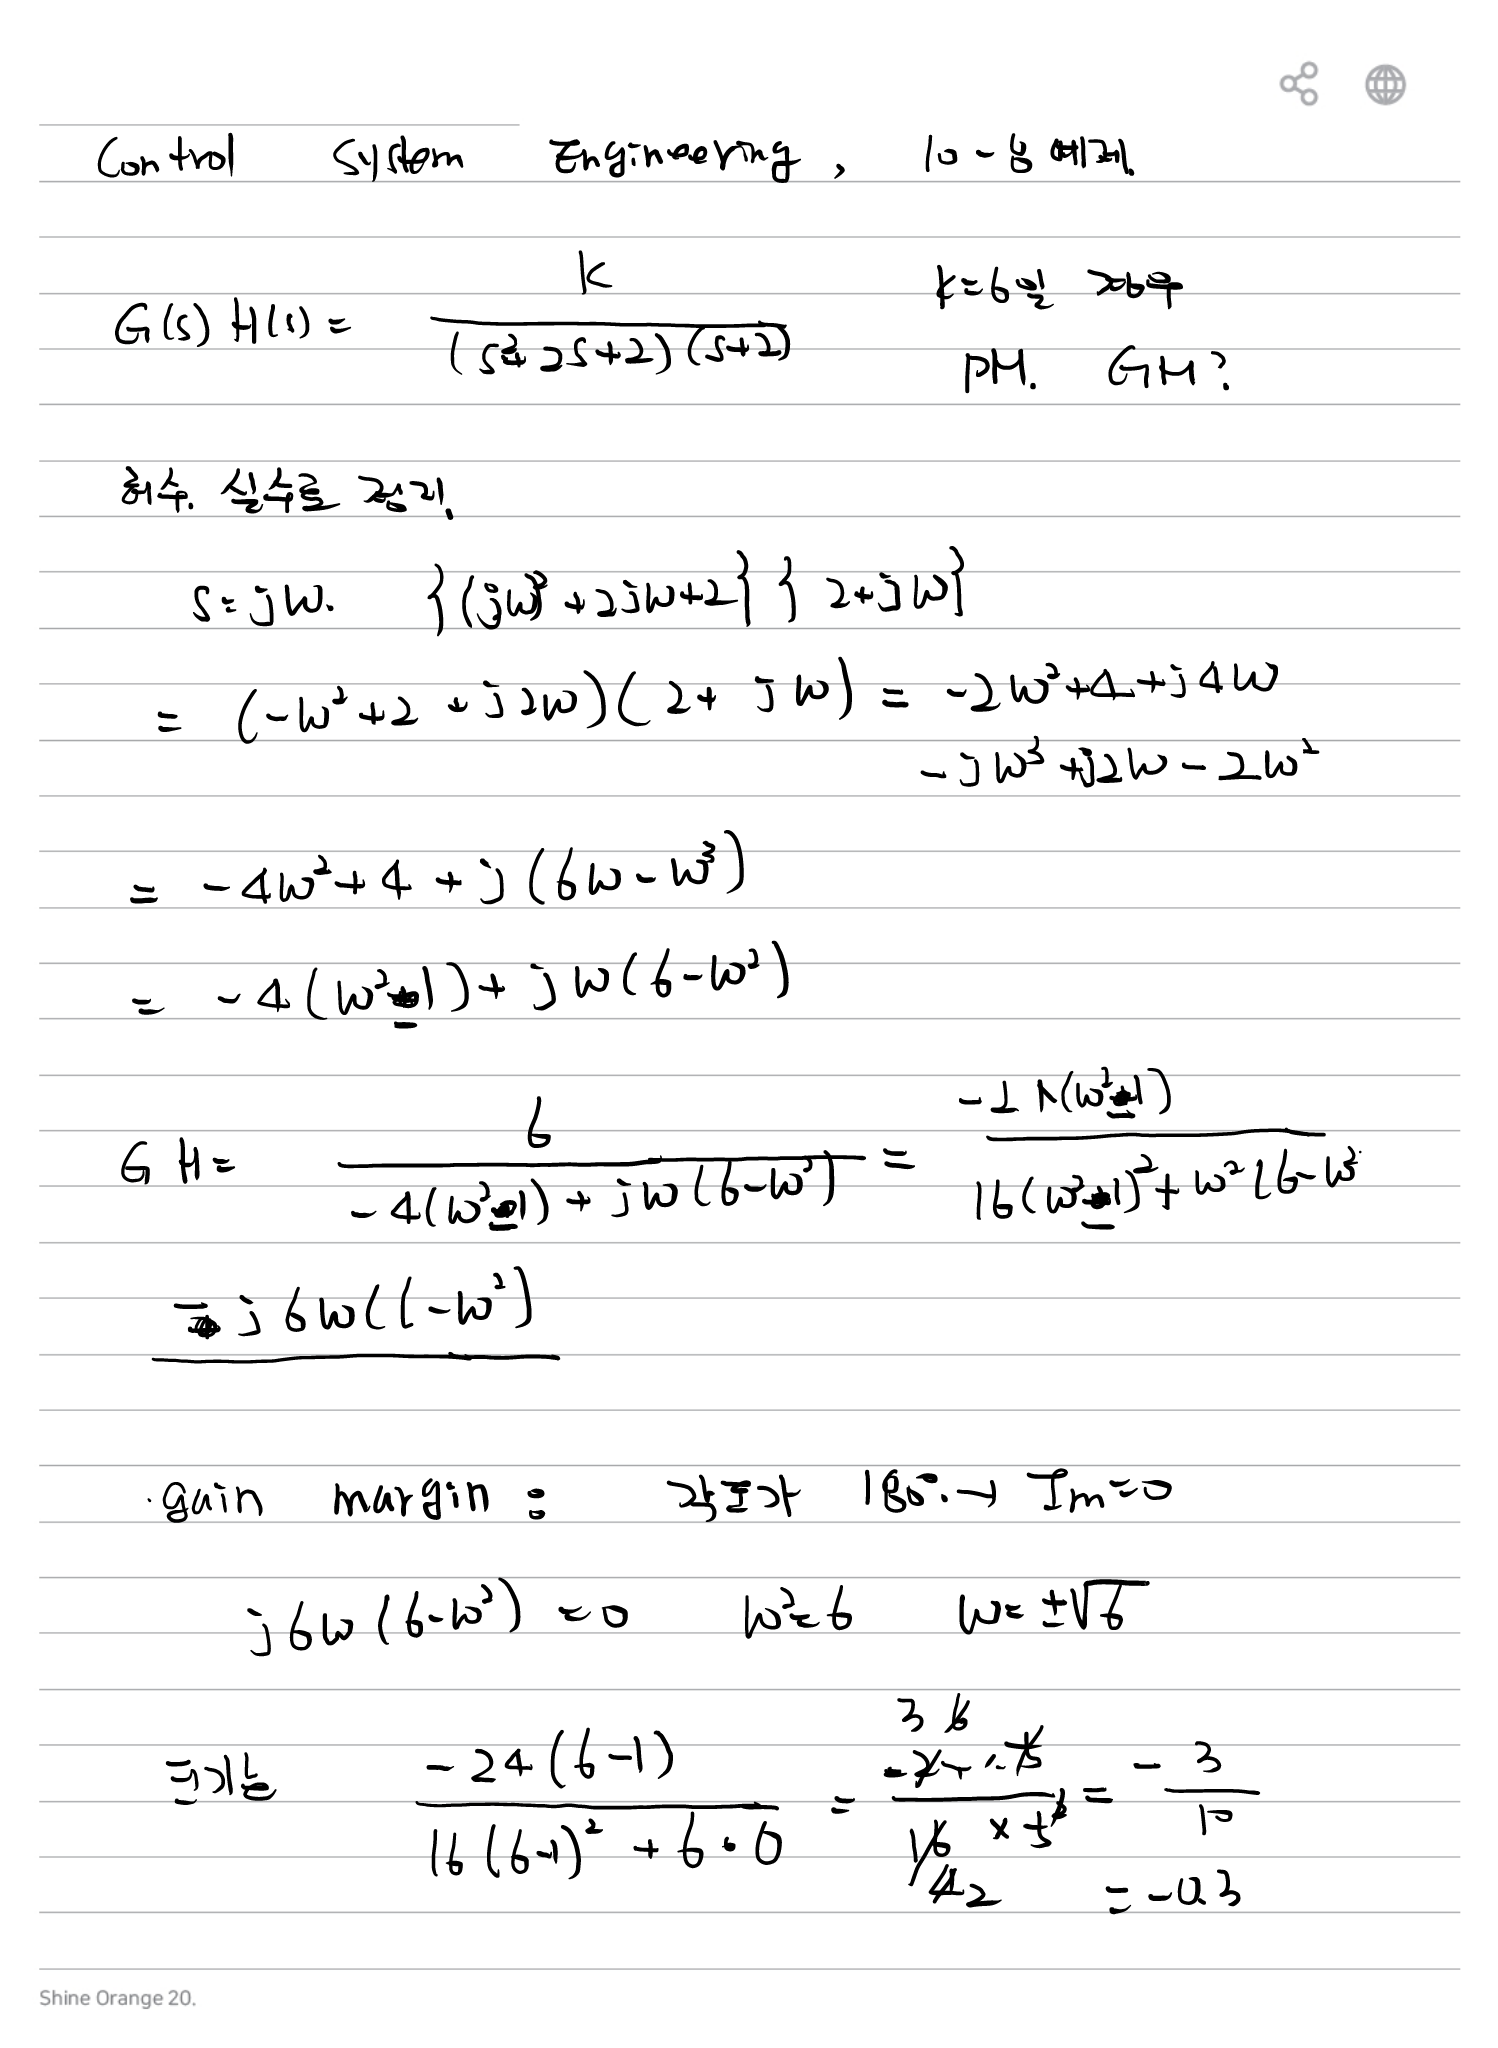
원문의 다른 예제에서는
로 두고 K=6인 경우 Gain Margin과 Phase Margin을 계산한다.
s=jω를 대입하면 분모는
이고 정리하면
형태가 된다.
13. Phase Crossover Frequency
Gain Margin을 구할 때는 phase가 -180°가 되는 주파수를 찾는다.
imaginary part가 0이므로
ω≠0에서
이다.
원문 필기에서는 이 주파수에서 Nyquist plot의 실수축 교점을 약
으로 계산한다.
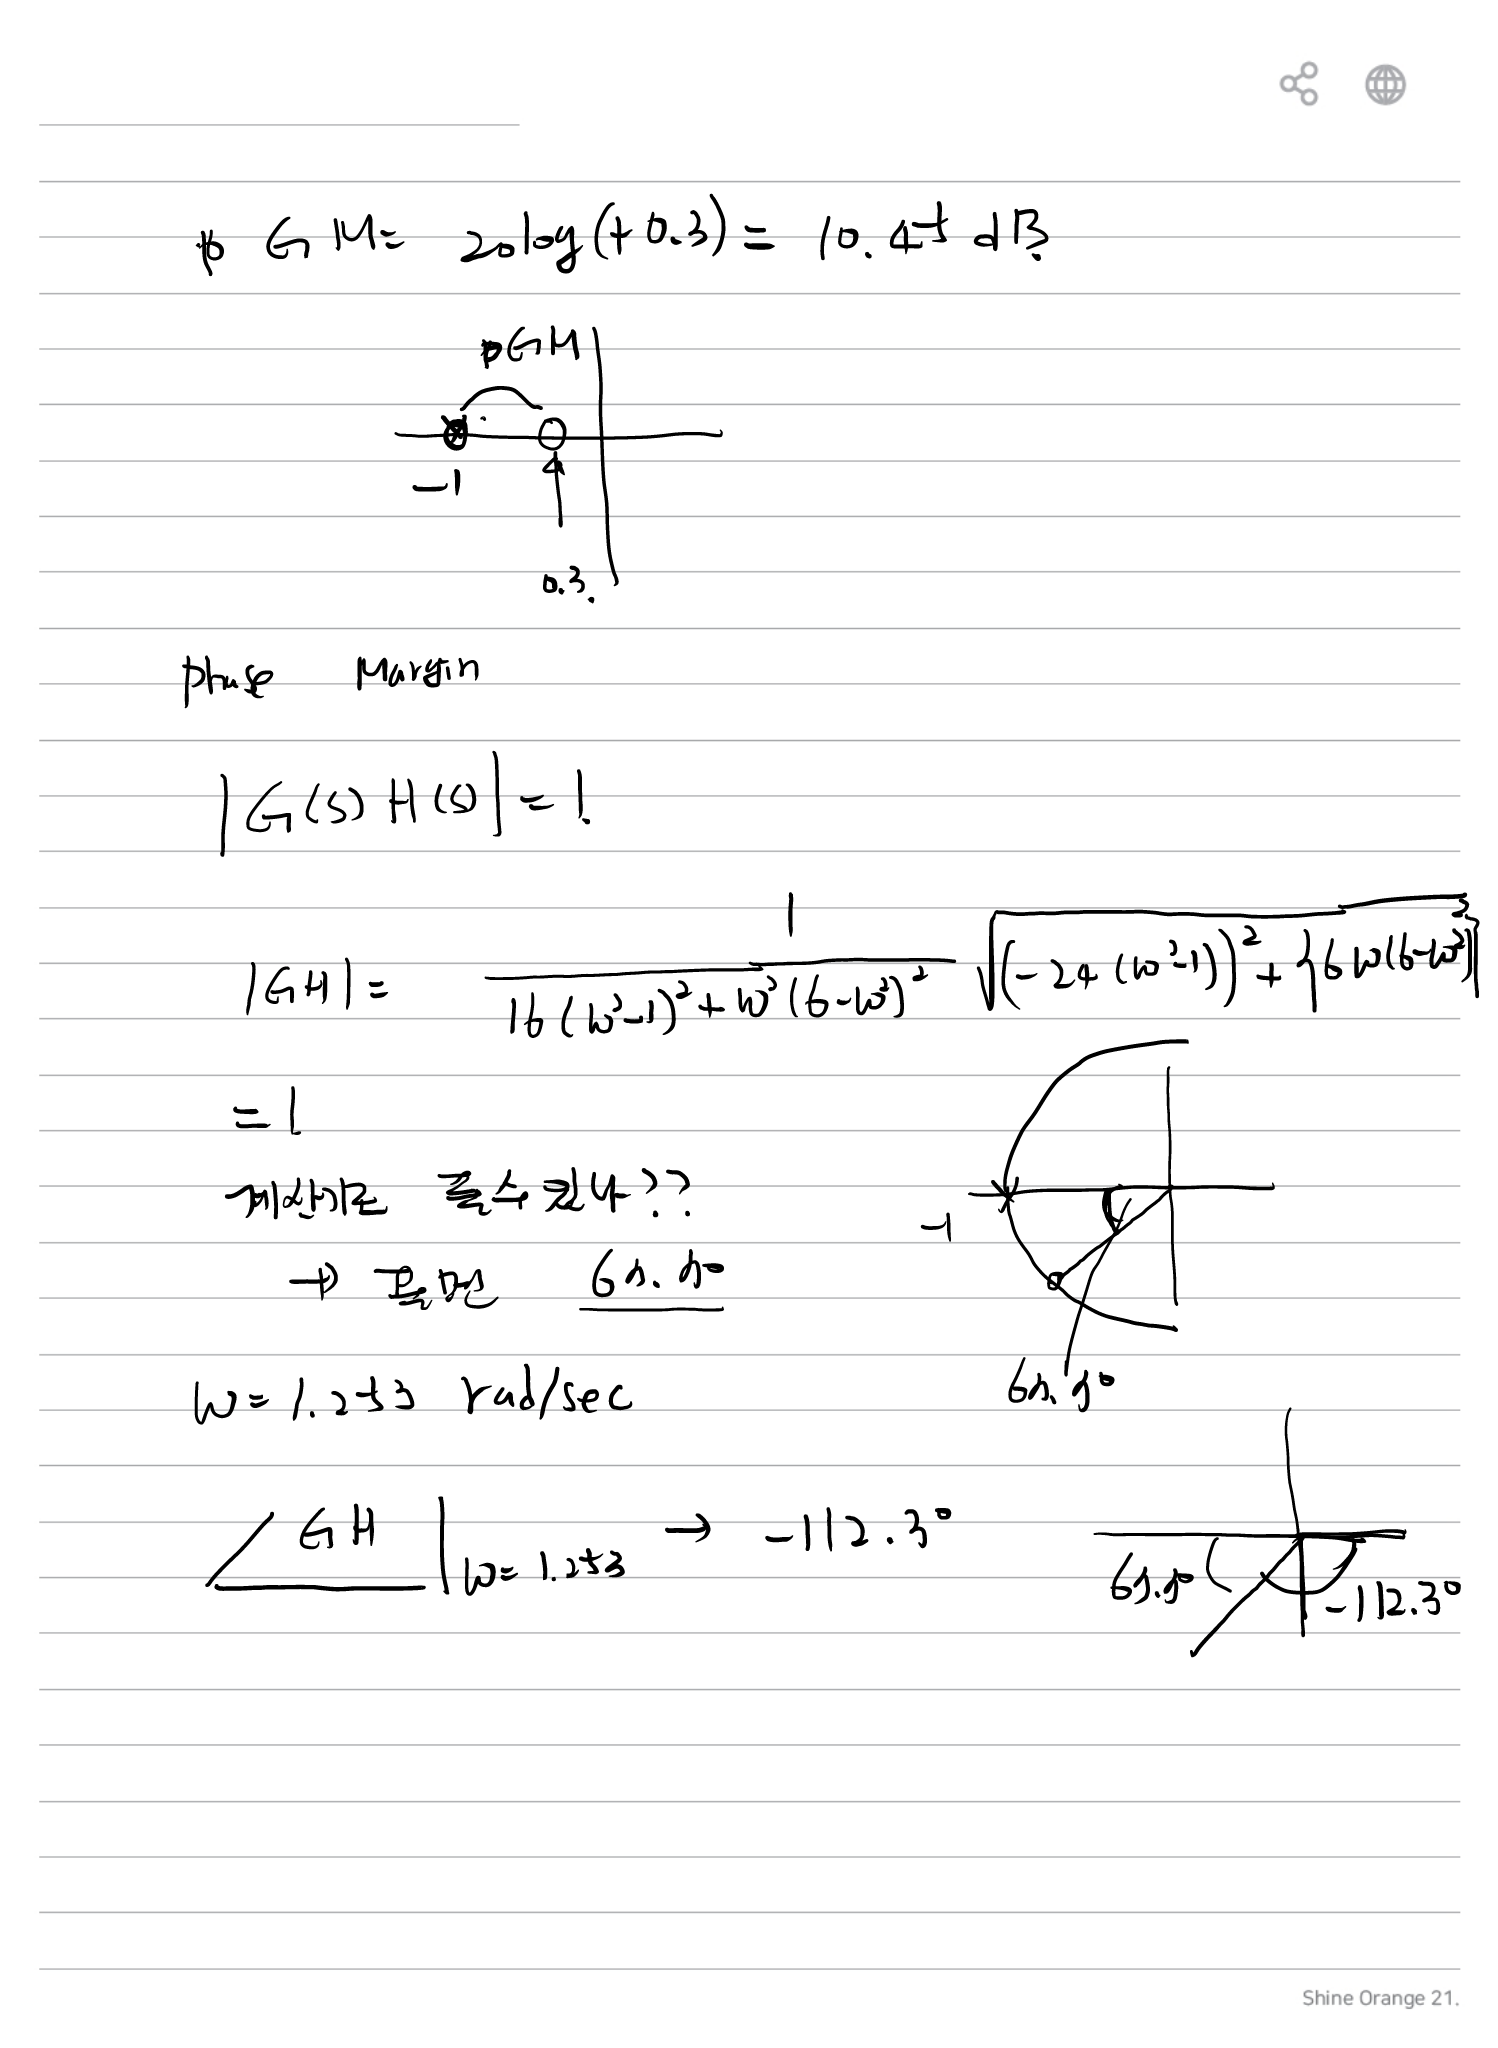
14. Gain Margin
음의 실수축 교점의 크기가 0.3이면
dB로 나타내면
15. Phase Margin
Phase Margin은 Nyquist plot이 unit circle,
과 만나는 Gain Crossover Frequency에서 계산한다.
원문 필기에서는
를 얻고, 이때 위상을 약
로 계산한다.
따라서 Phase Margin은
16. Gain Margin / Phase Margin 정리
| 항목 | 조건 | 계산 |
|---|---|---|
| Gain Margin | ∠GH = -180° | GM = 1/|GH| |
| Gain Margin [dB] | Phase Crossover Frequency | 20log₁₀(GM) |
| Phase Margin | |GH| = 1 | PM = 180° + ∠GH |
17. 주요 관계식
| 항목 | 내용 |
|---|---|
| Frequency Response | s=jω 대입 |
| Nyquist Critical Point | -1+j0 |
| Closed-loop 안정 | Z=0 |
| Nyquist 관계 | Z=P+N |
| Contour 위 Pole | 작은 반원으로 우회 |
| Gain Margin | 1/|GH(jωpc)| |
| Phase Margin | 180° + ∠GH(jωgc) |
18. 핵심 기억 문장
- Nyquist plot은 open-loop transfer function에 s=jω를 대입하여 복소평면에 그린 frequency response이다.
- Nyquist 안정도 판정의 기준점은 -1+j0이다.
- Open-loop pole이 Nyquist contour 위에 있으면 작은 반원으로 우회한다.
- s-plane의 작은 우회 경로는 GH-plane에서 큰 반원으로 mapping될 수 있다.
- Nyquist criterion은 open-loop RHP pole P와 -1점 encirclement N을 이용하여 closed-loop RHP pole Z를 판정한다.
- Gain Margin은 phase가 -180°가 되는 주파수에서 구한다.
- Phase Margin은 |GH|=1이 되는 주파수에서 구한다.