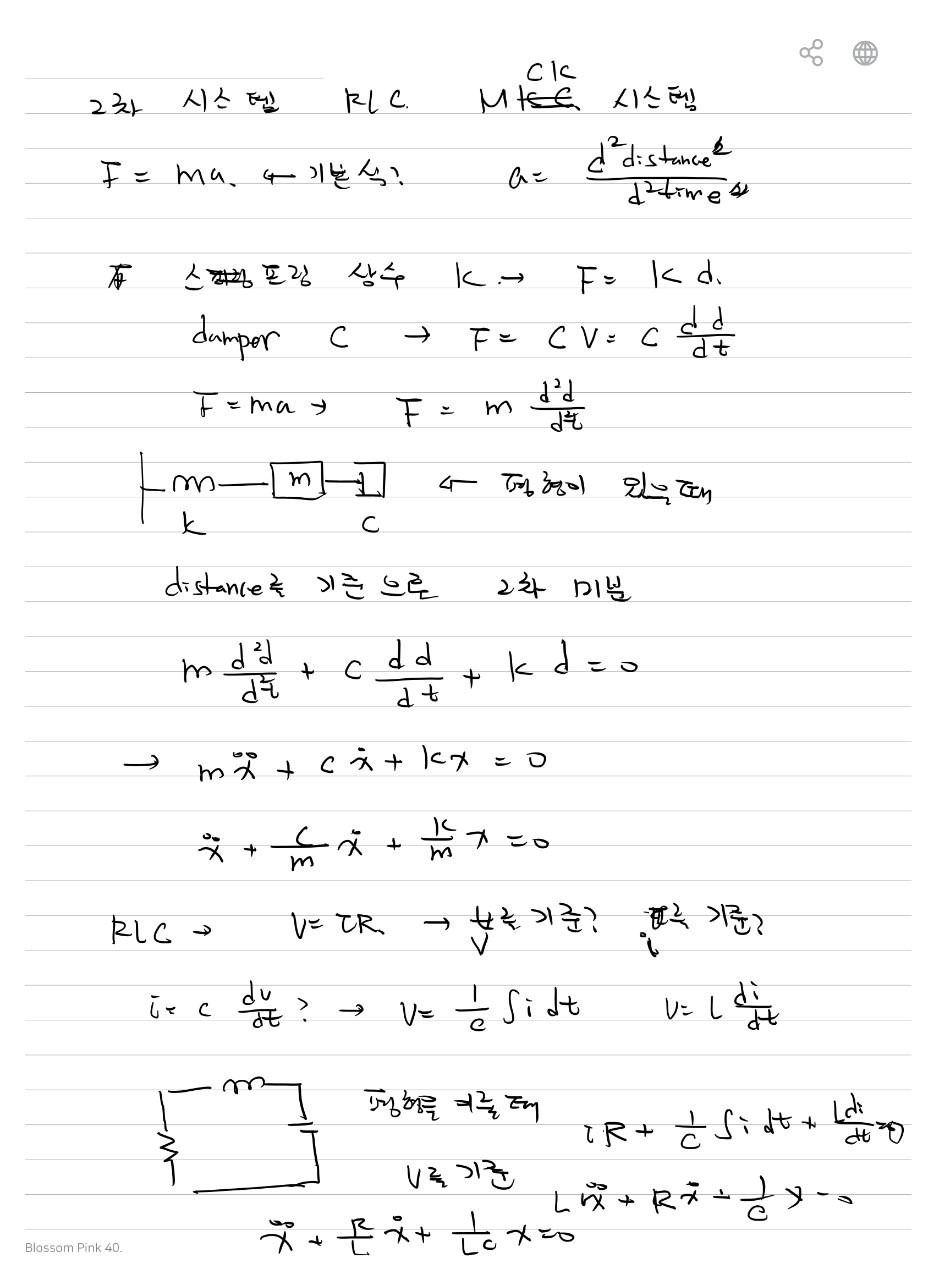
mck는 자연스럽게 풀 수 있음. 최고 차항이 이미 왼쪽에 있으므로. RLC는 s를 양 항에 곱해야 하는데, 살짝 헷갈림. 출력을 정하지 않고 있다 마지막에 s*i(t)를 출력으로 사용.
“`htmlRLC · MCK 유사관계
1. 문제
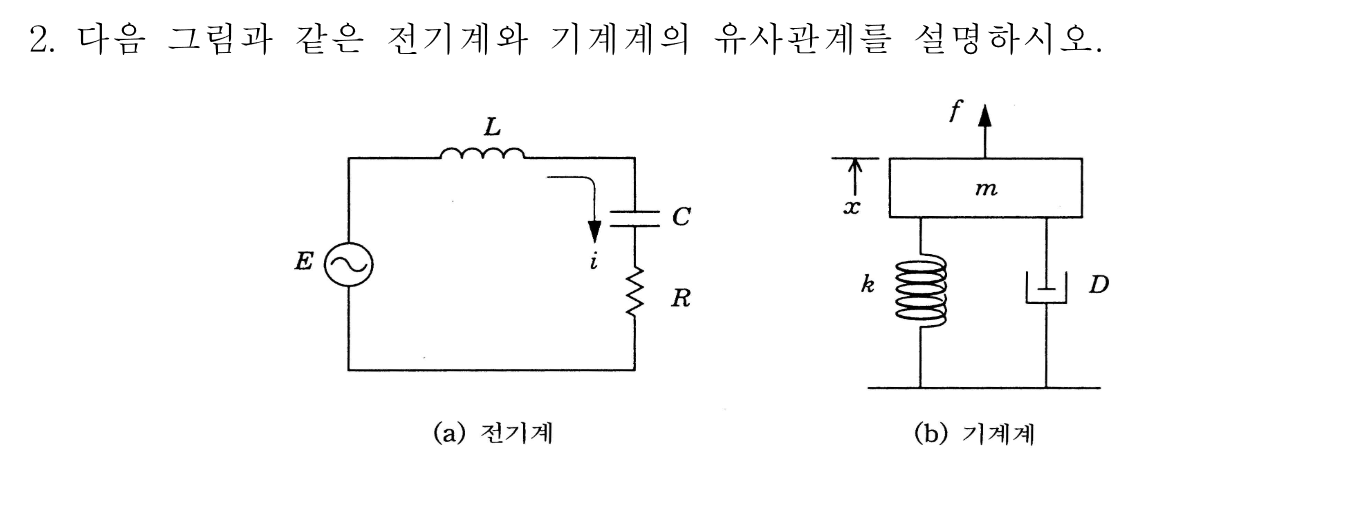
전기계 RLC 회로와 기계계 Mass-Spring-Damper 시스템의 유사관계를 설명하는 문제이다.
전기계
          E
          │
          L
          │
          C
          │
          R
          │
        Current i
기계계
              f
              ↑
            [ m ]
           /     \
          k       D
          │       │
        Ground  Ground

        Output : x
2. 기계계 MCK 시스템
NeoStudio에서는 먼저 질량-스프링-댐퍼 시스템을 정리한다.
3. MCK의 힘 평형
외부에서 힘 f(t)가 작용하고, 출력은 변위 x이다.
             f(t)
              ↑
            [ m ]
             │
        ┌────┴────┐
        │         │
        k         D
        │         │
      Ground    Ground
원본 필기의 힘 평형은 다음 형태로 정리된다.
4. MCK의 정규화 형태
양변을 m으로 나누면
즉, 최고차 미분항을 기준으로 2차 미분방정식을 정리한다.
5. MCK의 상태변수 선택
상태변수를 변위와 속도로 둔다.
그러면
6. RLC 시스템
NeoStudio에서는 직렬 RLC 회로에서 입력을 E(t), 전류를 i(t)로 두고 식을 작성한다.
            L
      ┌────coil────┐
      │            │
     E(t)          C
      │            │
      │            R
      └────────────┘
             i(t)
7. RLC 각 소자의 관계
8. RLC를 2차식으로 변환
원본에서는 적분항을 제거하기 위해 양변에 s를 곱하는 형태로 전개한다.
9. RLC 전달관계
따라서 원본에서는 다음 형태로 정리한다.
출력은 최종적으로 s·i(t)를 사용하는 방향으로 기록되어 있다.
10. RLC 정규화 형태
최고차항 계수 L로 나누면
이는 MCK의
와 같은 2차 구조를 갖는다.
11. RLC 상태변수 표현
NeoStudio에서는 상태벡터를 다음 형태로 적는다.
이를 시간영역 의미로 보면
형태에 대응한다.
12. RLC 상태공간 행렬
출력은 원본에서 다음과 같이 기록되어 있다.
13. RLC와 MCK 계수 대응
NeoStudio의 최종 대응관계는 다음과 같다.
Resistance R ↔ Damper D
1/Capacitance ↔ Spring Constant k
14. 입력과 출력의 대응
| 항목 | 기계계 MCK | 전기계 RLC |
|---|---|---|
| 입력 | Force f(t) | Voltage E(t) |
| 상태 1 | Velocity dx/dt | di/dt 또는 s·i(t) |
| 상태 2 | Displacement x | Current i(t) |
| 2차 계수 | m | L |
| 1차 계수 | D | R |
| 0차 계수 | k | 1/C |
15. 2차 시스템으로서의 유사성
      Mechanical System

      m x¨ + D x˙ + kx = f(t)

               │
               │ 대응
               ▼

      Electrical System

      L i¨ + R i˙ + (1/C)i = 입력항
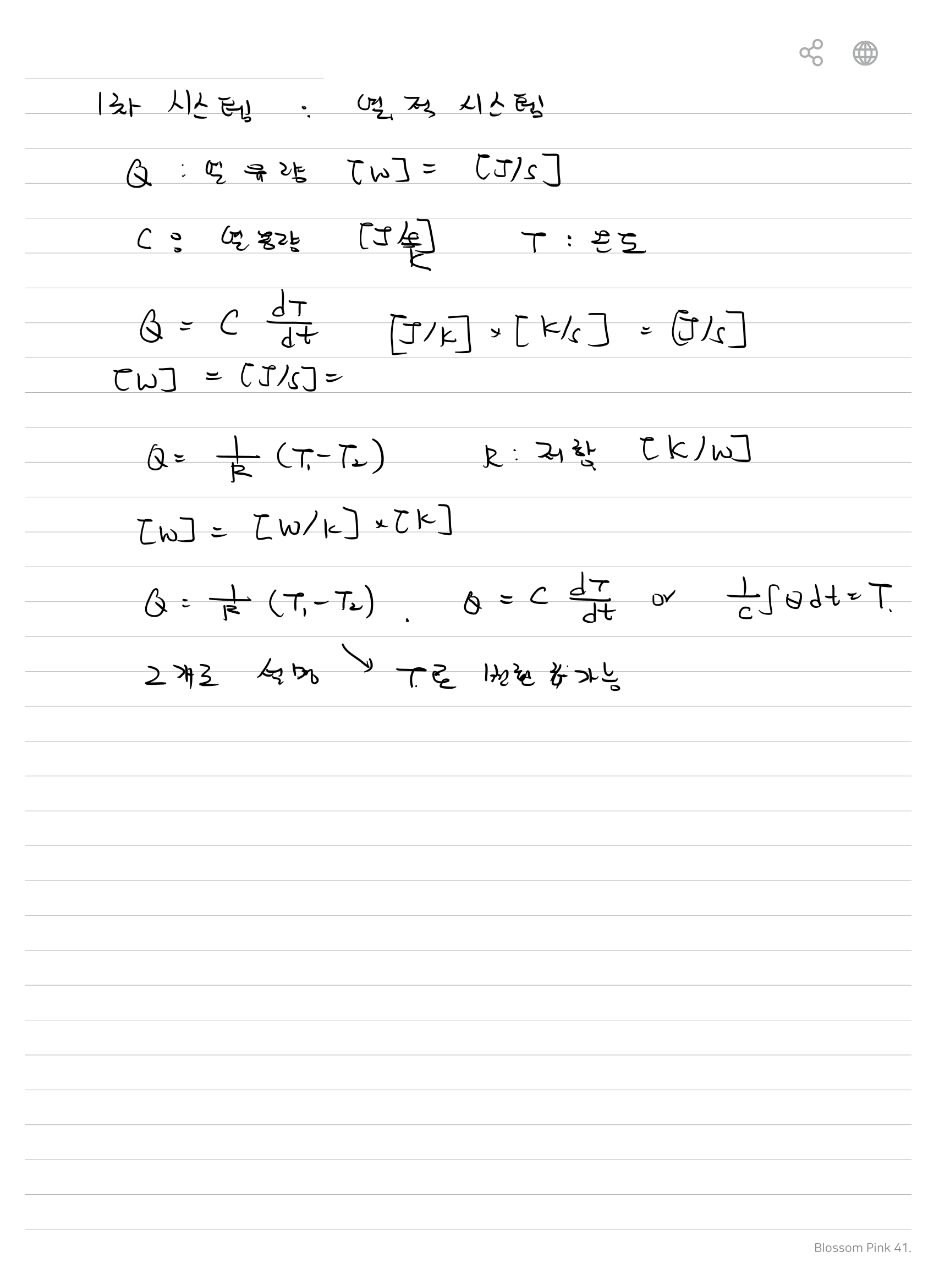
16. 열 시스템 QT
일반 이미지에는 없지만 별도 손글씨 이미지에는 열 시스템의 1차 관계도 정리되어 있다.
여기서 원본 표기는
17. 열 시스템의 1차 관계
NeoStudio와 동일 페이지에 대응하는 일반 필기 이미지에서는 다음 두 식을 이용해 온도 변화를 표현한다.
18. 전체 대응 구조
          기계계 MCK
               │
      m x¨ + D x˙ + kx
               │
               ▼
       2차 시스템 구조
               ▲
               │
      L i¨ + R i˙ + (1/C)i
               │
          전기계 RLC


          열 시스템 QT
               │
         C dT/dt
               │
               ▼
          1차 시스템
19. 이미지 · NeoStudio 핵심 정리
| 구분 | 원본 내용 |
|---|---|
| MCK 기본식 | m x¨ + D x˙ + kx = f(t) |
| MCK 상태 | [x˙, x]ᵀ |
| RLC 기본식 | E = L di/dt + (1/C)∫i dt + Ri |
| RLC 2차 구조 | s²i + (R/L)si + (1/LC)i |
| RLC 상태 | [si, i]ᵀ |
| L ↔ m | Inductance ↔ Mass |
| R ↔ D | Resistance ↔ Damper |
| 1/C ↔ k | Capacitance 역수 ↔ Spring Constant |
| 열 시스템 | Q = C dT/dt, Q = (T1-T2)/R |