각 · 각속도 · 각가속도
1. 원운동과 각
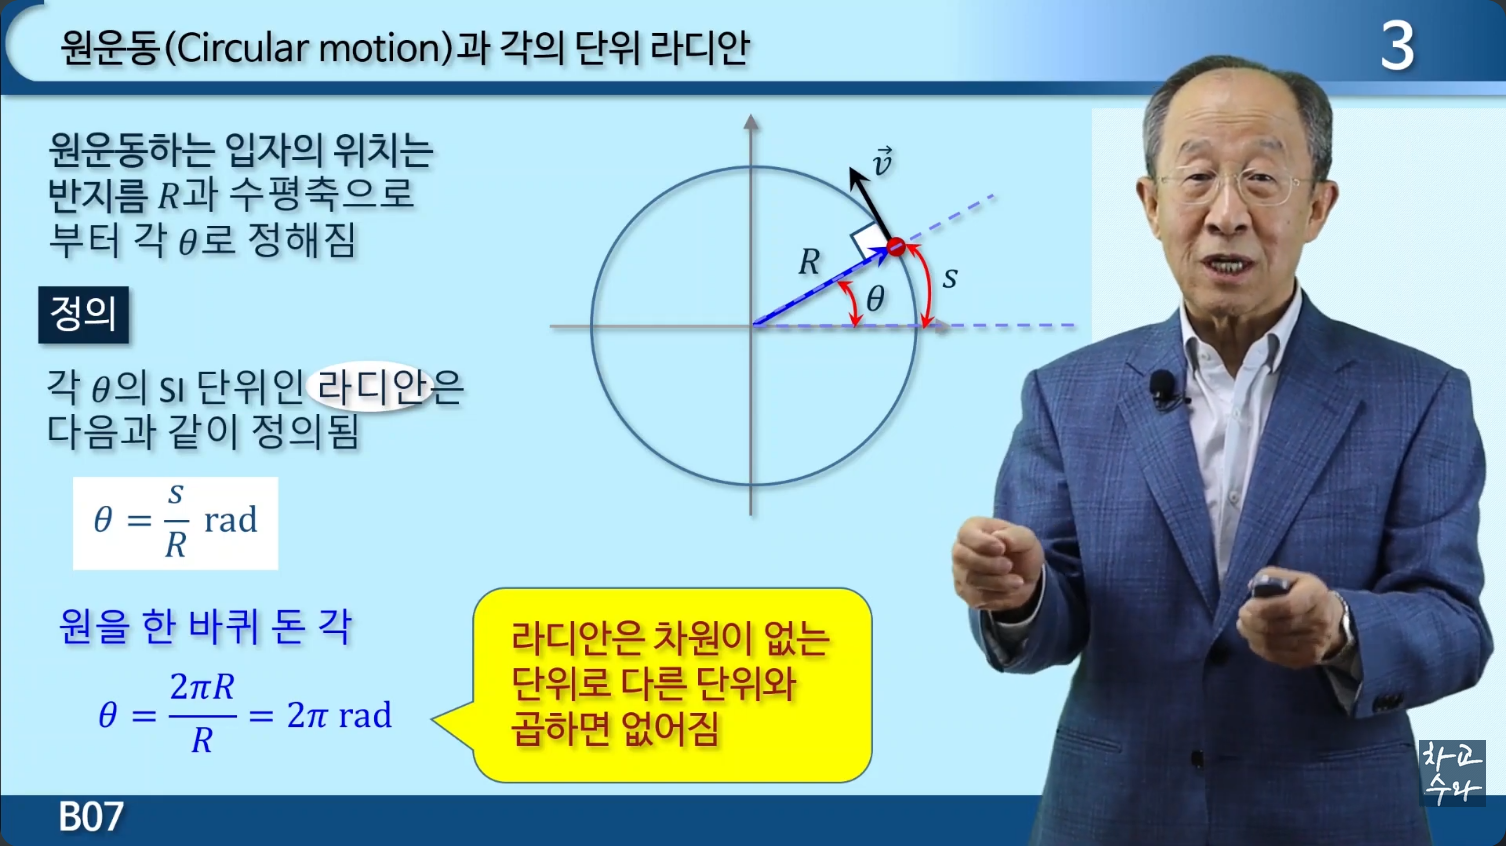
일반 이미지에서는 반지름 R인 원을 따라 입자가 이동할 때 위치를 수평축으로부터의 각 θ로 나타낸다.
                       v →
                     ●
                   ╱
                s ╱
                 ╱
                ╱
               ●────────────→
                  θ

            반지름 = R
            이동거리 = s
라디안으로 표현한 각은 이동한 원호길이 s와 반지름 R의 비로 정의한다.
θ의 단위는 rad이다.
2. Radian
일반 이미지에서는 라디안을 원호길이와 반지름의 비로 정의한다.
원을 한 바퀴 돌면 원호길이는 2πR이므로
3. 라디안의 단위
일반 이미지에는 라디안은 차원이 없는 단위라고 기록되어 있다.
따라서 다른 물리량과 곱해질 때 별도의 길이 차원을 추가하지 않는 것으로 설명한다.
4. 각속도
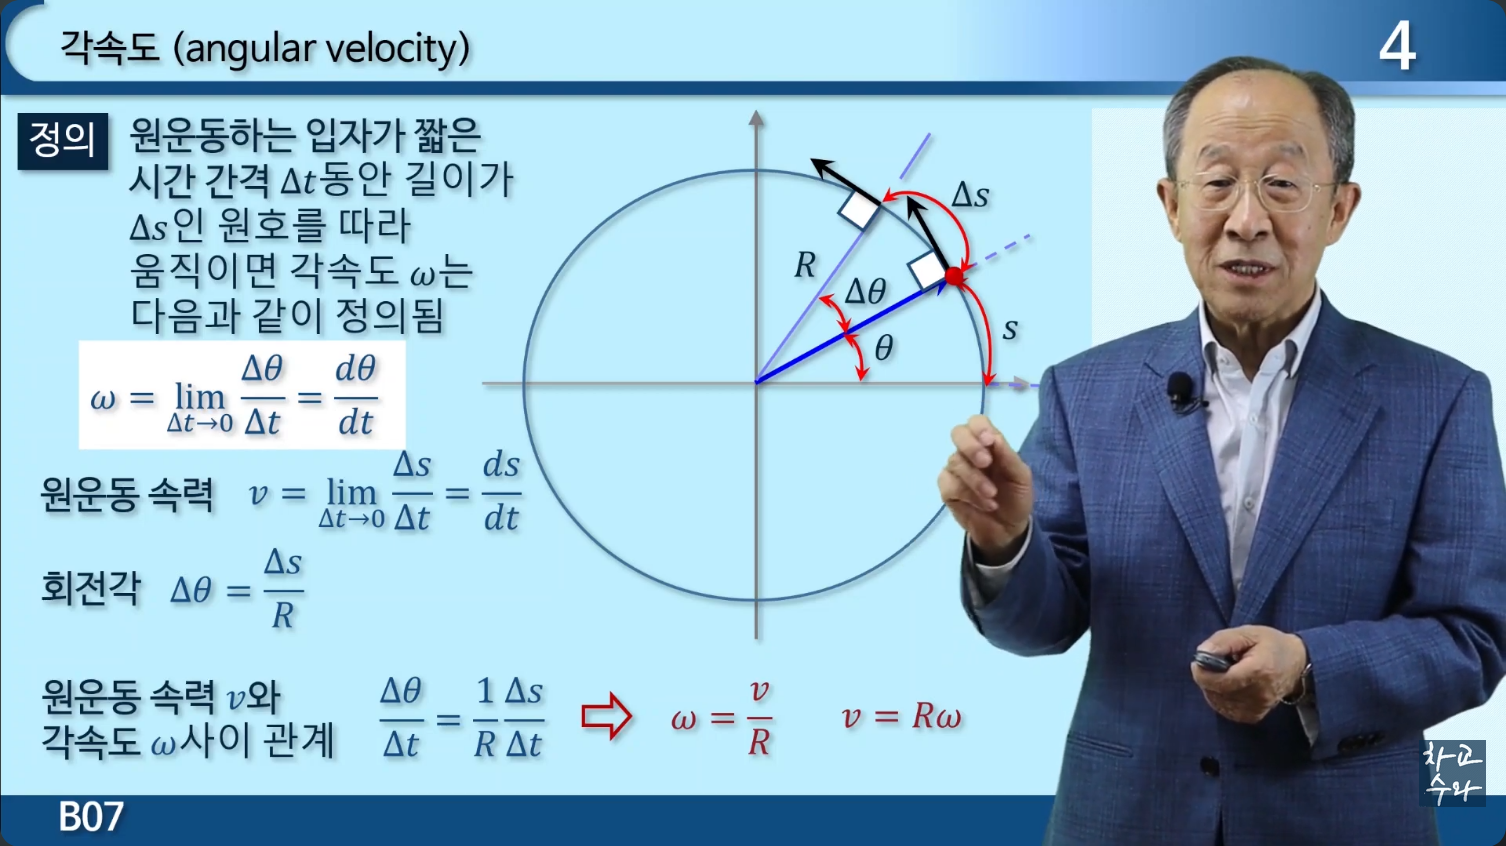
원운동하는 입자가 짧은 시간 Δt 동안 각도 Δθ만큼 움직일 때 각속도 ω를 다음과 같이 정의한다.
5. 원운동의 선속도
같은 시간 동안 이동한 원호길이를 Δs라 하면 원운동의 선속도 v는 다음과 같다.
6. 각변위와 원호길이
회전각 변화 Δθ와 원호길이 변화 Δs의 관계는 다음과 같이 기록되어 있다.
이를 시간으로 나누면
7. 각속도와 선속도의 관계
위 관계에서 Δt를 0으로 보내면 각속도와 선속도의 관계를 얻는다.
8. NeoStudio의 각과 각속도
NeoStudio에서도 이동거리 s, 반지름 R, 각도 θ의 관계를 다음과 같이 기록한다.
원을 한 바퀴 돌면
각속도는
9. 각가속도
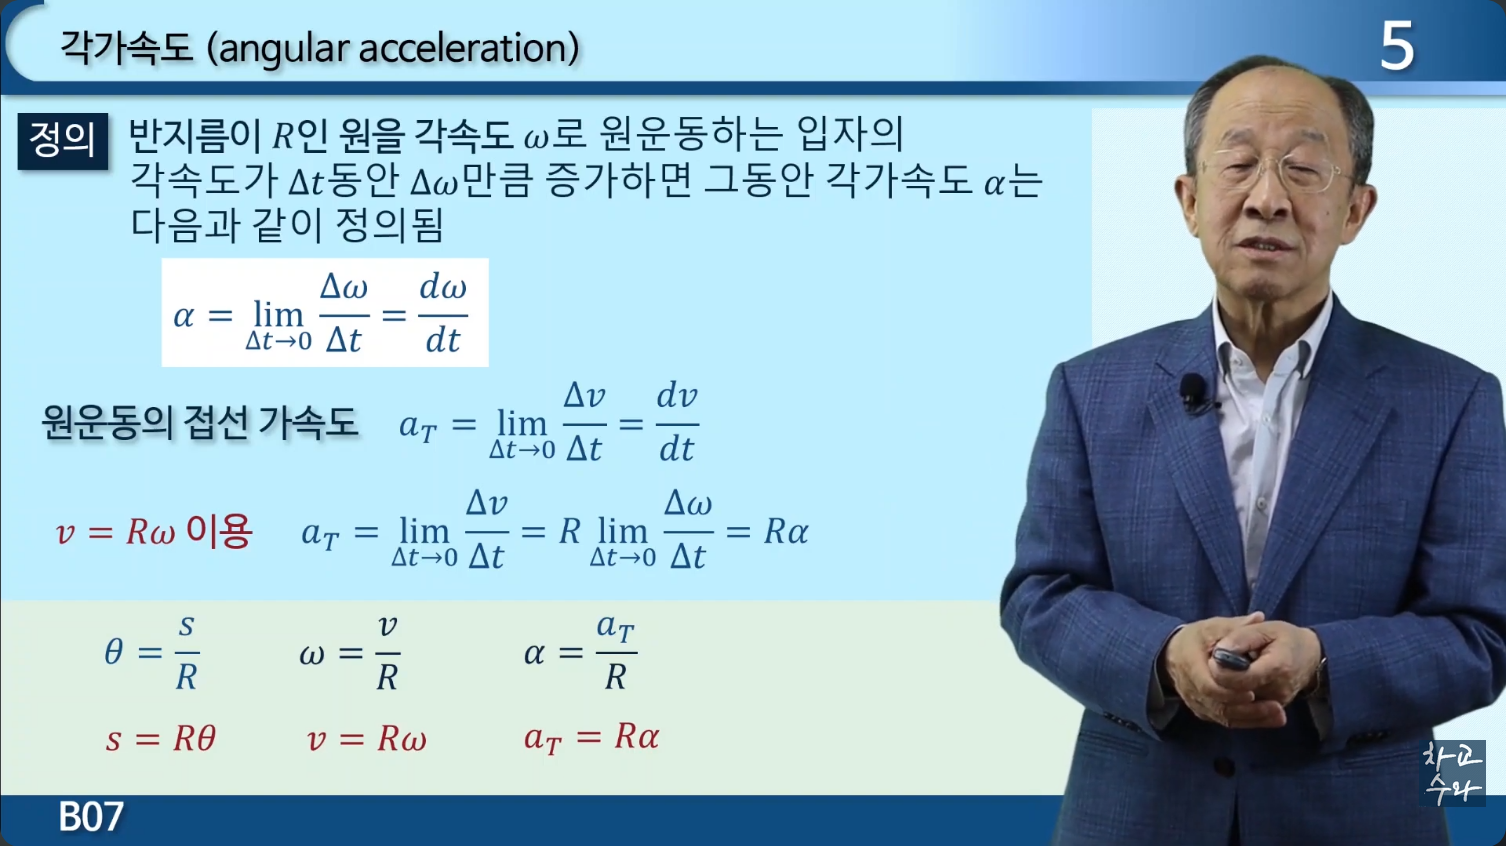
일반 이미지에서는 각속도가 Δt 동안 Δω만큼 변할 때 각가속도 α를 다음과 같이 정의한다.
10. 접선방향 가속도
원운동의 접선방향 가속도 aT는 선속도의 시간변화율로 정의한다.
11. 접선가속도와 각가속도의 관계
v = Rω 관계를 이용하면 접선가속도와 각가속도를 연결할 수 있다.
12. 각 · 각속도 · 각가속도의 대응
일반 이미지에서는 세 관계를 다음과 같이 한 번에 정리한다.
또는 반대로 쓰면
13. NeoStudio의 각가속도
NeoStudio 두 번째 페이지에서도 각가속도를 다음과 같이 기록한다.
v = Rω를 시간에 대해 미분하여
14. 회전운동과 직선운동의 대응
| 직선운동 | 회전운동 | 관계 |
|---|---|---|
| 이동거리 s | 각도 θ | s = Rθ |
| 속도 v | 각속도 ω | v = Rω |
| 접선가속도 aT | 각가속도 α | aT = Rα |
15. 구심가속도
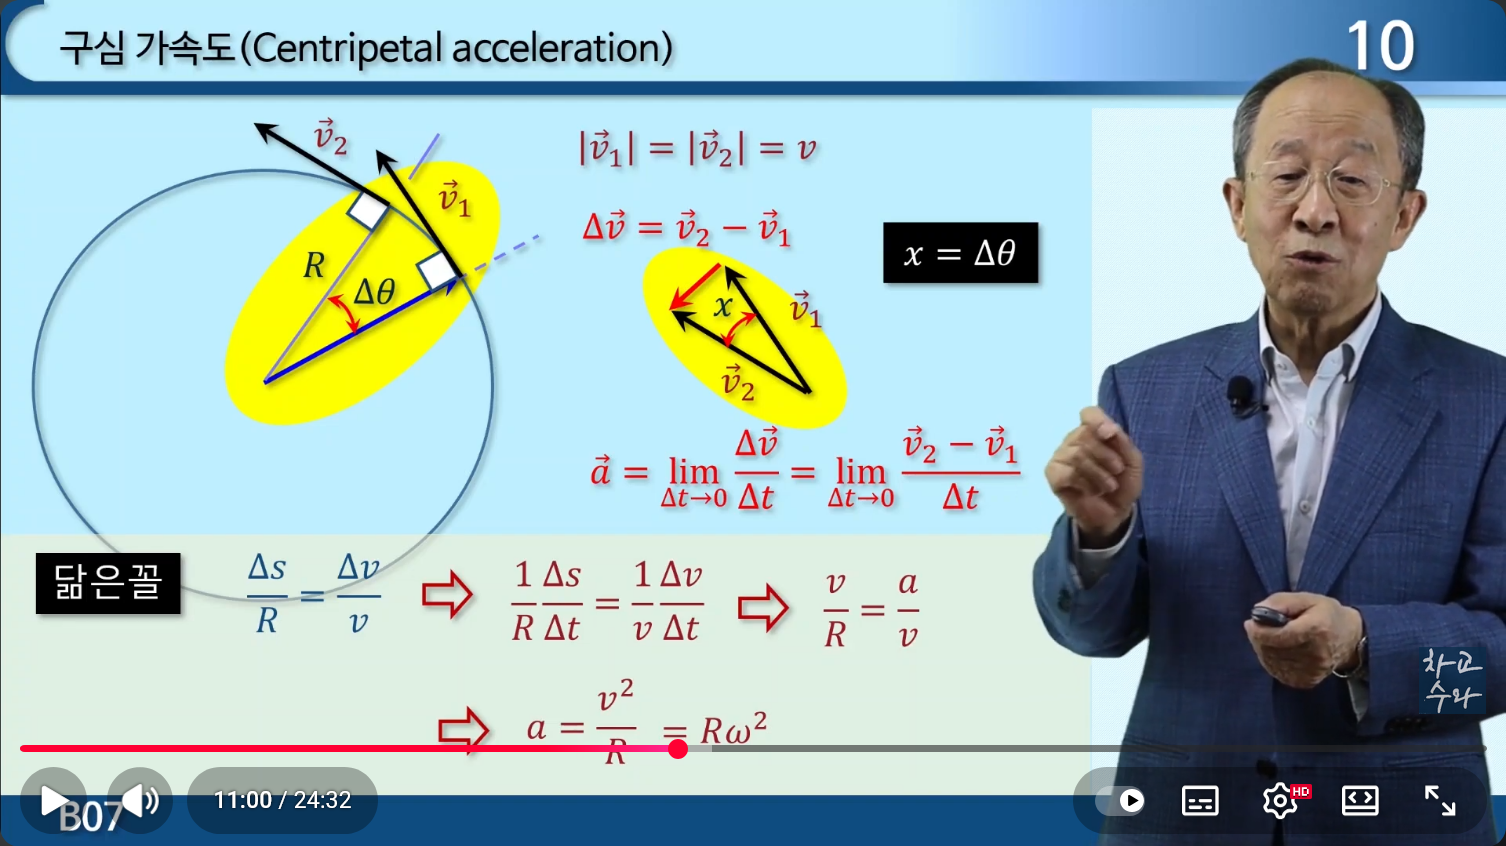
네 번째 일반 이미지에서는 원운동의 구심가속도를 속도벡터의 방향 변화로부터 유도한다.
두 위치에서 속도의 크기는 같고 방향만 변하는 경우를 사용한다.
16. 위치벡터와 속도벡터의 닮은꼴
이미지에서는 원 위의 두 위치에 대한 반지름 벡터 관계와 속도벡터 변화 관계가 닮은꼴임을 이용한다.
이를 Δt로 나누면
17. 구심가속도 유도
Δt → 0으로 보내면 다음 관계를 얻는다.
v = Rω를 대입하면
18. 접선가속도와 구심가속도
| 구분 | 식 | 이미지에서의 의미 |
|---|---|---|
| 접선가속도 | aT = Rα | 속도의 크기 변화와 연결 |
| 구심가속도 | a = v²/R = Rω² | 속도벡터의 방향 변화와 연결 |
19. 전체 관계
                    원운동
                      │
                      ▼
                 이동거리 s
                      │
                      ▼
                  θ = s/R
                      │
                      ▼
              시간에 대해 미분
                      │
                      ▼
                  ω = v/R
                      │
                      ▼
                  v = Rω
                      │
                      ▼
              시간에 대해 미분
                      │
                      ▼
                 a_T = Rα


          속도벡터 방향 변화
                      │
                      ▼
               Δs/R = Δv/v
                      │
                      ▼
                  a = v²/R
                      │
                      ▼
                  a = Rω²
20. 이미지 · NeoStudio 핵심 정리
| 항목 | 원본 내용 |
|---|---|
| 각 | θ = s/R |
| 한 바퀴 | 2π rad |
| 각속도 | ω = dθ/dt |
| 선속도 | v = ds/dt |
| 선속도-각속도 | v = Rω |
| 각가속도 | α = dω/dt |
| 접선가속도 | aT = Rα |
| 거리 대응 | s = Rθ |
| 속도 대응 | v = Rω |
| 가속도 대응 | aT = Rα |
| 구심가속도 | a = v²/R = Rω² |