[카테고리:] 생활코딩
[2, 4, 1, 3] [3, 1, 4, 2]
카테고리
ros2 moveit TF 표시
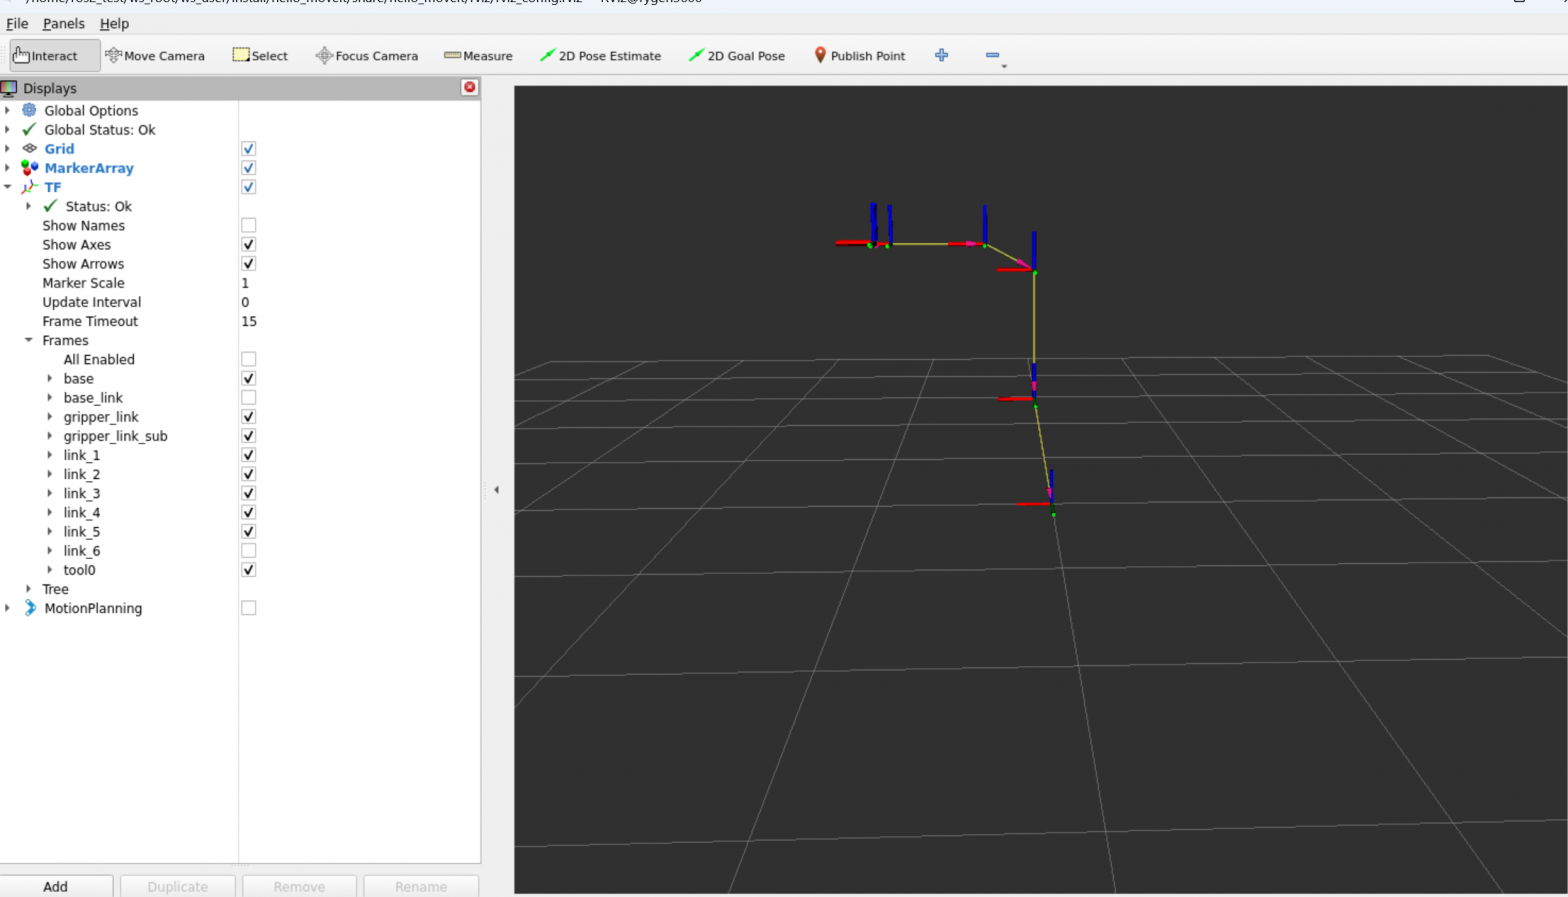
moveit_setup_assistant를 사용하면 대상이 되는 package에서 urdf를 추출한 다음, 필요한 설정 파일을 만든 후 package+moveit_config 디렉토리에 생성한 파일을 저장한다. lanch 디렉토리에 demo.launch.py 파일이 있는데, 코드에는 별 내용은 없고, 같은 디렉토리 launch 파일들을 실행한다. 최소한 어느 부분을 실행해야 rviz에서 로봇이 제대로 보일지 궁금했다 demo.launch.py 파일이 다음을 실행한다. robot_state_publisher만 실행하면 로봇이 정확하게 보일 줄 알았다. robot_state_publisher가 입력으로 robot_description을 […]

osrf/ros:humble-desktop 도커 이미지를 설치하면 rviz 12.6가 설치된다. 가끔 node를 만들어 robot_description을 입력하면, rviz2가 제대로 표시 안할 경우가 있다. moveit_setup_assistant도 기존 설정 파일을 수정하면 robot_model_loader가 실행되지 않을 경우도 있다. 아마 12.6 버전의 문제인 듯 하여 버전을 올려 보기로 했다. 최신 버전은 12.8인데, humble이 사용할 수 있는 가장 최근 버전은 12.7이다. 12.8을 사용하면 display panel이 안보이는 듯 […]
카테고리
ros2 launch gdb
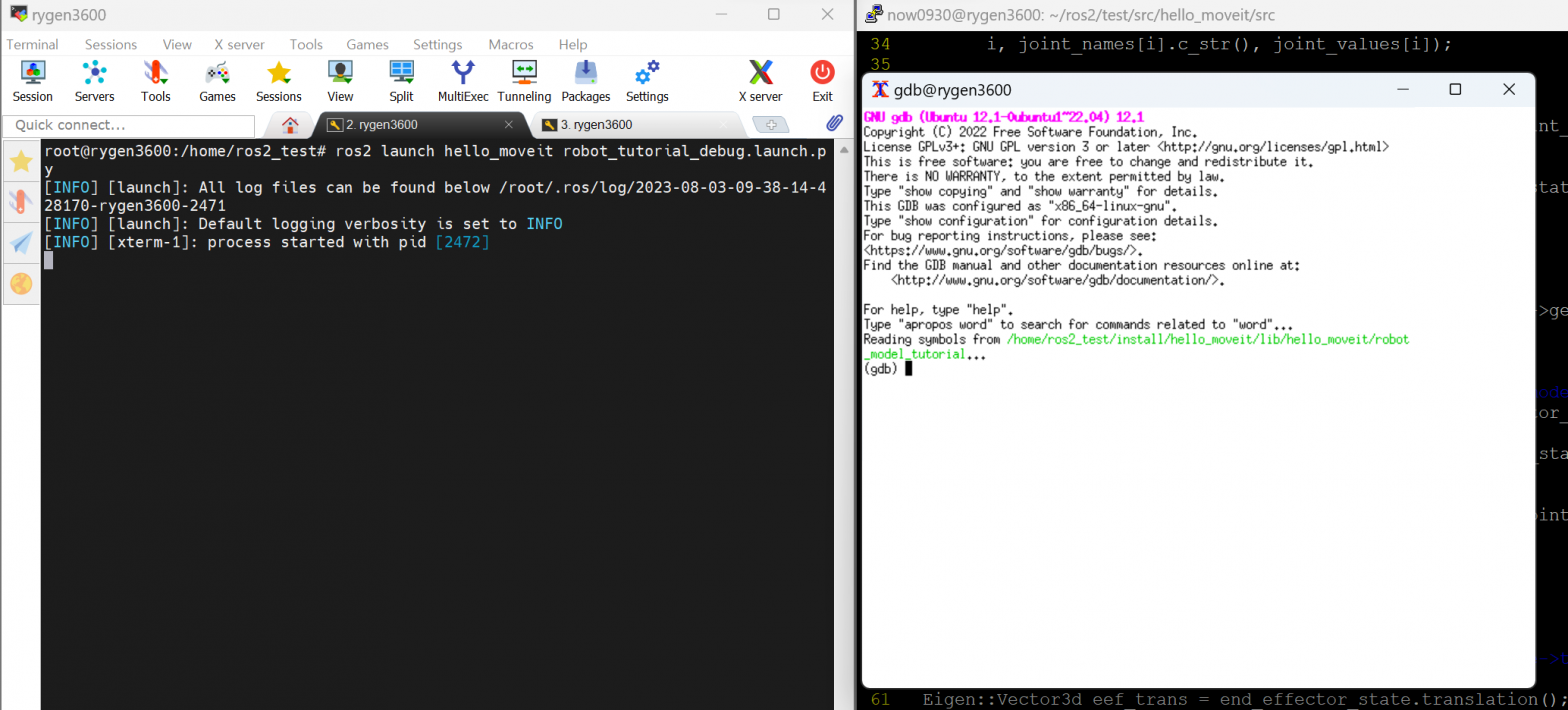
ros2를 gdb를 사용할 수 있다(대박!). 먼저 ros2 run 옵션으로 사용하는 포스트를 찾았다. 이러면 node를 만들 때 전달한 파라미터를 모두 넣어줘야 하여 어렵고 불편하다. 다행히 ros가 죽을 때 어떤 파일을 사용했는지 알려줬다. node를 실행할 때, tmp 디렉토리에 파일로 만들어 이를 args로 전달한다. 다음과 같이 ros run으로 gdb를 붙일 수 있다. 파라미터 입력이 귀찮으면, launch 옵션에 prefix로 […]