시험에 낼지 모르겠지만, 정리하는 겸..어렵다.
- cover up method
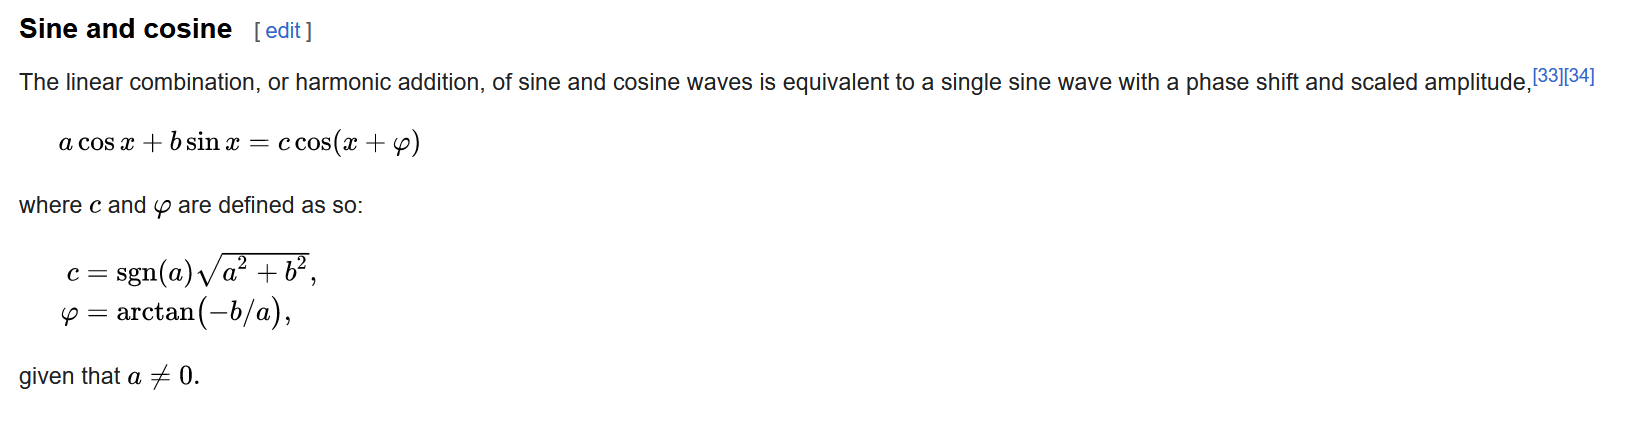
- trigometry identities
- partial fraction
https://en.wikipedia.org/wiki/List_of_trigonometric_identities

2차 시스템의 Time Specification
1. 기본 2차 시스템
표준 2차 시스템의 전달함수를 다음과 같이 나타낸다.
| 기호 | 의미 |
|---|---|
| ζ | Damping Ratio, 감쇠비 |
| ωn | Undamped Natural Frequency, 비감쇠 고유진동수 |
| ωd | Damped Natural Frequency, 감쇠 고유진동수 |
2. 단위계단 입력
단위계단 입력은
이므로 출력은
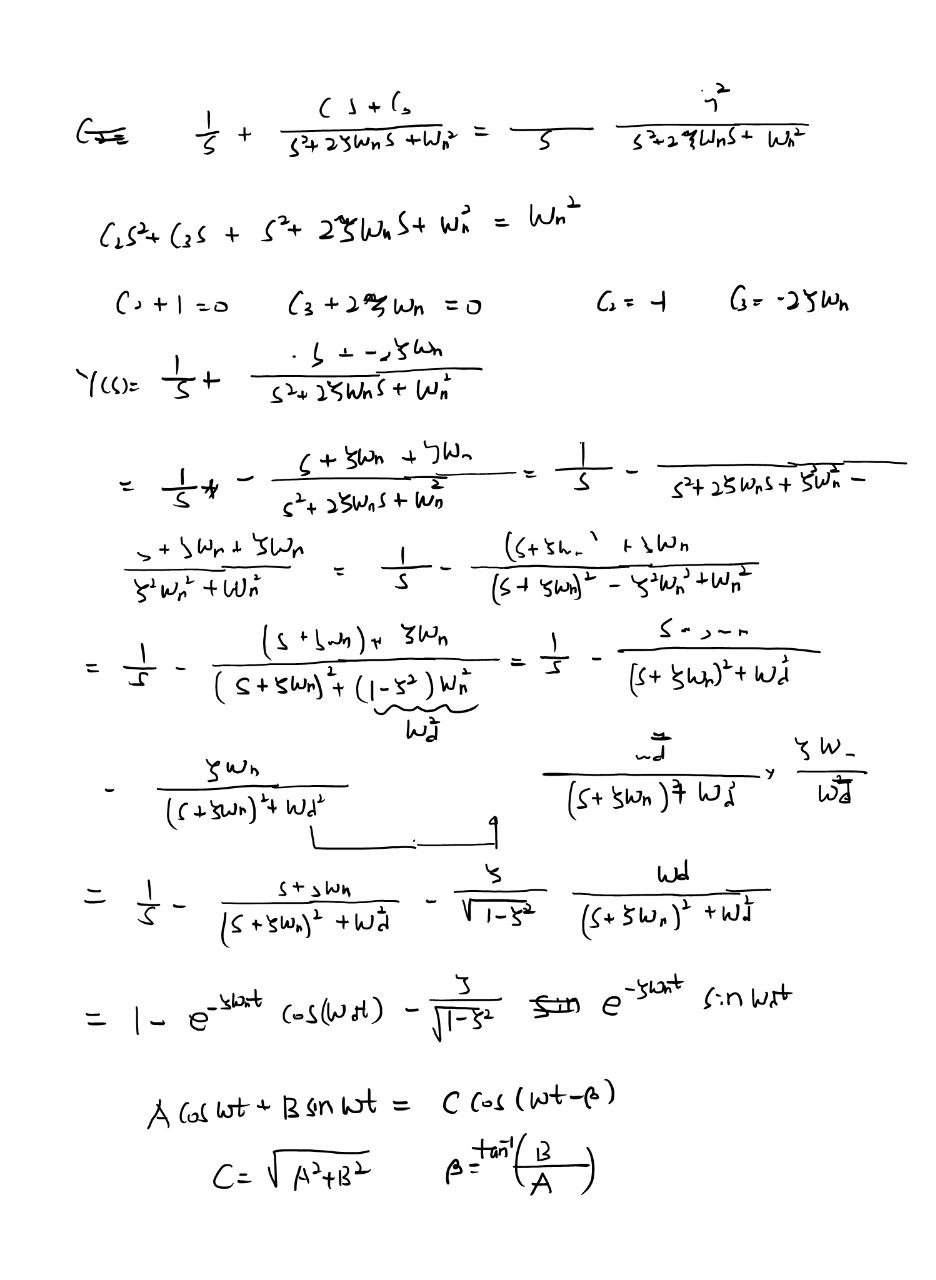
이 식을 역 Laplace Transform하기 위해 Partial Fraction Expansion을 사용한다.
3. Heaviside Cover-up Method
PDF에서는 Heaviside의 Cover-up Method를 Partial Fraction을 빠르게 구하는 방법으로 설명한다.
분모가 서로 다른 1차 인수로 분해될 때
계수 A를 구하려면 A에 대응하는 인수 (s-a)를 제거하고 s=a를 대입한다.
마찬가지로
4. Partial Fraction Expansion
2차 시스템의 단위계단 응답은 다음과 같이 부분분수 전개할 수 있다.
2차항의 분모를 완전제곱 형태로 정리한다.
따라서
5. Complex Pole과 역 Laplace Transform
첨부된 Partial Fraction PDF에서는 복소공액 pole을 갖는 경우의 역 Laplace Transform을 다룬다.
복소공액 pole에 의한 시간응답은 지수감쇠와 sinusoidal oscillation이 결합된 형태가 된다.
6. 2차 시스템의 단위계단 응답
부분분수 전개 후 역 Laplace Transform하면 부족감쇠 2차 시스템의 단위계단 응답은 다음과 같다.
또는 sine과 cosine을 하나의 cosine으로 합쳐 다음과 같이 표현할 수 있다.
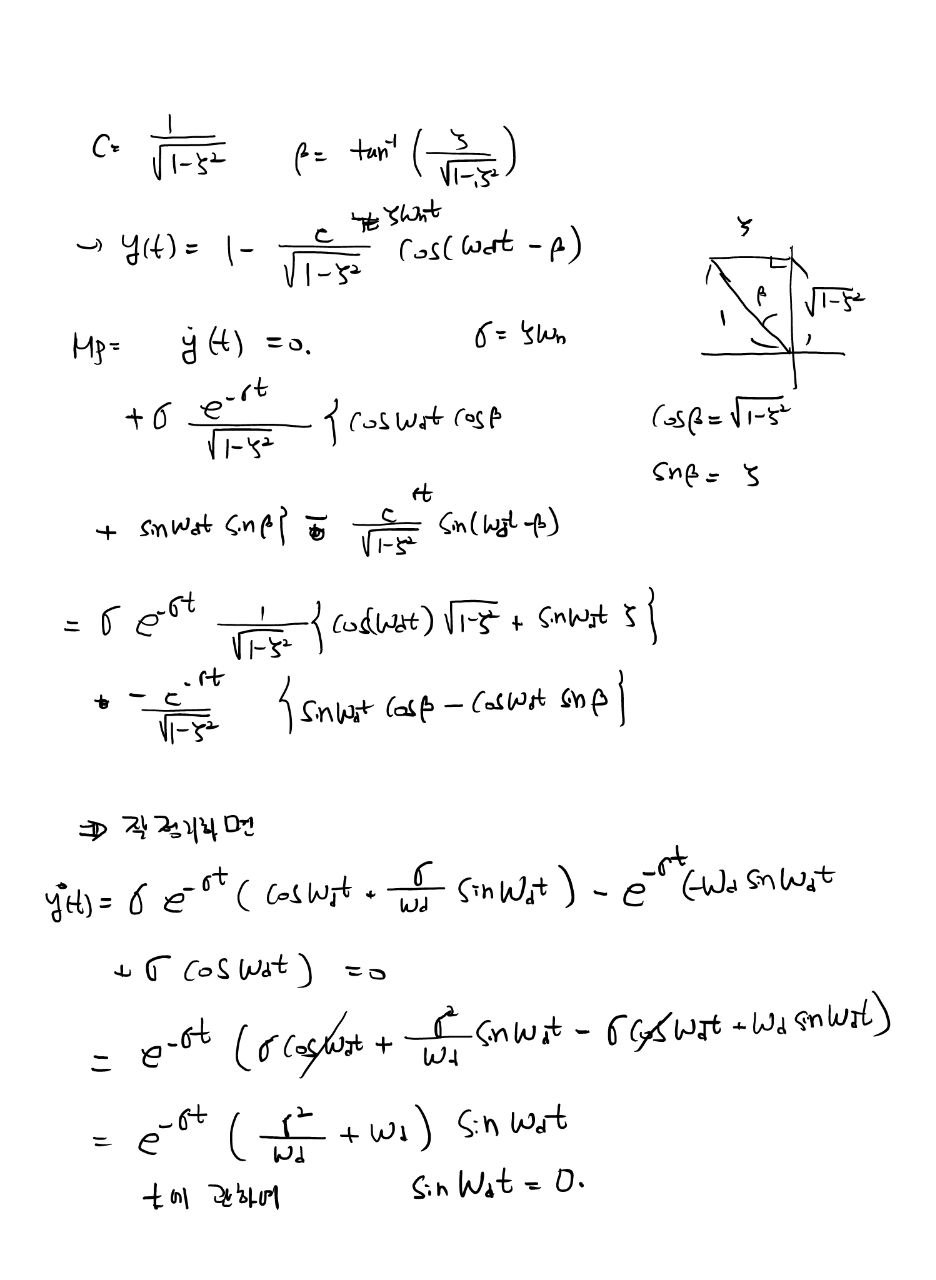
여기서
7. 삼각함수 합성
첨부 이미지에서는 sine과 cosine의 선형결합을 하나의 cosine으로 표현하는 관계를 사용한다.
2차 시스템 응답에서는
로 정리된다.
8. Pole 위치
부족감쇠 2차 시스템의 pole은
이다.
9. Peak Time
Peak Time은 응답이 첫 번째 최대값에 도달하는 시간이다.
최대점에서는 출력의 기울기가 0이므로
조건을 적용하면
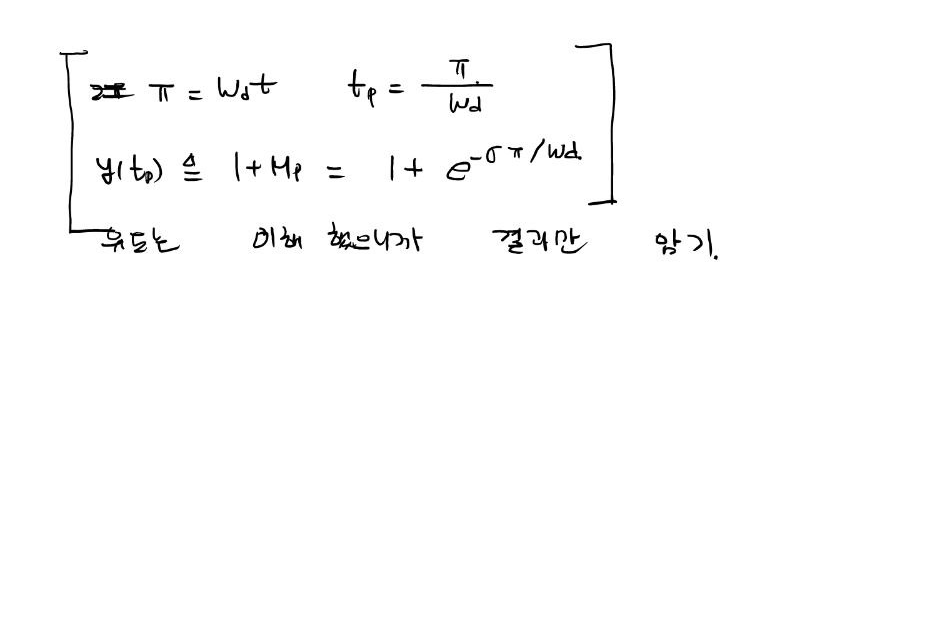
첫 번째 peak에서는
따라서
10. Maximum Overshoot
첫 번째 peak에서
이므로 단위계단 응답의 최대값은
Percent Overshoot로 표현하면
11. Time Specification 핵심 관계
| 항목 | 식 | 주요 영향 인자 |
|---|---|---|
| Damped Natural Frequency | ωd = ωn√(1-ζ2) | ζ, ωn |
| Peak Time | tp = π / ωd | ζ, ωn |
| Maximum Overshoot | Mp = e-ζπ/√(1-ζ2) | ζ |
12. 핵심 기억 문장
- 부족감쇠 2차 시스템은 복소공액 pole을 가지며 감쇠진동 응답을 나타낸다.
- ωd = ωn√(1-ζ2)이다.
- 단위계단 응답을 구하기 위해 Partial Fraction과 역 Laplace Transform을 사용한다.
- Cover-up Method는 단순 pole에 대응하는 부분분수 계수를 빠르게 구하는 방법이다.
- Peak Time은 tp = π/ωd이다.
- Maximum Overshoot는 Mp = e-ζπ/√(1-ζ2)이다.
- Peak Time은 ζ와 ωn의 영향을 받고, Maximum Overshoot는 ζ에 의해 결정된다.