모터에서 진동의 의미
모터 제어에서 말하는 진동(oscillation)은 단순히 “떨림”이 아니라, 제어 루프가 과도하게 반응해서 출력이 목표값 주변을 반복적으로 넘나드는 현상을 뜻합니다.
🔹 1. 진동의 물리적 의미
모터가 속도나 위치를 제어할 때, 제어기가 너무 큰 이득(gain)을 가지면 다음과 같은 일이 생깁니다:
- 목표 속도에 도달하려는 과정에서 과도하게 토크를 줌
- 그 결과 속도가 목표를 초과 → 제어기가 다시 반대 방향으로 토크를 줌
- 이 과정이 반복되면서 속도나 전류가 진동하게 됩니다.
즉, 진동은 제어기의 과도한 반응 때문에 생기는 자기 교정의 반복 현상이에요.
🔹 2. 제어 이론적 관점
진동은 시스템의 폐루프 극점(closed-loop poles)이 허수축 근처에 있을 때 나타납니다.
- 이득이 너무 크면 극점이 허수축에 가까워져 → 감쇠비(ζ)가 작아짐 → 진동 발생
- 이득을 줄이면 극점이 왼쪽으로 이동 → 감쇠비 증가 → 진동이 줄고 안정화
그래서 교재에서 “진동이 발생하면 이득이 크다고 볼 수 있다”고 한 거예요.
🔹 3. 실제 모터에서의 진동
| 구분 | 진동의 형태 | 원인 | 결과 |
|---|---|---|---|
| 속도 진동 | 속도가 목표값 주변에서 오르내림 | 속도 제어 이득 과대 | 불안정한 회전, 소음 |
| 전류 진동 | 전류가 빠르게 변동 | 전류 제어 루프 불안정 | 토크 불균일, 발열 증가 |
| 위치 진동 | 위치가 목표 근처에서 떨림 | 위치 제어 이득 과대 | 정밀도 저하, 기계적 충격 |
✅ 결론:
모터 제어에서 진동은 이득이 너무 커서 시스템이 과도하게 반응하는 불안정 징후입니다.
속도나 전류가 목표값을 중심으로 반복적으로 오르내리면, 제어기가 에너지를 낭비하고 기계적 스트레스가 커지죠.
그래서 진동은 “제어 성능이 좋다”는 신호가 아니라, 이득을 줄여야 한다는 경고로 봅니다.
모터를 제어할 때 overshoot가 없어야 하는 이유르 설명해
모터 제어에서 overshoot(오버슈트)가 없어야 하는 이유는 단순히 “예쁘게 응답 곡선을 만들기 위해서”가 아니라, 실제 시스템 안정성과 효율에 직결되기 때문이에요.
- Overshoot = 목표 속도나 위치를 초과해서 지나친 뒤 다시 되돌아오는 현상
- 모터가 목표보다 더 빠르게 돌거나, 위치를 지나쳐서 다시 맞추려는 과정에서 발생합니다.
🔹 2. 왜 문제인가?
- 기계적 충격
- 위치 제어에서 overshoot가 있으면 로봇 팔이나 기계 장치가 목표 위치를 지나쳐서 “퍽” 하고 멈추거나 되돌아옵니다.
- 이는 기계적 마모, 진동, 소음을 유발합니다.
- 에너지 낭비
- 목표를 초과했다가 다시 되돌아오는 과정에서 불필요한 토크와 전류가 소모됩니다.
- 즉, 효율이 떨어지고 발열이 증가합니다.
- 정밀도 저하
- CNC, 프린터, 로봇 같은 정밀 제어에서는 overshoot가 있으면 원하는 위치에 정확히 도달하지 못합니다.
- 미세한 오차가 누적되면 전체 시스템 성능이 크게 떨어집니다.
- 상위 제어 루프 불안정
- 속도 루프에서 overshoot가 발생하면 위치 루프가 계속 보정해야 하므로, 전체 제어가 불안정해질 수 있습니다.
🔹 3. 속도 제어와 위치 제어에서의 차이
- 속도 제어: overshoot가 있으면 순간적으로 너무 빠르게 회전 → 부하에 충격, 전류 급증
- 위치 제어: overshoot가 있으면 목표 위치를 지나쳐서 다시 맞추려는 과정 → 정밀도 손실, 기계적 스트레스
✅ 결론:
모터 제어에서 overshoot는 불필요한 에너지 소비, 기계적 충격, 정밀도 저하를 일으키므로 반드시 억제해야 합니다.
그래서 제어기 설계에서는 빠른 응답 속도보다 overshoot 없는 안정된 응답을 더 중요하게 봅니다.
IP 제어기 목적 · 구현
1. IP 제어기의 목적
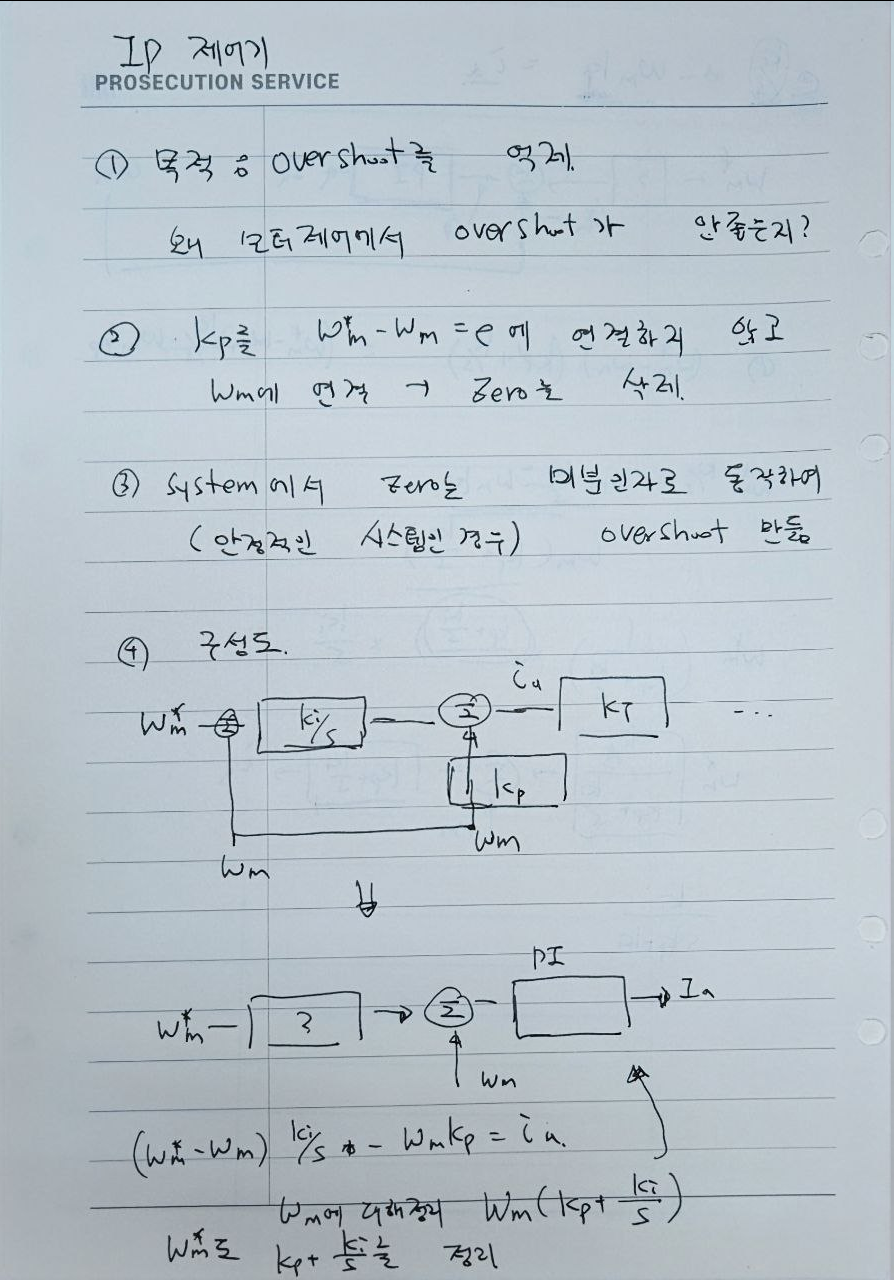
손글씨 이미지에서는 IP 제어기의 목적을 Overshoot 억제로 기록한다.
기존 PI 속도 제어기의 전달함수에는 Zero가 포함되고, 이 Zero가 Overshoot 발생과 연결된다고 정리한다.
2. PI 속도 제어기의 응답
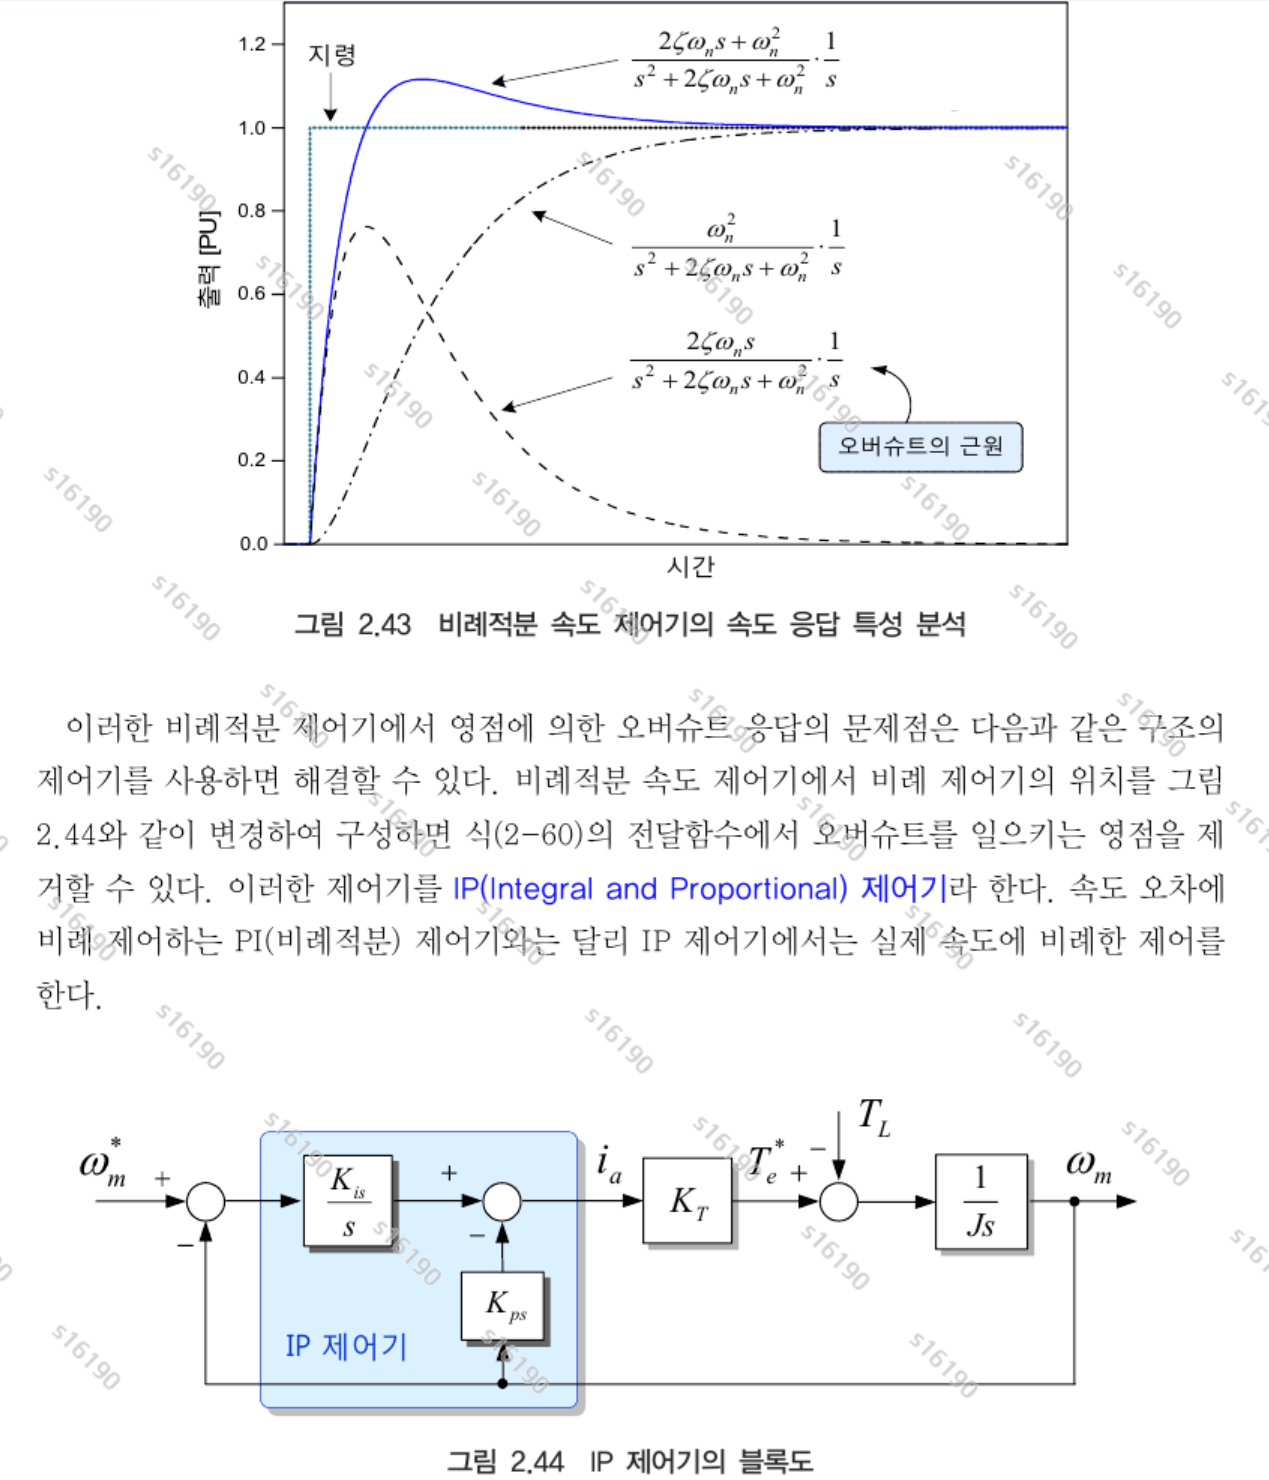
교재 이미지에서는 비례적분 속도 제어기의 속도 응답을 세 항으로 분리하여 보여준다.
이 가운데 Zero에 해당하는 항이 오버슈트의 근원으로 표시되어 있다.
3. PI 제어기의 Zero
손글씨에서는 PI 제어기의 비례이득 Kp와 적분이득 Ki가 오차 전체에 작용하는 구조를 출발점으로 한다.
따라서 Reference에도 비례항이 직접 작용하며, 이 구조에서 생기는 Zero가 속도 응답의 Overshoot와 연결되어 있다고 기록한다.
4. IP 제어기의 기본 아이디어
손글씨 이미지의 핵심 메모는 Kp를 오차 ωm*-ωm 전체에 연결하지 않는 것이다.
즉 적분기는 속도오차를 입력으로 받고, 비례기는 실제 속도 ωm에 피드백 형태로 작용한다.
5. IP 제어기 구조
                  +                     +
      ωm* ───────(Σ)────► Ki/s ───────(Σ)────► ia
                  ▲                     ▲
                  │ -                   │ -
                  │                     │
                  │                    Kp
                  │                     ▲
                  │                     │
                  └──────────────────── ωm
첫 번째 합산점에서는 지령속도와 실제속도의 오차를 구한다.
이 오차는 적분기 Ki/s로 들어가고, 실제속도 ωm에 비례한 Kpωm이 뒤의 합산점에서 차감된다.
6. IP 제어기의 전류 지령
손글씨 구조를 식으로 나타내면 전류 지령은 다음 형태로 기록되어 있다.
이를 정리하면
7. IP 제어기의 Motor Block
교재의 IP 제어기 블록도는 다음 흐름으로 구성되어 있다.
      ωm*
       │
       ▼
      (+)────────► Kis/s ───► (+) ───► ia ───► KT ───► (+) ───► 1/Js ───► ωm
       ▲                         ▲                         ▲                    │
       │ -                       │ -                       │ -TL                │
       │                         │                         │                    │
       └─────────────────────────┼─────────────────────────┴────────────────────┘
                                 │
                                Kps
                                 ▲
                                 │
                                ωm
실제속도 ωm은 적분기 입력으로도 피드백되고, Kps를 거쳐 전류 지령 생성부에도 피드백된다.
8. IP 속도 제어기의 전달함수
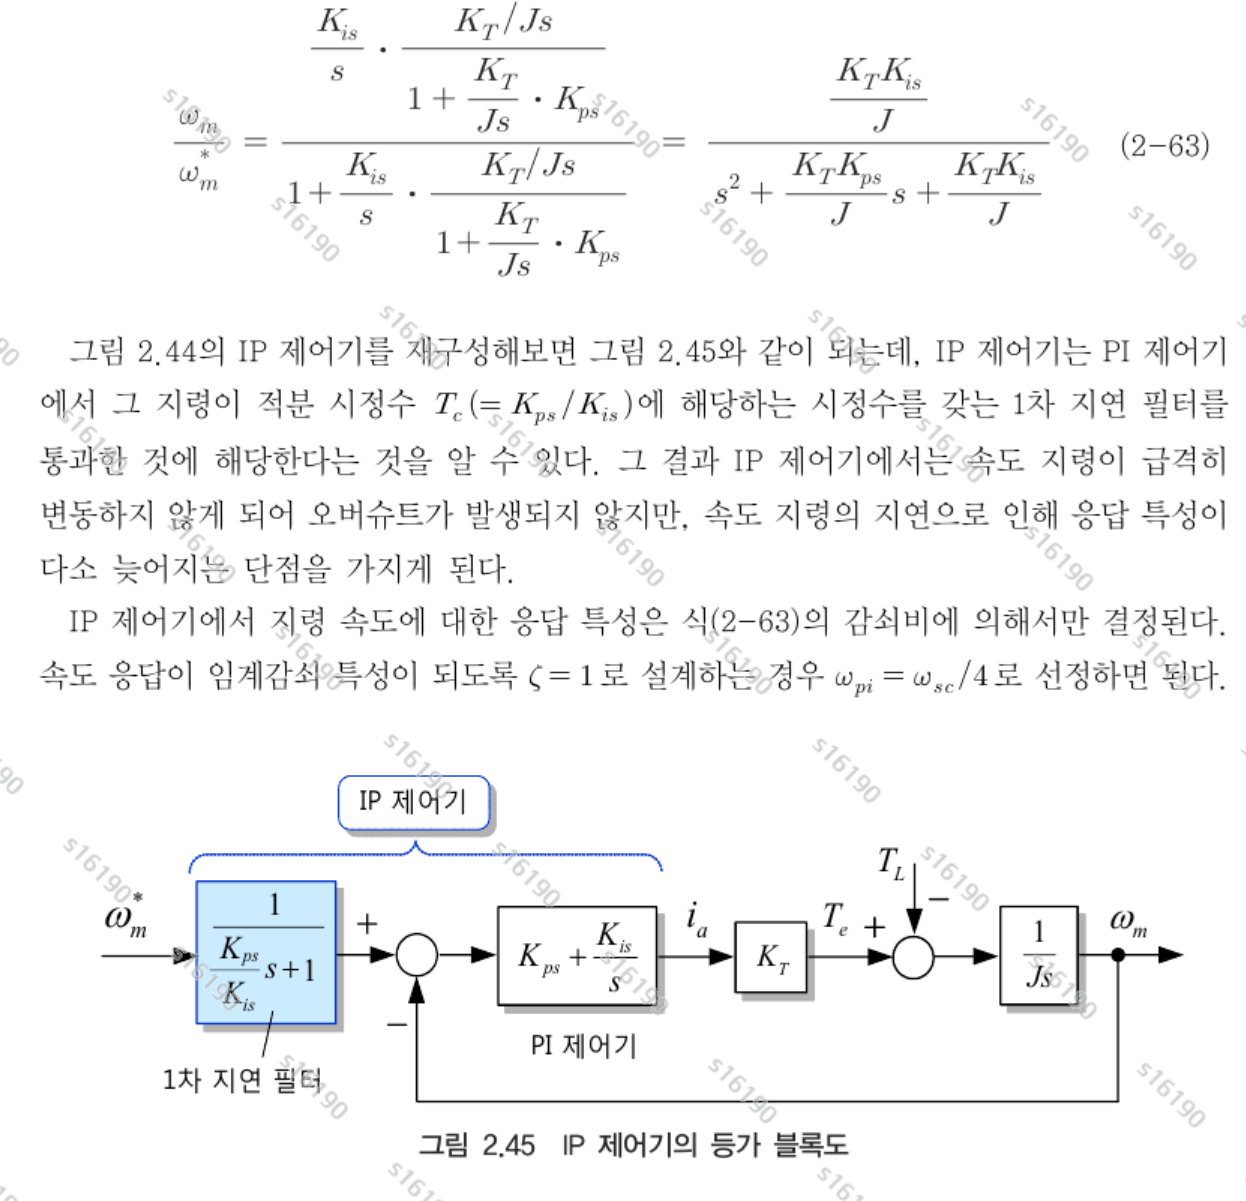
교재 이미지에서는 부하토크를 제외하고 속도지령에서 실제속도까지의 전달함수를 다음과 같이 유도한다.
분자에 s의 함수가 없는 2차 형태로 정리되어 있다.
9. Zero 제거와 Overshoot
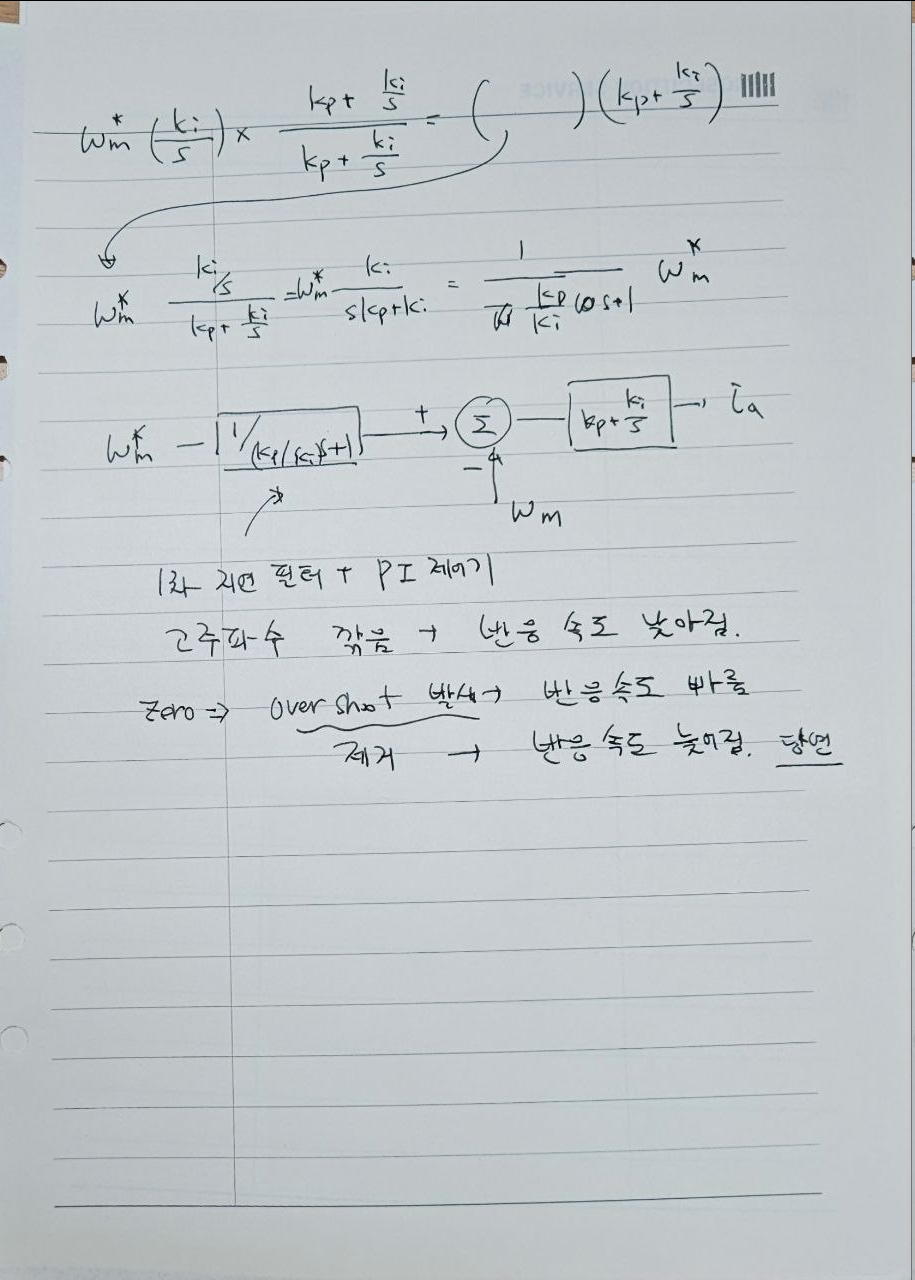
손글씨에서는 안정한 시스템에서 Zero가 미분기처럼 동작하여 Overshoot와 연결된다고 기록한다.
IP 구조에서는 비례항의 위치를 변경하여 속도지령 전달함수의 Zero를 제거한다.
10. IP 제어기의 등가 변환
두 번째 손글씨와 교재 이미지에서는 IP 제어기를 다시 구성하면 1차 지연 필터 + PI 제어기와 같은 형태로 표현할 수 있음을 기록한다.
      ωm*
       │
       ▼
      ┌─────────────────────┐
      │    1차 지연 필터     │
      │                     │
      │        1            │
      │ ──────────────────  │
      │ (Kps/Kis)s + 1      │
      └─────────────────────┘
       │
       ▼
      (+) ─────► [ Kps + Kis/s ] ─────► ia
       ▲
       │ -
       │
       └────────────────────────────── ωm
11. 등가 1차 지연 필터
교재에서 IP 제어기의 지령 입력부는 다음 1차 지연 필터와 등가라고 기록한다.
적분 시정수는 다음과 같이 표시되어 있다.
12. PI 제어기와 등가 구조
1차 지연 필터를 통과한 지령값을 일반적인 PI 제어기로 입력하는 형태이다.
      Speed Command
           │
           ▼
       1st Order
       Lag Filter
           │
           ▼
          (+)
           │
           ▼
          PI
           │
           ▼
         Motor
           │
           ▼
          ωm
           │
           └──────── Feedback
13. 지령 변화와 Overshoot
교재에서는 1차 지연 필터 때문에 속도지령이 급격하게 변하지 않게 되어 Overshoot가 발생하지 않는 방향으로 설명한다.
14. 응답속도의 Trade-off
교재와 손글씨에서는 Zero를 제거하면 Overshoot는 억제되지만 지령에 대한 응답은 다소 늦어지는 것으로 기록한다.
15. IP 제어기의 감쇠 특성
교재에서는 IP 제어기의 속도지령 응답 특성이 식의 감쇠비에 의해 결정된다고 기록한다.
임계감쇠 특성이 되도록 ζ = 1로 설계하는 경우의 관계도 제시되어 있다.
16. PI와 IP의 구조 차이
| 구분 | PI 제어기 | IP 제어기 |
|---|---|---|
| 비례항 입력 | 속도오차 | 실제속도 Feedback |
| 적분항 입력 | 속도오차 | 속도오차 |
| 지령 전달함수 Zero | 존재 | 제거 |
| Overshoot | 발생 원인 존재 | 억제 방향 |
| 응답속도 | 빠른 방향 | 다소 느린 방향 |
| 등가 표현 | PI | 1차 지연 필터 + PI |
17. IP 제어기 구현 흐름
                    기존 PI 제어기
                         │
                         ▼
               속도응답에 Zero 존재
                         │
                         ▼
                    Overshoot
                         │
                         ▼
                Kp 위치를 변경
                         │
            ┌────────────┴────────────┐
            ▼                         ▼
      Ki/s는 속도오차에          Kp는 실제속도에
            │                         │
            └────────────┬────────────┘
                         ▼
                    IP 제어기
                         │
                         ▼
               지령 전달함수 Zero 제거
                         │
                         ▼
                   Overshoot 억제
                         │
                         ▼
             등가 1차 지연 필터 + PI
                         │
                         ▼
                응답속도는 다소 감소
18. 이미지 핵심 정리
| 항목 | 원본 이미지 내용 |
|---|---|
| IP 목적 | Overshoot 억제 |
| PI 문제 | 속도지령 전달함수의 Zero가 Overshoot 발생과 연결 |
| 구현 | Kp를 속도오차가 아닌 실제속도 ωm에 연결 |
| 적분기 | Ki/s는 ωm*-ωm에 적용 |
| 전류 지령 | ia = (Ki/s)(ωm*-ωm) – Kpωm |
| IP 전달함수 | (KTKis/J) / [s²+(KTKps/J)s+KTKis/J] |
| Zero | IP 구조에서 지령 전달함수 Zero 제거 |
| 등가 구조 | 1차 지연 필터 + PI 제어기 |
| 필터 | 1 / [(Kps/Kis)s + 1] |
| 시정수 | Tc=Kps/Kis |
| 장점 | Overshoot 억제 |
| Trade-off | 속도지령 응답이 다소 늦어짐 |