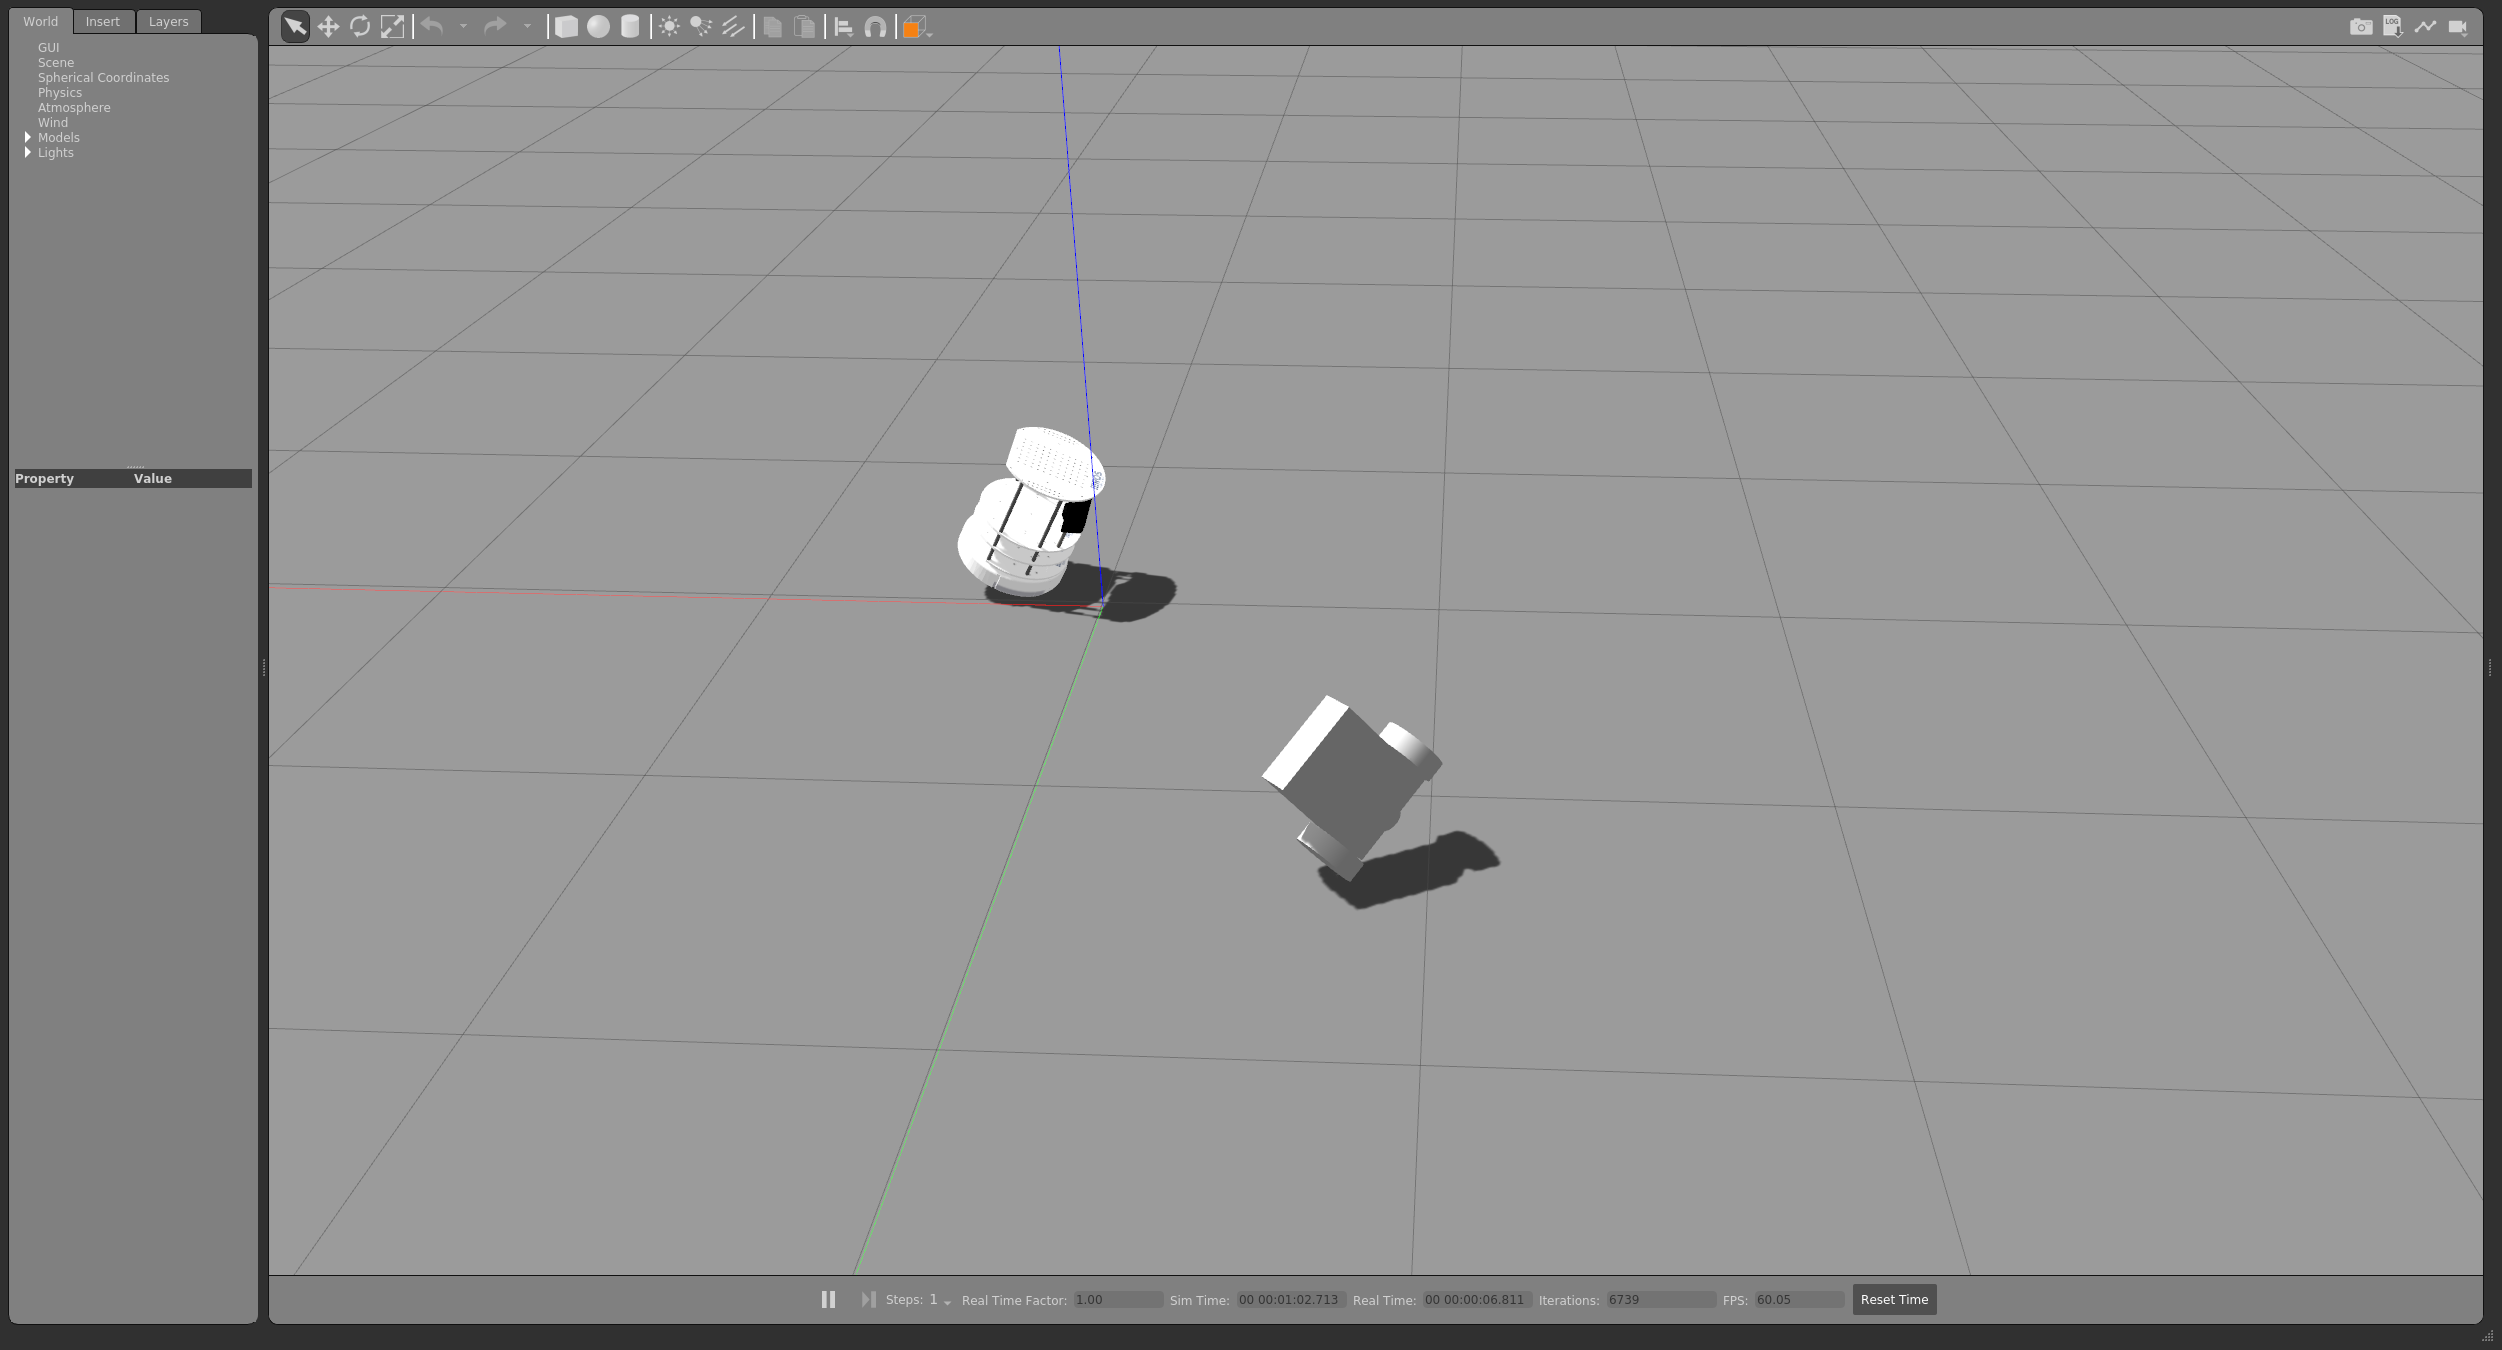
sdf? urdf?
urdf로 모델을 그리려면 각 좌표값를 모두 알아야 한다. 수치를 넣어야 되는데 시간 많이 걸린다. 다행히도 gazebo가 제공하는 model 에디터로 사각형,

urdf로 모델을 그리려면 각 좌표값를 모두 알아야 한다. 수치를 넣어야 되는데 시간 많이 걸린다. 다행히도 gazebo가 제공하는 model 에디터로 사각형,
여기 있는 gmapping, slam 튜토리얼을 했다. 튜토리얼은 상당히 쉽게 구성되어 있으나, 내가 실재로 해보면 잘 안된다. 왜 그런지 확인하기 위해
로봇을 불렀으면, cmd_vel 토픽으로 움직이고 싶다. 찾다보니 gazebo가 제공하는 plugin로 움직일 수 있음을 알았다. 플러그인 설정으로 어느 토픽을 읽어서 모델을

isbn: 9791192044064 코비드 19를 겪으면서 양극화가 어떻게 진행되었는지를 설명한다. 디지털, 기업, 지역 양극화 3가지 관점으로 바라보았고, 양극화 정도가 심해졌다고 한다.