Postech 이승철 교수, Natural Response 02 참조
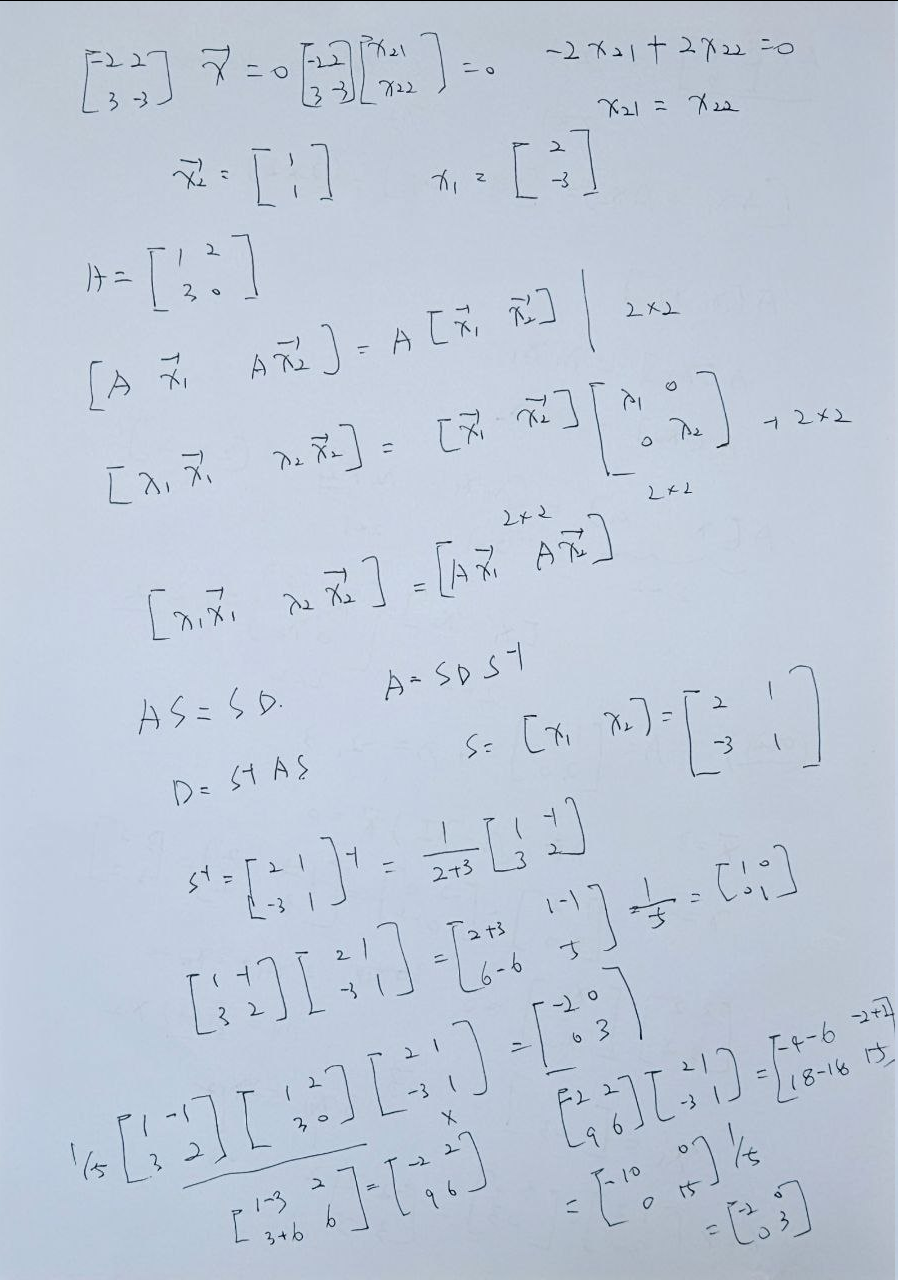
https://blog.naver.com/siri0831/222241191918
Eigenvector · Eigenvalue
1. Natural Response의 출발점
NeoStudio에서는 1차 미분방정식의 해에서 출발한다.
이 식의 해는
형태이다.
2. Vector 상태방정식
Scalar u를 Vector로 확장하면 상태방정식은 다음과 같이 기록한다.
여기서 A는 Matrix이고, u는 Vector이다.
3. 지수함수 형태의 해 가정
NeoStudio에서는 Vector 해를 다음 형태로 가정한다.
- x : Vector
- λ : Scalar
4. Eigenvalue Problem 유도
가정한 해를 미분하면
한편 상태방정식으로부터
이므로 공통 지수항을 제거하면
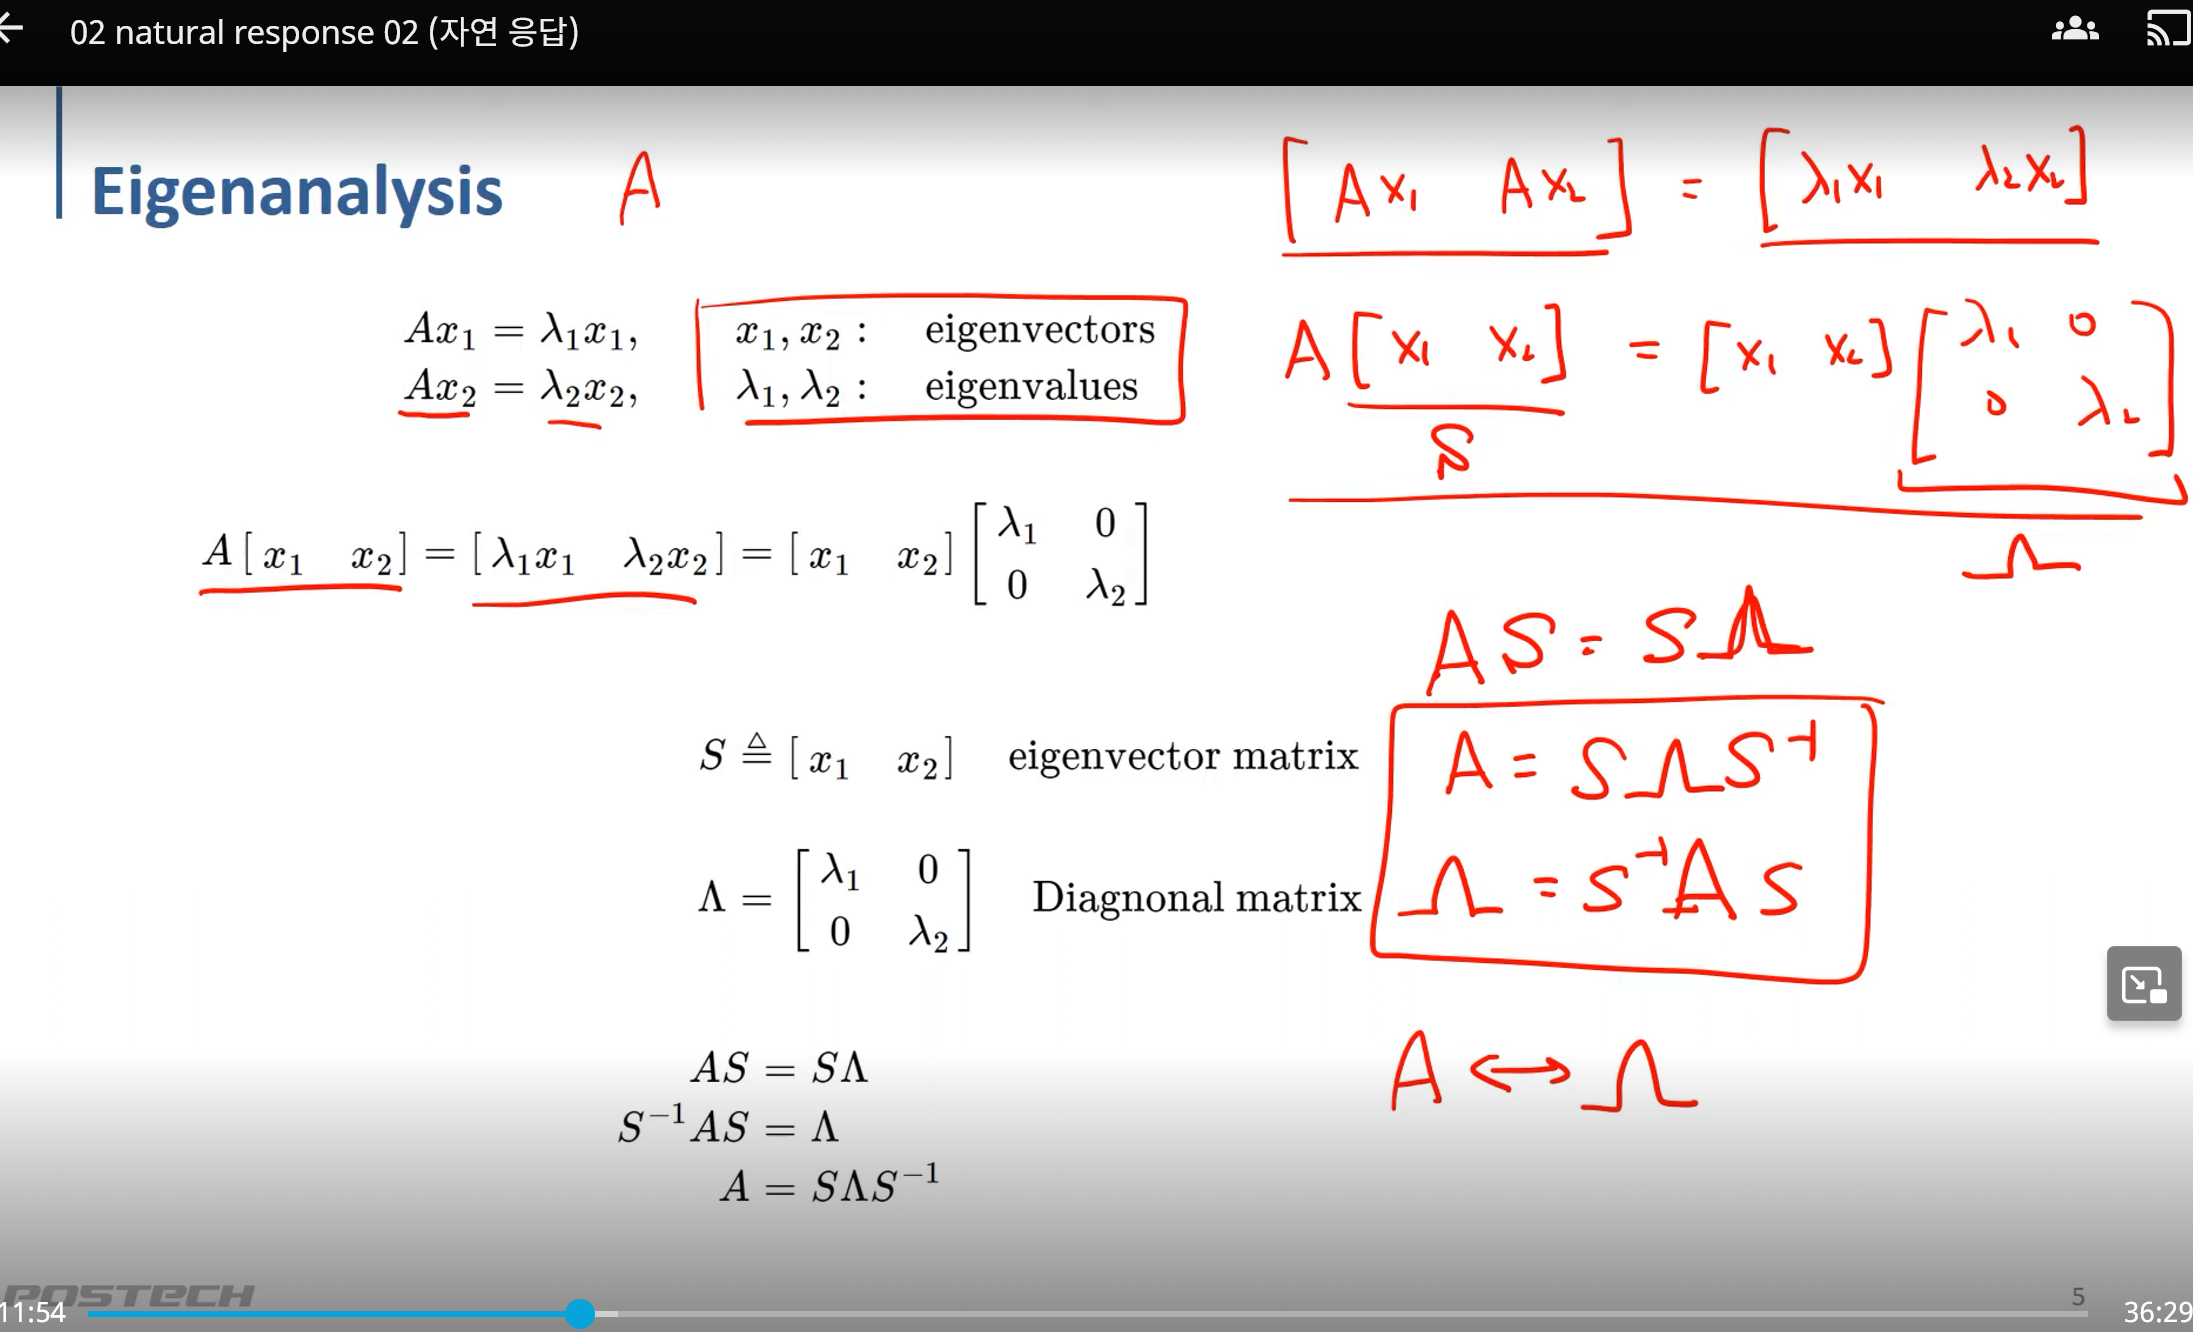
5. Eigenvalue · Eigenvector
- λ₁, λ₂ : Eigenvalues
- x₁, x₂ : Eigenvectors
6. Eigenvector를 Matrix로 묶기
두 Eigenvector를 Column Vector로 나란히 배치한다.
원본에서는 S를 Eigenvector Matrix로 기록한다.
7. Eigenvalue를 Diagonal Matrix로 묶기
각각의 Eigenvalue를 대각성분으로 배치한다.
일반 이미지에서는 이 행렬을 Λ로도 표시한다.
8. AS = SD
두 Eigenvalue 관계를 동시에 쓰면
그리고
따라서
9. Similarity Transform · Diagonalization
AS = SD의 왼쪽에 S-1을 곱하면
반대로 A를 표현하면
10. 일반 이미지의 Eigenanalysis 정리
강의 캡처 이미지에서도 같은 관계를 정리한다.
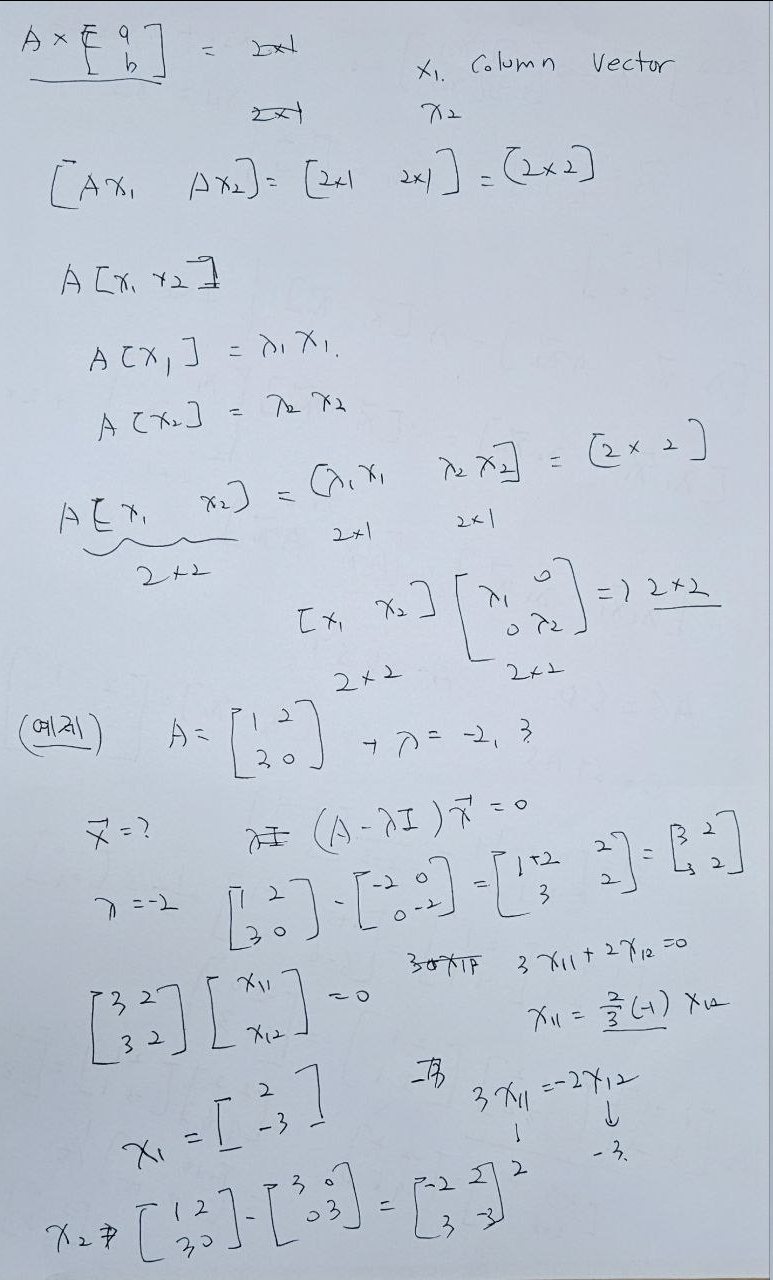
11. 예제 Matrix
손필기 이미지는 다음 Matrix를 예제로 사용한다.
원본에 기록된 Eigenvalue는
이다.
12. λ₁ = -2의 Eigenvector
Eigenvector는 다음 식으로 구한다.
λ₁ = -2를 대입하면
따라서
원본에서는 다음 Eigenvector를 선택한다.
13. λ₂ = 3의 Eigenvector
λ₂ = 3을 대입하면
따라서
원본에서는
을 선택한다.
14. 예제의 Eigenvector Matrix
두 Eigenvector를 Column으로 묶으면
이다.
15. 예제의 Diagonal Matrix
원본 손계산에서는 S-1AS를 직접 계산하여 대각행렬 D가 되는 것을 확인한다.
16. 왜 Diagonalization을 하는가
NeoStudio에서는 원래 상태방정식
의 상태들이 서로 Coupled되어 있으므로, Eigenvector Matrix를 이용하여 Decoupled 형태로 바꾸는 과정을 기록한다.
17. Coordinate Transform
새로운 좌표 v를 다음 관계로 정의한다.
미분하면
18. Decoupled System 유도
원래 식
에 u=Sv를 대입하면
양변에 S-1을 곱하면
그리고
이므로
19. Diagonal System
D가 Diagonal Matrix이므로 상태방정식은 각각 독립적으로 분리된다.
따라서
20. 각 Mode의 자연응답
각 식은 Scalar 1차 미분방정식이므로 해는 지수함수 형태이다.
21. 원래 좌표의 Natural Response
u=Sv를 이용하여 다시 원래 좌표로 변환한다.
따라서
22. Eigenvalue와 Natural Response
              State Equation
                 u̇ = Au
                    │
                    ▼
           u = x e^(λt) 가정
                    │
                    ▼
               Ax = λx
                    │
          ┌─────────┴─────────┐
          ▼                   ▼
      Eigenvalue λ        Eigenvector x
          │                   │
          └─────────┬─────────┘
                    ▼
           Eigenvector Matrix S
                    │
                    ▼
             S^-1 A S = D
                    │
                    ▼
                 u = Sv
                    │
                    ▼
                v̇ = Dv
                    │
          ┌─────────┴─────────┐
          ▼                   ▼
      v̇1=λ1v1            v̇2=λ2v2
          │                   │
          ▼                   ▼
    v1(0)e^(λ1t)       v2(0)e^(λ2t)
          └─────────┬─────────┘
                    ▼
         u(t)=x1v1(0)e^(λ1t)
             +x2v2(0)e^(λ2t)
23. Eigenvalue · Eigenvector의 역할
| 항목 | 원본에서의 역할 |
|---|---|
| Eigenvalue λ | 각 Mode의 eλt 시간응답을 결정 |
| Eigenvector x | 각 Mode가 나타나는 Vector 방향 |
| S | Eigenvector를 Column으로 묶은 Matrix |
| D 또는 Λ | Eigenvalue를 배치한 Diagonal Matrix |
| S⁻¹AS=D | 원래 Matrix A를 Diagonal 형태로 변환 |
| u=Sv | Coupled 좌표를 Eigenvector 좌표로 변환 |
| v̇=Dv | 각 Mode를 독립적인 1차 방정식으로 분리 |
24. 이미지 · NeoStudio 핵심 정리
| 항목 | 원본 내용 |
|---|---|
| State Equation | u̇ = Au |
| 가정해 | u = x eλt |
| Eigenvalue Problem | Ax = λx |
| Eigenvector Matrix | S=[x₁ x₂] |
| Diagonal Matrix | D=diag(λ₁,λ₂) |
| 관계 | AS=SD |
| Diagonalization | D=S⁻¹AS |
| 역변환 | A=SDS⁻¹ |
| 예제 A | [1 2; 3 0] |
| 예제 Eigenvalues | λ₁=-2, λ₂=3 |
| 예제 Eigenvectors | x₁=[2 -3]ᵀ, x₂=[1 1]ᵀ |
| 예제 S | [2 1; -3 1] |
| 예제 D | [-2 0; 0 3] |
| Coordinate Transform | u=Sv |
| Decoupled System | v̇=Dv |
| Natural Response | Σ xᵢ vᵢ(0)eλᵢt |