https://ctms.engin.umich.edu/CTMS/index.php?example=Introduction§ion=SystemModeling
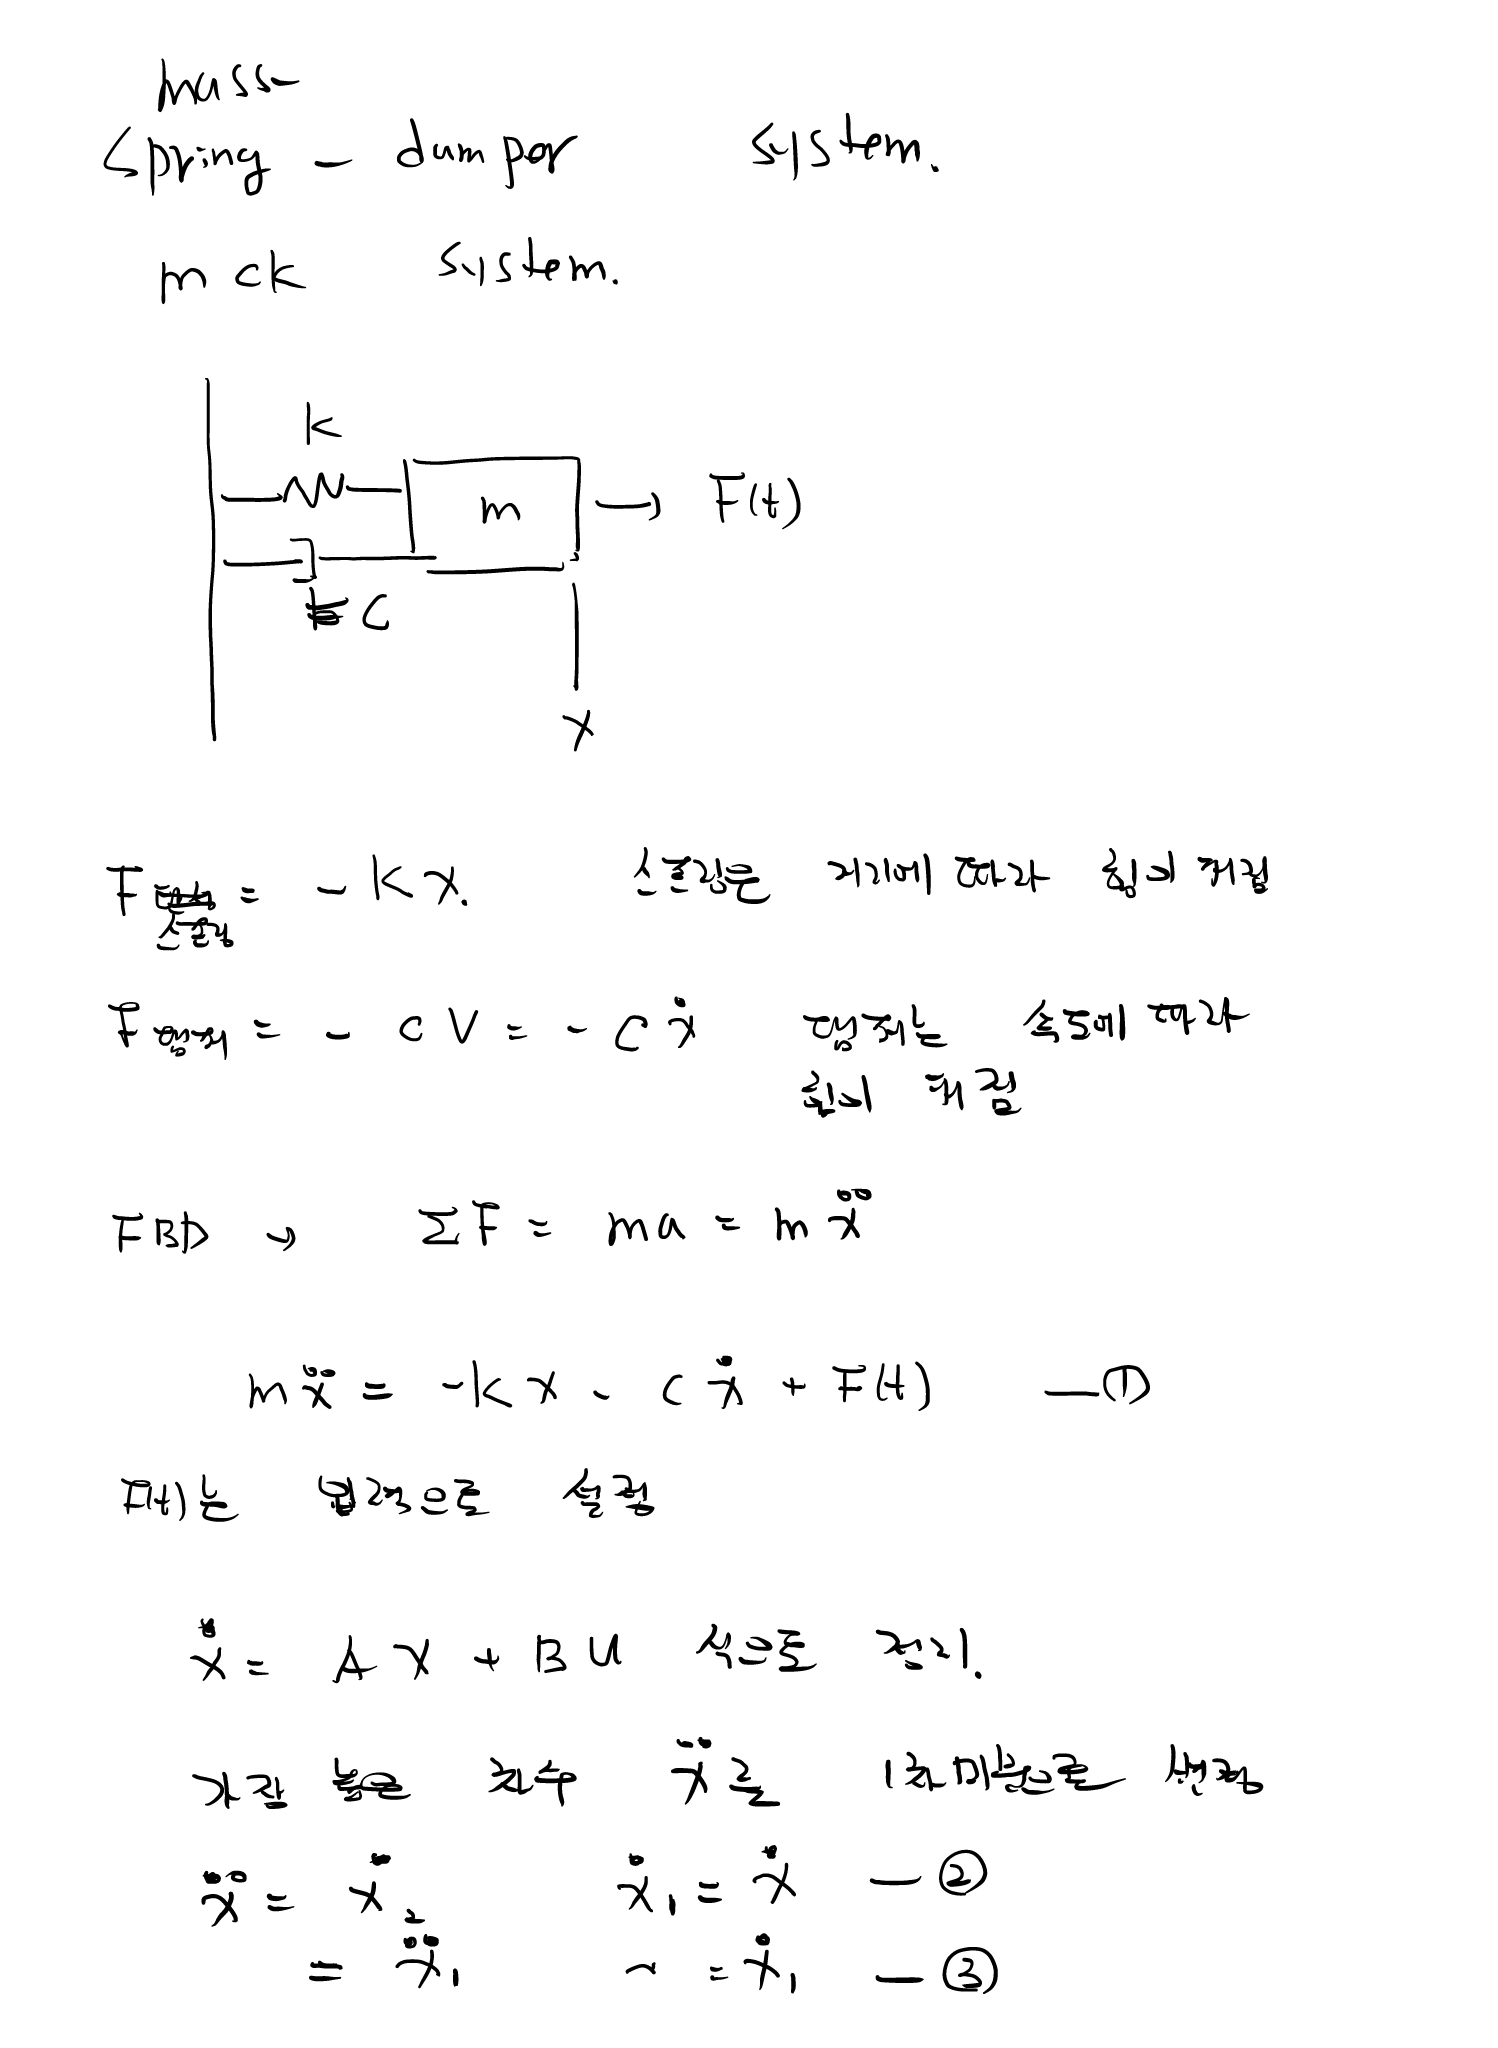
MCK System
1. MCK System
MCK System은 Mass, Spring, Damper로 구성된 대표적인 2차 기계 시스템이다.
| 기호 | 요소 | 물리량 |
|---|---|---|
| m | Mass | 질량 |
| k | Spring | 스프링 상수 |
| c | Damper | 감쇠계수 |
| x | Displacement | 변위 |
| F(t) | External Force | 외력 |
2. Spring Force
Spring Force는 변위에 비례하며 변위의 반대 방향으로 작용한다.
음의 부호는 스프링 힘이 변위를 원래 위치로 되돌리는 방향으로 작용한다는 의미이다.
3. Damper Force
Damper Force는 속도에 비례하며 운동 방향의 반대로 작용한다.
4. 운동방정식
Mass에 작용하는 힘의 합에 Newton의 운동법칙을 적용한다.
Mass에는 외력 F(t), Spring Force, Damper Force가 작용한다.
정리하면
5. State Variable 정의
운동방정식은 2계 미분방정식이다.
State Space 형태로 표현하기 위해 2계 미분방정식을 두 개의 1계 미분방정식으로 변환한다.
따라서
그리고
6. 2계 미분방정식을 1계식으로 변환
원래 운동방정식은
이다.
양변을 m으로 나누면
상태변수를 대입하면
7. State Equation
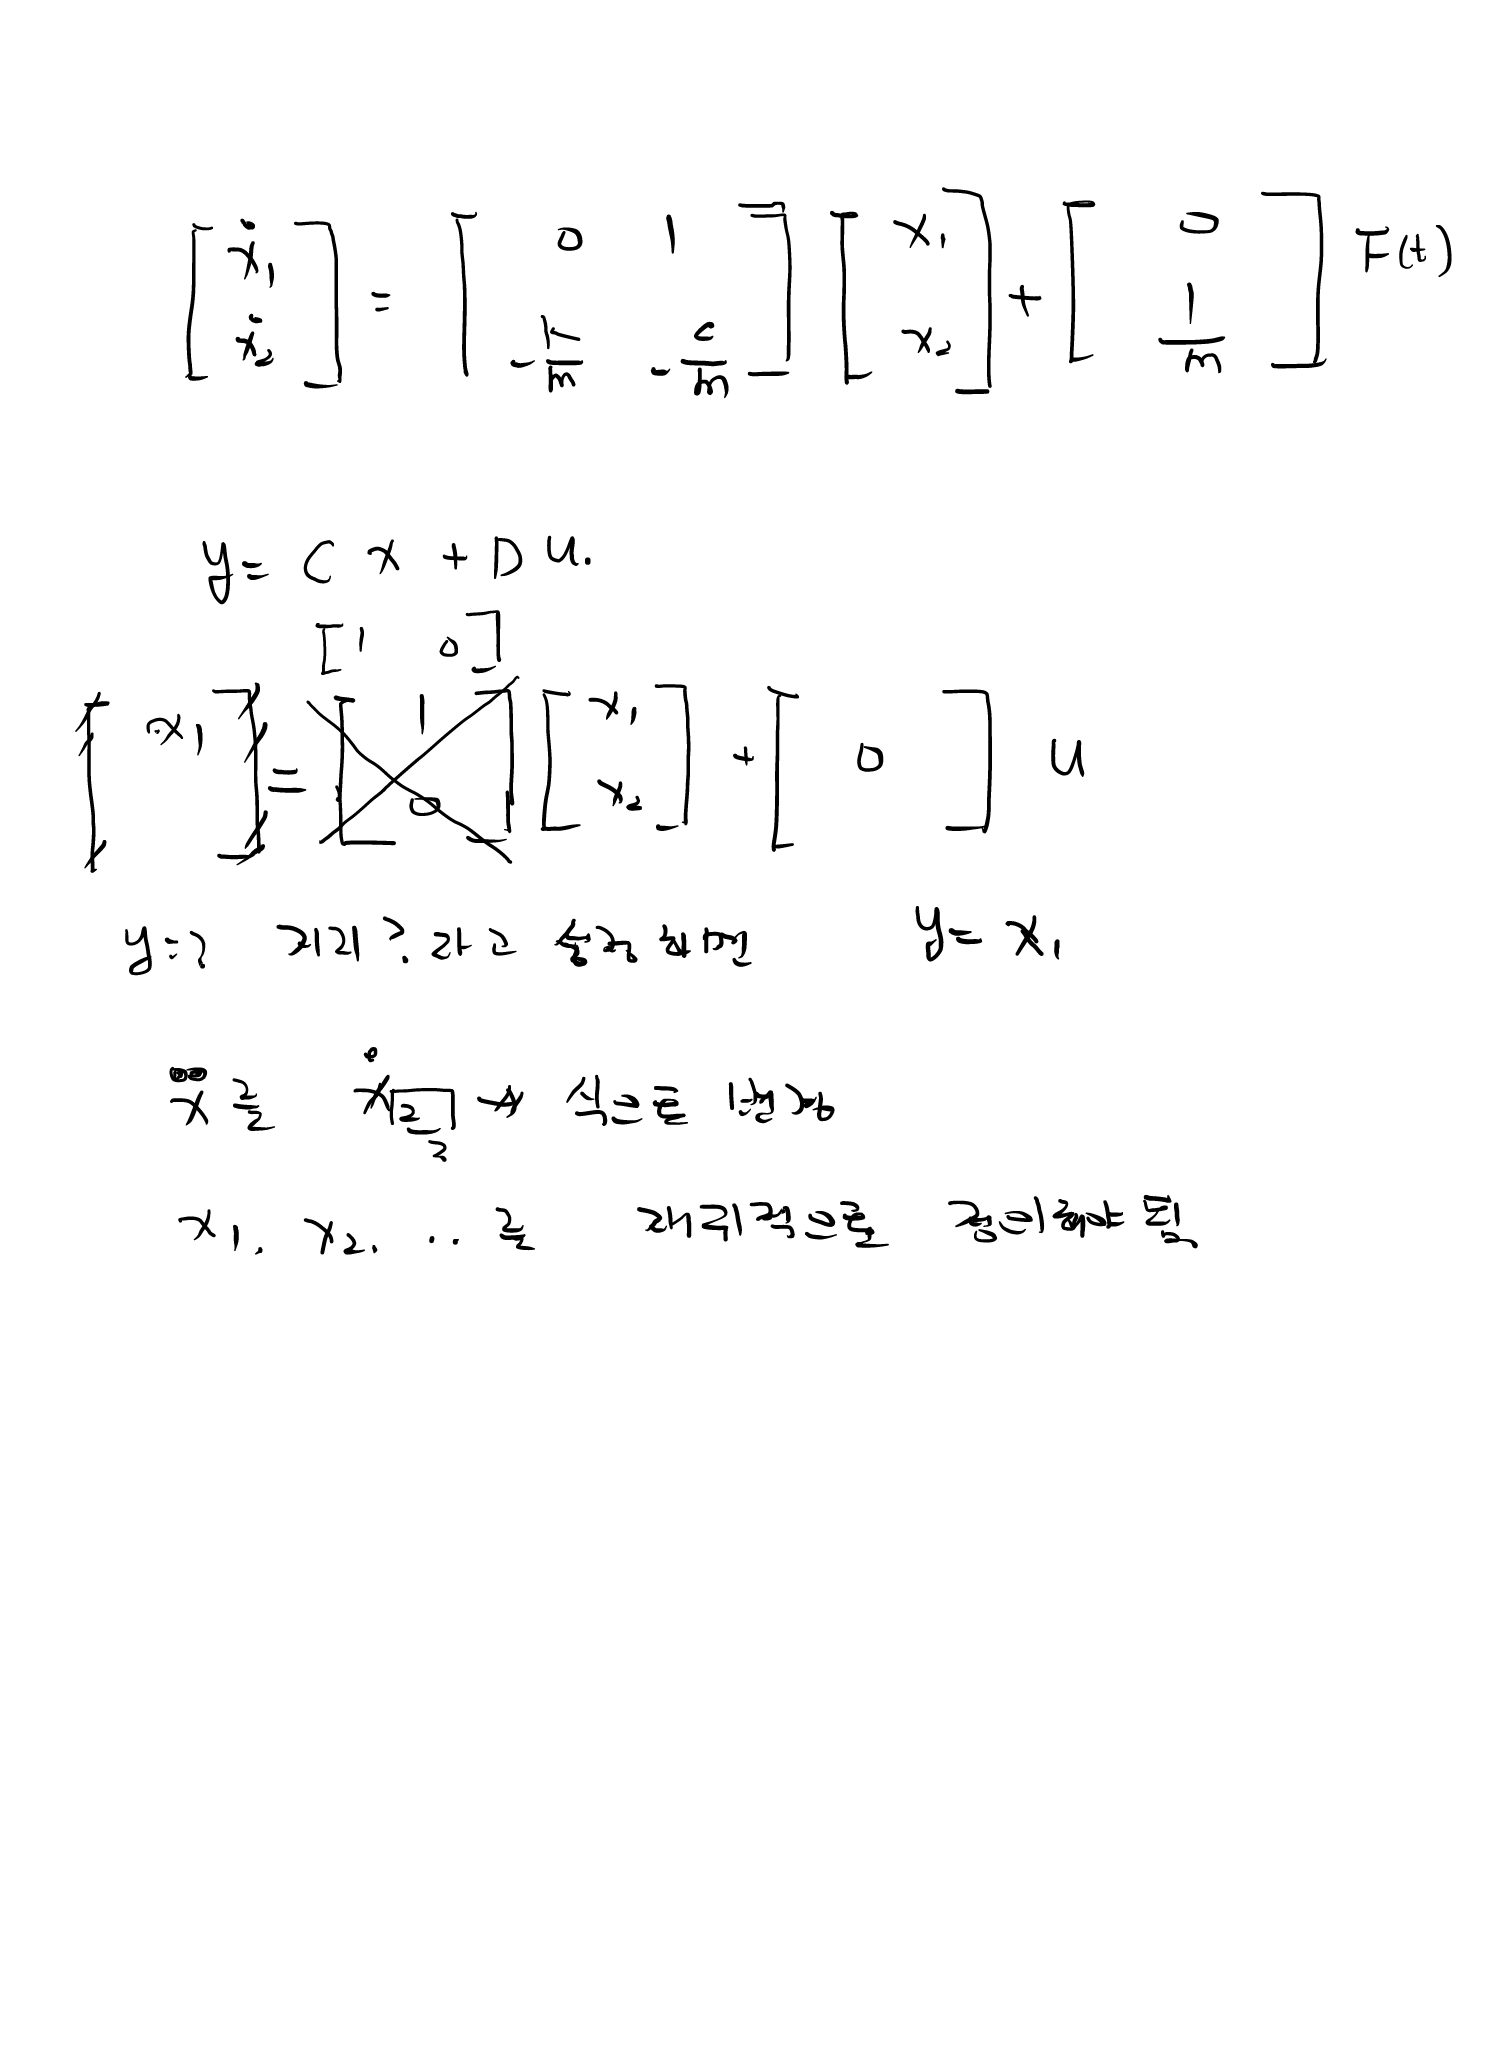
두 개의 1계 미분방정식을 행렬 형태로 정리한다.
ẋ2 ] = [ 0 1
-k/m -c/m ] [ x1
x2 ] + [ 0
1/m ] F(t)
일반적인 상태방정식
과 비교하면
-k/m -c/m ]
1/m ]
8. Output Equation
상태공간의 출력방정식은 일반적으로
로 표현한다.
이미지에서는 출력으로 위치 x를 선택하였다.
따라서
출력방정식은
x2 ] + 0·u
9. 최종 State Space Model
| 행렬 | MCK System |
|---|---|
| A | [0 1; -k/m -c/m] |
| B | [0; 1/m] |
| C | [1 0] |
| D | 0 |
10. 핵심 관계
| 항목 | 관계식 |
|---|---|
| Spring Force | F = -kx |
| Damper Force | F = -cẋ |
| Newton’s Law | ΣF = mẍ |
| Motion Equation | mẍ + cẋ + kx = F(t) |
| State 1 | x1 = x |
| State 2 | x2 = ẋ |
| State Equation | ẋ = Ax + Bu |
| Output Equation | y = Cx + Du |
11. 핵심 기억 문장
- Spring Force는 변위에 비례하여 F = -kx로 표현한다.
- Damper Force는 속도에 비례하여 F = -cẋ로 표현한다.
- Newton의 운동법칙을 적용하면 mẍ + cẋ + kx = F(t)가 된다.
- 2계 미분방정식을 상태방정식으로 변환하기 위해 x₁ = x, x₂ = ẋ로 정의한다.
- 상태행렬 A는 시스템 자체의 동특성을 나타낸다.
- 입력 F(t)는 B 행렬을 통해 상태변화에 영향을 준다.
- 출력이 위치 x라면 C = [1 0], D = 0이다.