https://lpsa.swarthmore.edu/Representations/SysRepTransformations/TF2SS.html
Feedback control of Dynamic Systems의 7.5.2 Introducing the Reference Input with Full-State Feedback
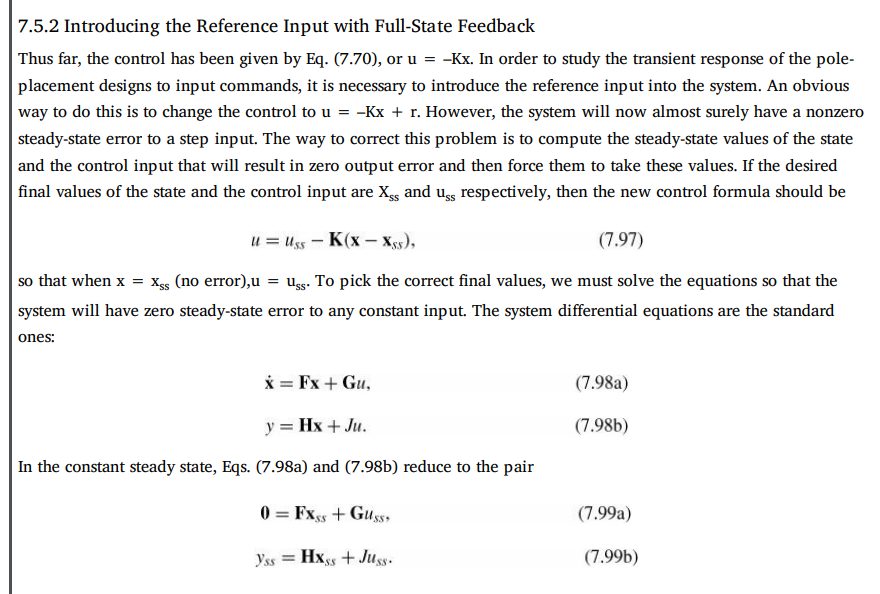
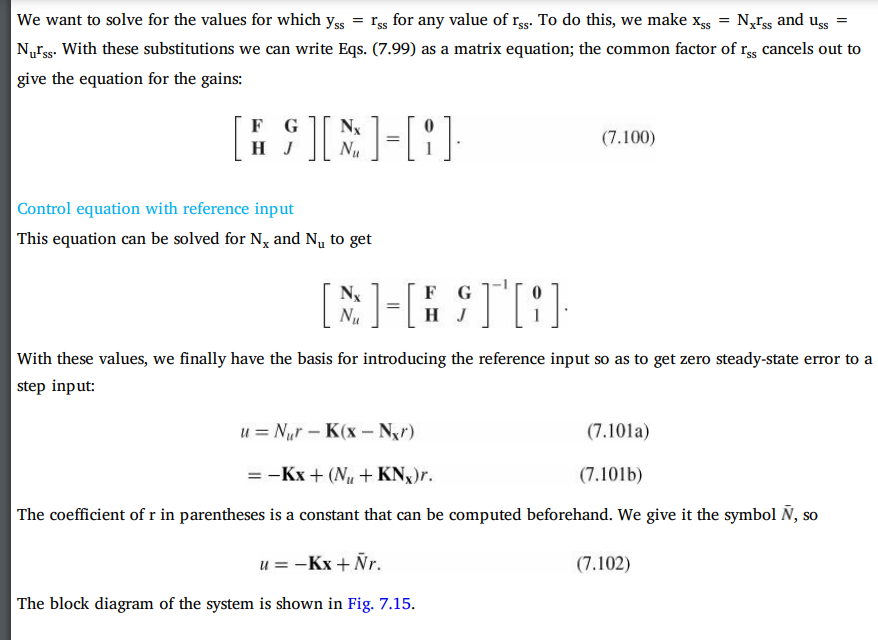
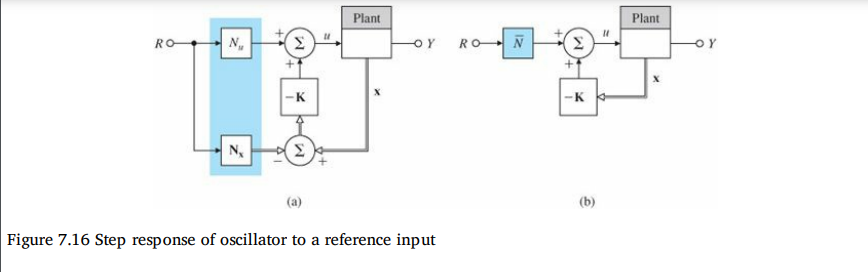
여기 참조
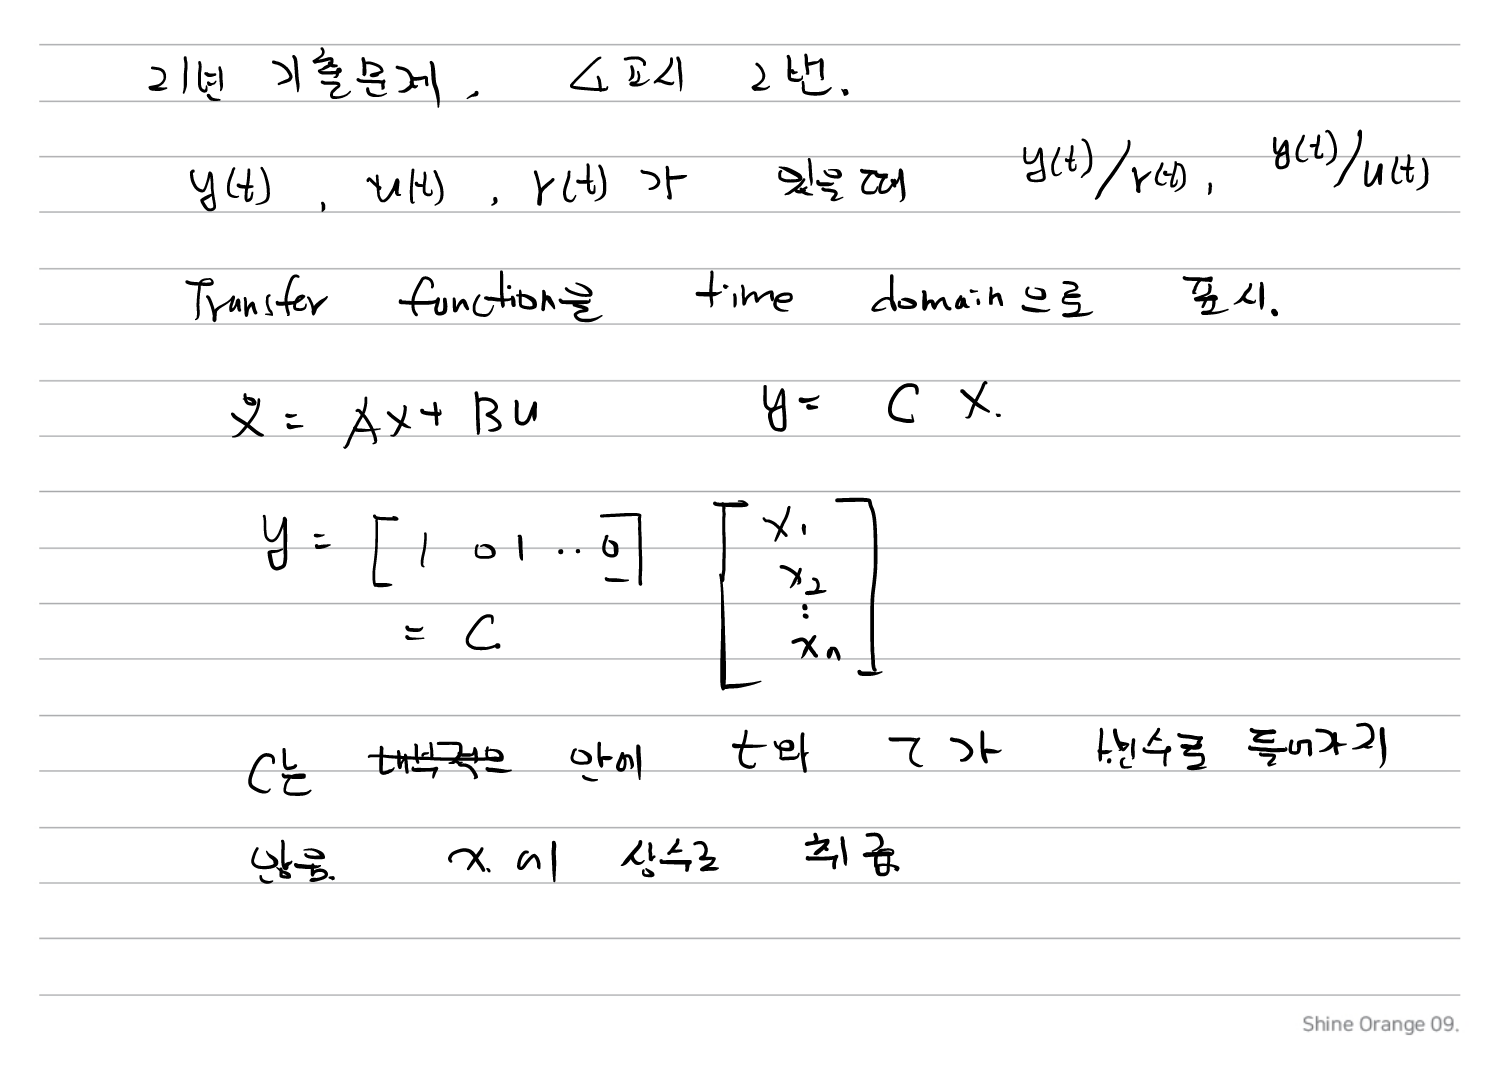
C matrix는 X에 tau와 t에 대하여 상수로 취급.
Full-State Feedback Reference Input
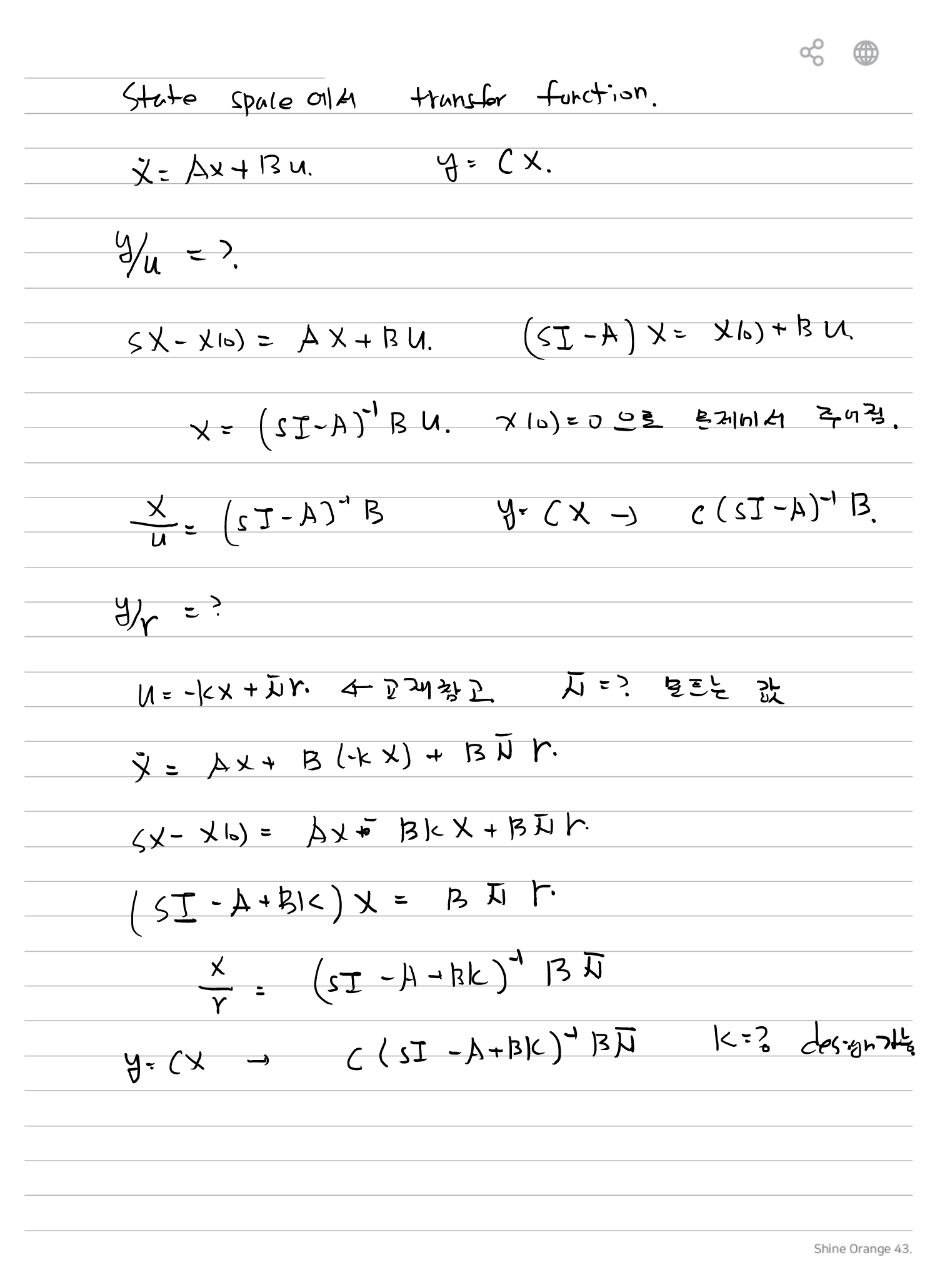
1. 기본 상태방정식
여기서 상태벡터 x, 입력 u, 출력 y를 사용한다.
초기조건은 0으로 가정한다.
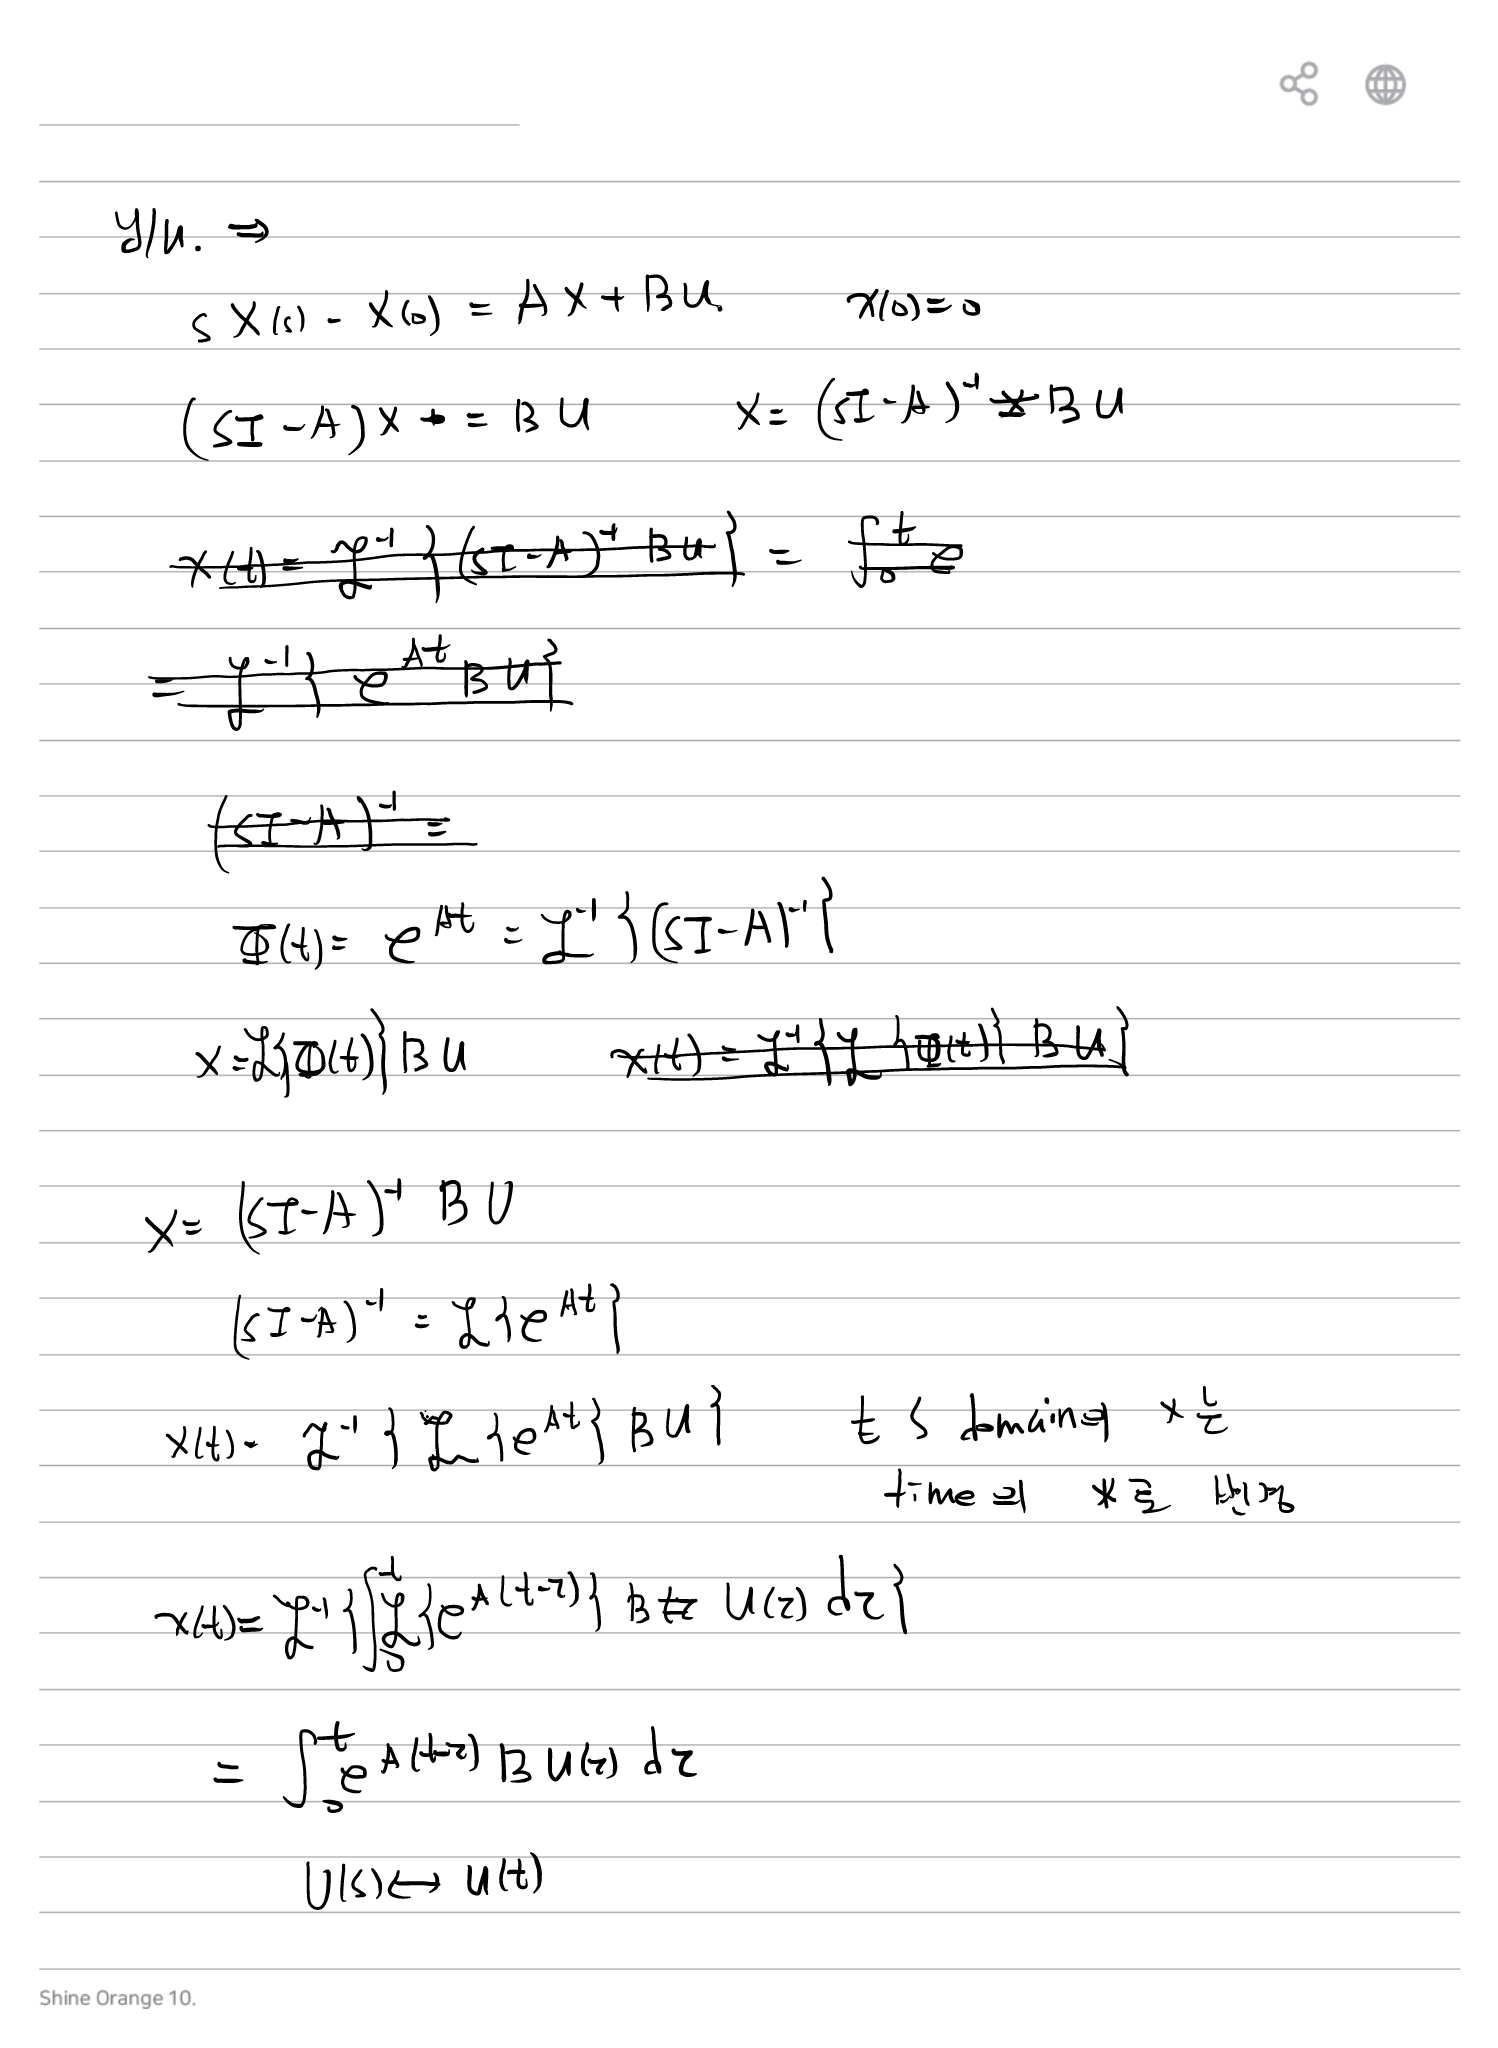
2. 입력 u에서 출력 y까지의 전달함수
상태방정식에 Laplace Transform을 적용한다.
x(0)=0이므로
따라서
출력식 y=Cx를 적용하면
3. 상태전이행렬과의 관계
상태전이행렬은
이다.
또한
이므로
입력이 존재할 때 상태응답은
이고 출력은
4. Full-State Feedback
기본 전상태 피드백은
로 표현한다.
이를 상태방정식에 대입하면
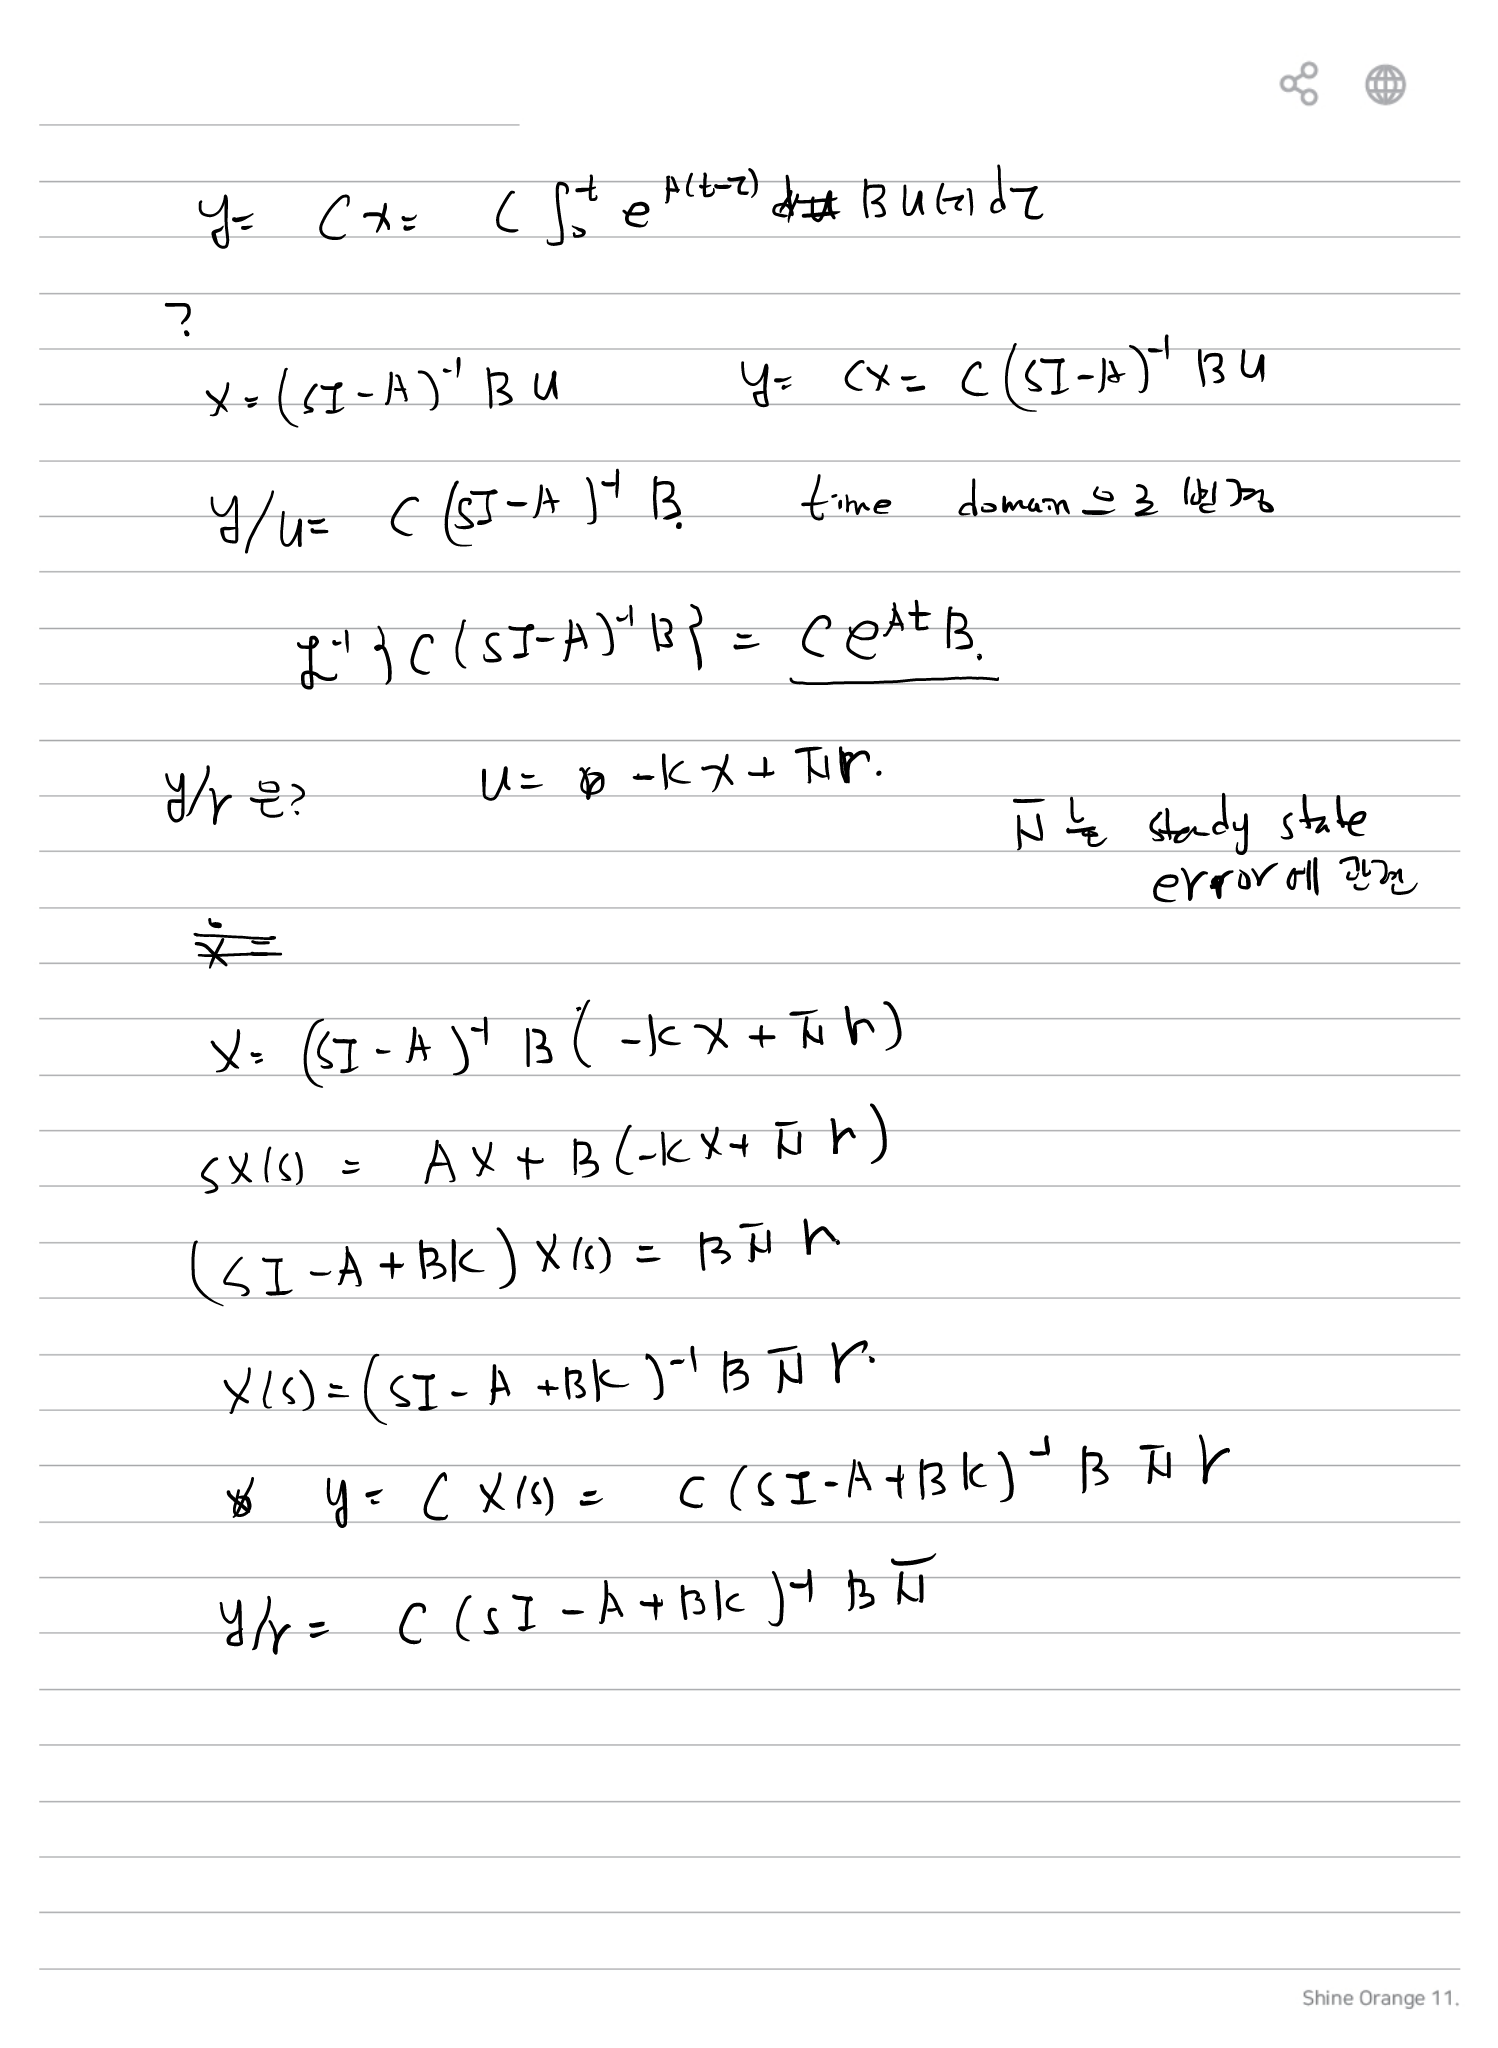
5. Reference Input 추가
기준입력 r을 추가하면 단순하게
로 생각할 수 있다.
그러나 이 방식은 일반적으로 step reference에 대해 정상상태 오차가 발생할 수 있다.
6. Reference Scaling을 포함한 제어입력
기준입력을 스케일링하여
로 구성한다.
여기서 N̄은 reference input에 곱하는 constant gain이다.
7. Reference Input에 대한 Closed-Loop 상태방정식
제어입력
을 상태방정식에 대입한다.
정리하면
Laplace Transform하면
따라서
8. Reference Input r → Output y 전달함수
출력은
이므로
따라서 기준입력과 출력 사이 전달함수는
9. 교재의 Steady-State Reference 설정
교재에서는 원하는 정상상태 상태값과 입력값을 각각 xss, uss로 둔다.
정상상태에서
이면
가 된다.
10. 정상상태 방정식
일반 시스템을
로 나타낸다.
정상상태에서는
이므로
11. Nx와 Nu
정상상태 출력이 reference와 같도록
로 둔다.
정상상태 상태와 입력을
로 설정한다.
정상상태 방정식에 대입하면
H J ] [ Nx
Nu ] = [ 0
1 ]
따라서
Nu ] = [ F G
H J ]-1 [ 0
1 ]
12. N̄ 유도
제어입력은
이다.
전개하면
따라서
로 정의한다.
13. Block Diagram 의미
교재의 블록선도에서는 reference r이 두 경로로 나뉜다.
두 항을 정리하면 하나의 reference gain N̄으로 표현할 수 있다.
결과적으로 블록선도는
와 state feedback
의 구조로 단순화된다.
14. C Matrix의 의미
원문 필기에서는 출력식을
로 두고, C matrix가 상태벡터에서 필요한 상태를 선택한다고 정리한다.
예를 들어
이면
이 된다.
15. 주요 관계식 정리
| 항목 | 관계식 |
|---|---|
| State Equation | ẋ = Ax + Bu |
| Output Equation | y = Cx |
| State → Transfer Function | Y/U = C(sI-A)-1B |
| State Transition Matrix | Φ(t)=eAt |
| Full-State Feedback | u=-Kx |
| Reference Input 포함 | u=-Kx+N̄r |
| Closed-Loop State Equation | ẋ=(A-BK)x+BN̄r |
| Reference → Output | Y/R=C(sI-A+BK)-1BN̄ |
| Reference Gain | N̄=Nu+KNx |
16. 핵심 기억 문장
- 상태공간의 전달함수는 C(sI-A)-1B이다.
- 상태전이행렬은 Φ(t)=eAt이다.
- Full-State Feedback은 u=-Kx로 구성한다.
- 단순히 u=-Kx+r로 reference를 추가하면 step 입력에 정상상태 오차가 발생할 수 있다.
- 정상상태 reference tracking을 위해 u=-Kx+N̄r 형태를 사용한다.
- N̄=Nu+KNx이다.
- reference r에서 출력 y까지의 전달함수는 C(sI-A+BK)-1BN̄이다.